


sistema de transporte de cuatro víass son juzgados cada vez más por el software tanto como por la velocidad del transbordador. El componente que determina si un sistema de múltiples transbordadores se mantiene fluido bajo una carga de trabajo pico es el sistema de control de almacenes (WCS). Este artículo explica sistema de transbordador de cuatro vías + Orquestación de misiones WCS: qué hace la capa WCS, cómo coordina los transbordadores, los ascensores verticales y las estaciones de trabajo, y qué criterios de aceptación importan antes de la puesta en marcha.
Dónde se ubica el WCS en la Pila de Control
En la automatización de palé a persona, generalmente cuatro capas de software comparten la responsabilidad de ejecución. El WMS gestiona el inventario, las ubicaciones y la gestión de pedidos. El WES secuencia el trabajo en olas y equilibra la labor. El WCS gestiona las misiones de equipos en tiempo real a nivel de sistema. El RCS ejecuta el movimiento individual de los robots y el control de nivel inferior.
| Capa | Primary role | Horizonte de decisión típico |
|---|---|---|
| WMS | Inventario, maestro de ubicaciones, procesamiento de pedidos | De horas a días |
| WES | Creación de olas, equilibrio de mano de obra, liberación de pedidos | Minutos |
| WCS | Envío de misiones, control de tráfico, gestión de excepciones | De submilisegundos a segundos |
| RCS | Trayectoria del robot, control de motores, enclavamientos de seguridad | Milisegundos |
La guía de la industria coloca consistentemente al WCS como la capa de ejecución orientada al equipo debajo del WMS y el WES, traduciendo el trabajo en directivas a nivel de robot [1]. Para un sistema de transbordadores de cuatro vías, el RCS puede residir en controladores de robots individuales o en un controlador central, mientras que el WCS permanece a nivel de sistema. Algunos proveedores fusionan WCS y RCS; aun así, la orquestación de misiones y el control de máquinas deben permanecer conceptualmente separados para permitir la actualización y el aislamiento de fallos.
Lo que hace realmente la Orquestación de Misiones
La orquestación de misiones no es un único algoritmo. Es un conjunto de comportamientos coordinados.
- Descomposición de misiones: un pedido saliente del WMS se convierte en varias misiones: el Transbordador A recupera de un carril, el Elevador B acepta en el nivel 3, el Transbordador C entrega a una estación de picking.
- Despacho y planificación de rutas: el WCS selecciona un transbordador basándose en su posición, estado de la batería, estado de mantenimiento y tráfico, y no simplemente mediante una lógica de robot más cercano.
- Control de tráfico y bloqueo mutuo: las intersecciones, las reservas de carriles y las ventanas de los elevadores se programan para que la flota no se bloquee a sí misma.
- Recuperación de excepciones: los transbordadores o elevadores averiados activan un nuevo despacho, la replanificación de la misión y la reasignación de pedidos.
- Gestión del estado de seguridad: las cortinas fotoeléctricas, las zonas de parada de emergencia, los límites de velocidad segura y las funciones de enclavamiento operan a través de controles diseñados con prácticas de seguridad funcional [2].
La orquestación de misiones es donde almacenamiento denso pasa del direccionamiento de máquinas fijas al flujo de materiales definido por software. <Sistema de transbordadores de seis vías lidera el cambio de máquinas a robots en la automatización de almacenamiento denso> abarca cómo las arquitecturas de control de transbordadores pasan de la lógica de tipo máquina a la ejecución de misiones de tipo robot.
Hardware que debe ejecutar la decisión del software
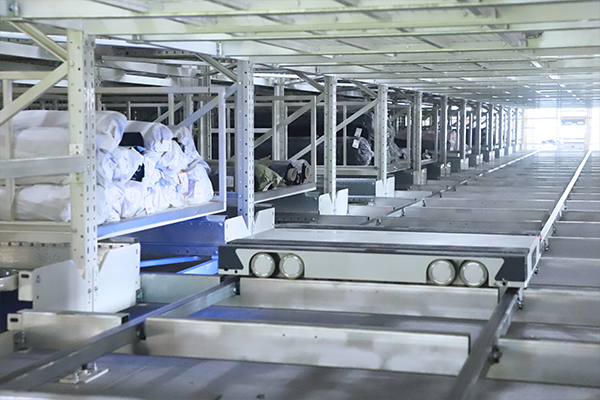
Un WCS solo puede ejecutar lo que la flota física permite. El transbordador de cuatro vías R-bot de Zikoo utiliza una altura de chasis de 125 mm, se desplaza en cuatro direcciones dentro de un plano de estanterías y está fabricado en clases de carga de hasta 2.000 kg para tamaños de palé especializados. Una velocidad de desplazamiento estándar con carga de 1,2 m/s y una velocidad en vacío de 1,6 m/s proporcionan al planificador de misiones una base predecible de tiempo de ciclo; una autonomía de batería de 7 a 8 horas permite la planificación energética por turnos. En almacenamiento en frío, la configuración de batería de litio de baja temperatura permite operar a -25 °C.
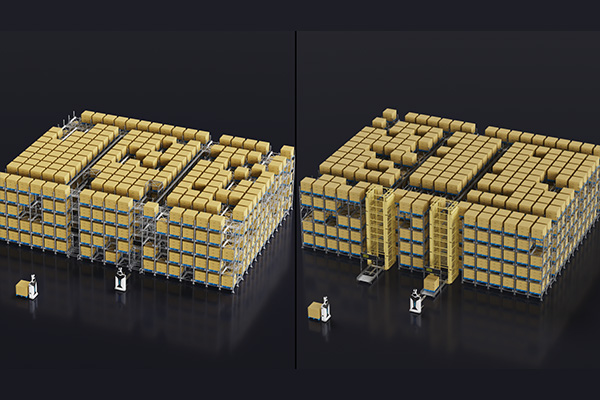
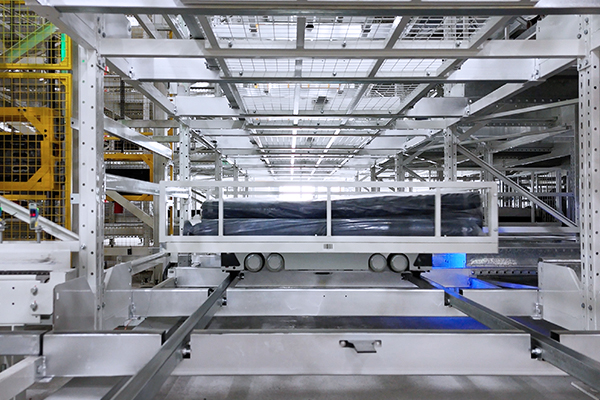
El transbordador bidireccional vertical H-bot actúa como el centro de transferencia vertical. Ofrece una precisión de posicionamiento de ±1 mm, una carga nominal de 1.800 kg en los modelos estándar y un rango operativo de -25 °C a 45 °C. Conecta niveles, estanterías y estaciones de trabajo en una sistema de transporte en seis vías red. Para tareas de palé a persona en pasillos estrechos, el robot apilador omnidireccional U-bot opera en pasillos de tan solo 2.100 mm con una elevación de hasta 8 m.
Dónde se complica la orquestación de misiones
En la práctica, tres condiciones separan un diseño WCS robusto de un rendimiento frágil. En primer lugar, el tráfico alrededor de los elevadores verticales suele ser el verdadero cuello de botella: si el WCS no equilibra las misiones de los transbordadores con la capacidad del H-bot, el elevador se convierte en una limitación secuencial. En segundo lugar, la geometría ajustada de las estanterías es importante. La deformación de las estanterías, la holgura y el estado de los palés influyen en si una misión se ejecuta al primer intento. Los estándares de estanterías estáticas definen las tolerancias utilizadas durante la puesta en marcha mecánica [3]. En tercer lugar, los flujos de trabajo de entrada, reposición y salida no son independientes; compiten por los mismos transbordadores.
La orquestación de misiones también se extiende a operaciones mixtas de alta variedad de referencias (SKU). Cuando el U-bot cubre el almacenamiento superior y los AMR se encargan de la preparación de pedidos de unidades sueltas (split-case) en la parte inferior, la capa de control debe mantener diferentes velocidades de equipos, prioridades de tareas y límites de excepciones sin convertir la estación de preparación de pedidos en un punto de bloqueo.
La orquestación de misiones también depende de cómo la plataforma de almacenamiento gestione la transferencia vertical y el flujo de palés multinivel. <PTP Almacenamiento Inteligente Platform: Building a Flexible and Smart Logistics Ecosystem> covers how WMS/WES/WCS/RCS modules coordinate putaway, storage and picking in pallet-to-person systems.
Criterios de aceptación para la orquestación de misiones
Los compradores no deben aceptar la velocidad de los transelevadores sobre el papel. En su lugar, deben definir pruebas a nivel de misión:
- Prueba de estrés con el perfil de pedidos de la hora más desfavorable.
- Tiempos de finalización de misiones P50 y P95.
- Recuperación de interbloqueos (deadlocks) sin intervención manual.
- Simulación de fallos de elevadores y reasignación automática de pedidos.
- Ventanas de cambio de batería y mantenimiento, con su efecto en el rendimiento.
- Latencia de la interfaz WMS/ERP y comportamiento de reintento.
Compare los sistemas bajo una combinación de pedidos idéntica, no con un número de robots idéntico, ya que la cantidad de equipos por sí sola no predice el rendimiento a nivel de misión. Los informes de rendimiento de la industria se centran cada vez más en métricas a nivel de sistema [4].
Una vez que la orquestación de misiones pasa a operación real, la aceptación del sistema debe incluir pruebas dinámicas, y no solo cálculos de tiempo de ciclo. <cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits > cubre la comparación arquitectónica que fundamenta las expectativas de rendimiento y flexibilidad.
Antes de solicitar presupuestos, envíe al proveedor su curva de pedidos diaria real, las dimensiones de los palés, la rotación de las SKU y las restricciones del edificio. El equipo de ingeniería de Zikoo utiliza estos datos para modelar la cantidad de lanzaderas, las posiciones de los elevadores y la estrategia de carga. Para una revisión de configuración a nivel de misión, póngase en contacto con info@zikoo-int.com o llame al (+86)-19941778955.
Obtenga una revisión de viabilidad a nivel de misión
El diseño de WCS más sólido comienza con sus datos, no con un recuento genérico de lanzaderas. Zikoo Smart Technology Co., Ltd. fabrica robots de palé a persona y Software de almacén inteligente PTP con capacidades WMS, WES, WCS y RCS. El equipo da soporte a proyectos de energía, cadena de frío, nuevas energías, manufactura, farmacéutica y de logística de terceros (3PL).
Prepare su lista de SKU, picos de rendimiento por hora, tamaños y pesos de los palés, planos del edificio e interfaz WMS/ERP actual. Envíelos a info@zikoo-int.com o llame al (+86)-19941778955 para hablar sobre una simulación diseñada a medida antes de realizar la inversión.
Preguntas frecuentes
¿Cuál es la diferencia entre WCS y RCS?
El WCS gestiona las misiones a nivel de sistema: qué lanzadera debe hacer qué, en qué secuencia y cómo se debe controlar el tráfico. El RCS ejecuta el movimiento individual de los vehículos, incluyendo la navegación, la aceleración, el posicionamiento y la gestión de sensores. En algunas arquitecturas, el RCS está a bordo y el WCS es central. En otras, se combinan, pero separar la lógica de misión del control de vehículos suele simplificar la gestión de errores y las futuras actualizaciones.
¿Todo sistema de lanzaderas de cuatro vías necesita un WCS?
Cualquier operación con múltiples lanzaderas que vaya más allá de un simple movimiento semiautomático de pasillo necesita una capa de control que envíe, coordine y recupere misiones. Un pequeño sistema de pasillo único puede controlarse mediante control remoto o lógica de PLC, pero el almacenamiento de alta velocidad con múltiples lanzaderas requiere una orquestación a nivel de WCS para la gestión del tráfico, la coordinación de los elevadores, la secuenciación de pedidos y la reasignación de excepciones.
¿Cómo evita el WCS el bloqueo mutuo (deadlock) de las lanzaderas?
Mediante reservas de pasillos e intersecciones, reglas direccionales y programación de ventanas de los elevadores. El WCS construye un gráfico de reservas y rechaza las nuevas misiones que cerrarían el último camino disponible. Si un equipo falla a mitad de la misión, el sistema vuelve a planificar y puede redirigir el trabajo a lanzaderas o elevadores alternativos cuando la flota cuenta con la redundancia disponible.
¿Puede un WMS existente integrarse con el WCS de lanzaderas de cuatro vías?
Por lo general, sí, a través de API, servicios web, vistas de bases de datos, archivos planos o colas de mensajes. La integración debe definir los mensajes de pedidos, las confirmaciones de tareas, los movimientos de inventario y los estados de error. Si el WMS no puede emitir pequeñas tareas ejecutables, a menudo se añade una capa WES. Solicite al proveedor un catálogo de datos de integración y una simulación de puesta en marcha antes de firmar.
¿Qué datos debo preparar antes de la revisión de diseño del WCS?
Prepare el maestro de SKU, incluidas las dimensiones, los pesos y la velocidad; los picos de entrada y salida por hora; las líneas de pedido por ola; los tipos de palés; los planos del edificio con la retícula de columnas y la altura libre; el calendario operativo y el modelo de turnos; la versión del WMS/ERP y las restricciones de interfaz; y las expectativas de disponibilidad. Estos datos permiten al proveedor simular el rendimiento de las misiones en lugar de cotizar un tiempo de ciclo teórico aislado.
Referencias
[1] MHI, “Warehouse Control Systems: The Bridge Between WMS and Automation,” MHI, Charlotte, NC, EE. UU., 2023.
[2] ISO 13849-1:2023, Seguridad de las máquinas — Partes de los sistemas de control relacionadas con la seguridad — Parte 1: Principios generales para el diseño, ISO, Ginebra, Suiza, 2023.
[3] EN 15620, Sistemas de almacenamiento estático de acero — Tolerancias, deformaciones y holguras, CEN, Bruselas, Bélgica, 2021.
[4] MHI, Informe anual de la industria 2024: La cadena de suministro colaborativa, MHI, Charlotte, NC, EE. UU., 2024.
If you’re interested, check out these related articles:
Hardware impulsado por software: el desplazamiento en seis vías maximiza la eficiencia del almacén
Era de la Cadena de Frío Inteligente: El Sistema de Transporte de Seis Vías Redefine la Eficiencia de Almacenamiento con Máxima Densidad
La estandarización impulsa la entrega global: Zikoo Robotics Six-Way Shuttle amplía su presencia en el extranjero


