


四方シャトル 自動化は、水平移動と垂直搬送を分離することで、パレット保管の課題を変革します。スタッカークレーンをすべての荷役のために狭い通路の奥まで送り込む代わりに、四方シャトルがパレットレベルでラックの通路や移載パスを移動し、パレットの保管深度を変更する必要がある場合にのみリフトが昇降を行います。その結果、ピッキング速度が単一の機械に依存せず、シャトル群、垂直リフト、ソフトウェアのタスクがいかにうまく同期されているかに依存する、高密度で柔軟な保管システムが実現します。四方シャトルは軌道誘導式の自動産業用車両の特定のクラスですが[1]、その真の価値は、パレットのハンドリングがWMSオーケストレーション型のピッキングと連動したときに初めて発揮されます。
四方シャトル自動化が実際にもたらす変革
従来のパレット保管システムでは、移動通路が固定されていることが多くありました。狭通路用フォークリフトには広い作業スペースが必要であり、スタッカークレーンは通常、1機あたり1つの通路を担当します。しかし、 四方向シャトルシステム はその幾何学的制約を変えます。シャトルは保管レーンに沿って前後に移動した後、ラック構造から離れることなく、クロスアイル(横通路)を横切って別のレーンへと移動することができます。
この機能により、少数の水平搬送ロボットで多くの保管場所をカバーできるようになります。垂直移動はリフトや垂直シャトルに割り当てられるため、1台のリフトやシャトルが稼働中であっても、システム全体でパレットを継続的に移動させることができます。また、作業スペースのクリアランスがシャトルの車体高さとラック構造の寸法にまで縮小されるため、より高密度なレイアウトが可能になります。
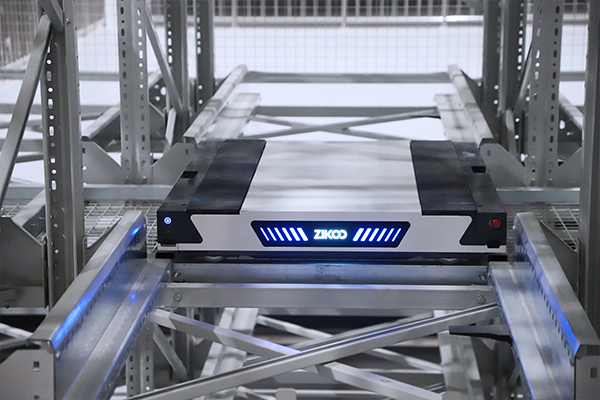
ラック側のメカニズム:四方シャトルの移動とピッキングの仕組み
四方シャトルは、パレットの真下を移動するロープロファイル(低全高)ロボットです。125 mmというスリムな車体高により、フォークリフトのマストやクレーンが必要とする垂直方向のスペースを消費することなく、高密度なラック内での作業が可能になります。シャトルはパレットをわずかに持ち上げて搬送し、目的のレーンや移載ポイントに降ろします。
Zikoo R-bot四方シャトルには、日本のパレットサイズや荷重範囲に合わせた複数の仕様があります。以下の表に主なバリエーションを示します。
| モデル | 定格負荷 | 本体寸法(全長×全幅×全高) | パレットサイズ対応 |
|---|---|---|---|
| R1200B Standard | 1,200 kg | 1,000 × 972 × 125 mm | 1,200 × 800–1,000 mm |
| R1200A American | 1,200 kg | 1,192 × 840 × 125 mm | 1,016 × 1,219 mm |
| R1500J Japanese | 1,500 kg | 1,192 × 900 × 125 mm | 1,100 × 1,100 mm |
| R1500B ヘビーデューティ | 1,500 kg | 1,192 × 972 × 125 mm | 1,200 mm |
| R2000B ヘビーデューティ大型パレット用 | 2,000 kg | 1,250 × 1,300 × 150 mm | 1,400 mm |
標準、アメリカ、日本、ヘビーデューティの各モデルは、空荷時最大1.6 m/s、積載時最大1.2 m/sで走行します。ヘビーデューティ大型パレット用モデルは、空荷時最大1.35 m/s、積載時最大1.0 m/sで走行します。コールドチェーン用途向けには、負荷やサイクルミックスに応じて-25℃の環境下で6〜8時間の連続稼働が可能な、低温対応リチウムバッテリーを搭載した仕様も構築可能です。
安全性と設計の観点から、固定ラックレール上で稼働する四方シャトルシステムは、他のシステムと同様のレール依存型保管・ピッキング機器の安全ロジックの対象となります。 自動倉庫 機械類 [2]。つまり、ラックのインターフェース、シャトルのクリアランス、アクセス制限、非常停止の挙動は、単体の車両機能としてではなく、システムの一部として扱う必要があります。
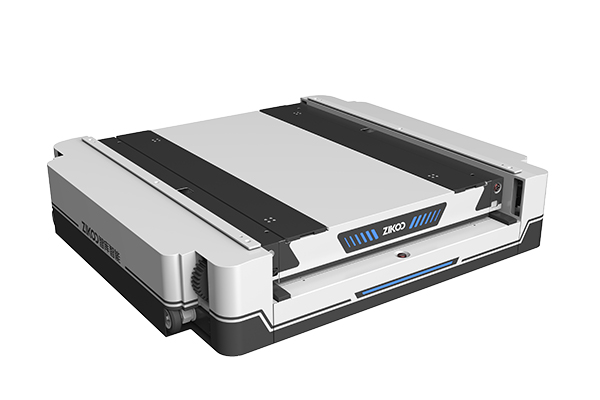
ソフトウェアオーケストレーション:WMS、WES、WCS、RCSの統合ピッキングチェーン
パレットハンドリングは、システムの機械的な側面にすぎません。ピッキングのもう半分を担うのはソフトウェアです。適切に設計された四方シャトル設備では、WMS(倉庫管理システム)が在庫と注文の優先順位を保持します。WES(倉庫実行システム)またはWCS(倉庫制御システム)レイヤーが、それらの優先順位を機器の割り当て、リリースタイミング、ドックのシーケンス、例外処理に変換します。その後、RCS(ロボット制御システム)が個々のシャトルにタスクレベルの指令を送信します。
典型的なピッキングチェーンは次のように機能します:ドックでのトラックのスケジュールに合わせてWMSがオーダーウェーブをリリースします。WCSは、パレットを直接出荷エリア、ステージングレーン、またはピッキングステーションのどこに送るべきかを判断します。RCSがシャトルとリフトを割り当てます。シャトルがソースレーンまで移動してパレットを持ち上げ、リフトへ移動して荷を移載します。リフトがパレットを出荷レベルまで昇降させ、コンベア、AMR(自律走行搬送ロボット)、またはフォークリフトが引き継ぎます。
ピッキングはそれぞれが1つのコマンドサイクルです。保管およびピッキングマシンにおけるサイクルタイム分析では、総時間を水平移動時間、垂直移動時間、および荷役時間の合計として扱います[3]。4方向シャトルシステムでは、複数のシャトルが同時に移動できるため、その計算はより分散されたものになります。重要な指標は、1台のマシンがデュアルサイクルを完了する速度ではなく、転送ポイントで待機することなく、フリートとリフトの配置が1時間あたりに完了できるピッキング作業の数です。
PTPソフトウェアは、在庫レベルの計画から機械レベルのタスク割り当てへの移行を調整します。<PTPインテリジェント倉庫ソフトウェアは、企業のスマートアップグレードを支援します>は、WMS、WES、WCS、RCSがどのように連携して 密な収納 システムの応答性を維持するかについて解説しています。
“
ピッキングスループットを決定するエンジニアリング変数
4方向シャトルのスループットは、単一の数値ではありません。パレットの寸法、SKUの回転率、建物の高さ、リフトの数、シャトル充電器の数、およびWMSでの注文のグループ化方法によって異なります。フリートサイズを選択する前に、エンジニアは次の入力項目を定義する必要があります。
- パレットのフットプリントと最大積載量
- 1時間あたりの入出荷パレット数
- ピーク時の偏りとドックの締め切り時間
- オーダーの波(ウェーブ)のサイズと優先順位ルール
- 保管奥行きとレベルごとのレーン数
- 垂直移載位置の数
- 稼働温度と湿度
これらの変数は、ボトルネックが水平移動、リフト能力、または出荷ステージングのどこにあるかを決定します。パレット全量出荷型の流通センターでうまく機能するシステムでも、パレットがラインサイドのバッファ位置に移動する製造現場では、異なるソフトウェア戦略が必要になる場合があります。最も効率的なピッキングとは、必ずしも物理的な経路が最も短いものではなく、多くの場合、次の下流工程と一致するものです。
技術レビューのチェックポイント。 すでにパレット寸法、SKU数、1時間あたりのピッキング目標値が決まっている場合は、info@zikoo-int.comまでお送りいただき、WMSからシャトルへのタスクフローのレビューをご依頼ください。フリートサイズやラックの奥行きを決定する前に、簡単なデータ交換を行うことで、ボトルネックが水平方向、垂直方向、またはソフトウェア関連のどこにあるかを確認できます。
6方向の拡張:高密度保管への垂直方向の動きの追加
4方向シャトルは2つの水平軸で移動します。ラック内で垂直方向の搬送も自動化する必要がある場合、シャトルをHボットなどの垂直双方向シャトルと組み合わせることができます。Hボットは単一の保管位置を占有し、レベル間でパレットを移載することで、前方、後方、左、右、上、下の6方向の材料流を作り出します。
Zikoo Hボット垂直双方向シャトルは、標準パレット、Tパレット(JISパレット)などの構成において、定格荷重1,800 kgを備えています。標準モデルは-25°C〜45°Cで動作し、位置決め精度は±1 mmです。標準、Tパレット対応などのタイプは、空荷時に1 m/s、負荷時に0.5 m/sで移動し、加速度は空荷時に1 m/s²、負荷時に0.3 m/s²です。このような垂直移載能力により、フルスタッカークレーンの通路を必要とせずに、1つのリフトポイントで複数の保管レベルにサービスを提供することができます。
四方向水平移動から六方向空間流れへの移行はシャトルシステムの設計を変える。<六方向シャトル:スマート倉庫の未来を切り拓く> covers how 六方向シャトル ネットワークはより多くのレベルに密集したストレージと高いスループットポイントを拡張する。
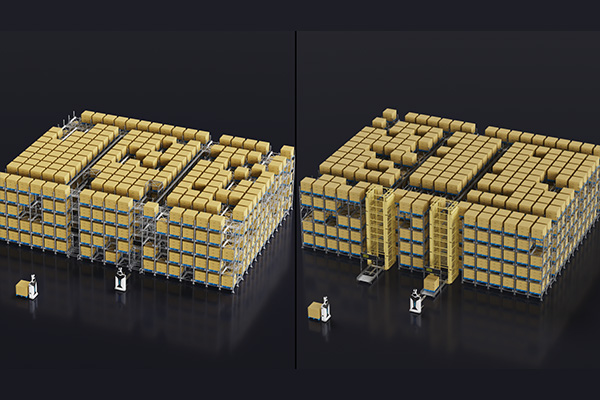
四方向シャトルシステムの仕様:実用的な監査質問
四方向シャトルシステムは、すべての倉庫にとって自動的に最適な解決策ではない。低回転率のストレージ、非常に低い天井、極端に変動するパレットの品質、またはソフトウェア統合能力の制限が異なるアーキテクチャを優先させることがある。実用的な監査では、以下の質問に答える必要がある:
- パレットの寸法は安定しているか、または荷重は供給者ごとに大きく異なるか?
- 倉庫の高さは複数のストレージレベルを作成するのに十分か?
- ピーク時に必要なパレット毎時間の入出庫速度はどれくらいか?
- WMSはすでにタスクレベルの倉庫制御をサポートしているか、またはWCS/WES層を追加する必要があるか?
- ラック構造には火災抑制、耐震性、またはコールドチェーンの改修が必要か?
- レール誘導シャトルの走行に十分な床の平坦性とラックの整列許容範囲はあるか?
- バッテリー、充電器、リフトドライブ、レールジョイントのメンテナンス計画はどうなっているか?
仕様は、システムレベルのKPIとして運用性能を定義すべきである:1時間あたりの完了したパレット移動数、単なるシャトルの走行速度ではない。また、WMS、WCS、RCS間の明確なインターフェース境界を必要とし、顧客がベンダーの範囲外とみなす機械を所有しないようにすべきである。
四方向シャトル自動化とスタッカークレーンASRSを比較する施設では、決定要因は通常、ストレージの深さ、高さ、注文プロファイル、システムの冗長性を含む。<cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits >は最終的なアーキテクチャ選択を形成するトレードオフをカバーしている。
四方向シャトルの取り出しアーキテクチャを計画する
四方向シャトルプロジェクトは、ロボットの数から始めるべきではない。注文フローのモデル、パレットのプロファイル、明確なソフトウェアインターフェース計画から始めるべきである。密集したパレットストレージ、自動取り出し、またはWMS統合を評価している場合は、倉庫のフットプリント、パレットデータ、SKUプロファイル、ターゲットスループットをzikooスマートテクノロジー株式会社(info@zikoo-int.com)に送信するか、電話(+86)-19941778955に問い合わせてください。ラックの深さ、シャトルのフリートサイズ、リフトの配置、WMS/WCSの境界、段階的な稼働開始計画に関する技術レビューを依頼してください。
よくある質問
四方向シャトルと二方向パレットシャトルの違いは何ですか?
二方向シャトルは、通常、深いレーンのパレット流れや半自動ストレージのために、単一のレーン内で前後に移動します。四方向シャトルは横方向にもクロス通路を横断できるため、フォークリフトによるリフトアップなしでレーンを変更できます。その追加の軸により、手動のパレット再配置が減少し、より柔軟な取り出しが可能になる。
四方向シャトルシステムは-25°Cで運用可能ですか?
はい、シャトルが低温バッテリーと適切なコンポーネント保護を指定されている場合に限ります。コールドチェーンバージョンでは、低温リチウム電池、低温充電ポート、湿度耐性のためのコーティングされたPCBAアセンブリを使用できます。ラック、リフト、充電器の配置も霜、結露、限られたメンテナンスアクセスに対応するよう設計する必要があります。
四方シャトル自動化を採用するためにWMSを置き換える必要がありますか?
必ずしもそうではありません。四方シャトルシステムは、既存のWMSとシャトルグループの間に位置するWESまたはWCS層を通じて制御できます。WMSはタスクレベルの出荷および入荷要求を送信する必要がありますが、何台のシャトルが動いているかやどのリフトが利用可能かを知る必要はありません。統合の品質はWMSの置き換えよりも重要です。
所定のスループットに対して必要なシャトルの数はどれくらいですか?
必要な数は、移動距離、リフト容量、充電サイクル、注文のグループ化によります。中程度のスループットを持つ小規模なサイトでは少数のシャトルで十分ですが、高スループットの配送センターでは冗長な充電器や複数のリフトを備えたフリートが必要になる場合があります。最適な方法は、カタログからフリートサイズを選ぶのではなく、実際のパレット毎時データからタスクフローのシミュレーションを構築することです。
四方シャトル自動化は新しい倉庫だけのものですか?
いいえ。四方シャトルシステムは、十分な床の平坦性とレール誘導走行に適したラックの許容範囲がある既存の倉庫でも使用されています。ブラウンフィールドプロジェクトでは、主な設計制約は通常、柱間隔、床荷重、利用可能な高さ、および日常の運用を停止せずに改修を段階的に行う能力です。
四方シャトルはどのようなパレットサイズに対応していますか?
一般的なモデルは、地域のパレットフットプリント(例:1200×800〜1000 mm、1016×1219 mm、1100×1100 mm、1200 mm)や最大1400 mmまでの重量用パレットをサポートします。荷重容量は通常、シャトルモデルにより1200 kgから2000 kgまで変動します。仕様策定時には、パレットの状態、底板間隔、荷重時のたわみを確認してください。
WCSは四方シャトルのリトリーブにおいてWMSとどのように異なりますか?
WMSは在庫、注文、ビジネスの優先順位を管理します。WCSは、どのシャトルがどのパレットをピックアップするか、リフトをいつ動かすか、ブロックされた転送ポイントの処理などのリアルタイムの機器決定を管理します。RCS層はこれらの決定を個々のロボットの動作命令に変換します。四方シャトルシステムでは、WMSとWCSの明確な分離により、注文レベルのロジックがリアルタイムの機器制御に干渉しないようになっています。
参考文献
[1] ISO 5053-1:2020. 産業用トラック — 用語集 — 第1部:産業用トラックの種類。
[2] EN 528:2008+A1:2022. レール依存型保管・取り出し装置 — 安全要件。
[3] FEM 9.851. S/Rマシンの性能データ — サイクルタイム。
If you’re interested, check out these related articles:
スマート倉庫の始まり:コスト効果の高いフォーウェイシャトルシステム》をお読みください。
六方向シャトルが密集ストレージを可能にし、空間制限を打破
六方シャトル:コスト削減と効率化のためのスマート倉庫ツール


