


自律型パレットハンドリングは、マテリアルハンドリングの実験段階から、システム工学の分野へと移行しました。インテリジェントパレットロボットとは、偶然荷物を運ぶモーター付き台車ではありません。ラック構造の内部、ミッション計画の下、および他のロボットや倉庫管理レイヤーと連携して、モーションコントロール、位置決め、エネルギー蓄積、荷重係合、倉庫ソフトウェア統合を組み合わせた制御車両です。これらのシステムの安全エンベロープは、多くの場合、無人産業用トラックとそのシステムの要件に従っています [1]。
インテリジェントパレットハンドリングのハードウェアアーキテクチャ
パレット・ツー・パーソンまたはパレット・ツー・マシンの倉庫では、ロボットフリートは通常、移動方向によって分割されます。A 四方向シャトル は、ラックレーン内の水平方向の移動を処理します。垂直方向の双方向シャトルは、レベル間でパレットを移動させます。An cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits は、狭い通路やピッキングポイントを担当します。この移動の分業こそが、自律型パレットハンドリングの拡張性を高める要因であり、単一の車両があらゆる面で優れている必要はありません。
パレットロボットのインテリジェンスは、3つのレイヤーから構成されています。第1層は、速度、加速度、停止精度の維持などのローカル制御です。第2層は、バーコードグリッド、レーザーSLAM、エンコーダー、3Dビジョンを組み合わせたナビゲーションです。第3層はミッションロジックであり、ロボットは倉庫制御ソフトウェアからタスクを受信し、ルートを選択し、正しいパレットを確認し、完了状態を報告します。
四方走行シャトル:高密度保管の主力製品
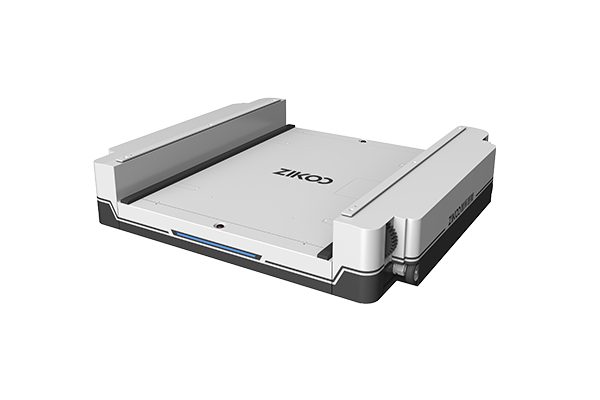
R-bot四方走行シャトルは、高密度なパレット保管とピッキング向けに設計されています。ほとんどのモデルで高さが125 mmであり、ラックレーン内のパレットの下を移動して荷物をわずかに持ち上げ、4方向に運ぶことができます。定格荷重はモデルに応じて1,200 kgから2,000 kgの範囲です。標準構成では、空荷で1.6 m/s、積載時で1.2 m/sで移動し、ヘビーデューティーな大型パレットバージョンでは、空荷で1.35 m/s、積載時で1.0 m/sで動作します。
パレットハンドリングの基本は最終的に垂直方向のクリアランスであるため、低い車体高は重要です。ロボットが十分に薄ければ、同じ建物の高さにより多くの保管レベルを配置できます。車両の高さと積載容量というエンジニアリング上のトレードオフによって、高密度保管システムが保持できるパレットの数が決まります。
パレットのフットプリントは依然として重要です。大陸間のパレットの寸法と公差は、ISO 6780などの規格で規定されています [2]。四方走行シャトルは、理論上のパレットサイズではなく、実際のパレットの幅、奥行き、下部のクリアランス、およびボードの状態に一致している必要があります。これが、シャトルモデルがパレットタイプ別に分けられることが多い理由であり、1,200 mm、1,016 × 1,219 mm、1,100 mm、およびより大きな1,400 mmの各フォーマットには、それぞれ異なる車体幅の構成が必要です。
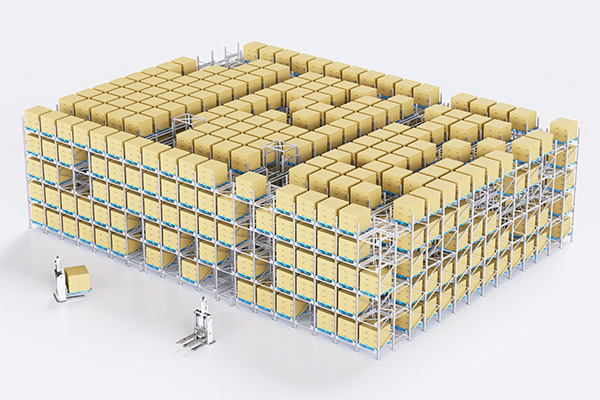
四方走行シャトルは、高密度なパレット・ツー・パーソン倉庫の中心にあります。<Smart Storage Revolution: Comprehensive Overview of フォーウェイシャトルシステムs for Automatic 3D Warehouse>では、四方走行シャトルシステムが自動3D倉庫をレイアウトの概念から実際の保管アーキテクチャへとどのように変えるかについて説明しています。
六方向の連携:垂直方向の追加
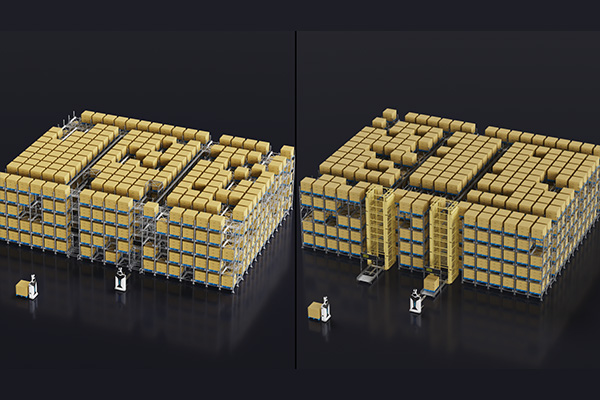
四方走行シャトルは水平方向に移動します。完全な3次元保管ネットワークを構築するには、システムに垂直リフトが必要です。H-bot垂直双方向シャトルは、ラック内の単一の保管位置を占有しながらその機能を果たします。標準構成での定格荷重は1,800 kgで、±1 mmの精度で荷物を配置します。一般的な移動速度は、空荷で1 m/s、積載時で0.5 m/sであり、加速度は空荷で1 m/s²、積載時で0.3 m/s²です。
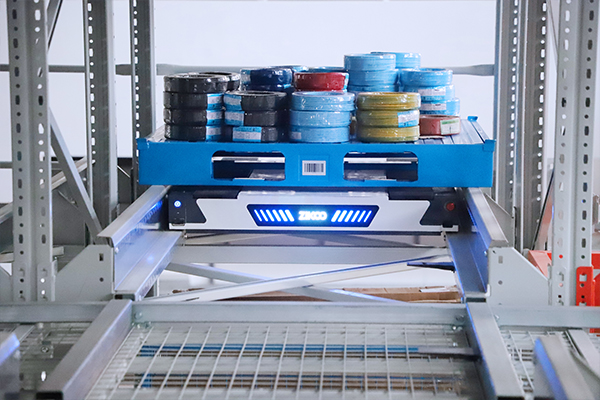
H-botがR-bot四方走行シャトルと統合されると、結果として 六方向シャトル システム、つまり4つの水平方向と垂直方向の上下運動が実現します。これにより、バッファゾーン、ピッキングフェイス、および搬送経路の設計方法が変化します。すべてのパレットを固定コンベアに移動させる代わりに、システムはパレットをリフトに運び、ピッキングフロアに転送し、レーンを塞ぐことなく空のパレットを保管庫に戻すことができます。
垂直双方向シャトルを追加することで、四方走行シャトルネットワークが3次元のマテリアルシステムに変わります。<六方向シャトルが産業を支え、スマート倉庫の導入を促進> covers how 六方向シャトルシステムは、さまざまな業界にわたって、高密度保管、垂直移動、およびマルチレベルの倉庫ワークフローをサポートします。
ソフトウェアオーケストレーションとWMS、WES、WCS、RCS
シャトルはアクチュエータだけです。それを知能化するシステムはソフトウェアスタックです。自動パレットハンドリングでは、管理機能は通常、WMS、WES、WCS、RCSに分離されています。WMSは何を動かすべきかを決定します。WESは注文をバッチ化し、優先順位付けし、シーケンスします。WCSは機器に作業を割り当てます。RCSはロボットレベルの実行を管理します:経路選択、交通制御、充電、エラー回復。
その分離は、密集したストレージが衝突を引き起こすため、パレットロボットには実用的です。複数のシャトルが同じ通路、同じリフト、または同じピッキング面を必要とする場合があります。ミッションオーケストレーターは、経路を予約し、デッドロックを防ぎ、ブロックされたレーンから人手を介さずに回復しなければなりません。
孤立して動作するパレットロボットだけでは、高SKU、高スループットの運用には十分ではありません。ロボットはタスクを受け入れ、リフトやコンベヤと調整し、在庫をほぼリアルタイムで更新する完了メッセージを返す必要があります。だからこそ、制御システムは車両と一緒に評価され、別個の追加機能としてではありません。
シャトル自体はシステムの半分に過ぎません。欠けている層はオーケストレーションです。<PTPインテリジェント倉庫ソフトウェアは、企業のスマートアップグレードを支援します>は、WMS、WES、WCS、RCSが協力してロボットハードウェアを適応型倉庫知能に変える仕組みについて説明します。
Engineering review: パレットのフットプリント、保管高さ、ラックの奥行き、目標パレット移動数(時間あたり)、および必要に応じて冷蔵庫の要件をinfo@zikoo-int.comに送信してください。応答は、シャトル数、リフトポイント、ソフトウェア統合を実際の荷重スペクトルにマッピングし、一般的な設備リストではありません。
狭い通路へのU-ボット全方向スタッカーのアクセス
すべてのパレット位置が密集したシャトルレーン内にあるわけではありません。いくつかの倉庫には狭い通路、不規則なパレットタイプ、または低ボリュームのピッキングエリアがあります。U-ボット全方向スタッカーはこれらのアクセス作業に適しています。U1045モデルでは最小通路幅は2,100 mm、U1060およびU1080モデルでは2,140 mmです。リフト高さは4,500 mm、6,000 mm、8,000 mmをカバーし、定格荷重は1,000 kgです。
U-ボットはデュアルレーザSLAMハイブリッドナビゲーションと3D深度カメラを使用し、パレットの位置モデルを構築します。カメラは最大±50 mmのバッティングボードオフセットを補正し、パレットが完全に正方形でない場合やシフトしたボードがある場合に重要です。走行位置精度は±10 mmです。
U-ボットとAMRの狭い通路ピッキングシステムを組み合わせると、ピッキング効率は1時間あたり300個以上に達し、入出荷容量は1時間あたり80パレット以上です。このようなシステムは、多SKUの分割ケース運用で最大10,000 SKUをサポートできます。
スループット、密度、安全性工学
スループットは単一のロボット仕様ではありません。車両の数、サイクルタイム、リフト容量、レーンの深さ、ミッションスケジューリングの結果です。交通制御が不十分な高速シャトルは、シーケンスが良い遅いシャトルよりも実際のスループットが低くなることがあります。だからこそ、自動パレットシステムは車両速度だけでなく、システム全体のスループットで評価されます。
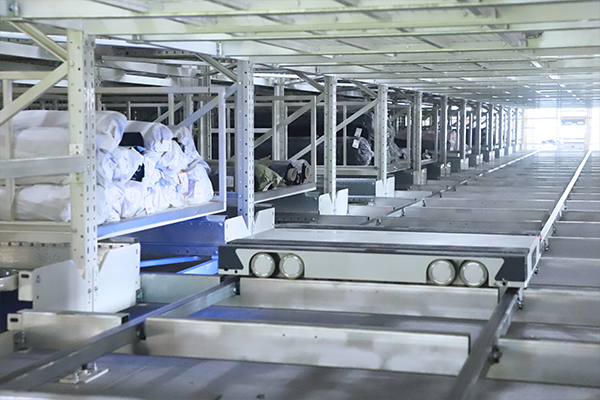
密度は比較しやすいです。四方向シャトルシステムは、多くの広い通路を不要にし、シャトルがラックレーン内を移動するためです。節約された通路スペースは、同じ建物のフットプリント内での保管場所の数を増やすことができます。 密なストレージ 特に低〜中回転率のパレット、原材料、完成品、冷蔵チェーン在庫に有効です。
レールガイド付きパレットロボットやラック構造内で動作する収納・取り出し機は、EN 528 [3]などの規格によって安全性が規定されています。この規格はレール依存の収納・取り出し装置に関するもので、安全な動作、アクセス、制御の要件を定めています。自律走行車両がラック外で動作する場合、AMRなどの自動車両の安全フレームワークが適用されます[1]。
冷蔵庫はもう一つの層を追加します。-25°C環境では、シャトルのバッテリー、PCBAコーティング、充電ポート、ホイール材料は結露、低温放電、繰り返し熱サイクルに対応する必要があります。冷蔵チェーン用シャトルは、専用の低温リチウムバッテリーで6〜8時間稼働可能ですが、充電戦略は低温充電ウィンドウを考慮しなければなりません。
コンセプトから構成へ
知能型パレットロボットプロジェクトは、設備リストではなくデータから始めるべきです。以下の情報は、最初のエンジニアリング構成を作成するのに通常十分です:パレットの長さ、幅、高さ、重量、SKU数、1日の入出荷パレット数、ピーク時のスループット、保管温度、建物の高さ、柱間隔、ドックの位置。
その入力から、システム設計は四方向シャトルが適切かどうか、Hボット垂直リフトが必要かどうか、Uボットが狭い通路のアクセスをカバーすべきかどうかを判断できます。パレットのプロファイルはしばしばシャトルモデルを決定します。スループットのプロファイルはシャトルの数とリフトの数を決定します。温度のプロファイルはバッテリーとコーティングの構成を決定します。建物の高さはラックに組み込める階数を決定します。
特殊環境プロジェクトには追加の制約が必要な場合があります。例えば、新エネルギー生産環境では、露出した部品に銅、亜鉛、ニッケル、鉛を避ける車両、ステンレス鋼の構造フレームを使用し、金属汚染リスクを減らすためにゴム製バッファホイールを適用する必要があります。
エンジニアリングチームに相談してください
新築、拡張、または既存の改修のための自律パレットハンドリングを評価している場合は、Zikoo Smart Technology Co., Ltdにinfo@zikoo-int.comまたは(+86)-19941778955までご連絡ください。パレットの寸法、保管高さ、温度範囲、ターゲットの入出荷スループットを含めてください。エンジニアリングチームは適切なロボットファミリー、垂直リフト計画、ラックインターフェース、ソフトウェア統合ポイントをマッピングできます。
よくある質問
四方向シャトルと二方向パレットシャトルの違いは何ですか?
二方向シャトルは一般的に単一レーン内で前後に動きます。四方向シャトルは横方向にもレーン間を移動でき、これによりレーン間の移動車を使わずにレーンを変更でき、倉庫のルーティング柔軟性が向上します。
インテリジェントパレットロボットは冷蔵庫内で作業できますか?
はい。冷蔵庫には低温リチウムバッテリー、結露抵抗性の電子機器、低温動作用に設計された充電戦略が必要です。専用のコールドチェーン構成は、-25°Cまでの環境で6〜8時間の稼働が可能です。
六方向シャトルシステムはどのように保管密度を向上させますか?
六方向シャトルシステムは、四方向シャトルの水平移動と垂直両方向シャトルを組み合わせています。垂直リフトは単一の保管位置を占め、レベル間でパレットを転送します。これにより、ラックは上方に拡張でき、シャトルはレーン内の水平移動を担当します。
パレットロボットの構成前に必要なデータは何ですか?
最低限、パレットのフットプリント、重量、保管高さ、温度範囲、SKU数、日次の入出荷量、ピーク時のスループット、柱間隔などの建物の制約条件を提供してください。これらの入力により、シャトルモデル、車両数、リフト数、ラックレイアウトが決定されます。
パレットロボットはWMSおよびWCSとどのように連携しますか?
ロボットはタスクインターフェースを通じて倉庫制御層と通信します。WMSは注文や在庫移動をリリースし、WESは作業のシーケンスと優先順位を決定し、WCSは機器にタスクを割り当て、RCSはロボットのナビゲーション、交通、充電、例外処理を管理します。
参考文献
[1] ISO 3691-4:2023, 産業用トラック — 安全要件と検証 — パート4: 自動運転産業用トラックとそのシステム。
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits
[3] EN 528:2008, レール依存型保管・取り出し装置 — 安全要件。
If you’re interested, check out these related articles:
Six-Way Shuttle:高密度ストレージ向けのデュアルエンジンソリューション
スタッカークレーン対フォーウェイシャトル:あなたのASRS倉庫に最適なのはどちら?
信頼できる4方向シャトルメーカーをお探しですか?Zikoo Roboticsを選びましょう


