


狭い通路パレット自動化は、多くの倉庫運営者が固定とみなす制約、すなわち通路幅を変えることなく、ガイド付き全方向パレットロボットは2100mmの通路で作業でき、同じ床面積でより深い棚や多くの収納面を確保できます。この利点は、安全でない経路に機器を押し込むことから得られるものではありません。マストの設計、ナビゲーション、ラックのジオメトリ、パレットのアクセス、ソフトウェアを調整し、通路を狭くして床面積を節約しつつ、日常的なパレット取り扱いに十分繰り返し可能な範囲に保つことから得られます。このガイドでは、スペースの由来、依然として重要な制約、そしてより小さな通路が自動的に全体の運用を改善するわけではないことを評価する方法について説明します。
狭い通路自動化は実際にどの程度床面積を取り戻すのか?
回収される床面積は、主に従来の取り扱い通路と自動化対応通路の差異によります。現在、3.2mの運用通路を基準として計画している場合、ロボットが2.1mの通路で作業できると、各通路は約1.1mの幅を取り戻します。その数を通路の数やラックの長さに掛けると、合計の面積は重要なレベルになります。
回収された幅は、より深い棚の設置、追加のラック列、広いステージング、より多くのパレット位置、安全な自動と手動の交通の分離に利用できます。ただし、自動的にパレットの貯蔵場所として使えるわけではありません。柱グリッド、クロス通路、充電場所、メンテナンスアクセス、火災避難距離、歩行者ルートなども回収された面積の一部を消費します。そのため、計画の焦点は通路をどれだけ狭くできるかだけでなく、回収された床面積が実際に何を収容できるかにあります。
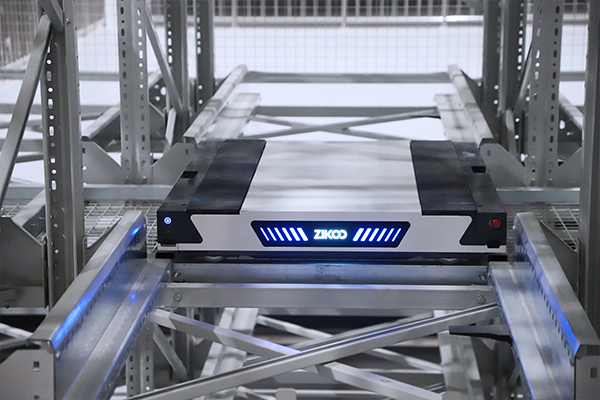
狭い通路の計画は、より広い密集収納の選択肢の一部です。<六方向シャトルが密集ストレージを可能にし、空間制限を打破>はシャトルベースの 密な収納 レイアウトの選択肢を同じ建物の面積内で変化させる方法をカバーしています。
既存の建物に適した狭い通路パレット自動化は何か?
既存の建物は、固定レール、深い基礎、または大規模な外殻の変更を必要としない設備を好む傾向があります。床走行型の cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits は、この条件に適合します。既存の通路グリッド内を移動しながらパレットをラックレベルに運搬または持ち上げるためです。重要な要件は幅だけではありません。ロボットのエンベロープ、旋回動作、マストの高さ、パレットの寸法、床の状態も実際のラックと柱の配置に適合している必要があります。
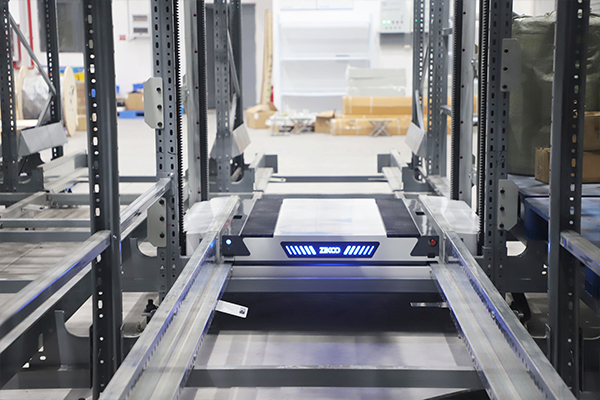
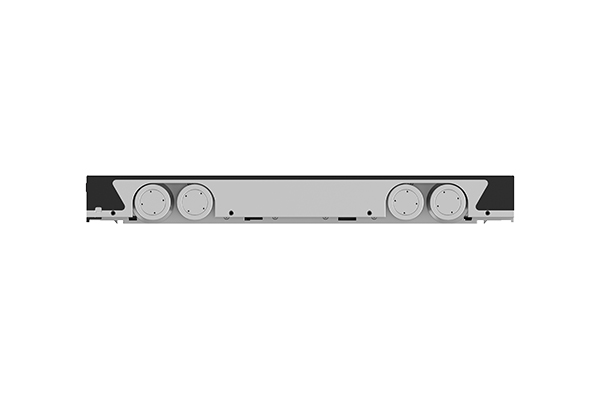
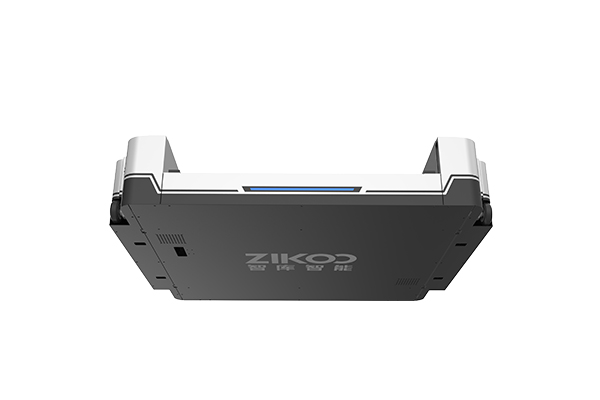
ZikooのU字型全方向スタッキングロボットは、この運用条件に設計された一例です。そのU字型のボディにより、前方のマストで持ち上げながらパレット位置に入ることができます。最小通路幅は、4.5mリフトモデルで2100mm、より高い6mおよび8mモデルで2140mmです。このわずかな差は重要です。低い天井高の建物は短いモデルを受け入れることができる一方、高いラック設計にはわずかに広い通路が必要です。
| モデル | リフト高さ | 最小通路幅 | 定格負荷 |
|---|---|---|---|
| U1045 | 4500 mm | 2100 mm | 1000 kg |
| U1060 | 6000 mm | 2140 mm | 1000 kg |
| U1080 | 8000 mm | 2140 mm | 1000 kg |
パレットの種類も重要です。狭い通路は、計画された最大のパレットサイズを受け入れ、ロボットがラック面に触れずに入退できる必要があります。複数のパレットサイズを使用する場合、最も一般的なパレットだけでなく、最悪のケースのパレット幅、奥行き、荷重に対してモデルを選択すべきです。
狭い通路ロボットはどのように信頼性を保つのか?
狭い通路での信頼性は、速度を上げることからは得られません。繰り返し可能な位置決めと、パレットの位置を正確に把握することから得られます。ロボットは、デュアルレーザSLAMハイブリッドナビゲーションとラック・ピニオン前方マストを組み合わせています。駆動位置の精度は±10mmに設定されており、ロボットがラックの開口部に一貫して近づくのに役立ちます。
3D深度カメラは、パレットの位置のモデルを構築し、±50mmの配置偏差を補正できます。この能力は、倉庫システムが期待する場所にパレットが正確に置かれていない場合に重要です。ロボットはピックサイクル中にその偏差を修正できますが、ラックは垂直に保たれ、床は平坦でなければなりません。マストが安全に高さで動作できるようにするためです。
建物を横方向に拡張できず、利用可能な高さがある場合、垂直搬送装置は収納レベルやメザニンの位置をリンクできます。その場合、狭い通路ロボットはラックアクセスを担当し、垂直シャトルがパレットをレベル間で移動します。システムレベルの結果は、単に通路を狭くするだけでなく、より密な立方体の空間になります。
どのような建物や運用制限が依然として境界を設定しているのか?
最小通路幅は出発点であり、現場の承認ではありません。2100mmまたは2140mmが適用可能かどうかは、いくつかの条件によります。床の平坦性はマストの安定性とナビゲーションの品質に影響します。クリア高さには、持ち上げられたパレット、マストの移動、照明、スプリンクラー、及び天井の障害物が含まれる必要があります。ラックの奥行き、垂直柱の直立性、梁のレベル、パレットのはみ出しは、ロボットが衝突せずに出入りできるかどうかに影響します。
| 確認 | 確認すべき事項 | 重要性 |
|---|---|---|
| 通路グリッド | 列間隔とラックの奥行き | 構造変更なしでロボットの通路が適合するかどうかを判断します |
| Clear height | 使用可能なリフト高さとクリアランス | 使用可能な高さが4.5mのときに8mのリフトを購入しないようにします |
| Floor flatness | 通路全体の表面の一貫性 | 安全なマスト操作と繰り返し可能なナビゲーションをサポートします |
| パレットセット | 幅、奥行き、高さ、積載量 | 正しいロボットモデルとラックの開口部を確認します |
| 運用フロー | 入出庫パレットのレート | ロボットの台数、充電戦略、リフティング能力を決定します |
狭い通路は火災安全性、保守、緊急アクセスも変化させます。ロボット専用通路は、手動フォークリフトの交通と共有するのではなく、分離すべきです。建物がこれらの条件を満たせない場合は、少し広い通路、短いラック、または異なる設備レイアウトの方が適しているかもしれません。目的は、理論上最も狭い通路に到達することではなく、建物と運用が維持できる最も狭い通路を見つけることです。
床面積の増加をどのように計算しますか?
簡単な面積計算は、提案された狭い通路と現在のレイアウトを比較するのに役立ちます。
回収された床面積 = (既存の通路幅 - 提案された通路幅)× 通路数 × 通路長さ
例えば、現在6つの通路が3.2m幅で計画されており、自動化レイアウトで2.1m幅の通路を許可している場合、回収される幅は1.1mです。通路長さが35mの場合、計算は1.1 × 6 × 35で、231平方メートルの床面積が回収されます。この例は説明のための仮定を用いています。実際の結果は、実際の通路数、長さ、列間隔、および回収された幅をラック列や運用スペースに変換できるかどうかに依存します。
次のステップは、回収されたエリアが何を購入するかをテストすることです。もしそれが追加のダブル深さラック列一つになる場合、その効果は追加のパレット位置のないより広いステージングエリアになる場合とは非常に異なります。価値は単なる床面積ではなく、使用可能なパレット位置や運用エリアとして表現されるべきです。
狭い通路の計算は、より広い倉庫のアップグレードケースにフィードバックされるべきです。<六方向シャトルが倉庫のアップグレードを推進し、インテリジェントな自動3D倉庫を構築>は、密度の高い保管決定が完全な三次元倉庫のアップグレードにどのように結びつくかを示しています。
運用を停止せずに変更を段階的に進めるにはどうすればよいですか?
狭い通路の自動化プロジェクトは、最初に一つまたは二つの通路から始めて、完全なラックシステムに変更する前に段階的に進めることができます。最初の段階では、ロボットがラックに接近し、計画されたパレットを持ち上げ、確実に配置し、通常の運用条件下で転送ポイントに戻れることを確認すべきです。床、ラック、またはパレットの位置決めが期待通りに機能しない場合、パイロットはその問題を明らかにし、全施設の変更前に問題を露呈させます。
最初のロボット通路が稼働した後は、ソフトウェアの調整が重要です。タスク割り当て、交通制御、リフトスケジューリング、充電、注文リリースは、既存の倉庫管理および制御システムに適合させる必要があります。自動化された通路は手動ゾーンと並行して運用可能ですが、システムはどのタスクがロボットのもので、どれが手動のままであるかを認識している必要があります。その境界線がピーク時に狭い通路がボトルネックになるのを防ぎます。
狭い通路のハードウェアの決定は、ソフトウェアがタスク割り当てと交通を管理する場合にのみ有効です。<Software-Driven Hardware: 六方向シャトル Maximizes Warehouse Efficiency> covers how software-driven control makes dense storage equipment easier to operate and scale.
既存の建物を中心に狭い通路のレイアウトを計画する
ラックの変更前に、狭い通路のロボットが既存の通路グリッド、パレットサイズ、リフト高さ、クリア高さ、床の状態で運用できることを確認してください。現場特有のレビューには、現在のレイアウト、パレットの寸法、最大パレット重量、目標の入出庫パレット数(1時間あたり)、利用可能なクリア高さを送付してください。Zikoo Smart Technology株式会社は、回収された床面積と使用可能なパレット位置を区別し、完全展開前の段階的パイロットを定義するお手伝いをします。お問い合わせはinfo@zikoo-int.comまたは(+86)-19941778955まで。
よくある質問
狭い通路は手動フォークリフトが同じエリアで運用できなくなることを意味しますか?
ほとんどの場合、その通りです。ロボット専用の通路は手動フォークリフトの交通と分離すべきです。手動フォークリフトはより多くのクリアランスを必要とし、同じ繰り返し経路を共有しません。実用的なレイアウトは、受取、出荷、補充、例外ゾーンでの手動作業を維持しながら、ロボットがラック面の通路を担当する形にします。
既存のラックを狭い通路のロボットに再利用できますか?
場合によります。ラックは垂直で平坦であり、パレットの深さと荷重に適している必要があります。既存の垂直材は点検が必要な場合があり、ビームレベルの調整や損傷または過負荷のセクションの交換が必要になることもあります。ロボットはパレット位置の偏差を補正できますが、ラック構造がずれている、または用途に適さない場合は補正できません。
狭い通路の自動化によってどれだけ床面積を節約できますか?
通路の数、長さ、幅の削減に依存します。例えば、3.2mの通路が2.1mになると、1つの通路あたり1.1mの節約になります。6つの35mの通路で合計約231平方メートルとなり、柱やクロス通路、充電、アクセスの余裕を考慮していません。実用的な価値は、単なる面積ではなく、使用可能なパレット位置やラック列として計算すべきです。
狭い通路の自動化は新しい建物だけのものですか?
いいえ。これはしばしば既存の建物のアップグレードに使用されます。床上走行ロボットは建物の拡張やレール基礎を必要としないためです。建物には十分なクリア高さ、平坦な床、ロボットのエンベロープに適合するラックのジオメトリが必要です。これらの条件が満たされない場合、最初の改善は限定的なラックや床の修正となり、完全なレイアウト変更にはなりません。
If you’re interested, check out these related articles:
スタッカークレーン対フォーウェイシャトル:あなたのASRS倉庫に最適なのはどちら?
標準化がグローバル配送を強化:Zikoo Roboticsの6方向シャトルが海外展開
六方向シャトル:コスト削減と効率化のための究極の倉庫ソリューション
6方向シャトルシステムが、高密度ストレージ自動化における機械からロボットへの移行を主導


