


オムニシャトル、パレットシャトル、および 四方向シャトル は、完全に別個の3種類の機械というわけではありません。パレットシャトルは、より広いカテゴリーを指します。四方向シャトルは、レーンを切り替え、ラックの正面に沿って移動できるパレットシャトルです。一方、全方向シャトルやスタッカーロボットは、通常、床面を自由に走行し、横方向や斜め方向に移動でき、さまざまな高さでパレットを持ち上げられる車両を指します。適切な選択は、ラックとの接続方式、移動パターン、パレットの仕様、および目標処理能力によって決まります。本記事では、移動方式、荷役能力、ソフトウェア、運用条件の観点から、これら3種類を比較します。
まず移動の仕組みを理解する
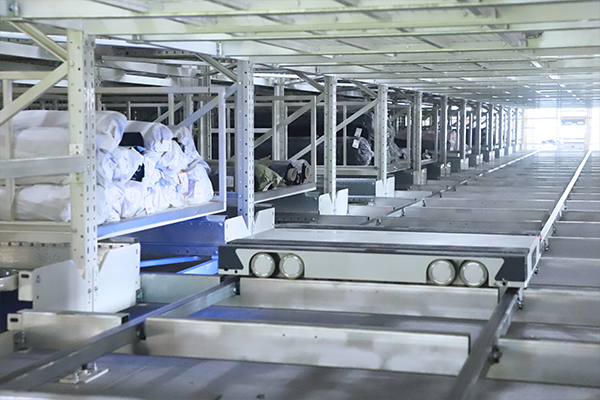
最も明確な違いは、車両がどれほど高性能に聞こえるかではありません。重要なのは、車両がどこを移動するかです。従来型のパレットシャトルは、通常、1本の通路内にある保管レーンのレール上を走行します。奥行きのある保管位置へのパレットの格納と取り出しを行いますが、自力で別のレーンへ移動することはできません。四方向シャトルもレール上を走行しますが、ラック構造内で方向を切り替え、異なるレーンに進入できます。一方、 cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits はラックのレールに依存しません。全方向駆動を利用して床面を走行し、その場で旋回できるほか、昇降機構によってパレットを取り扱います。こうした違いによって、システムに必要なシャトルの台数、リフトの台数、または通路の幅が決まります。
| 車両の種類 | 移動する場所 | パレットの動作 | 一般的なシステムでの役割 |
|---|---|---|---|
| レーン式パレットシャトル | 保管レーン内のレール | 1つの通路内でパレットを前後に移動させる | 高密度レーンへの格納と取り出し |
| 四方シャトル | ラック内の直交レール | レーン内およびラック正面を横断して移動する | 複数レーンに対応する高密度自動化 |
| 全方向スタッカーロボット | 床面を自由に移動 | 複数の高さでパレットを昇降・搬送 | 狭通路での保管とパレット・トゥ・パーソン作業 |
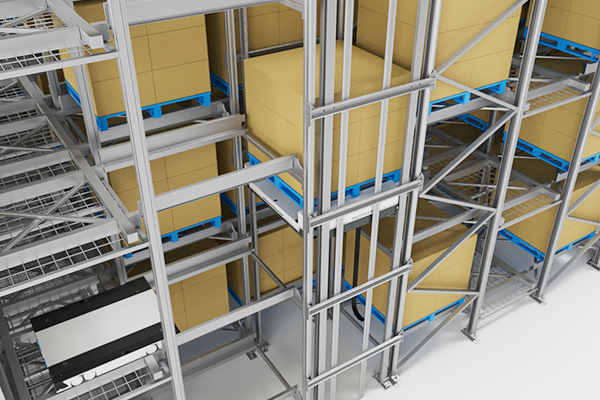
全方向スタッカーロボットの適用領域
全方向スタッカーロボットは、床面レベルの荷受け場所や保管場所からパレットを搬送し、狭通路ラックや作業ステーションへ移動させる必要がある施設に適しています。例えば、Zikoo U-bot全方向スタッキングロボットは、定格荷重が1,000 kgで、モデルに応じて4.5 m、6 m、または8 mの揚程に対応しています。最小通路幅は、U1045が2,100 mm、高揚程モデルが2,140 mmです。3D深度カメラを組み合わせたデュアルレーザーSLAMハイブリッドナビゲーションを採用し、パレット位置のずれを補正します。車両が走行と昇降の両方を行うため、床面の平坦性、パレットの安定性、通路幅がレイアウト設計の重要な判断要素となります。
最も適しているのは、パレット単位の荷物を入庫し、ケース単位のピッキング品を出庫する、パレット・トゥ・パーソン方式や保管・ピッキング混在型の環境です。このロボットはAMRやロボットアームと連携して稼働できますが、長距離の水平搬送において、レール上を走行する四方向シャトルの高処理能力を代替するものではありません。すべてのパレットを奥行きのある保管レーンに移動させるだけであれば、レール式シャトルのほうが構成がシンプルで、コストも抑えられる場合があります。
レーン式パレットシャトルが依然として優位な場面
従来型パレットシャトルを選ぶべきケース 密な収納 目的が高密度保管であり、通路間の移動よりもレーン内の効率を重視する場合です。奥行き型ラックでは、1つの保管レーンにパレットを奥行き方向へ複数列配置します。シャトルはレーン内に進入し、パレットを次の空き位置まで搬送して戻ります。大半のパレットが同一SKUである場合、またはレーン内の在庫がなくなるまで保管を継続できる場合、この方式は使用する車両の種類を抑えながら高い保管効率を実現します。主な制約はレーンの切り替えです。シャトルは単独では別のレーンに移動できないため、フォークリフトでレーン間を移動させるか、移載機構を追加する必要があります。この補助作業が、高スループットや多品種SKUを扱う運用ではボトルネックになります。
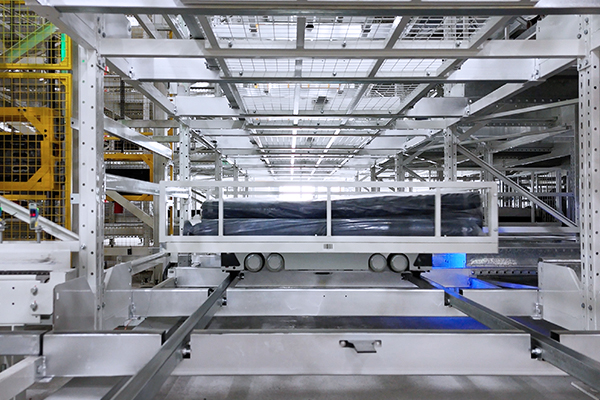
四方向シャトルがより高い効果を発揮する場面
倉庫で高密度な奥行き型保管と柔軟な水平アクセスの両方が必要な場合は、四方向シャトルが適しています。ラック内の直交レール上を走行し、フォークリフトを使わずにレーンを切り替え、WCSの制御判断に基づいて任意の列へ配車できます。同一ラック内で複数のシャトルを稼働させると、出庫作業を複数の車両に分散できるため、クレーン通路方式と比べて、単一の搬送経路が処理能力を制限する度合いを抑えられます。そのため、R-bot四方向シャトルは高密度保管を中心に設計されています。標準モデルの許容荷重は1,200~1,500 kgで、大型パレット対応のヘビーデューティーモデルは2,000 kgに対応します。大半のモデルは本体高さが125 mmで、シャトル自体によって失われる垂直方向の空間を抑えられます。
四方向シャトルは、次のようなシステムの中核にもなります。 六方向シャトル 垂直双方向シャトルまたはリフトと組み合わせることで、水平搬送と、指定された昇降ポイントでの垂直移載を統合できます。これにより、スタッカークレーンを使用せずに階層間でパレットを移動でき、ラック前面をシャトル走行用レーンとして確保できます。
スタッカークレーンは各荷物の位置まで走行する一方、 四方向シャトルシステムは水平搬送を複数のシャトルに分散します。<cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits Best> covers the architecture trade-off.
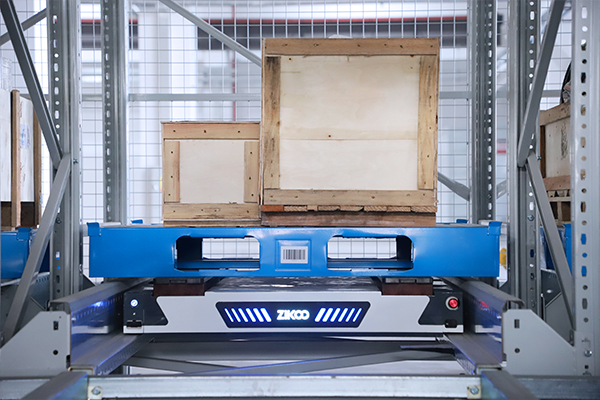
選定前に比較すべきポイント
まず、パレットを確認しましょう。3つのシステムはいずれもパレット搬送用の車両ですが、パレットの均一性に対する要求は異なります。四方向シャトルは、レーン内のレールをまたいでパレットを安定して支持できることが前提であり、パレットの寸法や状態が一定であるほどスムーズに走行できます。全方向スタッカーロボットは、ビジョンシステムとフォーク補正によってパレット位置のずれをある程度補正できますが、それでも安定した支持面と十分な床面クリアランスが必要です。選定前に、主に使用するパレットの外形寸法、底板の向き、積載重量に加え、パレットがプール運用か、ワンウェイ運用か、状態の悪いパレットが混在するかを確認してください。
| Decision factor | ご依頼内容 | 選定への影響 |
|---|---|---|
| パレットの仕様 | 寸法、底板、重量、状態 | レールシステムには繰り返し使用できるパレットが必要ですが、全方向移動ロボットは一部の位置ずれを補正できます |
| cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits | SKUおよびレーンごとのパレット数 | SKUごとのパレット数が多い場合は、ディープレーン型パレットシャトルが適しています |
| スループット | ピーク時を含む、1時間あたりの入庫・出庫パレット数 | シャトルの台数を増やすことで水平方向の作業能力を拡張できますが、レーン間の移動頻度が処理能力の限界要因になります |
| 建屋 | 有効高さ、通路幅、床の平坦度、柱の配置 | レールの配置、リフトの設置位置、床面走行ロボットが稼働できるかどうかを決定します |
| 温度 | 常温およびコールドチェーンの使用温度範囲 | バッテリーと駆動部品は、使用環境に適した定格である必要があります |
| ソフトウェア | WMS、WCS、WESとのインターフェース、および既存の自動化設備 | 複数車両を運用するシステムには、作業指示の統括管理と交通制御が必要です |
コストを比較する際は、車両台数だけでなく、レール、リフト、ソフトウェア、予備部品、導入期間も考慮する必要があります。仕様書だけを比較しても、各車両に必要なインフラのコストは把握できません。
コストを比較する際は、車両台数だけでなく、レール、リフト、ソフトウェア、予備部品、導入期間も考慮する必要があります。<スマート倉庫の始まり:コスト効果の高いフォーウェイシャトルシステム》をお読みください。>では、コストを重視する運用に向けた四方向シャトルシステムの仕様策定方法について解説します。
ソフトウェア、コールドチェーン、拡張に伴うリスク
車両はシステムの移動部分にすぎません。システムには、作業を割り当て、シャトルの走行経路を決定し、衝突を回避するとともに、リフト、コンベヤー、作業ステーションを連携させるソフトウェアが必要です。 PTPスマート倉庫ソフトウェア 倉庫管理、実行、制御の各機能を統合し、四方向シャトル、垂直リフト、全方向移動ロボットを単一のタスクフローで稼働させます。ソフトウェア層を後付けの統合機能として扱うと、ボトルネックは車両の走行速度ではなく、タスクの引き継ぎ時に発生することがよくあります。WCSについては、1台のデモ機が1時間に何パレット移動できるかだけでなく、バッテリー充電、異常からの復旧、デッドロック防止、注文の優先順位付けをどのように処理するかを確認してください。
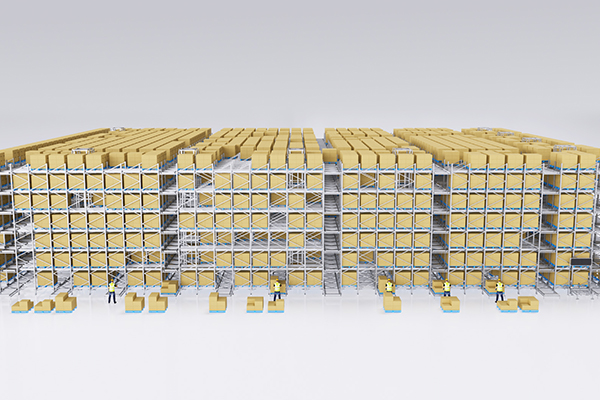
コールドチェーンやクリーン環境では、さらに別の条件を考慮する必要があります。常温の配送センターで稼働するシャトルが、マイナス25℃の環境でも適しているとは限りません。R-botのコールドチェーンソリューションでは、低温対応リチウムバッテリー、低温環境向けの充電ポート設計、高湿度や結露が発生しやすいエリアに対応する保護コーティングを採用しています。U-botはリン酸鉄リチウムバッテリーを使用し、モデルによって6~8時間の連続稼働が可能です。ただし、これらの稼働時間は製品仕様であり、処理能力を保証するものではありません。充電戦略、走行距離、リフトの使用頻度、温度条件によって、実際の倉庫で車両が達成できる処理能力は変化します。
拡張時のリスクは、運用プロファイルが安定する前に搬送方式を決定してしまうことから生じます。レーン式パレットシャトルは、当初のSKU構成では非常に高い効率を発揮しても、運用が小ロット多品種へ移行すると効率が低下する場合があります。四方向シャトルは、ソフトウェアによってレーンの割り当てを変更できるため、より高い柔軟性を維持できます。全方向移動ロボットは、床面での搬送作業に柔軟性をもたらしますが、建物が高層ラックに対応できる場合に、レール式システムの代替となるわけではありません。より適切な選択を行うには、SKU数の増加、新しいパレットサイズの導入、または2交代制への移行に対して、それぞれの方式がどのように対応できるかを比較することが重要です。
四方向シャトルシステムに垂直搬送機能を追加すると、単純なレーン式保管設備が三次元ネットワークへと変わります。六方向シャトルは真の3Dインテリジェント倉庫時代を切り開く水平シャトルと垂直シャトルを組み合わせ、6方向の搬送経路を実現する保管方式については、< をご覧ください。
車両レベルのエンジニアリングレビューを依頼する
パレットの設置面積、最大積載荷重、有効高さ、レーンの奥行き、SKUの保管奥行き、目標とする1時間当たりの入庫・出庫パレット数、床面の状態、稼働温度、施設が新設か既存かをお知らせください。これらの情報があれば、レイアウトを早期に確定することなく、レーン式パレットシャトル、四方向シャトルシステム、全方向移動式スタッキングロボットを比較できます。
Zikoo Smart Technology Co., Ltd.の張偉(Zhang Wei)までお問い合わせください。メール:info@zikoo-int.com 電話:(+86)-19941778955。
よくある質問
四方向シャトルは、単に高機能なパレットシャトルなのでしょうか?
はい。パレットシャトルという用語は、レールに沿って移動する複数の台車を指します。四方向シャトルは、ラック内を4方向に移動できるパレットシャトルです。一方、よりシンプルなパレットシャトルは通常、単一のレーンに沿って移動し、レーン間の移動には外部の搬送設備が必要です。重要な違いは、レーンの切り替えがラック内部で行われるのか、それとも外部のステーションで行われるのかという点です。
必要な床面積が最も少ないのはどの方式ですか?
レーン式パレットシャトルと四方向シャトルは、どちらも奥行きのあるラックを活用でき、ドライブインラックやブロック積み保管と比較して、パレット1保管位置当たりの床面積を削減できます。全方向移動式スタッキングロボットは、より広い通路スペースを必要としますが、通路幅2,100 mmまでの狭通路ラックで稼働でき、不規則な形状の床面エリアにも対応できます。立方体空間を最も高密度に利用できるのは、一般的に固定レール式システムです。
全方向移動ロボットは四方向シャトルの代わりになりますか?
一部の作業フローでは代替できますが、あらゆるラックで置き換えられるわけではありません。全方向移動ロボットは、床面の保管位置、コンベヤー、または低~中層のラックからパレットを搬送する必要があり、通路幅が狭い場合に適しています。一方、多数のレーンや段を通じてパレットを繰り返し搬送する高密度・高層ラックでは、四方向シャトルのほうが適しています。
これらのシステムには、それぞれ異なるソフトウェアが必要ですか?
それぞれ異なるタスク実行ロジックが必要ですが、上位レベルのソフトウェアプラットフォームは共通化できます。WMSが作業指示を発行し、WCSとRCSが、どの車両を派遣するか、どのリフトを使用するか、どの経路を通るかを決定します。サプライヤーには、定常運転時のデモだけでなく、デッドロック、充電、異常処理、優先順位の変更にソフトウェアがどのように対応するかを示してもらいましょう。
サプライヤーに最初に尋ねるべきことは何ですか?
実際に運用するパレット条件と温度条件のもとで、車両がどのような性能を発揮するかを確認してください。パレットの状態、リフトの高さ、周囲温度、デューティサイクルが示されていない速度の数値だけでは、実現可能な処理能力を判断できません。そのうえで、レイアウト計算と、同様の条件下での導入実績を提示してもらいましょう。
If you’re interested, check out these related articles:
6方向シャトルシステムが、高密度ストレージ自動化における機械からロボットへの移行を主導
六方向シャトル:コスト削減と効率化のための究極の倉庫ソリューション
PTPインテリジェント倉庫ソフトウェアは、企業のスマートアップグレードを支援します


