


パレットシャトルによるマテリアルハンドリングは、コンベヤでの入荷、高密度パレット保管、パレット・ツー・パーソン方式のピッキングを、一元管理された物流フローに統合します。シャトルラックは、単にパレットを保管する場所ではありません。入荷量の急増を吸収し、注文ピッキングに必要な順序で作業ステーションに荷物を供給するバッファとして機能します。搬送ポイントが適切に設計されていれば、各パレットはコンベヤ上で検品され、高密度の保管レーンにロケーション単位で格納され、ソフトウェアの指令によって取り出され、適切な搬送先へ届けられます。この一連の流れにより、フォークリフトや作業員の移動距離を短縮し、荷捌き場の作業リズムがピッキング作業に影響することを防ぎます。本記事では、工程ごとの物流フロー、安定稼働に必要な条件、設備を接続する前に実施すべき確認事項について解説します。
パレットシャトルによるマテリアルハンドリングが物流フロー全体に適しているケース
パレットシャトルによるマテリアルハンドリングは、パレットが継続的またはまとまった単位で入荷し、使用前に保管する必要があり、その後、パレット単位での出荷やケースピッキングに対応する必要があるオペレーションに適しています。コンベヤは大量のパレットを搬送できますが、長期間の保管や注文単位での選別には対応できません。従来型のラックは選択的な取り出しが可能ですが、荷物を取り出すたびに通路スペースが必要になります。シャトルレーンは、パレットごとの保管ロケーションと自動アクセス機能を維持しながら、保管スペースを圧縮できます。特に適しているのは、パレット化されたユニットロードを扱い、中程度から高い保管奥行きを必要とし、自動取り出しを正当化できるだけの注文処理量がある倉庫です。一方、在庫量が非常に少ない場合、パレットの規格が統一されていない場合、または安定した作業指示のない手作業中心のピッキングが大半を占める場合には、最初に導入すべき設備ではありません。
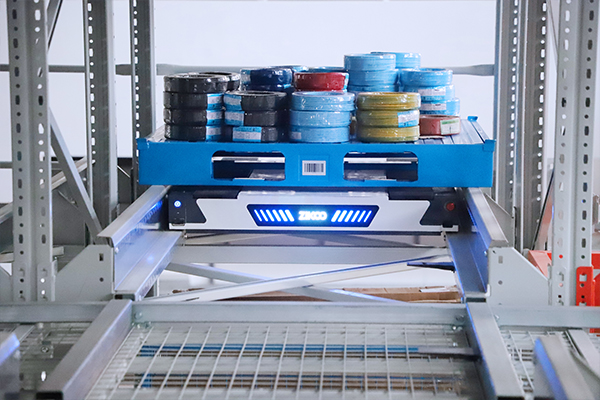
パレットを保管エリアに搬入する前にコンベヤとの受け渡しを安定させる
最初に取り組むべきエンジニアリング上の課題は、速度ではなく、パレットの適合性を安定して判定することです。底板が破損している、荷物がパレットから過度にはみ出している、ラベルが読み取れない、重量が不明といった状態のパレットがコンベヤから搬出されると、自動化エリア内で例外処理が発生します。入荷工程では、パレットを識別し、積載物がシャトルの仕様に適合していることを確認したうえで、シャトルが安全に進入できる移載スタンドに配置する必要があります。例えば、標準的なR-botは 四方向シャトル 1200 mm × 800~1000 mmのパレットに対応し、定格積載荷重を1200 kgに設定できます。この範囲を超えるパレットは、保管エリアに搬入する前に例外処理用レーンへ振り分ける必要があります。
| 管理ポイント | 確認事項 | 防止すべき不具合 |
|---|---|---|
| パレットの底部 | 底板の破損、突出した釘、不安定な脚部がないこと | 荷物の落下、またはシャトルによる搬送拒否 |
| 荷物のはみ出し | 支持可能なパレットの外形寸法を超えて荷物がはみ出していないこと | ラックビームとの衝突 |
| 重量と高さ | 定格積載荷重を確認し、寸法・形状の適合性チェックに合格していること | シャトルの過負荷またはラックへの衝突 |
| ラベルとデータ | レーン進入前にバーコードまたはRFIDを読み取る | 高密度保管エリア内で識別できないパレット |
| 搬送位置の調整 | パレットが搬送スタンドの中央に配置されていることを確認する | ピックアップ位置のずれまたは落下 |
| 例外時の搬送ルート | 検査に失敗したパレットをアクセス可能な一時保管レーンに搬送する | 自動化エリア内での手動復旧 |
この表は基本的な適格性確認手順を示したものであり、自動化に関する完全な標準規格ではありません。オペレーターは、パレットが検査に不合格となった場合の対応ルールも明確にしておく必要があります。例外処理レーンにフォークリフトでアクセスでき、WCSがそのパレットはまだ在庫に登録されていないと認識している場合、入荷ラインを停止させることなくシステムの運用を継続できます。
アクセス性を維持しながらパレットを保管する高密度シャトル保管システム
パレットが受け入れられると、シャトルはそれを保管レーンに搬送し、記録された位置に格納します。4方向シャトルはラックレールに沿って4方向に移動するため、各階層にクレーン通路を設ける必要がありません。多くの構成では、垂直シャトルまたはリフトによって各階層が接続され、パレットは入荷階から上層の保管階へ移動した後、ピッキング位置に戻されます。これにより、3次元の保管空間を実現しながら、 密な収納 自動選択機能を維持できます。
ZikooのR-bot 4方向シャトルは、パレット・トゥ・パーソン方式の高密度保管用途向けに設計されており、本体高さは125 mm、モデルに応じて最大1.5トンの定格荷重に対応しています。一部の標準モデルでは、積載時の最高速度は1.2 m/s、空荷時の最高速度は1.6 m/sに達します。これらの数値はロボットの設計上の性能範囲を示すものであり、それだけで倉庫の1時間当たりのパレット搬送能力が分かるわけではありません。処理能力は、レーンの奥行き、シャトルの台数、リフトのサイクルタイム、注文パターンにも左右されます。
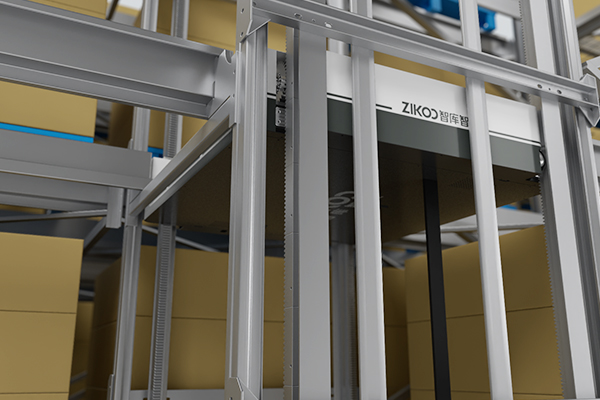
奥行きのあるレーン保管には、実際のトレードオフがあります。深いレーンは1平方メートル当たりの保管パレット数を増やせますが、レーンの奥にあるパレットを取り出す際には、手前にあるパレットを移動させなければならない場合があります。保管位置の割り当てでは、回転率の高いパレットをレーン入口付近に配置し、回転率の低いパレットや予備のフルパレットを奥の位置に配置する必要があります。
高密度シャトル保管システムを効果的に運用するには、保管アーキテクチャ、シャトルの台数、取り出しルールを適切に組み合わせる必要があります。<Smart Storage Revolution: Comprehensive Overview of フォーウェイシャトルシステムs for Automatic 3D Warehouse>では、自動3D倉庫で採用されている4方向シャトルのアーキテクチャについて解説しています。
保管されたパレットを作業工程に変える取り出しプロセス
出庫は単に保管の逆の工程ではありません。WMSまたはWCSが現在のオーダーウェーブで必要なパレットを選択し、シャトルを対象レーンまで移動させ、パレットをピッキングして次の工程へ搬送するタスクを発行します。要求される搬送順序は重要です。なぜなら、ピッキングの生産性は、パレットがどれだけスムーズに作業ステーションへ到着するかに左右されるためです。オーダーウェーブで、ピッキングフェイスにある稼働中のパレットの後に予備パレットが必要な場合、システムは作業者を待たせることなく、これらの切り替えを適切に段取りする必要があります。
複数階層に保管する場合、垂直搬送は重要な受け渡し工程となります。シャトルは、昇降装置がシャトル本体またはパレットを別の階層へ搬送しない限り、現在の作業階層から移動できません。安全にパレットを受け渡すためには、着床位置に十分な精度が必要です。また、階層間の搬送は、水平シャトル移動と同じタスクチェーンの一部としてスケジュールする必要があります。この接続部分でわずかな位置ずれが生じても、パレットの搬送停止や積荷の損傷につながる可能性があります。そのため、位置合わせの精度と搬送インターロックは、受け入れ試験における重要な確認項目です。
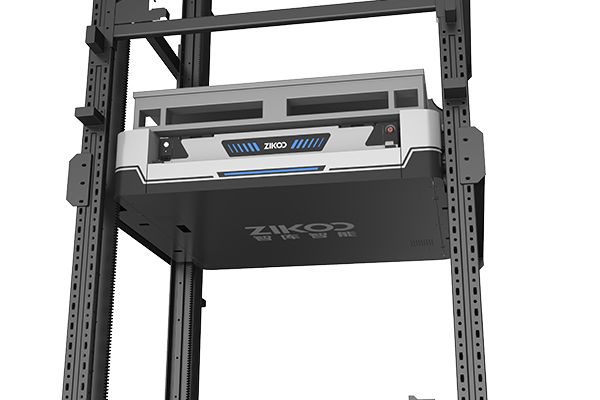
垂直搬送によって、ピッキング時のパレットの搬送順序も変わります。これは、幅・奥行き・高さの各方向への移動を連携させる必要があるためです。六方向シャトルは真の3Dインテリジェント倉庫時代を切り開くは、3次元空間におけるシャトルネットワークの移動制御について解説します。
シャトルによるパレット搬送後のピッキング方式
パレットが出庫用搬送ステーションに到着した後の搬送先は、オーダーの特性によって異なります。パレット単位で出庫する場合、パレットは直接、仕分けエリアまたは出荷コンベヤへ搬送されます。パレット・ツー・パーソン方式のケースピッキングでは、パレットを作業ステーションに搬送し、作業者がオーダーに応じてケースを取り出します。残ったパレットは保管場所に戻されるか、次のピッキング位置へ移動します。バラケースや複数SKUを扱う作業では、自動パレット保管システムにAMR、自動ロボットアーム、またはGTP(Goods-to-Person)ステーションを組み合わせることもあります。
狭通路対応ロボットとAMRを組み合わせたピッキングシステムでは、入庫・出庫能力を毎時80パレット以上、ピッキング効率を毎時300個以上に設定でき、提供されるシステム仕様では最大10,000種類のSKUに対応します。これらの数値は、特定のレイアウトと製品構成を前提とした設計上の目安であり、あらゆる環境で保証される性能ではありません。重要なのは、ピッキング後に残ったパレットをどこへ搬送するかという設計上の課題です。元の保管場所へ戻す搬送経路が、最初の出庫と同程度の処理能力を必要とする場合もあるためです。
食品・飲料業界では、生産用パレット、配送用の予備在庫、ピッキングラインが同じ高密度保管バッファを共有する場合、このような運用方式がよく採用されます。
倉庫管理ソフトウェアによるコンベヤ・シャトル・ピッキングの連携
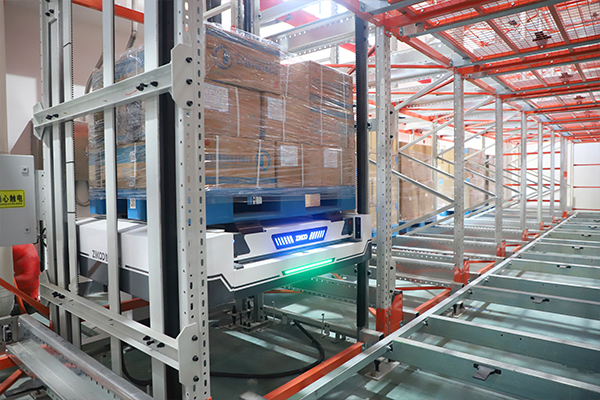
ソフトウェアによるステータス管理の連携がなければ、設備間の受け渡しは正常に機能しません。WMSは保管対象とピッキング対象を決定し、WCSはその判断を設備の動作タスクに変換し、RCSはロボット、昇降機、コンベヤ区間を監視します。パレットをコンベヤからシャトルへ移動させる場合、入庫ステーションを離れる前に搬送先を確定する必要があります。ピッキング後に残ったパレットを戻す場合も、作業者がパレットを解放する前に返却指示が必要です。これらのステータスが同期されていなければ、設備は機械的にはパレットを移動できても、運用上は次の工程へ進めなくなる可能性があります。
タスクメッセージには、単なる移動指示以上の情報を含める必要があります。パレット識別情報、出発位置、目的位置、優先順位、現在のステータス、例外状態などを含めるべきです。これにより、各受け渡しポイントで積荷が予定どおり到着したことを確認でき、到着しなかった場合にはWCSが再試行、経路変更、またはアラーム発報を行えます。既存設備を活用するブラウンフィールド統合では、シャトルラック自体の設置よりも、既存のコンベヤ制御システムや倉庫データをシャトルシステムに接続する作業に、最も多くの工数がかかることがよくあります。
このステータス連携がなければ、シャトル設備が正常に動作していても、誤った受け渡しポイントで待機することになります。PTP インテリジェント倉庫管理 Platform: Building a Flexible and Smart Logistics Ecosystem> covers how smart warehouse software connects automated equipment into one logistics ecosystem.
コンベヤ・保管設備・ピッキングを接続する前の設計確認事項
レイアウトを最終決定する前に、保管容量だけを比較するのではなく、設備間の接続部分について一連の確認を実施してください。第一に、実際の入庫パレットの構成をもとに、パレットの底面形状、外形寸法、重量、高さ、積荷の安定性を確認します。第二に、工程ごとの搬送量を算出します。入庫コンベヤのピーク処理量、保管場所への搬送、昇降機の稼働サイクル、出庫・返却搬送、ピッキング能力が、同じピーク時間帯に連携して稼働できることを確認する必要があります。第三に、試運転開始前に、ピッキング後に残ったパレットの返却経路を明確に定義します。この経路は、初期のレイアウト図面で見落とされることが多いためです。第四に、例外処理をテストします。パレットが入庫検査に不合格となった場合、ラベルを紛失した場合、オーダーがない状態で作業ステーションに到着した場合、または元のレーンに戻せない場合に、どのように対応するかを確認してください。
業界特有の環境条件も設計に影響します。医薬品や食品の衛生基準に適合した環境では、温度管理、滑らかな表面仕上げ、バッテリーの使用制限、清掃やアクセスに関する記録管理が求められる場合があります。冷凍・冷蔵倉庫や特殊産業向けのレイアウトでは、異なるバッテリー仕様や材料制限への対応が必要になることもあります。これらの要件は、シャトルやラックを選定する前に明確にしておく必要があります。
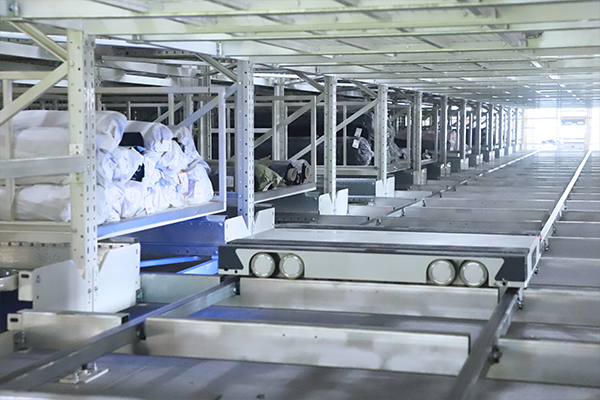
レイアウトを確定する前に設備間の受け渡しを計画する
コンベヤから保管設備、そしてピッキングへと続く搬送フローの成否を左右するのは、個々のロボットの仕様ではなく、設備間の受け渡しポイントです。より具体的なレイアウト検討をご希望の場合は、パレットの外形寸法と重量範囲、毎時の入庫・ピッキングのピーク処理量(パレット数)、想定保管日数、稼働SKU数、ピッキング方式をお知らせください。Zikoo Smart Technologyが、バッファ容量、垂直搬送、ソフトウェア統合をフローのどこに配置すべきか検討いたします。
Zikoo Smart Technologyへのお問い合わせ:info@zikoo-int.com または (+86)-19941778955。
よくある質問
パレットシャトルシステムは既存のコンベヤラインに接続できますか?
はい。単純なコンベヤ末端からの落下方式ではなく、制御された受け渡しステーションとしてインターフェースを設計すれば接続可能です。主な確認項目は、パレットの搬送方向、荷物の設置面積、高さ、重量、コンベヤの滞留制御ロジック、およびパレットのシャトル搬送準備が完了したことをWCSに通知するデータトリガーです。物理的な接続自体は通常それほど難しくありません。信頼性を左右するのは、制御システムの連携設定と例外処理用レーンです。
パレットシャトルは、パレット単位の出荷とケースピッキングの両方に対応できますか?
はい。保管・入出庫システム側から複数の搬送先に供給できます。パレット単位の注文の場合、パレットをそのまま出荷ルートへ搬送できます。また、パレット・トゥ・パーソン方式のピッキングステーションへ搬送し、作業者がケース単位で商品をピッキングした後、残りのパレットを返却することも可能です。残ったパレットによって搬送フローが滞らないようにするには、WCSに個別の搬送先制御ロジックと明確な返却経路を設定する必要があります。
垂直リフトまたは双方向シャトルが必要になるのはどのような場合ですか?
パレットをコンベヤの搬送レベルから高所の保管階層へ移動させる場合、または入出庫のために階層間を移動させる場合には、垂直搬送装置が必要になります。単一階層のシャトルシステムであれば、垂直搬送装置なしでも運用できます。複数階層の高密度保管システムでは、垂直シャトルまたはリフトは水平シャトルと一連の搬送工程を構成するため、WCSによるスケジュール管理が必要です。
同じシステムを温度管理環境やクリーン環境でも使用できますか?
これらの環境条件に合わせた仕様にすることは可能ですが、バッテリー、使用材料、コーティング、メンテナンス規定を運用環境に適合させる必要があります。冷蔵・冷凍倉庫、食品対応エリア、医薬品関連エリアでは、それぞれ異なる制約があります。設備を選定する前に、標準カタログの選択肢として扱うのではなく、システム設計が各要件を満たしていることを検証する必要があります。
If you’re interested, check out these related articles:
スマート倉庫の始まり:コスト効果の高いフォーウェイシャトルシステム》をお読みください。
Six-Way Shuttle:高密度ストレージ向けのデュアルエンジンソリューション
六方向シャトルが倉庫のアップグレードを推進し、インテリジェントな自動3D倉庫を構築
コールドチェーン物流の革新:Zikoo Robotics六方向シャトルが高密度・高効率倉庫を実現


