


製造プラント向けのスマート倉庫の自動化が失敗するのは、ロボットの動作が遅いからという理由であることはめったにありません。それは、ストレージシステムが流通センターの注文プロファイルに合わせて設計されている一方で、プラントは生産スケジュールに基づいて稼働しているためです。工場の倉庫には、それぞれ異なるリズムを持つ3つの役割があります。スケジュールに従って原材料をラインに供給すること、工程間で仕掛品を保持すること、そして変動する顧客の納期に合わせて完成品を出荷することです。1つのリズムに対応する一方で他の2つを手動のままにする自動化は、ボトルネックを解消するというよりもむしろ別の場所に移動させる傾向があります。設備に関する決定は最初に行うものではなく、最後に行うものです。
プラントの倉庫が流通センターではない理由
流通センターも工場の倉庫もパレットを保管しますが、類似点はほぼそれだけです。流通センターにおける主要なコストはピッキング作業の人件費であり、主要なリスクは出荷の遅れです。一方、プラントにおける主要なコストはラインの停止であり、主要なリスクは、スケジュールの到達時に部品が構内のどこかに放置されていることです。
この非対称性が設計を駆動するべきです。原材料のパレットが建物の反対側にあるという理由で停止したラインは、そのパレットが占有するスペースよりも多くの価値を失います。保管密度は重要ですが、補充の遅延やシステムの可用性に次ぐ二次的な目標です。
両者のオペレーションは、到着するものにおいても異なります。流通センターには予測不可能な入荷があり、週ごとに変動する注文プロファイルに対してピッキングを行います。一方、プラントは生産計画に従って入荷し、流通センターでは認識されない仕掛品を保持し、顧客の納期に合わせて完成品を出荷します。完成品倉庫のみを自動化し、原材料やラインサイドのフローを手動のままにすると、通常はそこから停止が発生します。
有用な最初のテストには2週間かかります。ラインが材料を待ったすべての事例を、その期間と明記された原因とともに記録します。待ち時間がシフトの開始時や品種切替時に集中する場合、支配的な問題は保管容量ではなく補充のタイミングであり、より大型の自動倉庫を導入しても解決しません。
設備を選定する前のマテリアルフローのマッピング
設備選定は、多くのプロジェクトがプラントそのものについての議論から離れてしまう分岐点です。まず以下の5つのステップを進めてください。
- すべてのマテリアルの状態と、その所有者をリストアップします。原材料、購入部品、仕掛品、梱包材、消耗品、スペアパーツ、返品や不良品は挙動が異なり、同じ保管ゾーンに属することはめったにありません。
- 体積ではなくフローを測定します。日次および季節の変動を伴うシフトあたりの時間当たりパレット数は、年間総トン数よりも負荷をはるかに正確に描写します。ピークと平均の比率は通常、総スループットよりもフリートサイズを左右します。
- タイミングの制約を書き出します。ラインが許容できる補充のウィンドウ、品種切替の頻度、出荷のカットオフタイムはすべて、設計が満たさなければならない要件となります。
- ルートを歩いて移載の回数を数えます。車両タイプ間のすべての移載は遅延であり、パレットが待機する場所です。
- 設備クラスの前に制約を特定します。制約が垂直方向の移動やラインサイドへの供給である場合、保管密度だけではそれを解決できる見込みは薄いでしょう。
プロジェクトの仕様書において、輸送と保管は通常混同されていますが、そうすべきではありません。パレットをドックからバッファへ移動させることと、そのパレットを 密な収納 で1週間保持することは、異なる設備を必要とする異なる問題です。後者を自動化し前者を手動のままにするプロジェクトでは、ボトルネックが単に倉庫の外の通路に移動しただけであることがよくあります。
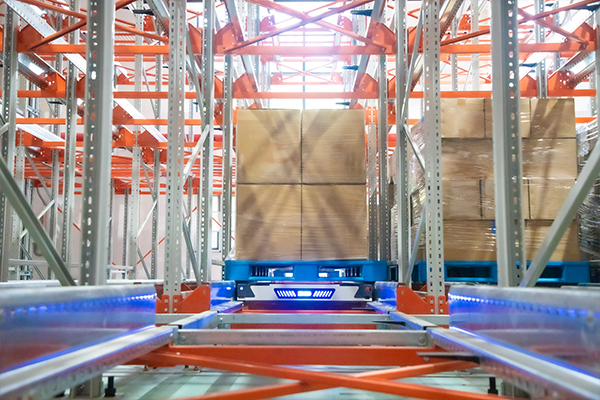
どの保管アーキテクチャが各マテリアルプロファイルに適合するか
製造拠点が単一のアーキテクチャを必要とすることはめったにありません。アクセス頻度、荷姿、環境に基づいて、マテリアルプロファイルごとに決定を下す必要があります。以下の表は仕様書ではなく、あくまで開始点です。
| 材料のプロフィール | 評価のための保管アプローチ | 解決する問題 | 確立しないもの |
|---|---|---|---|
| 大量・低バラエティの原材料 | 密集 四方向シャトル ラックまたはハイベイAS/RS | ピック通路をフットプリントから除去し、入荷と消費を切り離す | 単独ではラインサイド補充を短縮しない |
| 高SKU、小ロットの部品 | 狭い通路 cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits パレットから人へのピッキング | 約2メートル幅の通路内の多くのパレット位置へのアクセス | スロッティングやピックロジックを置き換えない |
| 重いまたは大型の荷物 | 実際の荷重に合わせてサイズされた高耐久シャトルモデル | 標準の1.2トンクラスを超えるパレット重量を扱う | 定格荷重はラック、床、建物の適合性を保証しない |
| 温度管理された環境または特殊な環境 | コールドレーティング車両、バッテリーおよび充電 | 手動入力を減らして必要な温度で保管を維持 | コールドレーティングは、あなたの運転サイクルでのスループットを証明しません |
| 固定出荷ウィンドウを持つ完成品 | シャトル保管とドック前のステージングバッファ | 出荷ピークと生産ピークを分離 | 生産スケジューリングを修正しません |
密集パレット保管において、工場では二つの設備クラスが支配的であり、その選択は通常、建物の高さとスループットの拡大方法によって決まり、購入価格によるものではありません。スタッカークレーンAS/RSは、通路にクレーンを専用し、安定した構造で高く到達します。一方、四方向シャトルは、ストレージフィールド全体で車両を共有し、工場の成長に合わせて容量を増加させます。
クレーンと共有車両システムのトレードオフは、建物の高さ、スループットの拡大方法、および工場が必要とする冗長性の量によって決まります。<スタッカークレーン対四方向シャトル:どちらがあなたのAS/RS倉庫に最適か>は、二つのアーキテクチャがAS/RS倉庫にどのように比較されるかを説明します。
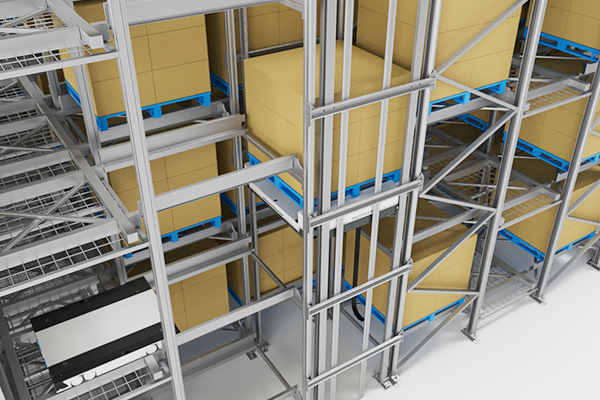
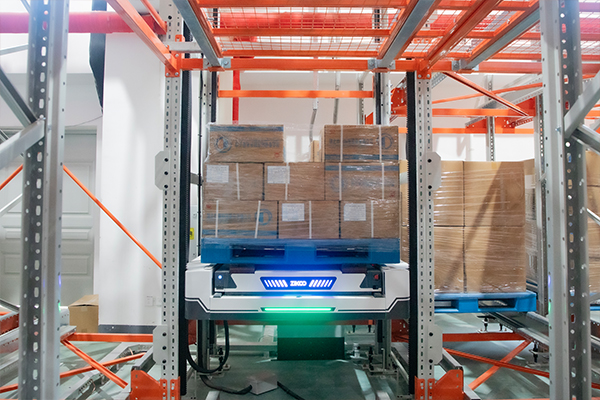
四方向シャトルは、ストレージレベル内で動作します。垂直移動には別のリフトが必要であり、そのため密集システムは一つの機械ではなく二つのリソースとしてより良く表現されます。Zikooのパレットから人への構成では、R-bot四方向シャトルはモデルにより1.2トンから2トンをカバーし、荷重時に1.2 m/sで移動します。一方、H-bot垂直シャトルは、レベル間でパレットを0.5 m/sで移動し、±1 mmの位置決め精度を持ちます。これらをコンポーネントの仕様として扱います。工場システムのスループットは、どれだけの車両とリフトが何箇所にサービスを提供しているかによって決まり、最高速度からは決まりません。
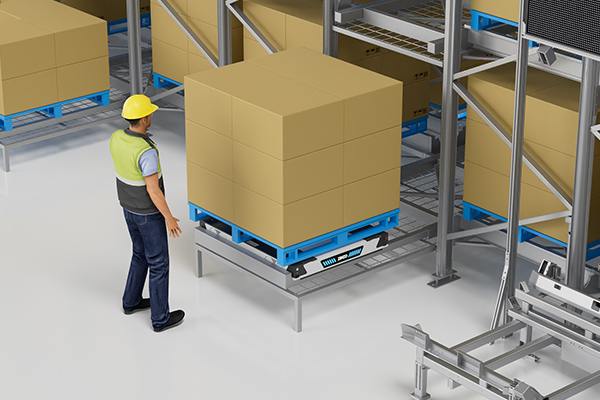
生産リズムに合わせてスループットを調整し、ピークに合わせない
工場システムの規模は、年間の積載量ではなく消費量に基づいて決定されます。ラインスケジュールを各フローのパレット移動数(インバウンドから原材料倉庫へ、原材料からライン側へ、工程間の作業進行、完成品の出荷)に変換します。これら四つの数字はほとんど一致せず、平均化すると実際に設計を制約するフローが隠れてしまいます。
生産と保管の間のバッファは、補充リードタイム中の変動をカバーしなければなりません。最初の見積もりは、ピーク消費率と補充率の差に補充リードタイムを掛けたものです。この見積もりは、離散的なパレット数量を無視しているため、通常のシフトでコントロールシステムが生成するタスクリストと照らし合わせて確認してください。
レーティングされた車両速度は、直線走行時の単一パレット端末速度です。システムのスループットは、車両数、移動距離の分布、リフトの利用可能性、転送時間、タスクのシーケンスに依存します。速度だけを記載した仕様書は、工場が求めている質問に答えていません。
稼働率は、通常、最悪の日において設計が機能するかどうかを決定します。垂直リフトの数は一般的な単一障害点であり、充電戦略は、三交代制の間に実際に利用可能な車両の数を決定します。全三交代で完全な稼働率を前提とした車両数は、バッテリーの充電中やパレットが計画通りの場所にない場合に不足します。
署名前に測定基準を合意してください:シフトパターン、材料の種類、補充遅延、テストウィンドウ。これらの条件なしのスループット数値は、他の供給者の数値と比較できません。なぜなら、二つの数字は異なるシステムを表しているからです。
WMS、WES、WCS、RCSが生産と保管を連携させる方法
ハードウェアは実行を行い、ソフトウェアは何を実行する価値があるかを決定します。工場では、ソフトウェアチェーンは生産指示を補充タスクに接続し、その結果を計画に戻して確認しなければなりません。そうしないと、自動化ゾーンと手動ゾーンは1ヶ月以内に乖離してしまいます。
シャトル速度やリフト容量の議論は、両方を忙しく保つ制御層を前提としています。工場におけるハードウェアの性能は主にオーケストレーションの結果であり、同じフリートがタスクのバッチング、優先ルール、移動のシーケンスの良し悪しによって異なる時間単位の生産量を生み出します。
同じ車両は、作業のシーケンスによって異なる結果を生み出します。<Software-Driven Hardware: 六方向シャトル Maximizes Warehouse Efficiency> covers how control logic changes what shuttle hardware delivers in a warehouse.
| 層 | それが答える質問 | 通常所有しているデータ |
|---|---|---|
| WMS | 在庫の場所とそれが属するもの | 場所、バッチ、所有権、在庫状況 |
| WES | 次に行うべき作業 | タスクの優先順位、呼び出しシーケンス、作業負荷のバランス |
| WCS | どの設備がどのように移動を実行するか | ルート、リフト・転送コマンド、インターロック、設備の状態 |
| RCS | どのロボットがどこに行くか | フリートの交通、充電、デッドロック回避、車両割り当て |
工場で重要なループは、ERPまたはMESの生産指示からラインの資材呼び出し、補充タスク、設備実行を経て、注文を閉じる確認として戻るまでの流れです。そのループが途切れると、オペレーターは電話や手動のステージングで補い、システムのパフォーマンスは測定されるものの、設備の故障として記録されないまま低下します。
アップグレードプロジェクトは、多くの場合、車両の下にあるソフトウェア層と同じくらいプラットフォーム側にも依存しています。<PTPインテリジェント倉庫ソフトウェアは、企業のスマートアップグレードを支援します>は、スマート倉庫のアップグレードにおけるプラットフォーム側をカバーしています。
どのサプライヤーにも、生産指示から補充確認までのメッセージ経路と、シフト中にラインがスケジュールを変更した場合に何が起こるかを説明してもらいます。その経路と例外処理を理解できるサプライヤーは、すでにインターフェースを構築しています。
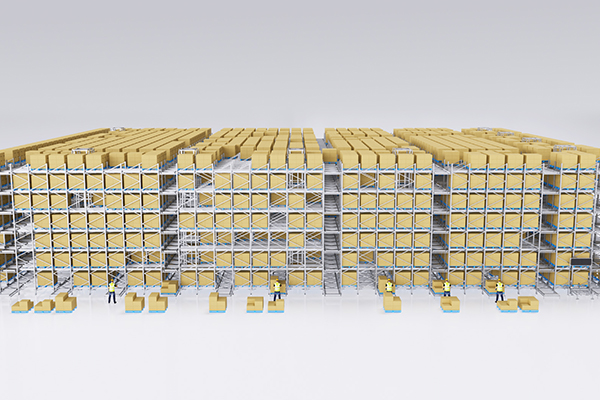
ラインを停止せずに既存工場を改修する方法
ほとんどの工場は新しい建物よりも既存の建物の自動化を行い、その制約は技術よりも生産カレンダーにあります。
リファイメントは測定から始まります:最も低い障害物下の高さ、床の平坦さとスラブの容量、柱グリッド、スプリンクラーと火災防護の範囲、電力の供給状況、車両が走行する場所のネットワーク範囲。ラックの高さの変更は通常、火災防護の見直しを引き起こし、通路の狭小化は避難経路を変更します。
作業はゾーンごとに段階的に行われ、各ゾーンは他のゾーンが稼働している間に引き渡されます。ラック、車両、ネットワークは稼働中のラインの横で設置・テストできます。物資の流れの切り替えはできないため、計画的な停止に組み込み、旧ルートでの並行運転とロールバック計画を立ててください。
最もリスクの高い期間は設置後ではなく、切り替え後の2週間です。この期間はバッファが最も薄く、オペレーターは呼び出しプロセスをまだ学習している最中です。その期間のために手動のステージングエリアを用意し、事前に使用時期を合意しておきましょう。
設置前に受け入れテストを定義する:定義されたシフトパターン、材料の混合、補充遅延、測定ウィンドウ。その後、約束ではなくこれらの条件に対して可用性、タスク完了率、エラー率を測定する。
設計を依頼する前に収集すべき情報
設計の応答は背後にあるデータと同じくらい良いものである。6つのフィールドだけで真剣な議論を始めることができ、その欠如は同じ工場の見積もり間のギャップのほとんどを説明している。
| フィールド | What to record | 設計変更の理由 |
|---|---|---|
| パレットと荷重仕様 | 寸法、重量、オーバーハング、荷重安定性、損傷率 | 車両モデル、ラックビーム、リフト容量 |
| 材料状態とSKU数 | 速度クラス、バッチサイズ、状態ごとのパレット位置数 | 保管アーキテクチャとスロットルールを設定する |
| 流量とばらつき | シフトごとの1時間あたりのパレットの出入り数、ピーク係数 | 車両数、バッファ数、垂直輸送数を設定する |
| タイミング制約 | 補充ウィンドウ、切替頻度、出荷締め切り | タスク優先順位ルールとバッファ深さを定義する |
| 建築制約 | 高さ制限、床荷重、柱グリッド、温度 | ラックの高さ、通路幅、設備クラスを制限します |
| システムとデータ | ERPとMESのインターフェース、バーコードまたはRFID、ネットワークカバレッジ | インターフェースの範囲と受け入れテストを決定します |
レイアウト、フリート数、インターフェースリスト、スループットの計算は、最初に読む価値のある提案の一部です。これら四つの要素なしの価格は、他の価格と比較できません。
フローデータを送信し、それに基づいたレイアウトを作成します
材料の流れから始まる工場設計は、カタログから始まるものとは異なり、その違いは運用の最初の週に現れます。製造倉庫プロジェクトを計画している場合は、パレットと積載仕様、材料の状態とシフトごとの流量、ラインが許容できる補充ウィンドウ、天井高や床荷重を含む建築制約、システムが通信する必要のあるERPまたはMESのインターフェースを送信してください。Zikooのエンジニアリングチームは、それらの入力をR-bot、H-bot、U-botの設備セットとPTPソフトウェアスタックに照らしてレビューし、仮定を明示したレイアウトを返します。
info@zikoo-int.comにメールを送るか、(+86)-19941778955に電話してレビューを開始してください。
よくある質問
製造工場は完全なAS/RSを必要としますか、それとも一つのエリアから始められますか?
ほとんどの工場は、現在の制約を持つエリアから始める方が効果的です。ライン側の待ち時間が支配的な場合は、原材料倉庫とその補充サイクルから始めてください。遅延出荷が問題の場合は、出荷待機と仕掛品から始めてください。フェーズを段階的に進めるのは、各フェーズがループを閉じる場合に効果的です。ソフトウェアのループを含む全体のループがない部分システムは孤立しやすく、オペレーターは迂回します。
生産を停止せずに工場倉庫を自動化するにはどうすればよいですか?
設置と切り替えを分離します。ラック、車両、充電、ネットワークは、稼働中のラインの横で数週間かけて設置・試運転できます。材料の流れの切り替えは別の活動であり、計画された停止期間にスケジュールされ、旧ルートで並行運転し、ロールバックの記録も行います。切り替え後最初の数週間はバッファが最も薄く、新しい呼び出し習慣が形成されている間に、手動のステージングエリアを計画してください。
ライン側の補充と倉庫ピッキングの違いは何ですか?
ピッキングは在庫の混合から引き出された注文を満たし、その効率はバッチ処理と移動距離に依存します。ライン側の補充は、定義された材料を定義されたステーションに、ラインが許容できる時間内に届けるもので、その効率は時間内に届けることに依存します。補充を小さなピッキング注文として扱うことは、材料が遅れて到着する一般的な理由です。これは制御システムが誤った目的を最適化しているためです。
四方向シャトルシステムは寒冷地や特殊環境で動作しますか?
冷蔵庫には温度に耐える部品が必要で、バッテリーや充電インターフェースも含まれます。充電や移動は環境の影響を受けて短縮されるためです。一部の工場では、汚染管理も必要であり、バッテリーや電子機器の生産では金属フリーの車両設計や非金属構造部品が求められます。試験済みの温度範囲とその背後にある稼働サイクルを確認し、データシートの評価だけに頼らないでください。
工場倉庫の自動化の回収期間はどのくらいですか?
一般的な数字はなく、提供された数字は仮説として扱うべきです。自分の測定値から根拠を構築してください:停止時間の回避、輸送とステージングの労働時間、解放または回避されたスペース、バッファに保持される在庫、システムが設計性能に達するまでの立ち上げ期間。サプライヤーは設備と設置の価格を見積もります。工場だけが停止したラインの価格を算出でき、その期間が結果に大きく影響します。
If you’re interested, check out these related articles:
六方向シャトル:スマート倉庫の未来を切り拓く
スマート倉庫の始まり:コスト効果の高いフォーウェイシャトルシステム》をお読みください。
六方向シャトルは真の3Dインテリジェント倉庫時代を切り開く
倉庫価値の再構築:六方シャトルがデジタルトランスフォーメーションを牽引


