大量仕分けは倉庫設計において難しい矛盾を生み出します:運用は多くのSKUセグメントのために十分な在庫を保持しながらも、狭い時間枠内で数千の混合ラインを注文統合と出荷にリリースしなければなりません。この環境では、倉庫は単なる保管資産ではありません。保管密度、検索速度、ソフトウェアの意思決定遅延、作業ステーションの生産性がすべて、ピーク時の注文が時間通りに出荷されるかどうかを決定するフローシステムです。
高ボリュームの仕分けに対応した実用的なスマート倉庫ソリューションは、次の層を一体化されたスタックとして扱います:密集パレット保管、迅速なパレットから人への配送、ケースおよび単品ピッキング、仕分け、ソフトウェアによるオーケストレーション。これらの層を一緒に計画することで、システムは歩行距離の増加や管理できない労働力の追加を伴わずに、ピーク時の注文に対応できます。
大量仕分けが従来の倉庫の論理を破る理由
従来のピッキング環境は、広い通路、手動の移動、固定された保管場所に依存しています。そのモデルは、注文の品目数が多く、小さなラインが多く、迅速な注文締切時間や高いSKU数を含む場合、コストが高くなります。ボトルネックは、保管容量から動きに移ります。より多くの在庫があっても、作業者やフォークリフトが適切なパレットに時間内に到達できなければ意味がありません。
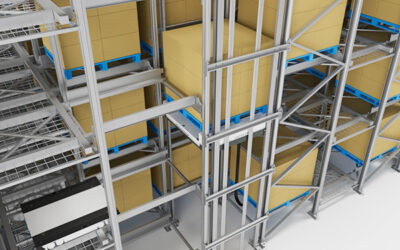
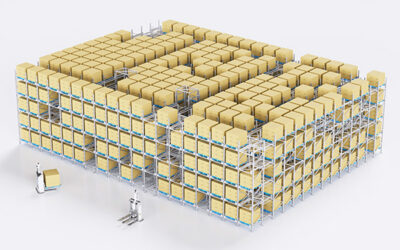
大量仕分けは、もう一つの制約も明らかにします:収納密度とアクセス速度は通常対立します。非常に深いラックレーンはより多くのパレットを収納できますが、最も古いパレットを取り出すにはいくつかの他のパレットを先に動かす必要があるかもしれません。よく設計された自動化システムは、この対立を解決するために、高度に 密な収納 連続したオペレーターの介入なしにパレットを再配置できる高速移動ロボットを備えた構造。
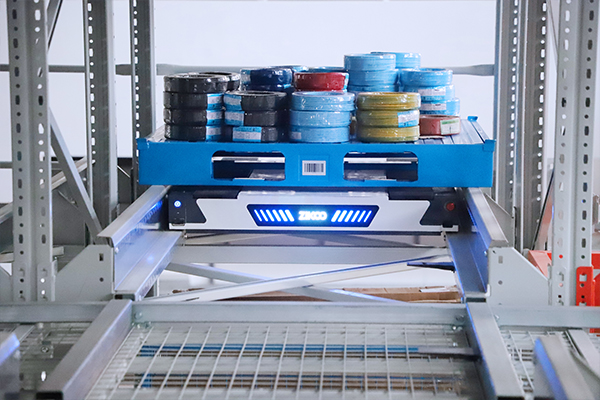
そのため、パレットから人への作業フローは大量注文の履行において中心的な役割を果たすようになっています。ラックに人を送る代わりに、システムはパレットを人間工学に基づいたピッキングステーションに運びます。その結果、移動距離が短縮され、ピック率がより一貫し、保管活動と出荷ルールとの関連性がより明確になります。
大量仕分けのためのコア自動化スタック
ほとんどの高スループット施設では、物理的なシステムは四つの層から成り立っています:密集した保管、水平パレット移動、垂直搬送、そしてピッキングまたは仕分け作業ステーション。保管層はしばしば次のように構築されています。 自動倉庫 および検索システム、これには含まれる場合があります。 四方向シャトルラック構造、リフト、および制御ソフトウェア。
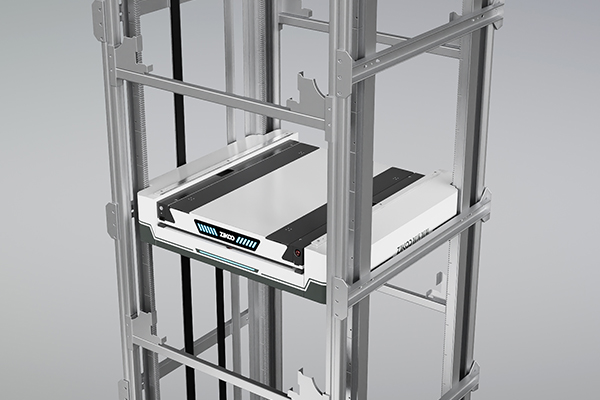
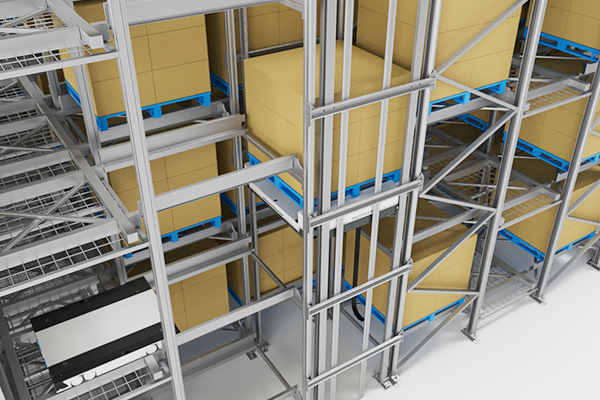
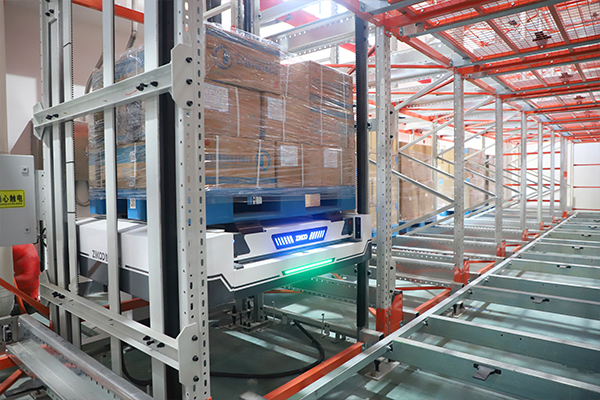
ZIKOO Roboticsがトップレベルの 六方向シャトルシステム これはこの層状アプローチの実用的な例です。シャトルはラックレーン内で前後左右に移動し、垂直二方向シャトルはパレットをレベル間で運びます。この組み合わせにより、固定されたコンベヤーを各場所に設置することなく、収納位置とピッキングステーションをつなぐ三次元の輸送ネットワークが構築されます。
密なパレット保管は、水平シャトル層と垂直搬送層を単一のネットワークとして設計することで、より生産性が向上します。六方向シャトルは真の3Dインテリジェント倉庫時代を切り開くラックレーン、リフト、作業台をつなぐ六方向のアーキテクチャをカバーします。
狭い通路や既存の建物では、 cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits 密集した保管場所と作業ステーションの間の柔軟なバッファーとして機能します。特に、プロジェクトでパレットのステージング、複数のステーションへの供給、または従来の設備が効率的に入ることができない通路幅での運用が必要な場合に便利です。
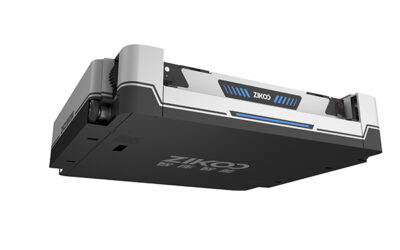
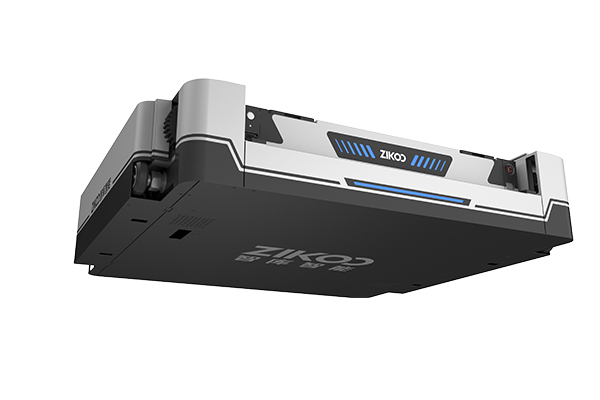
密なパレット保管にはコンパクトなシャトル設計が重要です。ジクーのR-bot 四方向シャトル 本体の厚さは125mmで、最大1.5tの荷重をサポートします。そのスリムなプロファイルは、パレット位置ごとに必要な垂直スペースを削減し、建物の高さ内での使用可能な収納レベルの数を増やすことができます。複数のR-botユニットは同じラックシステム内で協働できるため、スループットは固定機械を追加するのではなくシャトルを増やすことで拡張可能です。
大量システムを比較する際に重要な指標
大量仕分けプロジェクトでよくある誤りの一つは、システム全体のスループットを比較せずに機器の仕様だけを比較することです。走行速度は重要ですが、注文完了速度と同じではありません。より有用な質問は、収納、輸送、ピッキング、ソフトウェアの全組み合わせが必要なピークフローを満たせるかどうかです。
| 計画指標 | 明らかになること | 受け入れ考慮事項 |
|---|---|---|
| パレットスループット | 収納および取り出し容量 | ピークパレット/時間を注文プロファイルに対して確認 |
| 作業ステーションあたりの注文ライン数 | ピッキング容量 | SKUミックスを考慮したライン/時間の目標を検証 |
| Storage density | スペース効率 | アクセスを弱めずにパレット/平方メートルを比較 |
| シャトル走行速度 | サイクルタイム | ピーク速度ではなく、積載済みと空の速度を使用 |
| 垂直移動容量 | 六方向バランス | リフト取引/時間のモデル |
| 位置決め精度 | 損傷と信頼性 | ラックインターフェースで許容差を確認 |
| 需要変動余裕 | サージ能力 | 平均流量ではなく需要プロファイルに基づいて余裕を定義 |
| バッテリーの稼働時間 | デューティサイクル | シフトパターンと充電ウィンドウに合わせる |
| WMS/WCSの遅延 | ソフトウェアの上限 | 注文リリースから設備応答までの測定 |
| メンテナンス対応 | 稼働時間 | 現場、リモート、予備部品サポートを定義 |
サイクルタイムは、VDI 3561 [1]で説明されている方法のように、一貫した方法で測定すべきであり、孤立した移動速度を比較するのではありません。空のパスを迅速に移動するシャトルでも、垂直リフトが飽和している場合やソフトウェアのリリース作業が非効率的な場合、総サイクルは遅くなることがあります。
見積もり比較前のチェックポイント
RFQを準備している場合、見積もりを比較する前に、エンジニアリングチームに次の情報を送信してください:年間注文ライン数、ピーク時間帯、SKU数とABCカーブ、パレットの寸法、該当する場合は冷凍または湿度条件、利用可能な建物の高さ。大量の仕分けアプリケーションの場合、チームはこれらの情報をシャトル速度、作業ステーション数、垂直移動容量、ソフトウェアロジックと照らし合わせて、提案された構成が必要なピークに対応できるかどうかを評価します。技術的なレビューは [email protected] に指示できます。
ソフトウェアは仕分けの脳
最速のシャトルフリートでも、弱い注文リリースロジックを補うことはできません。大量運用では、ソフトウェアがどのパレットを動かすか、いつ動かすか、どの注文をワークステーションで統合するかを決定します。制御階層はしばしばWMS、WES、WCS、RCSと表現されます。
WMSは在庫、注文、運用ルールを管理します。WESはウェーブ、労働力、設備の優先順位を調整します。WCSは注文決定を設備コマンドに変換します。RCSはロボットレベルの位置決め、経路計画、例外処理を管理します。これらの層が分離されていると、運用に柔軟性が生まれます。密に統合されていると、運用の速度が向上します。
ソフトウェアの決定は、通常、高スループットシステムがピークの約束を満たすかどうかを決定します。なぜなら、注文リリースルールと例外処理がすべてのロボットの動きを左右するからです。<PTPインテリジェント倉庫ソフトウェアは、企業のスマートアップグレードを支援します> パレット自動化を日常の注文実行に接続するWMS/WES/WCS/RCSレイヤーをカバーします。
強力なソフトウェアプラットフォームはダイナミックスロッティングをサポートし、これにより高速移動SKUは作業ステーションに近づけて配置でき、遅い移動SKUはより深い予備位置に移動します。また、複数の注文で共有されるSKUをまとめてピックするための注文バッチ処理もサポートすべきです。これによりシャトルトリップが削減され、ストレージ設備を増やすことなく作業ステーションの生産性が向上します。
統合重視のプロジェクトには、 PTPスマート倉庫ソフトウェア のようなシステムが実用的なリファレンスモデルを提供します。これは、WMS、WES、WCS、RCSの機能を一つの環境で統合しているためです。目的は、ソフトウェアを追加すること自体ではなく、注文がシステムに入ってから最初の有意義な動きが実行されるまでのギャップを短縮することです。
レイアウト、注文プロファイル、ピーク需要計画
大量仕分けプロジェクトは、レイアウト計画がラック図ではなく注文プロファイルから始まると成功します。効果的な順序は、まずSKUを速度別にセグメント化し、次にピーク期間中にアクセスが必要な高速、中速、低速の移動SKUの数を定義し、その後にストレージと作業ステーションゾーンを形成することです。
季節需要のある施設では、レイアウトは基本容量とサージ容量を分離すべきです。基本ストレージは平均スループットに合わせて計画でき、サージ容量はプロモーション期間中に追加のシャトルユニットやよりアクティブなピックステーションを使用できます。これにより、年に数週間しか発生しないピークのためにシステム全体を構築する必要がなくなります。
ピークパフォーマンスは、インバウンドのタイミングにも依存します。インバウンドパレットが遅れて到着すると、迅速なシステムでも待機します。したがって、受入スケジュール、予備ストレージ計画、アウトバウンドの仕分けウィンドウを一緒にモデル化する必要があります。ダイナミックスロッティングやウェーブベースのリリースなどのツールは、SKUのミックスが毎日または毎週変わる場合に特に有効です。
温度管理された環境は、もう一つの計画次元を追加します。冷蔵庫や冷凍庫は長時間の manual travel時間や頻繁なドア開閉に耐えられません。パレットから人へのピッキングを行う密集型シャトルシステムは、冷凍ゾーンで働く人員を削減しながらも、正確な注文組み立てをサポートできます。バッテリーの稼働時間、結露耐性、低温充電動作は設計レビュー時に確認すべきです。
食品・飲料業務では、密集型ストレージは原材料と完成品のバッファリングも同じ施設内でサポートします。システムは、生産用パレットと顧客注文用パレットを区別すべきであり、それぞれの需要パターンは異なります。適切に設計された構成は、両方のフローを管理し、一方の活動がもう一方を劣化させることを防ぎます。
リスク、安全性、スケーラビリティ
自動倉庫システムは複数の運用リスクを低減しますが、新たな技術的リスクも導入します。評価すべき主な分野は、作業員の安全性、ラックの構造的完全性、火災や環境条件、ソフトウェアのリカバリー、予備部品の供給です。
最新のドライバレストラックシステムは、ISO 3691-4:2023 [2]で記載されたアクセス制御、作業員検知、緊急停止機能などの安全原則を満たすべきです。これは、シャトルレーン、リフトゾーン、メンテナンスエリアが制限された動きの経路を作り出す可能性があるためです。物理的ガード、インターロック、明確な操作ゾーンは、安全設計の一部です。
高密度シャトルレーンのラックは、ANSI MH16.1-2021 [3]などの構造要件に従う必要があります。ダイナミックなシャトルの動き、パレットの荷重変化、偶発的な衝突はラックの安定性に影響を与える可能性があります。構造の見直しには、床の平坦性、垂直支柱の許容差、レールの整列が含まれます。小さな偏差でも高さでより重要になります。
スケーラビリティは最初から計画すべきです。モジュラー式のシャトルとリフトシステムは、追加のロボット、追加のラック、または拡張されたソフトウェアライセンスを通じて拡張をサポートできます。倉庫をすぐに拡張しなくても、制御アーキテクチャは将来の成長を完全なソフトウェアの置き換えなしに可能にすべきです。
調達に関する質問がシステムの準備状況を明らかにします
大量仕分けプロジェクトは単なるハードウェアの購入ではありません。これはプロセス設計のコミットメントです。以下の質問は、実際のエンジニアリング提案と一般的な機器見積もりを区別するのに役立ちます:
- サプライヤーは、実際の注文ラインとSKUミックスを使用してピーク時をモデル化できますか?
- 注文ラインが不足したりパレットが破損した場合、例外を解決するソフトウェア層はどれですか?
- シャトルの速度、リフト容量、作業ステーションの設計はバランスが取れているか、それとも一つの要素が過剰か?
- 予備部品、リモート診断、現地対応のコミットメントは何ですか?
- 立ち上げ時および稼働後のスループットはどのように検証されますか?
- コアソフトウェアを置き換えることなく、シャトルやステーションを追加してシステムを拡張できますか?
これらの質問は、単にブランド名を比較するよりも重要です。目標は、サプライヤーがストレージ密度、ロボットフロー、ソフトウェアロジック、およびピーク時の労働力を単一の運用モデルに統合できることを確認することです。
まだ機器オプションをマッピングしている場合は、まず理解することが役立ちます 四方向シャトルシステム、垂直リフト、ラッキング、およびソフトウェアが自動化された3D倉庫にどのように適合するか。<スマートストレージ革命:[自動3D倉庫](https://www.zikooint.com/asrs-automated-storage-and-retrieval-system-solutions)向けの4ウェイシャトルシステムの包括的な概要>は、システムタイプとその高密度ストレージにおける役割をカバーしています。
次のステップ:高生産量ソーティングロードマップの計画
すべての高生産量ソーティングプロジェクトは、パレットストレージ、ピッキング、ソフトウェア、および注文リリースに関するシステムレベルのビューから始める必要があります。Zikoo Smart Technology Co., Ltd.は、R-bot 4方向シャトル、H-bot 垂直双方向シャトル、U-bot 全方向スタッカーロボット、およびPTPスマート倉庫ソフトウェアを含む、パレット・ツー・パーソン(PTP)ロボティクスを提供しています。
エンジニアリング評価を開始するには、チームにお問い合わせください:
- メール:[email protected]
- 電話:(+86)-19941778955
- 住所:中国南京市雨花台区软件大道170-1号ビル4棟4階
お問い合わせには、年間パレット移動量または注文ライン数、ピーク時スループット、SKU数と温度条件、建物のレイアウトまたはフロアプラン、および現在の労働力またはエラーソースを含めてください。その後、チームはこれらの入力を適切なストレージ密度、ワークステーション数、およびソフトウェア統合スコープにマッピングできます。
よくある質問
4方向シャトルシステムは、高スループット運用に適していますか?
はい、ただし適合性はシステムバランスに依存します。4方向シャトルフリートは、ラックレイアウト、垂直リフト容量、ピッキングステーション、およびソフトウェアリリースロジックが注文プロファイルに一致する場合、高いパレットスループットを提供できます。スループットは、シャトル速度だけでなく、システムレベルでモデル化する必要があります。
高生産量ソーティング自動化プロジェクトに適した倉庫のサイズは?
普遍的な最小サイズはありません。総面積よりも重要なのは、利用可能な高さ、SKU数、パレット寸法、および必要なスループットの関係です。高密度ストレージとパレット・ツー・パーソン・ピッキングが広大な通路の手作業による移動に取って代わる場合、コンパクトな施設でもメリットがあります。
既存の倉庫を自動ソーティングに対応するようにアップグレードできますか?
多くの既存倉庫は、床の平坦性、柱の間隔、利用可能な高さ、および構造容量が自動化をサポートしていればアップグレードできます。場合によっては、全方向スタッカーロボットは、狭い通路や既存のレイアウト内で動作できるため、侵襲性の低いアップグレードパスを提供します。
高生産量ソーティングシステムのROIはどのように計算されますか?
ROIには、直接的な労働力削減、スペース節約、エラー削減、損傷削減、エネルギー消費、メンテナンス、およびソフトウェアサポートが含まれるべきです。最も強力なケースは、通常、ピーク容量の改善と、希少な倉庫労働力への依存の削減を組み合わせていますが、各運用は独自のベースラインを構築する必要があります。
倉庫自動化にはどのソフトウェアレイヤーが必要ですか?
ほとんどの高ボリュームシステムはWMS、WES、WCS、RCS層を使用しています。WMSは在庫と注文を管理し、WESは作業のシーケンスを行い、WCSは設備を制御し、RCSはロボットレベルの動きを制御します。いくつかのプラットフォームはこれらの層を統合して、統合遅延を削減しています。
ピーク需要を過剰なシステム拡張なしでどのように対応できますか?
平均需要に合わせてモジュール式の保管と作業ステーションの容量を計画し、ピーク時には追加のシャトル、延長された稼働時間、または追加のピッキングステーションを通じて一時的なスループットを増やします。ダイナミックなスロッティングとウェーブ管理は、固定インフラを恒久的に増やすことなくピーク出力を向上させるのに役立ちます。
参考文献
[1] VDI. VDI 3561, 自動倉庫システム — サイクルタイムの決定方法。デュッセルドルフ:VDI。
[2] 国際標準化機構。ISO 3691-4:2023, 産業用トラック — 安全要件と検証 — パート4:自動運転産業用トラックとそのシステム。ジュネーブ:ISO;2023。
[3] ANSI/RMI. MH16.1-2021, 産業用鋼製棚の設計、試験および利用に関する仕様。シャーロット:RMI;2021。
興味があれば、これらの関連記事もご覧ください:
PTPインテリジェントウェアハウジングプラットフォーム:柔軟でスマートなロジスティクスエコシステムの構築
六方向シャトル:コスト削減と効率化のための究極の倉庫ソリューション
六方向シャトルが密集ストレージを可能にし、空間制限を打破
スマートストレージ革命:自動3D倉庫向け四方向シャトルシステムの包括的な概要