


딥-레인 파렛트 저장 시스템 창고 통로를 팔레트 위치의 긴 터널로 바꾸는 것. 가장 중요한 엔지니어링 결정은 레인 길이이다. 이는 몇 개의 팔레트가 하나의 이동 경로를 공유하는지, 셔틀이 가장 깊은 위치에 도달하는 데 얼마나 멀리 이동하는지, 그리고 시스템이 더 조밀한 버퍼처럼 작동하는지 또는 반응형 피킹 저장소처럼 작동하는지 결정한다. A 4방향 셔틀 레인에 진입하여 깊이 위치에 팔레트를 놓고, 교차 통로를 통해 떠나 다른 레인을 서비스할 수 있다. 그러나 물리적 레인 크기는 여전히 팔레트 크기, 여유 공간, 로봇 기하학, 랙 허용 오차, 그리고 작업이 유지해야 하는 처리량에 의해 고정된다. 이 글은 임의의 팔레트 깊이 대신 엔지니어링 변수로서 레인 길이를 계산하는 방법을 설명한다.
레인 길이가 밀도와 사이클 타임에 미치는 영향
레인 길이는 팔레트 이동 방향의 내부 랙 깊이이다. 셔틀 시스템에서는 각 위치가 하나의 팔레트 깊이와 배치 여유 공간을 차지한다. 더 긴 레인은 하나의 전면 개구부 뒤에 더 많은 팔레트를 수용하므로, 이동 통로와 팔레트 위치당 리프트 수를 줄인다. 그래서 딥-레인 저장은 바닥 공간이 제한된 건물에서 큐브 활용도를 높일 수 있다.
이 트레이드오프는 사이클 타임에 나타난다. 20m 레인을 서비스하는 셔틀은 8m 레인을 서비스하는 셔틀보다 더 멀리 이동한다. 이동 거리는 평균 검색 시간과 목표 팔레트 속도를 유지하는 데 필요한 셔틀 수에 영향을 준다. 다중 레인 블록에서는 여러 셔틀이 서로 다른 레인에서 병렬로 작동할 수 있으며, 제어 시스템이 로봇을 구역과 교차 통로에 할당한다.
따라서 레인 길이는 밀도만으로 평가할 수 없다. 이는 건물의 평면 면적, 랙 깊이, 셔틀 대수, 그리고 입출고 팔레트 속도 간의 관계이다.
팔레트 크기에서 레인 길이로
첫 번째 입력은 레인과 평행하게 놓인 팔레트 측면이다. 팔레트가 1,200mm 측면을 따라 저장되면, 같은 팔레트가 800mm 측면을 따라 저장된 것과는 다른 레인 피치를 만든다. R-봇 4방향 셔틀은 여러 크기를 처리할 수 있는데, 표준 모델은 1,200mm 측면과 800-1,000mm 두 번째 측면을 지원하며, 미국 모델은 1,016 × 1,219mm, 일본 모델은 1,100 × 1,100mm를 지원한다. 선택된 방향은 레인 길이에 직접적인 영향을 미친다.
기본 계획 공식은:
L = n × (D + c) + e_f + e_r
여기서:
L은 전면과 후면 기준점 사이의 명확한 레인 길이이다.n은 레인 내 팔레트 위치 수이다.D은 이동 방향을 따라 팔레트 깊이이다.c은 팔레트 위치 간의 여유 공간이다.e_f및e_r전후 허용량은 정지, 센서, 랙 편향, 리프트 스테이징을 위한 것입니다.
예시 계산으로, 10개 위치, 1,200mm 팔레트 깊이, 100mm 배치 간격, 전후 허용량 100mm를 가정합니다. 레인 길이는 10 × 1,300mm + 200mm 또는 13,200mm가 됩니다. 여유 공간과 끝 허용량은 랙 공급업체와 선택된 셔틀 모델의 제어 시스템 요구 사항에서 제공되어야 합니다. 이는 보편적인 값이 아닙니다.
| 레인 프로파일 | 깊이 밴드 | 주요 밀도 효과 | 주요 처리량 효과 | 필요한 점검 |
|---|---|---|---|---|
| 얕은 | 2-4 위치 | 전면 개방당 낮은 밀도 | 더 빠른 회수 및 쉬운 시퀀싱 | 전면 리프트 및 통로 용량 |
| 중간 깊이 | 5-8 위치 | 균형 잡힌 밀도 | 적당한 셔틀 이동 거리 | 배터리 사용량 및 셔틀 수 |
| 깊은 | 9~15개 위치 | 고밀도 | 위치당 더 긴 이동 거리와 더 긴 사이클 시간 | 랙 허용 오차, 소방 접근성 및 복구 |
딥레인 설계는 단순히 랙을 계산하는 것만이 아닙니다. 이동 및 제어 계산도 포함됩니다.
셔틀 운동학 및 실질적인 깊이 한계
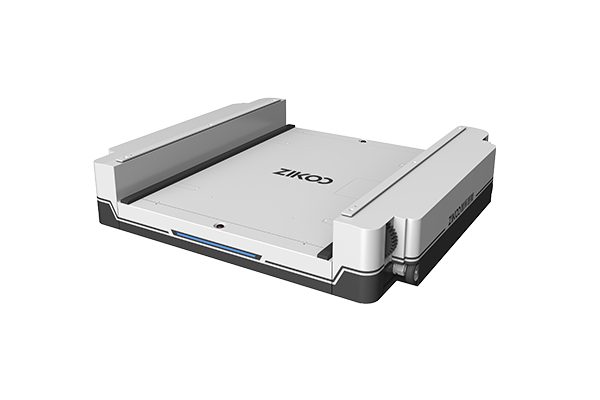
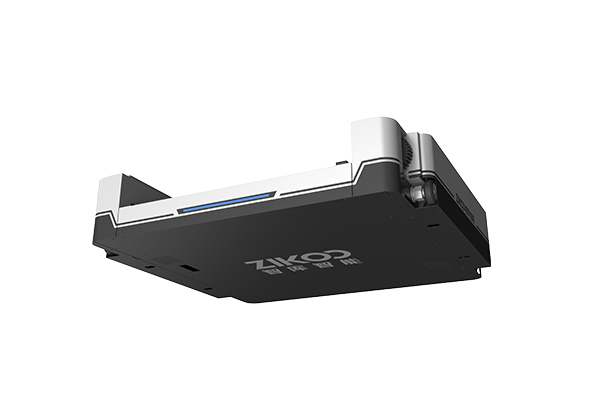
4방향 셔틀은 레인 내부의 레일을 따라 이동하며 팔레트 아래에서 팔레트를 들어 올립니다. R-bot 표준형, 미국형, 일본형 및 중량물용 모델은 무부하 시 1.6m/s, 적재 시 1.2m/s의 속도로 이동합니다. 중량물용 대형 팔레트 모델은 무부하 시 1.35m/s, 적재 시 1.0m/s로 작동합니다. 대부분 모델의 본체 높이는 125mm이며, 중량물용 대형 팔레트 모델은 150mm입니다. 이러한 속도가 중요한 이유는 레인 길이의 모든 미터가 양방향 이동 시간으로 직접 연결되기 때문입니다. 즉, 적재 상태로 레인 안쪽까지 이동하는 시간과 빈 상태로 다시 빠져나오는 시간이 모두 발생합니다. 길이 20m의 레인에서 적재 상태로 1.2m/s의 속도로 이동하면 약 16.7초가 소요되고, 빈 상태로 1.6m/s의 속도로 복귀하면 약 12.5초가 소요됩니다. 이는 승강 및 위치 조정 시간을 제외한 수치입니다. 레인이 깊어질수록 이러한 기본 이동 시간이 직접적으로 증가합니다.
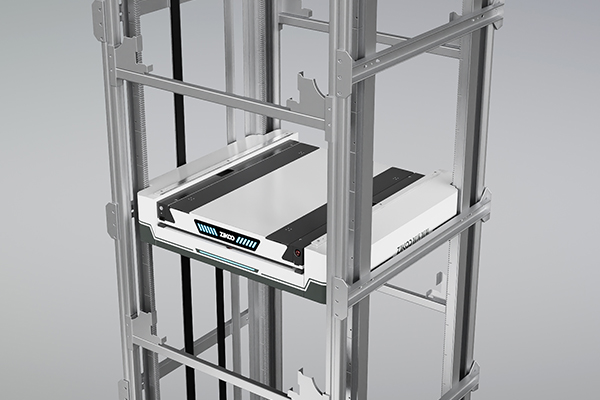
4방향 셔틀은 수평 레인에서 이동하는 기본 차량입니다. 레인 전면에 수직 리프트를 추가하면 통합 시스템은 6방향 네트워크가 되지만, 레인 길이 계산은 여전히 수평 셔틀의 이동 경로를 기준으로 합니다.
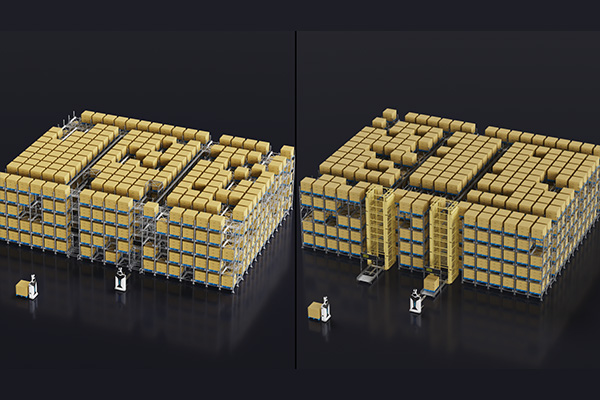
실질적인 깊이 한계는 일반적으로 보편적인 물리적 한계보다는 운영 성능에 의해 결정됩니다. 레인이 깊어지면 바닥 면적당 처리량은 증가할 수 있지만, 셔틀 대수를 늘리지 않으면 셔틀 한 대당 처리량은 감소할 수 있습니다. 배터리 용량도 레인 깊이와 밀접한 관련이 있습니다. 대부분의 R-bot 모델은 완전히 충전된 상태에서 약 8시간 동안 작동하며, 콜드체인 사양은 -25°C에서 6~8시간 동안 작동할 수 있습니다. 팔레트 한 개를 이동할 때마다 이동 거리가 길어지므로 레인 구조에 맞춰 충전 시간대와 예비 배터리 운영 정책을 계획해야 합니다.
다층 시스템에는 수직 이송에 따른 제약이 추가됩니다. H-bot 리프트가 레인 전면에서 작업하는 경우, 전면 공간에는 팔레트 인계 공간, 센서 감지 구역, 리프트 도어 및 위치 조정 허용 오차를 위한 공간이 포함되어야 합니다.
처리량과 깊이: 모든 위치가 동일한 가치를 더하는 것은 아닙니다
딥레인은 보관 밀도를 높일 수 있지만, 추가되는 모든 위치가 동일한 수준의 처리량 증가에 기여하는 것은 아닙니다. 셔틀은 선택한 위치에 도달하기 위해 팔레트 아래를 통과할 수 있으므로 4방향 셔틀은 드라이브인 랙보다 더 선택적으로 접근할 수 있습니다. 그러나 깊은 위치에 도달하려면 여전히 더 많은 이동이 필요하며, 여러 SKU를 혼합하여 보관하는 레인에서는 제어 시스템이 셔틀을 전체 깊이에 걸쳐 반복적으로 이동시켜야 하므로 출고 작업 순서가 길어질 수 있습니다.
더 중요한 질문은 레인 깊이가 SKU 할당 방식과 주문 패턴에 적합한지 여부입니다. 하나의 레인에 단일 SKU만 보관하고 재고가 대량 단위로 이동하는 경우에는 깊은 레인을 도입할 타당성이 높습니다. 반면 여러 SKU에서 팔레트를 한 번에 하나씩 출고하는 운영 환경에서는 깊은 레인으로 인해 셔틀 이동량이 증가하고, 요구되는 팔레트 처리 속도를 유지하기 위해 더욱 정밀한 작업 실행이 필요할 수 있습니다.
레인 깊이는 랙 비용과 운영 비용 모두에 영향을 미치므로 경제적인 관점에서 가장 깊은 레인을 선택하는 것이 반드시 최선은 아닙니다. <cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits 사방 셔틀 시스템>에서는 4방향 셔틀 구성이 보관 밀도와 수명 주기 비용 사이의 균형을 어떻게 맞추는지 설명합니다.
적절한 레인 깊이는 간단한 비교를 통해 결정할 수 있습니다. 시간당 필요한 셔틀 이동 횟수를 계산하고, 여기에 레인 내 평균 왕복 이동 거리를 곱한 다음, 해당 이동 부하를 셔틀 운영 대수 및 충전 일정과 비교합니다. 레인이 깊더라도 입고 팔레트가 셔틀 한 대의 적재 속도보다 빠르게 도착한다면 레인 길이는 시스템 비용을 줄이지 못한 것입니다. 단지 병목 지점만 이동시킨 것입니다.
랙, 안전 및 건물 제약 조건
레인 길이는 구조 설계에도 영향을 미치는 요소입니다. 랙 레인이 길어지면 전면과 후면 기둥 사이의 거리가 증가하며, 이는 랙의 처짐, 바닥 평탄도 허용 오차 및 주행 레일의 정렬 상태에 영향을 줍니다. 레인이 깊어질수록 셔틀이 레일 연결부나 랙 부재에 부딪히지 않고 원활하게 이동할 수 있는지 확인하는 것이 더욱 중요합니다.
소방 설비와 유지보수 접근성도 또 다른 제약 요소입니다. 깊은 레인은 스프링클러나 소방 인력이 접근하기 어렵고, 매우 긴 레인의 후면에서 셔틀이 정지하면 이를 회수하기도 쉽지 않습니다. 랙 배치에는 유지보수를 위한 충분한 전면 통로 폭, 로봇 이송을 위한 충분한 교차 통로 간격, 그리고 레인을 점검하거나 장애물을 제거해야 하는 작업자를 위한 안전한 접근 공간이 확보되어야 합니다.
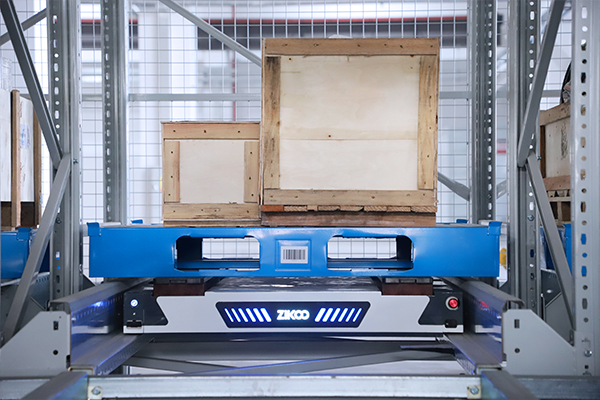
차선 앞쪽에서 수직 리프트 인터페이스도 공간을 차지합니다. H-봇 수직 셔틀은 ±1mm의 위치 정밀도로 팔레트를 위치시키지만, 물리적 인수인계 구역은 여전히 선택된 랙과 리프트 조합에 필요한 깊이, 여유 공간, 센서 간격이 필요합니다.
차선 깊이는 단순한 랙 계산만이 아니라 저장 장비 선택과 건물 인터페이스도 변경합니다. <cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits Best> covers the architecture trade-off between deep-lane shuttling and aisle-based stacker cranes.
이론상 작동하는 차선이 건물 내에서 실패하는 경우는 기둥 격자가 차선을 방해하거나, 바닥이 레일 허용 오차를 넘거나, 화재 당국이 연속 저장의 최대 깊이를 제한하는 경우입니다.
차선 길이 잠금 위한 엔지니어링 단계
표준 목록에서 깊이를 선택하는 대신 제어된 순서를 사용하세요.
- 팔레트 방향과 정확한 팔레트 도면을 잠그세요. 차선 길이는 팔레트 측면에서 이동 방향과 평행하게 시작됩니다.
- 팔레트 깊이, 배치 간격, 랙 수직대 크기, 셔틀 리프트 여유 공간으로 위치 피치를 설정하세요.
- 전면 및 후면 여유 공간을 리프트 인수인계, 정지 위치, 센서, 랙 변형에 추가하세요.
- 처리량 가정을 확인하세요. 시간당 입출고 팔레트 수, 팔레트 평균 이동 거리, 셔틀 차량 적재량을 계산하세요.
- 건물 제약 조건을 확인하세요. 기둥 간격, 평탄도, 화재 방호, 유지보수 접근성 모두 차선 최대 길이를 제한합니다.
- 최악의 교대 근무를 시뮬레이션하세요. 정상 상태에서 잘 작동하는 차선도 많은 팔레트가 동시에 도착하면 실패할 수 있습니다.
최종 차선 길이는 랙 공급업체와 셔틀 공급업체가 동일한 좌표 기준과 허용 오차 가정을 사용할 때만 공개해야 합니다. 차선 상세 도면에는 명확한 치수, 팔레트 피치, 레일 높이, 정지 위치, 장애 셔틀의 복구 경로가 표시되어야 합니다.
랙 배치 잠금 전에 차선 길이 계획하기
깊은 차선 자동 팔레트 저장은 팔레트 크기, 셔틀 작동 주기, 건물 제약 조건을 함께 고려할 때 가장 효과적입니다. 새 랙 블록을 평가하는 경우 팔레트 크기, 차선 깊이 목표, 시간당 필요 팔레트 수, SKU 수, 건물 여유 공간을 공유하세요. 이러한 입력값은 저장 수량보다 셔틀 이동 부하와 리프트 인터페이스를 기반으로 레이아웃 검증을 가능하게 합니다. Zikoo Smart Technology Co., Ltd에 문의하여 차선 기하학과 셔틀 차량의 엔지니어링 검토를 받으세요. 타당성은 여전히 현장 측정과 최종 랙 및 안전 검토에 달려 있습니다.
자주 묻는 질문
사방 셔틀 레인 깊이는 얼마나 깊을 수 있나요?
단일의 보편적 제한은 없습니다. 실용적인 깊이는 팔레트 크기, 여유 공간, 셔틀 속도, 배터리 정책, 랙 허용 오차, 화재 방호에 따라 달라집니다. 5포지션 차선과 15포지션 차선 모두 유효할 수 있지만, 정확한 값은 특정 건물과 작동 주기에 맞게 계산되어야 합니다.
더 깊은 차선이 항상 저장 밀도를 향상시키나요?
일반적으로 전면 통로당 저장 밀도를 향상시키지만, 시스템 처리량을 반드시 높이지는 않습니다. 더 깊은 차선은 셔틀 이동을 증가시키며, 동일한 팔레트 속도를 유지하기 위해 더 많은 셔틀 또는 충전 용량이 필요할 수 있습니다. 밀도와 사이클 타임을 함께 평가하세요.
차선 길이는 검색 시간에 어떤 영향을 미치나요?
추가되는 각 위치마다 셔틀이 해당 통로 안으로 이동했다가 다시 빠져나오는 이동 과정이 추가됩니다. 정확한 영향은 적재 및 공차 상태에서의 이동 속도, 리프트 작동 시간, 그리고 제어 시스템이 작업을 배정하고 실행하는 순서에 따라 달라집니다.
차선 길이를 설계하는 데 필요한 정보는 무엇인가요?
팔레트 발자국과 방향, 차선당 위치 수, 배치 및 끝부분 여유 공간, 랙 허용 오차, 셔틀 모델, 시간당 필요한 팔레트 수, SKU 배정 계획, 기둥, 바닥 평탄도, 화재 방호 한계 등 건물 제약 조건이 필요합니다.
관심이 있다면, 관련 기사들을 확인하세요:
육방 셔틀: 비용 절감과 효율성을 위한 스마트 물류 도구 2
PTP 지능형 창고 플랫폼: 유연하고 스마트한 물류 생태계 구축
냉장 체인 물류 혁신: 지쿠 로보틱스 육방향 셔틀이 고밀도, 고효율 창고를 실현하다
육방 셔틀은 진정한 3D 지능형 창고 시대를 열다
Multi-Scenario Smart Adaptation: Zikoo’s Six-Way Shuttle Powers the Digital Transformation of Warehousing


