


4방향 셔틀 시스템s는 종종 반대 방향으로 끌리는 두 창고 목표의 교차점에 위치합니다: 조밀한 팔레트 저장과 빠른 검색. A 4방향 셔틀 랙 레일을 따라 이동하며 저장 면을 떠나지 않고 방향을 전환할 수 있습니다. 수직 리프트 및 WCS 소프트웨어와 결합될 때, 정적인 랙 블록을 역동적인 팔레트-인력 네트워크로 전환합니다. 이 글은 시스템이 어떻게 설계되었는지, 어디에 적합한지, 구매 전에 확인해야 할 사항을 설명합니다.
사방 셔틀 시스템이 실제로 무엇인지
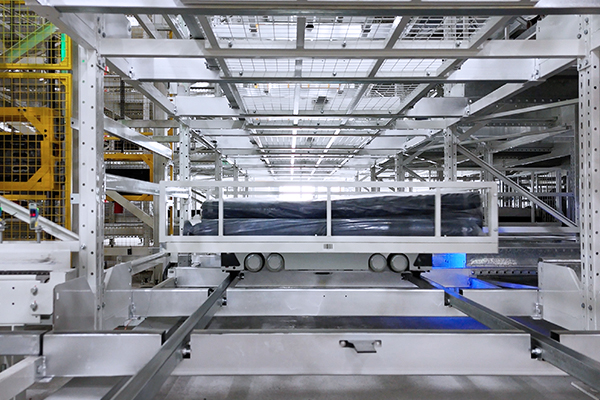
사방 셔틀은 저장 그리드 내에서 앞으로, 뒤로, 왼쪽, 오른쪽으로 이동하는 소형 배터리 구동 로봇입니다. 교차 장치 또는 통합 기계 구조를 사용하여 차선 교차점에서 종방향과 횡방향을 전환합니다. 두 방향 셔틀이 한 차선에 머무르는 것과 달리, 사방 셔틀은 차선과 층을 가로질러 이동할 수 있어 랙 블록에 필요한 전환 장치 수를 줄입니다.
일반적인 구성에서는 랙 블록이 여러 저장 층으로 나뉘며, 각 층에는 수평 차선과 교차 통로가 있습니다. 셔틀은 팔레트를 선택하여 차선을 따라 이동하고, 교차점으로 건너가 팔레트를 수직 양방향 셔틀 또는 리프트에 전달합니다. 리프트는 팔레트를 지상 컨베이어 또는 피킹 스테이션으로 이동시킵니다. 이것이 시스템이 종종 팔레트-인력 자동화라고 불리는 이유입니다: 작업자는 작업장에 머무르면서 팔레트는 자동으로 전달됩니다.
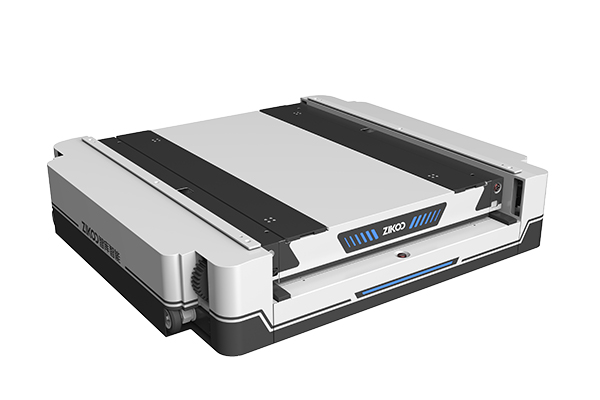
사방과 이방의 차이점은 단순히 '더 많은 방향'이 아닙니다. 이는 저장 블록의 구조를 변경합니다. 사방 셔틀은 하나의 셔틀로 여러 차선을 서비스할 수 있어, 차선당 셔틀이 필요하지 않으며, 이는 장비 수를 줄이고 유연성을 향상시킵니다. 동시에, 임무 조정은 더 복잡해지며, WMS/WCS 계층은 경로 충돌이나 대기 병목 현상 없이 각 작업에 적합한 셔틀, 층, 리프트를 할당해야 합니다.
사방 셔틀 시스템은 수평 셔틀 차선, 수직 리프트, WCS 임무가 하나의 연속적인 물류 흐름 네트워크로 계획될 때 가장 유용해집니다. <Smart Storage Revolution: Comprehensive Overview of Four-Way Shuttle Systems for Automatic 3D Warehouse>는 랙 수준 이동, 3D 저장 구조, 그리고 자동 창고를 실현하는 장비 조합을 다룹니다.
차량 옵션에 대한 더 깊은 분석은 사방 팔레트 셔틀 제품 개요를 참조하세요.
유연성과 높은 처리량이 동일 차량에서 어떻게 설계되는지
사방 셔틀의 유연성은 기계 설계에서 시작됩니다. 대부분 R-봇 모델의 낮은 프로파일인 125mm는 최소한의 수직 여유 공간으로 고밀도 랙을 가능하게 합니다. 낮은 프로파일은 주어진 건물 높이에서 사용 가능한 층 수를 늘립니다. 정격 하중 용량은 표준, 미국, 일본, 대형 팔레트 버전 모두에서 1,200kg에서 2,000kg까지이며, 팔레트 크기는 1,016mm에서 1,400mm까지입니다. 이는 동일한 구조가 1,200 × 800mm 유럽 팔레트, 1,016 × 1,219mm 미국 팔레트, 1,100 × 1,100mm 일본 팔레트, 그리고 더 큰 산업용 팔레트를 처리할 수 있음을 의미합니다.
처리량은 셔틀 속도보다 더 많은 요소에 의존합니다. R-봇 표준 모델은 빈 상태에서 1.6m/s, 적재 시 1.2m/s로 이동하며, 대형 팔레트용 무거운 모델은 빈 상태에서 1.35m/s, 적재 시 1.0m/s로 작동합니다. 그러나 팔레트 시간당 처리량은 WCS 경로 할당, 리프트 용량, 차선 깊이, 검색 순서에 따라 달라집니다. 중요한 두 가지 수치는: 사이클 시간과 시스템 처리량입니다. 사이클 시간은 하나의 입출고 임무에 걸리는 평균 시간이며, 시스템 처리량은 여러 층과 작업장에서 시간당 처리할 수 있는 팔레트 수입니다.
사방 셔틀 시스템은 임무 논리가 작업 순서를 재조정할 수 있을 때 유연성을 유지합니다. WCS는 한 깊은 차선이 리프트를 막지 않도록 검색 순서를 조정하거나, 높은 출고 작업량이 있는 층에 여러 셔틀을 할당할 수 있습니다. 이는 수요가 현재 가장 높은 곳으로 용량을 재배치할 수 있기 때문에 피크 기간에 적합합니다.
프로젝트 점검: SKU 속도와 입출고 피크를 매핑하는 경우, 짧은 시뮬레이션을 통해 사방 셔틀 구조가 랙 변경 전에 건물에 적합한지 여부를 파악할 수 있습니다. 창고 크기, SKU 프로필, 목표 팔레트 처리량을 info@zikoo-int.com 에 보내어 기술 검토를 받으세요.
집적 저장 수학: 차선, 층, H-봇 링크
저장 밀도 향상은 여러 접근 통로를 제거하는 것에서 비롯됩니다. 기존 선택적 랙에서는 모든 팔레트 위치에 직접 포크리프트 접근이 가능하여 통로가 바닥 면적의 큰 부분을 차지할 수 있습니다. 사방 셔틀 블록에서는 셔틀이 깊은 차선에 진입하여 팔레트를 하나씩 쌓아 저장할 수 있습니다. 랙 블록은 큐브 형태가 되며, X 방향에 여러 차선, Y 방향에 여러 교차 통로, Z 방향에 여러 층이 형성됩니다.
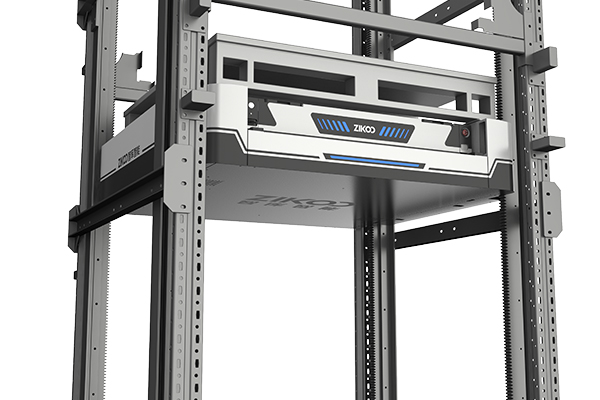
수직 이동은 큐브를 작동시키는 연결 고리입니다. H-봇 수직 양방향 셔틀은 하나의 저장 위치를 차지하며 팔레트를 층간 이동시킵니다. 위치 정밀도는 ±1mm이며, 하중 최대 1,800kg입니다. 이동 속도는 빈 상태에서 1m/s, 적재 상태에서 0.5m/s이며, 가속도는 빈 상태에서 1m/s², 적재 상태에서 0.3m/s²입니다. 이 수치는 수평 셔틀에 비해 겸손하게 보일 수 있지만, 수직 이동은 짧고 빈번하게 이루어집니다. 실제 성능 문제는 리프트 자체가 아니라, 리프트와 셔틀 그룹이 1시간 내에 얼마나 많은 이중 사이클을 수행할 수 있느냐입니다.
랙 엔지니어링은 셔틀과 호환되어야 합니다. 팔레트 개구부, 빔 높이, 레일 정렬, 바닥 평탄도 모두 셔틀이 레인에 반복적으로 출입할 수 있는지에 영향을 미칩니다. 랙 허용 오차와 변형은 EN 15620 [1]에 따라 점검해야 합니다. 랙 설계, 시험, 활용은 ANSI MH16.1 [2]를 따라야 합니다. 이 표준은 네 방향 셔틀이 랙 구조 내부를 이동하기 때문에 중요하며, 작은 편차라도 포크리프트가 허용하는 범위 내일지라도 휠 미끄러짐이나 위치 오류를 유발할 수 있습니다.
수직 이동은 종종 고속 처리 셔틀 설치에서 숨겨진 제약 조건입니다.육방 셔틀은 진정한 3D 지능형 창고 시대를 열다>는 네 방향 셔틀 플릿과 수직 양방향 셔틀이 진정한 3D 저장 네트워크를 어떻게 만드는지 설명합니다.
브라운필드 노트: 기존 창고의 경우, 검토 초기에 바닥 평탄도와 기둥 격자 도면을 확보하세요. 적용 팀은 현재 슬래브와 클리어 높이가 셔틀 및 리프트 자동화를 지원할 수 있는지 평가할 수 있습니다. 문의하기 info@zikoo-int.com or (+86)-19941778955.
네 방향 vs. 두 방향 셔틀 및 스태커 크레인 AS/RS
두 방향 셔틀은 하나의 레인 내에서 앞으로, 뒤로 이동합니다. 더 간단하고 보통 셔틀당 비용이 낮지만, 레인 또는 작은 레인 그룹에는 전용 셔틀이 필요합니다. 네 방향 셔틀은 레인을 가로질러 이동하며 더 큰 랙 공간을 커버할 수 있습니다. 이는 셔틀 수를 줄이지만, 제어 소프트웨어와 교차 지점이 더 복잡해집니다.
스태커 크레인 AS/RS는 통로 내에 크레인을 사용하여 팔레트를 배치하고 회수합니다. 긴 직선 통로와 비교적 안정적인 이동 패턴이 있는 고층 창고에 강점이 있습니다. 네 방향 셔틀 시스템은 저장 밀도, 확장성, 모듈식 확장이 더 중요한 경우에 강하며, 극단적인 리프트 높이보다 더 적합합니다. 셔틀이 랙 큐브 내부에서 이동하기 때문에, 랙 블록, 셔틀, 리프트를 추가하여 시스템을 확장할 수 있습니다.
| Criterion | 사방 셔틀 | 두 방향 셔틀 | Stacker crane AS/RS |
|---|---|---|---|
| 이동 | 레인과 층을 가로지르는 네 방향 이동, 리프트를 통한 이동 | 한 레인 내에서 전진/후진 | 수직 및 수평 이동이 가능한 통로 크레인 |
| 레인당 장비 | 하나의 플릿이 여러 레인을 서비스할 수 있음 | 보통 레인 또는 작은 그룹당 하나의 셔틀 | One crane per aisle |
| 최적의 적용 분야 | 조밀하고 모듈식인 고SKU 팔레트 저장 | 깊은 레인 FIFO 또는 고용량 단일 SKU 레인 | 고층, 긴 통로, 고속 적재 팔레트 저장소 |
| 확장 경로 | 셔틀, 리프트, 랙 블록 추가 | 셔틀 레인 및 이송 장치 추가 | 통로 연장 또는 크레인 추가; 건물 높이에 따라 달라짐 |
| WMS/WCS 복잡성 | 다중 방향 임무로 인해 더 높아짐 | 더 낮음 | Medium to high |
이 비교는 절대적인 의미에서 '더 좋음'으로 읽혀서는 안 됩니다. 적절한 선택은 건물 높이, SKU 프로필, 입고/출고 피크, 확장 계획에 따라 달라집니다. 4방향 셔틀 시스템은 일반적으로 밀도와 모듈식 성장이 우선인 중간 높이 건물에 적합합니다. 건물이 매우 높고 통로 기반 이동이 허용되는 경우, 스태커 크레인이 더 경제적일 수 있습니다. 낮은 높이의 좁은 통로 작업에는 전방위 적재 로봇 이 더 나은 대안이 될 수 있습니다.
단일 셔틀 아키텍처는 다양한 팔레트 크기, 온도 등급, 주문 프로필에 적응해야 산업 전반에서 경제성을 유지할 수 있습니다. <Multi-Scenario Smart Adaptation: Zikoo’s ZIKOO Robotics는 에너지 효율적이고 지능형 물류 분야의 선두에 자리 잡고 있습니다. 그 돌파구인 Powers the Digital Transformation of Warehousing> covers scenario-specific design choices and digital transformation pathways for dense storage.
4방향 셔틀이 활약하는 산업 분야
4방향 셔틀 시스템은 냉장 저장, 제약 유통, 식품 및 음료, 제조 원자재 저장, 전자상거래 이행, 3자 물류에 사용됩니다. 공통점은 빠른 회수 속도를 유지하면서도 콤팩트한 저장이 필요한 팔레트화된 재고입니다.
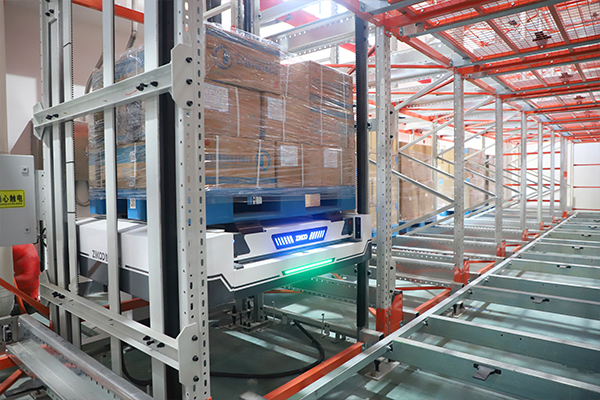
식품 및 음료 작업에서는 깊은 통로가 대량 제품 저장에 도움을 주며, WMS는 배치를 회전시켜 유통기한을 보호합니다. 냉장 저장에서는 표준 R-봇이 -15°C까지 작동하며, 냉장 체인 구성 버전은 전용 저온 리튬 배터리를 사용하여 -25°C에서 작동하며, 완전 충전 시 6~8시간 연속 작동할 수 있습니다. 저온 충전 포트 설계와 특수 PCBA 코팅은 고습도 냉동 환경을 지원합니다.
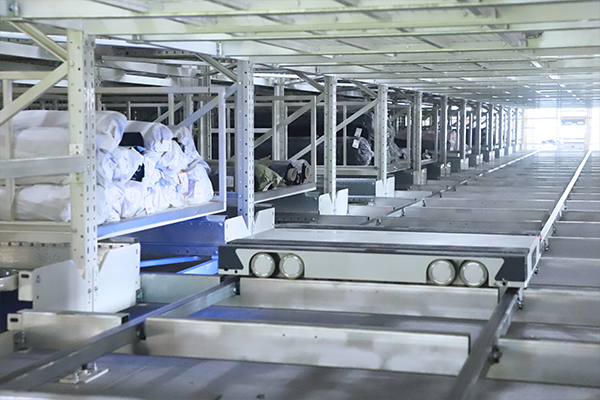
제약 및 일정 온도 저장창고는 팔레트 수준의 추적 가능성과 작업자 이동 감소의 이점을 누립니다. 작업자는 여러 온도 구역을 오가는 포크리프트 대신 고정된 픽킹 스테이션에서 작업하며, 셔틀이 팔레트를 전달합니다. 이는 온도 안정성을 유지하고 로트별 작업 흐름을 지원하는 데 도움이 됩니다.
제조업에서는 4방향 셔틀이 원자재와 완제품을 하나의 콤팩트 시스템으로 처리합니다. 자동 컨베이어, 로봇 팔 또는 포크리프트 하차 지점과 인터페이스할 수 있습니다. 시스템이 모듈식이기 때문에 생산 창고는 작은 블록으로 시작하여 제품 라인 확장 시 확장할 수 있습니다. 전자상거래 및 3PL 작업은 혼합 팔레트 프로필과 피크 수요 재배치를 통해 이점을 얻습니다.
고속 팔레트 자동화를 위한 계획 및 조달 체크리스트
공급업체를 비교하기 전에, 4방향 셔틀 시스템이 운영 목표를 충족하는지 결정하는 데이터를 수집하세요.
- 팔레트 유형과 크기, 손상된 팔레트 비율 포함
- 최대 및 평균 팔레트 중량.
- 피크 시간대의 시간당 입고 및 출고 팔레트 수.
- SKU 수 및 회전율 프로필.
- 건물 유효 높이, 기둥 그리드, 바닥 평탄도 및 도크 위치.
- 온도 및 습도 등급.
- 필요한 재고 깊이 및 향후 확장 공간.
- 현재 WMS/ERP 연동 제약 사항.
- 배터리 충전, 유지보수 접근성 및 화재 안전 요구사항.
- 인수 테스트 기준 및 예비 부품 리드타임.
셔틀 속도 사양뿐만 아니라 공급업체에 성능 시뮬레이션을 요청하세요. 처리량 계산에는 피크 부하 상태에서의 셔틀 대수, 리프트 대수, 작업 스테이션 및 미션 로직이 표시되어야 합니다. 유사한 SKU 및 주문 프로필을 가진 레퍼런스 사이트를 요청하세요. 4방향 셔틀 시스템은 하드웨어만큼이나 소프트웨어 기반의 자재 흐름 시스템이므로 소프트웨어 계층이 WMS, WES, WCS 및 RCS와 호환되는지 확인하십시오. 참고 성능 데이터는 VDI 3561 또는 동등한 테스트 매개변수에 부합하는 측정 방법을 사용하여 측정해야 합니다 [3].
4방향 셔틀 구성 검토 받기
새로운 고밀도 보관 프로젝트를 계획 중이거나 기존 창고를 업그레이드하는 경우, 건물 도면, 팔레트 사양 및 목표 처리량을 다음 주소로 보내주세요. info@zikoo-int.com cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits (+86)-19941778955. 집중적인 기술 검토를 통해 4방향 셔틀 시스템이 적합한 아키텍처인지, 건물에 맞는 랙 및 리프트 조합이 무엇인지, 그리고 PTP 스마트 웨어하우스 소프트웨어 이(가) 어떻게 구성되어야 하는지 파악할 수 있습니다.
자주 묻는 질문
4방향 셔틀 시스템에 가장 적합한 창고 유형은 무엇인가요?
4방향 셔틀 시스템은 여러 보관 층을 수용할 수 있는 충분한 유효 높이를 갖춘 중~고밀도 팔레트 보관에 적합합니다. 냉장·냉동창고, 제약, 식음료, 제조, 이커머스 및 3PL 창고에서 흔히 사용됩니다. 팔레트 이동이 극도로 단순하거나, 건물 높이가 매우 낮거나, SKU 회전율이 거의 없는 경우에는 적합하지 않습니다.
4방향 셔틀은 스태커 크레인 AS/RS와 어떻게 다른가요?
스태커 크레인 AS/RS는 랙 열 사이의 통로를 따라 이동하며, 일반적으로 길고 안정적인 통로가 있는 매우 높은 건물에 더 적합합니다. 반면 4방향 셔틀은 수직 리프트의 도움을 받아 랙 큐브 내부의 차선과 층을 가로질러 이동합니다. 일반적으로 보관 밀도와 확장이 가장 중요한 중, 저층 건물에서 더 유연하고 모듈식입니다.
4방향 셔틀 시스템은 어느 정도의 처리량을 달성할 수 있나요?
보편적인 팔레트당 시간 수치는 없으며, 처리량은 셔틀 속도, 리프트 용량, 레인 깊이, 작업장 수, WCS 미션 로직에 따라 달라집니다. 공급업체는 SKU 프로필, 건물 제약 조건, 피크 작업량을 기반으로 한 시뮬레이션을 제공해야 합니다. 차량 속도만으로 시스템 처리량을 예측할 수 없습니다.
사방 셔틀 시스템이 냉장 저장고에서 작동할 수 있나요?
네. 사방 셔틀 시스템은 냉동고와 냉각기 환경에서 사용됩니다. 표준 R-봇 셔틀은 -15°C까지 작동하며, 냉장 체인 구성 버전은 전용 저온 리튬 배터리로 -25°C에서 작동을 지원합니다. 또한 설계는 저온 충전과 고습 조건도 지원합니다.
구매자가 공급업체를 선택하기 전에 무엇을 확인해야 하나요?
구매자는 실제 프로젝트 참고 자료, 소프트웨어 통합 능력, EN 15620 및 ANSI MH16.1에 따른 랙 적합성, 예비 부품 리드 타임, 배터리 구성, 수용 시험 기준을 확인해야 합니다. 공급자는 또한 하드웨어 견적뿐만 아니라 성능 시뮬레이션과 상세한 구현 계획을 제공해야 합니다.
사방 셔틀 시스템이 WMS/WCS 업그레이드를 필요로 합니까?
대부분의 경우 그렇습니다. 셔틀 시스템은 셔틀 경로, 리프트, 작업장을 조정하기 위해 WCS 또는 RCS 수준의 미션 관리가 필요합니다. 재고, 주문, 보충을 위해 기존 WMS 또는 ERP와 통합되어야 합니다. 통합 작업은 프로젝트 범위와 일정에 포함되어야 합니다.
참고 문헌
- 유럽 표준화 위원회. EN 15620:2008. 강철 고정 저장 시스템 — 조절 가능한 팔레트 랙 — 허용 오차, 변형 및 간극. 브뤼셀: CEN.
- 랙 제조사 협회. ANSI MH16.1-2012 (R2019). 산업용 강철 저장 랙의 설계, 시험 및 활용에 관한 규격. 샬럿, 노스캐롤라이나: RMI.
- 독일 엔지니어 협회. VDI 3561. 저장 및 검색 시스템의 시험 매개변수. 뒤셀도르프: VDI.
관심이 있다면, 관련 기사들을 확인하세요:
냉장 체인 물류 혁신: 지쿠 로보틱스 육방향 셔틀이 고밀도, 고효율 창고를 실현하다
Six-Way Shuttle: High-D를 위한 듀얼 엔진 솔루션
6방향 셔틀: 스마트 창고 관리의 미래를 개척하다
스마트 냉장 유통 시대: 육방향 셔틀 시스템이 최대 밀도로 저장 효율성을 재정의하다


