


옴니 셔틀, 팔레트 셔틀, 그리고 4방향 셔틀 는 완전히 별개의 세 가지 장비가 아닙니다. 팔레트 셔틀은 가장 포괄적인 범주입니다. 4방향 셔틀은 차선을 변경하고 랙 전면을 가로질러 이동할 수 있는 팔레트 셔틀입니다. 반면 전방향 셔틀 또는 스태커 로봇은 일반적으로 바닥에서 좌우 및 대각선으로 자유롭게 이동하고 다양한 높이에서 팔레트를 들어 올릴 수 있는 차량을 의미합니다. 적합한 장비는 랙과의 인터페이스, 이동 패턴, 팔레트의 특성 및 목표 처리량에 따라 결정됩니다. 이 글에서는 이동 방식, 하중 처리, 소프트웨어 및 운영 조건을 기준으로 세 가지를 비교합니다.
먼저 이동 원리 이해하기
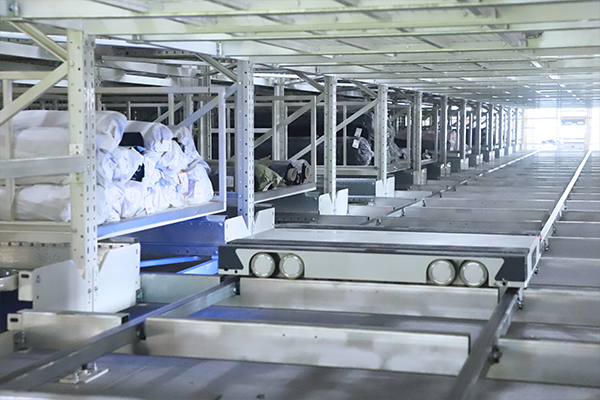
가장 명확한 구분 기준은 장비가 얼마나 지능적으로 들리는지가 아닙니다. 장비가 어디에서 이동하는지가 핵심입니다. 일반적인 팔레트 셔틀은 보관 레인 내부의 레일을 따라 이동하며, 일반적으로 하나의 통로 안에서 작동합니다. 팔레트를 깊숙한 보관 위치에 적재하고 회수할 수 있지만, 스스로 다른 레인으로 이동할 수는 없습니다. 4방향 셔틀도 레일을 따라 이동하지만, 랙 구조 내부에서 방향을 바꾸고 서로 다른 레인으로 진입할 수 있습니다. 반면 cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits 은 랙 레일에 의존하지 않습니다. 전방향 구동 시스템을 사용해 바닥 위를 이동하고 제자리에서 회전할 수 있으며, 리프팅 장치를 이용해 팔레트를 처리합니다. 이러한 차이에 따라 시스템에 더 많은 셔틀이 필요한지, 더 많은 리프트가 필요한지, 또는 더 넓은 통로가 필요한지가 결정됩니다.
| 차량 유형 | 이동 표면 | 팔레트 처리 방식 | 일반적인 시스템 역할 |
|---|---|---|---|
| 레인 기반 팔레트 셔틀 | 보관 레인 내부의 레일 | 하나의 통로에서 팔레트를 앞뒤로 이동 | 깊은 레인에 팔레트 적재 및 회수 |
| 사방 셔틀 | 랙 내부의 직교 레일 | 레인 내부와 랙 전면을 가로질러 이동 | 고밀도 다중 레인 자동화 |
| 전방위 적재 로봇 | 바닥 위 자유 이동 | 여러 높이에서 팔레트를 들어 올리고 운반 | 협소 통로 보관 및 팔레트 투 퍼슨 작업 |
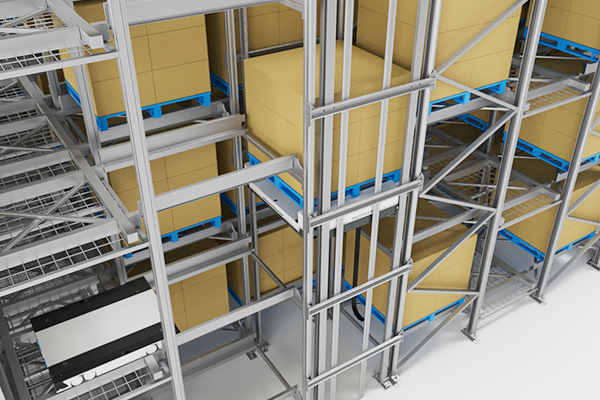
전방향 스태커 로봇의 적합한 활용 환경
전방향 스태커 로봇은 바닥 높이의 입고 또는 보관 위치에서 팔레트를 가져와 협소 통로 랙이나 작업 스테이션으로 이동해야 하는 시설에 적합합니다. 예를 들어 Zikoo U-bot 전방향 스태킹 로봇은 정격 하중이 1,000kg이며, 모델에 따라 4.5m, 6m 또는 8m의 리프트 높이를 지원합니다. 최소 통로 폭은 U1045 모델의 경우 2,100mm이고, 더 높은 리프트 높이를 지원하는 모델은 2,140mm입니다. 이 로봇은 3D 깊이 카메라를 활용한 듀얼 레이저 SLAM 하이브리드 내비게이션으로 팔레트 위치 편차를 보정합니다. 이러한 사양이 중요한 이유는 장비가 주행과 리프팅을 모두 수행하기 때문입니다. 따라서 바닥의 평탄도, 팔레트의 안정성, 통로 폭이 레이아웃 설계의 주요 고려 사항이 됩니다.
이 장비는 전체 팔레트가 입고되고 분할 케이스 단위의 피킹 작업이 이루어지는 팔레트 투 퍼슨 환경이나 보관과 피킹이 혼합된 환경에서 특히 효과적입니다. AMR 및 로봇 팔과 함께 운용할 수 있지만, 장거리 수평 이송을 위한 레일 기반 4방향 셔틀을 고속 작업용으로 대체하는 장비는 아닙니다. 모든 팔레트를 깊은 보관 레인 안으로 이동시키기만 하면 되는 경우에는 레일 셔틀이 구조적으로 더 단순하고 비용도 적게 들 수 있습니다.
레인 기반 팔레트 셔틀이 여전히 우수한 환경
다음과 같은 경우에는 기존 팔레트 셔틀을 사용합니다. 고밀도 스토리지 목표가 고밀도 보관이고, 레인 내 이동보다 통로 간 이동이 덜 중요한 경우입니다. 딥레인 랙은 하나의 채널 안에 여러 위치로 깊숙이 팔레트를 보관합니다. 셔틀은 해당 레인에 진입해 팔레트를 다음 빈 위치로 운반한 뒤 복귀합니다. 대부분의 팔레트가 동일한 SKU이거나 레인의 재고가 소진될 때까지 해당 레인에 보관될 수 있다면, 이 설계는 적은 종류의 장비로 높은 공간 효율성을 제공합니다. 주요 한계는 레인 변경입니다. 셔틀은 스스로 다른 레인으로 이동할 수 없으므로 지게차로 레인 간 이동을 지원하거나 별도의 이송 장치를 추가해야 합니다. 이러한 보조 작업은 처리량이 많거나 SKU 종류가 많은 작업에서 병목 현상이 될 수 있습니다.
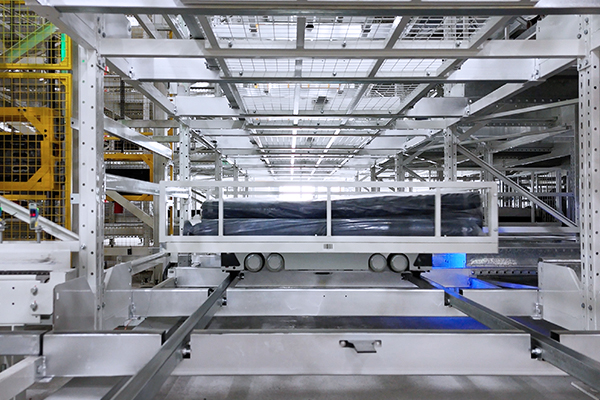
4방향 셔틀이 더 뛰어난 성능을 발휘하는 환경
4방향 셔틀은 창고에 딥레인 방식의 고밀도 보관과 유연한 수평 접근성이 모두 필요할 때 선택합니다. 랙 내부의 직교 레일을 따라 이동하며, 지게차 없이 레인을 변경할 수 있고 WCS의 의사결정에 따라 어느 열로든 배정될 수 있습니다. 하나의 랙에서 여러 셔틀을 운용하면 출고 작업을 여러 장비에 분산할 수 있으므로, 특정 이동 지점에 대한 의존도가 스태커 크레인 통로를 사용하는 경우보다 낮아집니다. R-bot 4방향 셔틀은 이러한 고밀도 보관을 중심으로 설계되었습니다. 표준 모델의 허용 하중은 1,200~1,500kg이며, 대형 팔레트용 중하중 모델은 2,000kg까지 처리할 수 있습니다. 대부분의 모델은 본체 높이가 125mm로, 셔틀 자체로 인해 손실되는 수직 공간을 줄여 줍니다.
4방향 셔틀은 또한 다음 시스템의 핵심 구성 요소입니다. 6방향 셔틀 수직 양방향 셔틀 또는 엘리베이터와 결합하면 지정된 리프트 지점에서 수평 이동과 수직 이송을 연계할 수 있습니다. 이를 통해 스태커 크레인 없이도 팔레트를 층간 이동시킬 수 있으며, 셔틀 레인이 설치된 랙 전면 공간을 효율적으로 활용할 수 있습니다.
스태커 크레인은 각 적재 위치까지 직접 이동하는 반면, 4방향 셔틀 시스템은 여러 셔틀에 수평 이동을 분산합니다. <cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits Best> covers the architecture trade-off.
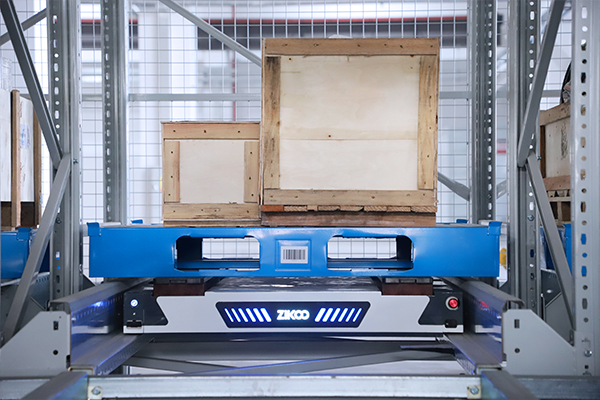
선택 전에 비교해야 할 사항
팔레트부터 확인해야 합니다. 세 시스템 모두 팔레트를 취급하는 장비이지만, 팔레트의 일관성에 대한 요구 수준은 서로 다릅니다. 4방향 셔틀은 레인 전체에 걸쳐 팔레트를 지지하는 레일을 사용하므로, 팔레트의 치수와 상태가 일정할수록 더 원활하게 이동합니다. 전방향 스태커 로봇은 비전 시스템과 포크 위치 보정을 통해 일부 팔레트 위치 편차를 보정할 수 있지만, 여전히 안정적인 받침면과 충분한 바닥 여유 공간이 필요합니다. 장비를 선택하기 전에 주로 사용하는 팔레트의 바닥 치수, 하부 받침목의 방향, 적재 중량, 그리고 팔레트가 공동 순환 방식인지, 일회용인지, 또는 상태가 좋지 않은 팔레트가 혼재되어 있는지 확인해야 합니다.
| Decision factor | 요청할 내용 | 선택에 미치는 영향 |
|---|---|---|
| 팔레트 유형 | 치수, 하부 판재, 중량, 상태 | 레일 시스템에는 반복 정밀도가 높은 팔레트가 필요하며, 전방향 로봇은 일부 위치 오차를 보정할 수 있습니다. |
| cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits | SKU 및 레인별 팔레트 수 | SKU당 팔레트 수가 많으면 딥레인 팔레트 셔틀이 적합합니다. |
| 처리량 | 피크 시간대를 포함한 시간당 입고 및 출고 팔레트 수 | 셔틀 차량 대수를 늘리면 수평 이동 작업 처리량을 높일 수 있지만, 레인 간 이동 작업이 병목이 될 수 있습니다. |
| 건물 | 유효 높이, 통로 폭, 바닥 평탄도, 기둥 위치 | 레일 배치, 리프트 위치, 바닥 주행 로봇의 운용 가능 여부를 결정합니다. |
| 온도 | 상온 및 콜드체인 운영 온도 범위 | 배터리와 구동 부품은 해당 환경에 적합한 정격을 갖춰야 합니다. |
| 소프트웨어 | WMS, WCS, WES 인터페이스 및 기존 자동화 설비 | 다중 차량 시스템에는 작업 지시 조정과 교통 제어 기능이 필요합니다. |
비용 비교에는 차량 대수뿐 아니라 레일, 리프트, 소프트웨어, 예비 부품 및 구축 시간도 포함해야 합니다. 사양서만 비교하면 각 차량에 필요한 인프라 비용을 놓치게 됩니다.
비용 비교에는 차량 대수뿐 아니라 레일, 리프트, 소프트웨어, 예비 부품 및 구축 시간도 포함해야 합니다. <스마트 창고 보관의 시작: 비용 효율적인 4방향 셔틀 시스템>에서는 비용 효율성을 중시하는 운영 환경에 맞춰 4방향 셔틀 시스템을 사양화하는 방법을 다룹니다.
소프트웨어, 콜드체인 및 확장 관련 위험
차량은 시스템에서 실제로 이동하는 구성 요소일 뿐입니다. 시스템에는 작업을 할당하고, 셔틀의 경로를 계획하며, 충돌을 방지하고, 리프트, 컨베이어 및 작업 스테이션을 조율하는 소프트웨어가 필요합니다. PTP 스마트 웨어하우스 소프트웨어 창고 관리, 실행 및 제어 기능을 통합하여 4방향 셔틀, 수직 리프트, 전방향 로봇이 하나의 작업 흐름에 따라 작동할 수 있도록 합니다. 소프트웨어 계층을 단순한 추가 통합 요소로 취급하면 병목 현상은 차량 속도보다 작업 인계 과정에서 발생하는 경우가 많습니다. 단일 시연에서 시간당 몇 개의 팔레트를 이동할 수 있는지만 확인하지 말고, WCS가 배터리 충전, 예외 상황 복구, 교착 상태 방지 및 주문 우선순위를 어떻게 처리하는지 확인해야 합니다.
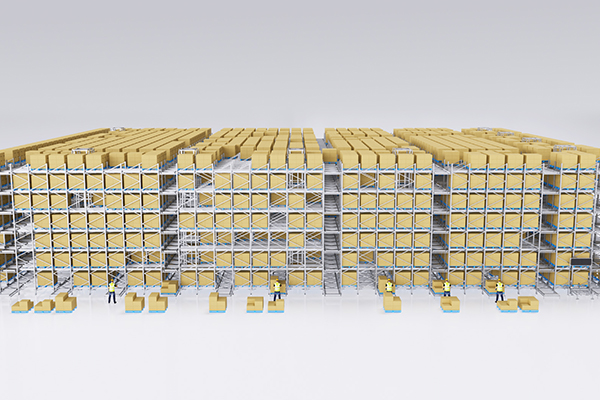
콜드체인 및 클린 환경에서는 추가적인 평가 기준이 필요합니다. 일반 상온 유통센터에서 작동하는 셔틀이 -25℃ 환경에서도 적합하다고 볼 수는 없습니다. R-bot 콜드체인 솔루션은 저온용 리튬 배터리, 저온 충전 포트 설계, 그리고 습도가 높거나 결로가 심한 구역을 위한 보호 코팅을 적용합니다. U-bot은 모델에 따라 6~8시간 연속 작동이 가능한 리튬인산철 배터리를 사용합니다. 이러한 작동 시간은 제품 사양일 뿐, 보장된 처리량을 의미하지는 않습니다. 실제 창고에서의 성능은 충전 전략, 이동 거리, 리프트 작동 빈도 및 온도에 따라 달라지기 때문입니다.
확장에 따른 위험은 운영 프로파일이 안정되기 전에 특정 이동 방식을 선택하는 데서 발생합니다. 레인 기반 팔레트 셔틀은 초기 SKU 구성에서는 매우 효율적일 수 있지만, 운영 방식이 다품종 소량 처리 중심으로 바뀌면 효율이 떨어질 수 있습니다. 4방향 셔틀은 소프트웨어를 통해 레인을 재할당할 수 있어 더 높은 유연성을 제공합니다. 전방향 로봇은 바닥 작업에서 유연성을 유지하지만, 건물에 고층 랙 설치가 가능한 경우 레일 시스템을 대체하지는 못합니다. SKU 수 증가, 새로운 팔레트 크기 도입 또는 2교대 근무 전환에 각 솔루션이 어떻게 대응하는지 비교하는 것이 더 나은 선택입니다.
4방향 셔틀 시스템에 수직 이송 기능을 추가하면 단순한 레인형 보관 시스템이 3차원 네트워크로 바뀝니다. <육방 셔틀은 진정한 3D 지능형 창고 시대를 열다>에서는 수평 셔틀과 수직 셔틀을 결합하여 6방향 보관 경로를 구성하는 방법을 다룹니다.
차량 단위 엔지니어링 검토 요청
팔레트 바닥 면적, 최대 적재 하중, 유효 높이, 레인 깊이, SKU 종류 및 수량, 시간당 목표 입고 및 출고 팔레트 수, 바닥 상태, 작동 온도, 시설의 신축 여부 또는 기존 시설 여부를 보내 주세요. 이러한 정보만으로도 레이아웃을 성급하게 확정하지 않고 레인 기반 팔레트 셔틀, 4방향 셔틀 시스템 및 전방향 적재 로봇을 비교할 수 있습니다.
Zikoo Smart Technology Co., Ltd.의 Zhang Wei에게 문의하세요. 이메일: info@zikoo-int.com 전화: (+86)-19941778955.
자주 묻는 질문
4방향 셔틀은 단순히 더 발전된 팔레트 셔틀인가요?
그렇습니다. 팔레트 셔틀이라는 용어는 레일을 따라 움직이는 여러 유형의 운반 카트를 포괄합니다. 4방향 셔틀은 랙 내부에서 네 방향으로 이동할 수 있는 팔레트 셔틀입니다. 반면 일반적인 팔레트 셔틀은 대개 하나의 레인을 따라 이동하며, 레인 간 이동을 위해 외부 이송 장치가 필요합니다. 핵심적인 차이는 레인 변경이 랙 내부에서 이루어지는지, 아니면 외부 스테이션에서 이루어지는지에 있습니다.
어떤 옵션이 바닥 공간을 가장 적게 차지하나요?
레인 기반 팔레트 셔틀과 4방향 셔틀은 모두 깊은 랙을 활용할 수 있으며, 드라이브인 랙이나 블록 적재 방식보다 팔레트 위치당 바닥 공간을 적게 차지할 수 있습니다. 전방향 스태커 로봇은 더 넓은 통로 공간이 필요하지만, 폭 2,100mm까지의 좁은 통로 랙에서 작동할 수 있고 불규칙한 바닥 구역에서도 작업할 수 있습니다. 일반적으로 가장 높은 입체 공간 활용도를 제공하는 구성은 고정 레일 시스템입니다.
전방향 로봇이 4방향 셔틀을 대체할 수 있나요?
일부 작업 흐름에서는 대체할 수 있지만 모든 랙 환경에 적용되는 것은 아닙니다. 전방향 로봇은 팔레트를 바닥 보관 위치, 컨베이어 또는 좁은 통로를 갖춘 저층~중층 랙에서 이동해야 하는 경우에 적합합니다. 반면 4방향 셔틀은 여러 레인과 층을 통해 팔레트를 반복적으로 이동하는 고밀도 고층 랙 환경에서 여전히 더 유리합니다.
이러한 시스템에는 서로 다른 소프트웨어가 필요한가요?
각 시스템에는 서로 다른 작업 수행 로직이 필요하지만, 상위 수준의 소프트웨어 플랫폼은 공유할 수 있습니다. WMS가 작업을 할당하면 WCS와 RCS가 어떤 차량을 보낼지, 어떤 리프트를 사용할지, 어떤 경로로 이동할지를 결정합니다. 공급업체에는 정상 상태에서의 시연만 보여 달라고 하지 말고, 소프트웨어가 교착 상태, 충전, 예외 상황 및 우선순위 변경을 어떻게 처리하는지 보여 달라고 요청해야 합니다.
공급업체에 가장 먼저 물어봐야 할 질문은 무엇인가요?
실제 운영할 팔레트 조건과 온도 환경에서 차량이 어느 정도 성능을 발휘하는지 문의하세요. 팔레트 상태, 리프트 높이, 주변 온도 및 작동 주기에 대한 정보가 없는 속도 수치만으로는 달성 가능한 처리량을 판단할 수 없습니다. 그런 다음 레이아웃 계산 자료와 유사한 조건에서 수행한 프로젝트 사례를 요청하세요.
관심이 있다면, 관련 기사들을 확인하세요:
Six-Way Shuttle System은 고밀도 스토리지 자동화에서 기계에서 로봇으로의 전환을 주도합니다.
육방 셔틀: 비용 절감과 효율성을 위한 궁극의 창고 솔루션
PTP 지능형 창고 소프트웨어는 기업의 스마트 업그레이드를 지원합니다


