


팔레트 셔틀 자재 취급 시스템은 컨베이어 입고, 고밀도 팔레트 보관 및 팔레트 대 피커 방식의 피킹을 하나의 통제된 작업 흐름으로 연결합니다. 셔틀 랙은 단순히 팔레트를 보관하는 장소가 아니라, 입고 물량의 급증을 흡수하고 주문 피킹에 필요한 순서에 따라 작업 스테이션에 물품을 공급하는 완충 공간입니다. 이송 지점이 올바르게 설계되면 각 팔레트는 컨베이어에서 검수되고, 고밀도 보관 레인의 지정된 위치에 보관되며, 소프트웨어 명령에 따라 회수된 후 올바른 목적지로 전달됩니다. 이러한 작업 순서는 지게차와 작업자의 이동 거리를 줄이고, 하역장의 작업 흐름이 피킹 작업의 속도에 영향을 미치지 않도록 유지합니다. 이 글에서는 전체 작업 흐름을 단계별로 설명하고, 안정적인 운영을 위한 조건과 장비 연결 전에 수행해야 할 점검 사항을 살펴봅니다.
전체 작업 흐름에 적합한 팔레트 셔틀 자재 취급 시스템
팔레트 셔틀 자재 취급 시스템은 팔레트가 지속적으로 또는 일괄적으로 입고되고, 사용 전까지 보관해야 하며, 이후 전체 팔레트 출고 또는 낱개 상품 피킹을 위해 이동해야 하는 작업 환경에 적합합니다. 컨베이어는 많은 팔레트를 운반할 수 있지만, 장기간 보관하거나 주문별로 상품을 선별하는 기능은 제공하지 못합니다. 일반 랙은 상품 선별이 가능하지만, 팔레트에 접근할 때마다 통로 공간이 필요합니다. 셔틀 레인은 팔레트별 위치 정보를 유지하고 자동화된 접근 기능을 제공하면서 보관 공간을 압축합니다. 팔레트 단위의 적재물을 취급하고, 중간에서 높은 수준의 보관 깊이가 필요하며, 자동 회수를 정당화할 만큼 주문 물량이 활발한 창고에 가장 적합합니다. 반면 재고량이 매우 적거나 팔레트 규격이 표준화되어 있지 않거나, 안정적인 작업 순서 없이 대부분 수작업으로 피킹하는 환경에서는 우선적으로 도입할 적합한 시스템이 아닙니다.
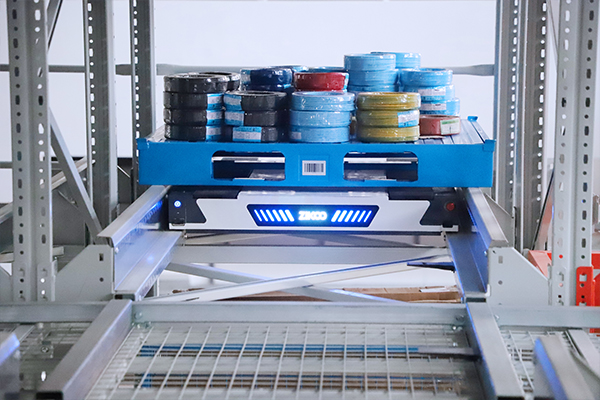
팔레트가 보관 구역에 진입하기 전에 컨베이어 인계 과정을 안정화하세요
첫 번째 엔지니어링 과제는 속도가 아니라 팔레트의 안정적인 적합성 확인입니다. 파손된 하부 받침판, 과도한 돌출 적재, 판독할 수 없는 라벨 또는 확인되지 않은 중량을 가진 팔레트가 컨베이어에서 배출되면 자동화 구역 내부에서 예외 상황이 발생합니다. 입고 순환 공정에서는 팔레트를 식별하고, 적재물이 셔틀 모델의 사양에 적합한지 확인한 다음, 셔틀이 안전하게 진입할 수 있는 이송 받침대에 배치해야 합니다. 예를 들어 표준 R-bot은 4방향 셔틀 1200mm × 800~1000mm 규격의 팔레트와 정격 하중 1200kg에 맞게 구성할 수 있습니다. 해당 사양 범위를 벗어나는 팔레트는 보관 구역에 진입하기 전에 예외 처리 레인으로 이동해야 합니다.
| 관리 항목 | 점검 사항 | 예방해야 할 고장 |
|---|---|---|
| 팔레트 받침대 | 파손된 하부 받침판, 돌출된 못 또는 불안정한 지지대가 없어야 합니다. | 적재물 낙하 또는 셔틀 작동 거부 |
| 적재물 돌출 | 지지되는 팔레트 바닥 면적을 벗어나는 돌출 부분이 없어야 합니다. | 랙 빔과의 충돌 |
| 중량 및 높이 | 정격 하중을 확인하고 적재물 형상 검사를 통과해야 합니다. | 셔틀 과부하 또는 랙 충돌 |
| 라벨 및 데이터 | 레인 진입 전에 바코드 또는 RFID 캡처 | 고밀도 보관 구역에서 식별되지 않은 팔레트 |
| 이송 정렬 | 팔레트가 이송 스탠드 중앙에 위치했는지 확인 | 픽업 위치 이탈 또는 낙하 |
| 예외 경로 지정 | 검사에 실패한 팔레트를 접근 가능한 임시 적재 레인으로 이동 | 자동화 구역 내부에서의 수동 복구 |
이 표는 기본적인 적격성 확인 절차이며, 완전한 자동화 표준은 아닙니다. 작업자는 팔레트가 검사에 실패했을 때 어떻게 처리할지에 대한 명확한 규칙을 마련해야 합니다. 지게차로 예외 처리 레인에 접근할 수 있고 WCS가 해당 팔레트가 아직 재고에 등록되지 않았음을 알고 있다면, 시스템은 입고 라인을 차단하지 않고 작업을 계속할 수 있습니다.
접근성을 유지하면서 팔레트를 완충하는 고밀도 셔틀 보관 시스템
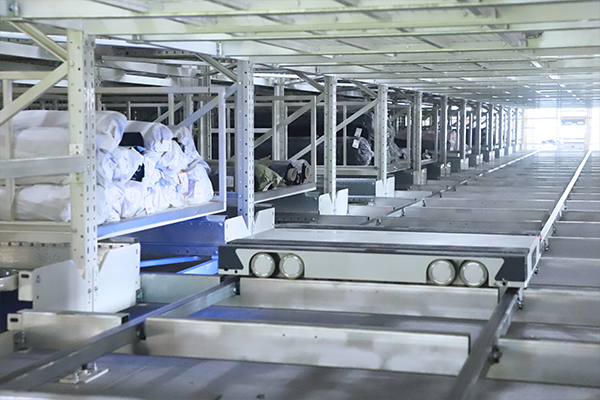
팔레트가 입고 승인을 받으면 셔틀이 이를 보관 레인으로 이동시켜 기록된 위치에 배치합니다. 4방향 셔틀은 랙 레일을 따라 네 방향으로 이동하므로 각 층마다 크레인 통로가 필요하지 않습니다. 여러 구성에서는 수직 셔틀 또는 리프트가 각 층을 연결하여 팔레트가 입고 층에서 상부 보관 층으로 이동한 후 피킹 위치로 돌아올 수 있도록 합니다. 이를 통해 3차원 보관 환경을 구축하면서도 고밀도 스토리지 자동화된 선택 기능을 유지할 수 있습니다.
Zikoo의 R-bot 4방향 셔틀은 팔레트 투 퍼슨 방식의 고밀도 보관 용도로 설계되었으며, 본체 높이는 125mm이고 모델에 따라 최대 정격 하중은 1.5톤입니다. 일부 표준 모델의 경우 적재 상태에서 최대 속도는 1.2m/s, 무부하 상태에서는 1.6m/s에 달합니다. 이러한 수치는 로봇의 설계 성능 범위를 나타냅니다. 하지만 이것만으로 창고의 시간당 팔레트 처리량을 판단할 수는 없습니다. 처리량은 레인의 깊이, 셔틀 수량, 리프트 작동 주기 및 주문 패턴에도 영향을 받기 때문입니다.
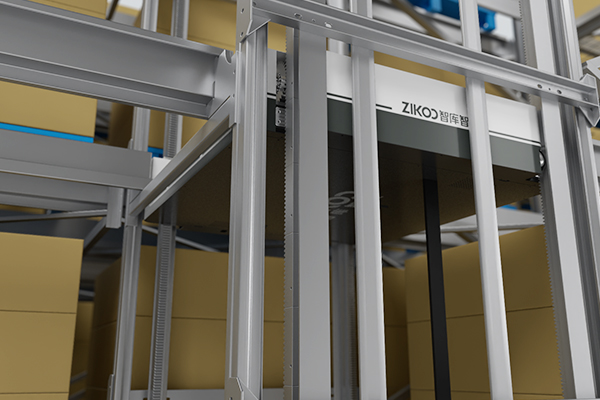
딥 레인 보관 방식에는 실질적인 장단점이 있습니다. 깊은 레인은 제곱미터당 더 많은 팔레트를 보관할 수 있지만, 레인 안쪽 끝에 있는 팔레트에 접근하려면 앞쪽에 있는 팔레트를 먼저 이동해야 하는 경우가 있습니다. 따라서 슬롯 배치 시 회전율이 높은 팔레트는 레인 입구 가까이에 배치하고, 회전율이 낮은 팔레트나 예비 전량 팔레트는 더 깊은 위치에 배치해야 합니다.
고밀도 셔틀 보관 시스템은 보관 구조, 셔틀 수량 및 회수 규칙이 서로 적절하게 맞춰져야만 효과적으로 작동합니다. <Smart Storage Revolution: Comprehensive Overview of 사방 셔틀 시스템s for Automatic 3D Warehouses> covers the four-way shuttle architecture used in automatic 3D warehouses.
팔레트 회수 작업을 통해 보관된 팔레트가 작업 순서로 전환되는 방식
회수 작업은 단순히 보관 작업을 역순으로 수행하는 것이 아닙니다. WMS 또는 WCS는 현재 작업 웨이브에 필요한 팔레트를 선택한 다음, 셔틀을 해당 레인으로 이동시키고 팔레트를 집어 다음 단계로 이송하는 작업 명령을 내립니다. 요청된 순서는 피킹 생산성이 작업 스테이션에 팔레트가 얼마나 원활하게 도착하는지에 따라 달라지므로 중요합니다. 주문 웨이브에서 현재 피킹 위치의 팔레트를 먼저 처리한 후 예비 팔레트가 필요한 경우, 시스템은 작업자가 대기하지 않도록 이러한 전환 과정을 적절히 준비하고 조정해야 합니다.
다단 적층 구조에서 수직 이송은 핵심적인 인계 과정입니다. 셔틀은 수직 이송 장치가 셔틀 자체 또는 팔레트를 다른 층으로 이동시키지 않는 한 현재 작업 층을 벗어날 수 없습니다. 안전한 팔레트 인계를 위해 도착 위치는 충분히 정밀해야 하며, 층간 이송은 수평 셔틀 이동과 동일한 작업 체인의 일부로 계획되어야 합니다. 이 연결 지점에서 발생하는 작은 위치 오차도 팔레트의 이동을 중단시키거나 적재물을 손상시킬 수 있습니다. 따라서 정렬 정확도와 이송 인터록은 인수 테스트의 필수 항목입니다.
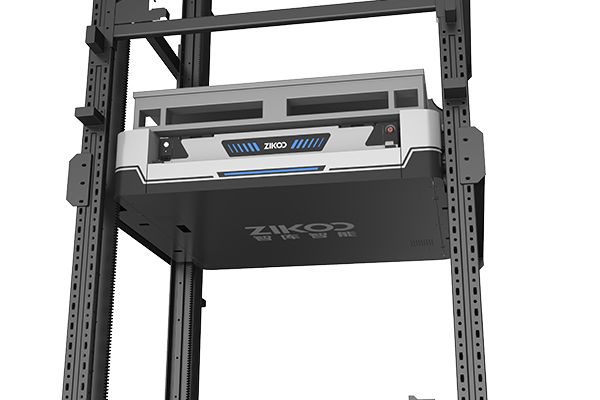
수직 이송은 피킹을 위한 팔레트의 순서에도 영향을 미칩니다. 폭, 깊이, 높이 방향의 이동을 모두 조율해야 하기 때문입니다. <육방 셔틀은 진정한 3D 지능형 창고 시대를 열다>에서는 셔틀 네트워크가 3차원 공간에서 이동을 어떻게 조율하는지 설명합니다.
셔틀이 팔레트를 전달한 후의 피킹 방식
팔레트가 출고 이송 스테이션에 도착하면 다음 목적지는 주문 유형에 따라 결정됩니다. 전량 팔레트 출고 방식에서는 팔레트가 마샬링 컨베이어 또는 출하 컨베이어로 직접 이동합니다. 팔레트-투-퍼슨(Pallet-to-Person) 박스 피킹 방식에서는 팔레트가 작업 스테이션으로 전달되고, 작업자가 주문에 따라 박스 단위로 상품을 꺼냅니다. 남은 팔레트는 보관 위치로 돌아가거나 다음 피킹 위치로 이동합니다. 낱개 박스 피킹 및 혼합 SKU 작업에서는 자동 팔레트 보관 시스템과 AMR, 로봇 팔 또는 굿즈-투-퍼슨(Goods-to-Person) 스테이션을 함께 사용할 수 있습니다.
협소 통로 로봇과 AMR 피킹 시스템은 제공된 시스템 사양에 따라 시간당 최소 80팔레트의 입고 및 출고 처리 능력과 시간당 최소 300개 제품의 피킹 효율을 갖추도록 구성할 수 있으며, 최대 10,000개의 SKU를 지원할 수 있습니다. 이러한 수치는 특정 레이아웃과 제품 구성을 기준으로 설정된 설계 목표이며, 모든 환경에서 동일하게 달성되는 보편적인 성능을 의미하지는 않습니다. 중요한 설계 요소는 피킹 후 남은 팔레트를 어떻게 처리하는가입니다. 잔여 팔레트의 반송 경로에도 최초 회수 작업만큼의 처리 용량이 필요할 수 있기 때문입니다.
식음료 산업에서는 생산용 팔레트, 유통용 예비 재고 및 피킹 라인이 동일한 고밀도 보관 버퍼를 공유할 때 이러한 운영 방식을 자주 활용합니다.
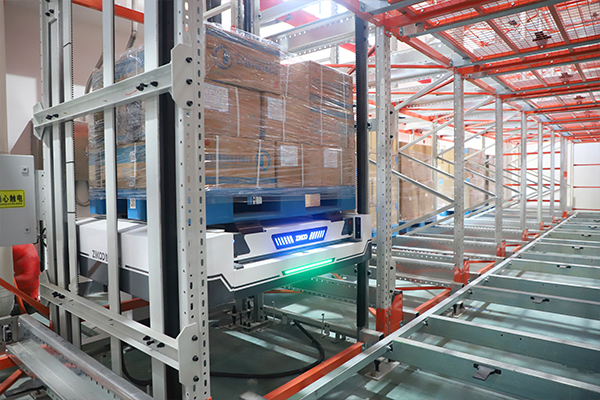
창고 소프트웨어가 컨베이어, 셔틀 및 피킹 작업을 연결하는 방식
소프트웨어 상태 관리 체계가 없으면 장비 간 인계 과정에서 문제가 발생합니다. WMS는 무엇을 보관하고 피킹할지 결정하고, WCS는 이러한 결정을 장비 작업 명령으로 변환하며, RCS는 로봇, 리프트 및 컨베이어 구간을 모니터링합니다. 팔레트가 컨베이어에서 셔틀로 이동하려면 입고 스테이션을 떠나기 전에 목적지가 지정되어야 합니다. 피킹 후 남은 팔레트가 돌아오는 경우에도 작업자가 팔레트를 해제하기 전에 반송 지시가 내려져야 합니다. 이러한 상태 정보가 동기화되지 않으면 장비가 기계적으로는 팔레트를 이동할 수 있더라도 운영 측면에서는 다음 작업을 진행하지 못할 수 있습니다.
작업 메시지에는 단순한 이동 명령 이상의 정보가 포함되어야 합니다. 팔레트 식별 정보, 출발 위치, 목적지 위치, 우선순위, 현재 상태 및 예외 상태가 포함되어야 합니다. 이를 통해 각 인계 지점은 적재물이 예상대로 도착했는지 확인할 수 있으며, 도착하지 않은 경우 WCS는 작업을 재시도하거나 경로를 변경하거나 경보를 발생시킬 수 있습니다. 기존 설비에 자동화 시스템을 추가하는 브라운필드 통합 프로젝트에서는 셔틀 랙 자체를 설치하는 것보다 기존 컨베이어 제어 시스템과 창고 데이터를 셔틀 시스템에 연동하는 작업에 더 많은 노력이 필요한 경우가 많습니다.
이러한 상태 관리 체계가 없으면 셔틀 하드웨어가 정상적으로 작동하더라도 잘못된 인계 지점에서 대기하게 됩니다. <PTP 지능형 창고 Platform: Building a Flexible and Smart Logistics Ecosystem> covers how smart warehouse software connects automated equipment into one logistics ecosystem.
컨베이어에서 보관, 피킹으로 연결되는 설계를 확정하기 전 점검 사항
레이아웃을 최종 확정하기 전에 보관 용량만 비교할 것이 아니라 일련의 인터페이스 점검을 수행해야 합니다. 첫째, 실제 입고되는 다양한 팔레트를 기준으로 팔레트 받침대 구조, 크기, 중량, 높이 및 적재 안정성을 분석해야 합니다. 둘째, 각 단계의 물동량을 계산해야 합니다. 입고 컨베이어의 최대 처리량, 보관 이동, 리프트 작동 주기, 회수 및 반송 작업, 피킹 처리 능력이 동일한 최대 부하 시간대에 함께 작동할 수 있어야 합니다. 셋째, 시운전 전에 잔여 팔레트의 반송 경로를 정의해야 합니다. 초기 레이아웃 도면에서 이 경로가 누락되는 경우가 많기 때문입니다. 넷째, 예외 상황에 대한 처리 방식을 테스트해야 합니다. 팔레트가 입고 검사에 실패하거나 라벨이 손상되거나 주문이 없는 상태로 작업 스테이션에 도착하거나 원래 레인으로 돌아갈 수 없는 경우 어떻게 처리할 것인지 확인해야 합니다.
산업별 작업 환경도 설계에 영향을 미칩니다. 제약 또는 식품 등급 환경에서는 온도 제어, 매끄러운 표면, 배터리 사용 제한 또는 세척 및 접근 관련 문서가 요구될 수 있습니다. 냉동·냉장 창고나 특수 산업용 레이아웃에서는 서로 다른 배터리 옵션과 자재 사용 제한이 필요할 수 있습니다. 이러한 요구 사항은 셔틀과 랙을 선정하기 전에 명확하게 규정해야 합니다.
레이아웃을 확정하기 전에 인계 과정을 먼저 계획하세요
컨베이어에서 보관, 피킹으로 이어지는 물류 흐름의 성공 여부는 개별 로봇의 사양이 아니라 이송 지점의 원활한 연결에 달려 있습니다. 보다 구체적인 레이아웃 검토를 원하시면 팔레트의 크기와 중량 범위, 시간당 팔레트 기준 입고 및 피킹 최대 물동량, 예상 보관 일수, 활성 SKU 수량 및 피킹 방식을 보내주시기 바랍니다. Zikoo Smart Technology는 물류 흐름에서 버퍼 용량, 수직 이송 및 소프트웨어 통합이 필요한 위치를 검토해 드릴 수 있습니다.
Zikoo Smart Technology에 info@zikoo-int.com 또는 (+86)-19941778955로 문의해 주십시오.
자주 묻는 질문
팔레트 셔틀 시스템을 기존 컨베이어 라인에 연결할 수 있습니까?
네. 단순히 컨베이어 끝에서 팔레트를 떨어뜨리는 방식이 아니라, 제어 가능한 이송 스테이션으로 인터페이스를 설계하면 가능합니다. 주요 확인 사항은 팔레트의 이동 방향, 적재 면적, 높이, 중량, 컨베이어의 누적 이송 로직, 그리고 팔레트가 셔틀에 전달될 준비가 되었음을 WCS에 알리는 데이터 트리거입니다. 물리적인 연결은 일반적으로 어렵지 않지만, 제어 시스템 간의 매핑과 예외 상황을 처리하는 이송 경로가 시스템의 신뢰성을 결정합니다.
팔레트 셔틀은 완제품 팔레트 출고와 박스 단위 피킹을 모두 지원할 수 있습니까?
네. 보관 및 반출 시스템에서 여러 목적지로 물품을 공급할 수 있습니다. 팔레트는 완전한 팔레트 단위 주문의 경우 출고 경로로 직접 이동할 수 있으며, 작업자가 박스 단위로 피킹한 후 잔여 팔레트를 반송하는 팔레트-투-퍼슨 작업 스테이션으로 이동할 수도 있습니다. WCS에는 별도의 목적지 제어 로직과 명확하게 정의된 반송 경로가 필요합니다. 그렇지 않으면 잔여 팔레트로 인해 물류 흐름이 정체될 수 있습니다.
어떤 경우에 수직 리프트 또는 양방향 셔틀이 필요합니까?
팔레트를 컨베이어 높이에서 상부 보관층으로 이동하거나, 출고를 위해 보관층 간에 이동해야 하는 경우 수직 이송 장치가 필요합니다. 단일 층 셔틀 시스템은 수직 이송 장치 없이도 운영할 수 있습니다. 다층 고밀도 보관 시스템에서는 수직 셔틀 또는 리프트가 수평 셔틀과 동일한 작업 프로세스를 구성하는 필수 요소이며, WCS가 이를 통합적으로 스케줄링해야 합니다.
동일한 시스템을 온도 제어 환경이나 청정 환경에서도 사용할 수 있습니까?
해당 환경에 맞게 사양을 지정할 수 있지만, 배터리, 소재, 코팅 및 유지보수 규정이 실제 운영 환경에 부합해야 합니다. 냉동·냉장 창고, 식품 등급 시설 및 제약 시설은 각각 서로 다른 제약 조건을 가지고 있습니다. 따라서 장비를 선정하기 전에 이러한 요구 사항을 기준으로 시스템 설계를 검증해야 하며, 이를 일반적인 카탈로그 옵션으로 취급해서는 안 됩니다.
관심이 있다면, 관련 기사들을 확인하세요:
스마트 창고 보관의 시작: 비용 효율적인 4방향 셔틀 시스템
Six-Way Shuttle: High-D를 위한 듀얼 엔진 솔루션
육방 셔틀이 창고 업그레이드를 주도하며 지능형 자동 3D 창고를 구축하다
냉장 체인 물류 혁신: 지쿠 로보틱스 육방향 셔틀이 고밀도, 고효율 창고를 실현하다


