Las soluciones de picking automatizado para inventario industrial son diseños de sistemas que mueven palets, cajas o contenedores desde el almacenamiento hasta un punto de recogida o transferencia con un mínimo de desplazamiento manual. La pregunta útil no es cuál robot parece más avanzado, sino qué combinación de densidad de almacenamiento, transporte, diseño de estaciones y control de software se adapta a la unidad de inventario y al perfil de pedido. Un palet pesado de materia prima, un palet mixto de productos terminados y una pequeña pieza de repuesto no siguen la misma lógica de picking. El diseño adecuado reduce el tiempo de desplazamiento y búsqueda sin crear un nuevo cuello de botella en el elevador, la cinta transportadora o la estación de recogida.
Lo que significa el Picking Automatizado para el Inventario Industrial
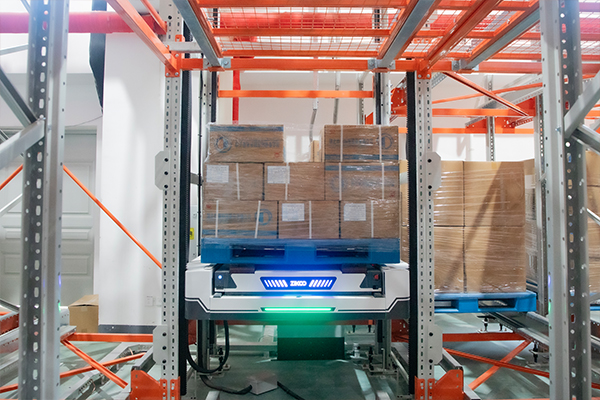
El picking automatizado se utiliza a menudo de manera laxa. En el inventario industrial, puede significar un sistema de palet a persona que lleva un palet entero a una estación de trabajo, un sistema de mercancías a persona que entrega cajas o contenedores, un brazo robótico que recoge cajas o capas de una cinta transportadora, o una flota de robots móviles que mueve inventario entre zonas. Estas son diferentes respuestas a diferentes problemas de manipulación.
La unidad de inventario es la primera línea divisoria. Una solución a nivel de palet debe manejar el peso de la carga, la condición del palet, la sobrecarga y la tolerancia del estante. Una solución a nivel de caja debe manejar la variación de cartones, la posición de la etiqueta y el acceso del agarre. Una solución a nivel de pieza debe manejar piezas pequeñas, pedidos mixtos y altos conteos de SKU. Un sistema que funciona para una unidad a menudo falla para otra porque la interfaz física cambia.
La segunda línea divisoria es el modelo de picking. En un almacén manual, un recolector viaja a una ubicación y levanta el artículo. En un almacén automatizado, el inventario viaja a una estación, o un robot realiza la transferencia. Ese cambio altera la demanda laboral, la exposición a riesgos y el diseño de la estación. También cambia el requisito de software, porque cada movimiento debe ser secuenciado, confirmado y recuperado cuando ocurre una excepción.
Dónde se Rompe el Picking en los Almacenes Industriales
Los problemas de picking suelen aparecer como presión laboral, pero las causas subyacentes son más específicas. El tiempo de desplazamiento y búsqueda consume una gran parte de las horas de picking manual. La manipulación doble aparece cuando un palet es recibido, almacenado, movido a un área de preparación y luego movido nuevamente para la preparación del pedido. La demanda máxima expone la brecha entre la capacidad promedio y la capacidad utilizable. La precisión del inventario sufre cuando las ubicaciones físicas y los registros del sistema se desvían.
almacenamiento denso puede reducir el desplazamiento, pero la densidad por sí sola no soluciona el rendimiento. Si un elevador, cinta transportadora o estación de recogida no puede mantener el ritmo, el sistema de almacenamiento simplemente acumula trabajo en un área más pequeña. El cuello de botella se mueve en lugar de desaparecer. Por eso, un proyecto de picking debe comenzar con el flujo de inventario a través del edificio, no con una especificación de vehículo.
El inventario industrial añade restricciones que un diseño de cumplimiento minorista puede no enfrentar. Las cargas pueden ser pesadas, polvorientas, aceitosas o inestables. El almacenamiento puede estar en una cámara fría, un estante de gran altura o un área al lado de la línea de fabricación. La solución de picking debe adaptarse al entorno, al acceso de mantenimiento y a las normas de seguridad en torno a las personas y el equipo móvil.
Las Principales Arquitecturas de Picking Automatizado Comparadas
| Architecture | Ajuste típico de inventario | Modelo de picking | Principal restricción |
|---|---|---|---|
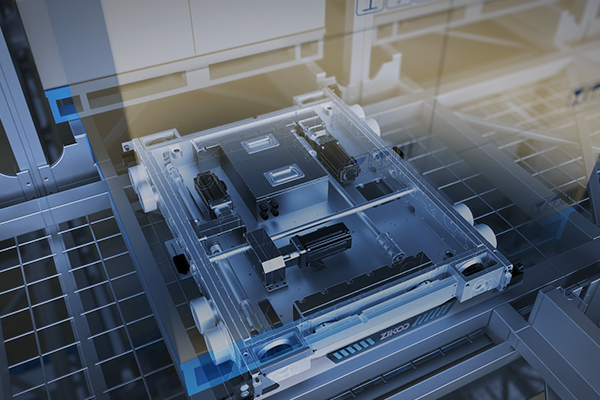
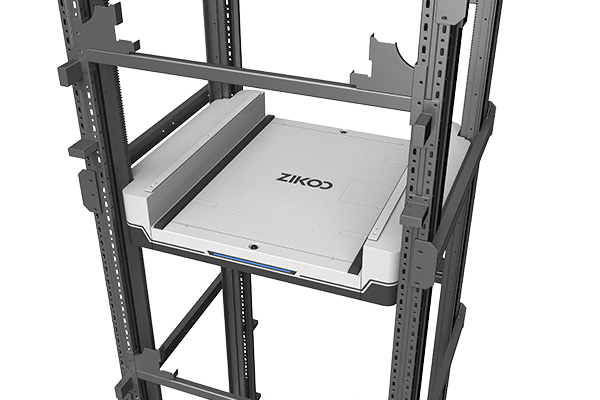
| De palet a persona sistema de transbordador de cuatro vías | Palets, materia prima pesada, productos terminados | El shuttle lleva el palet a un elevador o estación | Tolerancia del estante, tiempo de ciclo del elevador y diseño de la estación |
| transporte de seis vías con elevador vertical | Almacenamiento denso de palets en diseños de gran altura | Transferencia horizontal y vertical a través de una red | Mayor complejidad de control y disciplina de interfaz |
| AS/RS de carga unitaria con grúa apiladora | Almacenamiento de palets en altura | La grúa recupera a un transportador o estación | Altura de pasillo y edificio, además del riesgo de grúa de un solo camino |
| Brazo robótico o seleccionador de capas | Cajas, capas, SKU repetibles | El robot recoge de un transportador o palet | Diseño del agarre y variabilidad de SKU |
| Picking AMR o colaborativo | Contenedores, cartones, suministro al lado de la línea | El robot mueve inventario o viaja con un seleccionador | Tráfico, gestión de flota y ergonomía de estación |
La tabla es una ayuda de selección, no un ranking. Un transporte de cuatro vías y un transporte de seis vías pueden superponerse en función. La versión de seis vías añade transferencia vertical, lo que puede reducir los movimientos de elevación separados, pero también añade complejidad de control. Una grúa apiladora puede servir para almacenamiento en muy alta bay, mientras que un sistema de transporte puede adaptarse a un edificio más bajo con movimiento horizontal más denso. La elección correcta depende del sobre de picking, no de una preferencia genérica por una arquitectura.
El almacenamiento denso de palets solo se vuelve útil cuando el transporte, el elevador y la estación están diseñados como un único camino de rendimiento.Transbordador de Seis Vías: La Solución de Doble Motor para Alta Densidad y Alto RendimientoCubre la relación entre el almacenamiento de alta densidad y el picking de alto rendimiento.
Cómo hacer coincidir el perfil de inventario con una solución de picking
Un dispositivo de planificación útil es el sobre de picking. Es el conjunto de inventario, pedido, servicio y condiciones físicas que una solución debe satisfacer. El sobre incluye la unidad manejada, el número de SKU activos, el perfil de pedido, el rendimiento máximo, la altura de almacenamiento, la zona de temperatura y las interfaces con el sistema de almacén existente. Si alguno de estos es desconocido, el diseño está incompleto.
| Datos a proporcionar | Por qué cambia el diseño | Marcar para aceptar |
|---|---|---|
| Unidad de inventario | El palé, la caja, el cartón o la pieza suelta cambian el método de manejo | Confirmar dimensiones, peso, voladizo y estabilidad de carga |
| SKU y perfil de pedido | SKU de alto volumen, bajo volumen y SKU de bajo volumen, alto volumen necesitan diferentes almacenamiento y estaciones | Contar SKUs activos, líneas por pedido y variabilidad de pedidos |
| Rendimiento | Palets máximos por hora y tamaño de líneas por hora levantan, vehículos y estaciones | Separar promedio de pico e incluir patrones de turno |
| Storage density | Los objetivos de volumen y altura afectan la elección de estantería, elevador y vehículo | Comparar ubicaciones utilizables, no la altura nominal de la estantería |
| Entorno | Condiciones frías, sala limpia, peligrosas o polvorientas cambian los componentes | Listar temperatura, humedad, polvo y reglas de limpieza |
| Software e interfaces | WMS, WES, WCS, RCS, ERP y los intercambios de transportadores establecen el límite de control | Mapear propiedad de datos, manejo de excepciones y pruebas de aceptación |
El sobre debe ser probado contra la mezcla de pedidos real. Una operación con muchos SKUs de movimiento lento puede necesitar más ubicaciones de almacenamiento y más desplazamiento de lo que su conteo de palets sugiere. Una operación con unos pocos SKUs de alto volumen puede necesitar un diseño de estación diferente y un ritmo de reabastecimiento. El mismo robot puede servir a ambos, pero el diseño de la estación y las reglas del software no deben asumirse como las mismas.
Rendimiento, Densidad y Control de Software
El rendimiento es una propiedad del sistema. Es la salida del eslabón más lento de la cadena: viaje del vehículo, transferencia de elevador, fusión de transportadores, tiempo de recogida en la estación, reabastecimiento o recuperación de excepciones. Un vehículo rápido en un sistema mal secuenciado crea colas. Un estante denso con muy pocas estaciones crea esperas. Una estación sin buffer crea vehículos inactivos. El diseño debe identificar el eslabón limitante antes de que la lista de equipos esté fijada.
La capa de software decide qué misión va a continuación, dónde espera un vehículo y cómo se reabastece una estación. Un sistema de gestión de almacenes posee la lógica de inventario y pedidos. Un sistema de ejecución de almacenes coordina el trabajo a través de zonas. Un sistema de control de almacenes o un sistema de control de robots gestiona el equipo y el tráfico. Si estos límites no están claros, el proyecto puede pasar una prueba de fábrica y aún así fallar en la operación diaria.
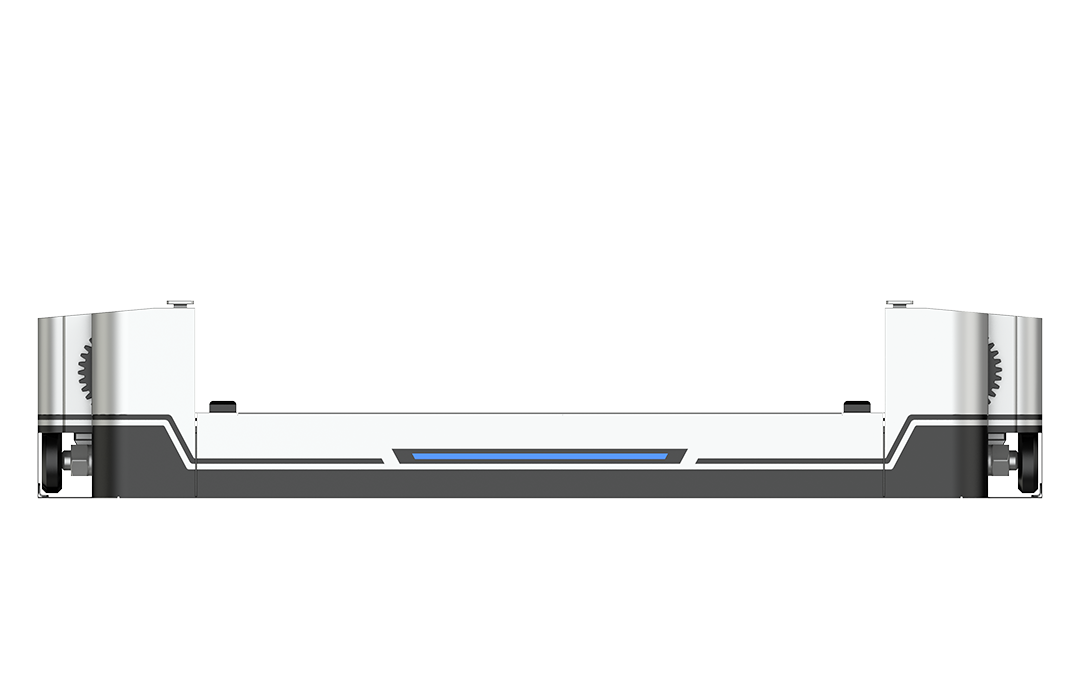
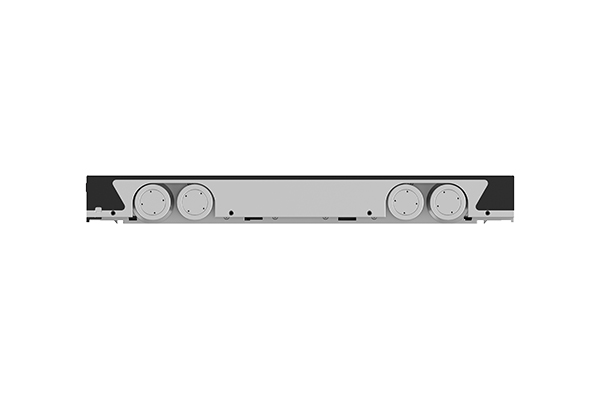
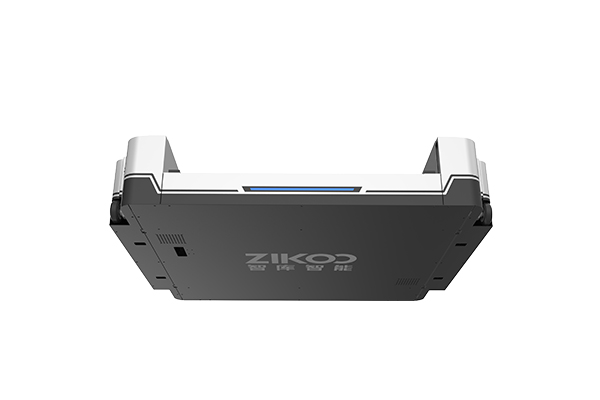
La información del producto publicada por Zikoo lista el transporte de cuatro vías R-bot con un grosor de cuerpo de 125 mm y hasta 1.5 t de carga, y el transporte vertical H-bot con una precisión de posicionamiento de más o menos 1 mm. Estos son datos de cribado útiles para el ajuste y alineación de pasillos, no prueba del rendimiento del proyecto. El proyecto aún necesita un estudio del ciclo de la estación, un perfil de pico y una prueba de aceptación que refleje la mezcla real de SKU.
| Registro | Contexto del método | Uso responsable | No inferir |
|---|---|---|---|
| Transporte de cuatro vías R-bot: grosor de cuerpo de 125 mm, hasta 1.5 t de carga | Datos del producto publicados para configuraciones estándar | Verificar el ajuste del pasillo y el estante en relación con el tamaño y la carga del palé | Que cada palé de 1.5 t pueda ser manejado a plena velocidad en cada diseño de estante |
| Transporte vertical H-bot: más o menos 1 mm de precisión de posicionamiento | Datos del producto publicados | Verificar los requisitos de alineación e interfaz en el elevador y la estación | Que la precisión de recogida en la estación también sea más o menos 1 mm |
| Sistema U-bot más AMR: al menos 300 piezas por hora, al menos 80 palés por hora, hasta 10,000 SKU | Datos del sistema publicados para una configuración definida | Enmarcar el rendimiento de RFQ y discusiones a escala de SKU | Que las mismas tarifas se apliquen a una mezcla diferente de SKU, recuento de estaciones o patrón de turnos |
| Operación de cadena de frío a -25°C para modelos especificados | Datos del producto publicados | Identificar la necesidad de revisión de cadena de frío a nivel de componente | Que cada batería, lubricante, sensor y dispositivo de seguridad esté aprobado para todos los ciclos de servicio de almacenamiento en frío |
El rendimiento de recogida depende de las decisiones del software tanto como de la velocidad del vehículo.Hardware impulsado por software: el desplazamiento en seis vías maximiza la eficiencia del almacén> cubre cómo la coordinación impulsada por software apoya la eficiencia del almacén.
Controles de implementación para entornos de rehabilitación y regulados
Los proyectos de rehabilitación necesitan una secuencia diferente a las nuevas construcciones. El estante, el suelo, el sistema contra incendios, la energía, la red y las rutas de tráfico existentes establecen límites estrictos. Una modernización por fases puede mantener parte del almacén en funcionamiento mientras se convierte una sección, pero el flujo temporal debe planificarse tan cuidadosamente como el flujo final. De lo contrario, el proyecto mueve el cuello de botella a un pasillo o a un área de preparación.
Los entornos regulados añaden requisitos de evidencia. El almacenamiento en frío necesita una revisión a nivel de componente de baterías, lubricantes, sensores y dispositivos de seguridad. Las áreas de sala limpia o peligrosas necesitan reglas de cerramiento, limpieza y mantenimiento que coincidan con el entorno. Los proyectos de alimentos, farmacéuticos y de energía también pueden necesitar trazabilidad, control de cambios y criterios de aceptación documentados. Un modelo estándar puede ser adecuado, pero el proyecto no debe asumir que una especificación general cubre cada condición.
El inventario industrial a menudo incluye piezas de repuesto pesadas, materias primas y productos terminados en el mismo sitio. Esa mezcla puede justificar un diseño híbrido: un almacén de palets denso para el inventario estable, una zona de robots móviles flexibles para el suministro al lado de la línea, y una estación manual o semiautomática para la larga cola. El objetivo no es la automatización total en todas partes. El objetivo es automatizar los movimientos que se pueden estandarizar y mantener las excepciones visibles y manejables.
Un proyecto de inventario industrial generalmente necesita una vista de plataforma, no una vista de máquina única.PTP Almacenamiento Inteligente Platform: Building a Flexible and Smart Logistics EcosystemCubre la integración a nivel de plataforma de la logística flexible.
Un Marco de Selección Práctico
-
Define el sobre de recogida. Enumera la unidad de inventario, dimensiones, peso, cantidad de SKU, líneas de pedido, rendimiento máximo, zona de temperatura y las interfaces del sistema existentes.
-
Mide la línea base actual. Registra la distancia de viaje, la tasa de recogida, la frecuencia de reabastecimiento, la precisión del inventario y las principales causas de retraso. Utiliza datos observados siempre que sea posible y etiqueta las estimaciones como estimaciones.
-
Modela el cuello de botella. Compara los tiempos de ciclo del vehículo propuesto, elevador, transportador y estación. Verifica si el flujo máximo puede pasar a través del eslabón más lento sin colas excesivas.
-
Prueba los modos de fallo. Pregunta qué sucede cuando un vehículo se detiene, un elevador no está disponible, una etiqueta es ilegible o la red se cae. El camino de recuperación debe definirse antes de la puesta en marcha.
-
Prepara la modernización. Para sitios en funcionamiento, separa los trabajos físicos, el cambio de software y la formación de operadores. Mantén un plan de flujo temporal y un punto de reversión.
-
Acuerda métricas de aceptación. Utiliza palets por hora, líneas por hora, precisión del inventario y tiempo de recuperación de excepciones. Vincula la prueba a la mezcla real de SKU y al patrón de turnos, no a una carga de demostración.
Convierte los datos de recogida en un diseño de sistema viable.
Envía el sobre de recogida a info@zikoo-int.com o llama al (+86)-19941778955. Incluye la unidad de inventario, dimensiones de palets o contenedores, rango de peso, perfil de SKU, palets máximos por hora, líneas máximas por hora, zona de temperatura y las restricciones actuales de interfaces WMS, WES, WCS o RCS. Zikoo puede revisar esos datos en relación con la arquitectura propuesta e identificar las brechas de datos que cambiarían el diseño. Una respuesta útil depende de datos operativos reales, no de una selección genérica de robots.
Preguntas frecuentes
¿Cuál es la diferencia entre la recogida automatizada y el almacenamiento automatizado?
El almacenamiento automatizado mueve el inventario dentro y fuera de un estante o buffer. La recogida automatizada lleva ese inventario a una persona, robot o estación para el ensamblaje de pedidos. Las dos funciones a menudo comparten equipos, pero no son el mismo problema de diseño. Un sistema de almacenamiento denso aún puede tener una estación de recogida lenta, y una estación de recogida rápida aún puede verse afectada por un reabastecimiento deficiente.
¿Qué solución de recogida automatizada se adapta a palets industriales pesados?
Depende de la carga, el diseño del estante, el rendimiento y la altura del edificio. Un shuttle de cuatro vías de palet a persona o un AS/RS de carga unitaria suele ser un mejor punto de partida que un robot a nivel de cartón. La verificación debe incluir la condición del palet, el voladizo, la estabilidad de la carga, la capacidad de elevación y el diseño de la estación. Una especificación de vehículo por sí sola no confirma que el flujo completo funcionará.
¿Puede la recogida automatizada funcionar en un almacén existente en funcionamiento?
Sí, pero la modernización generalmente necesita un plan por fases. El suelo existente, el estante, el sistema contra incendios, la energía y las rutas de tráfico establecen límites que un diseño de nueva construcción puede no enfrentar. Un enfoque práctico es convertir una zona, probar el flujo y luego extenderlo. El flujo temporal durante la construcción debe planificarse con el mismo cuidado que el flujo final.
¿Qué datos deben incluirse en una RFQ para la recogida automatizada?
Incluya la unidad de inventario, dimensiones, peso, conteo de SKU, perfil de pedido, rendimiento máximo y promedio, altura de almacenamiento, temperatura y condiciones ambientales, y las interfaces de software. Agregue los puntos de dolor actuales y las métricas de aceptación que espera probar. Sin esos datos, los proveedores solo pueden ofrecer una arquitectura genérica, y la comparación no mostrará qué diseño se adapta a su operación.
Si está interesado, eche un vistazo a estos artículos relacionados:
El transporte de seis vías impulsa el almacenamiento denso, rompiendo las limitaciones espaciales
Transbordador de Seis Vías: Pionero en el Futuro del Almacenamiento Inteligente
Sistema de transbordadores de seis vías lidera el cambio de máquinas a robots en la automatización de almacenamiento denso