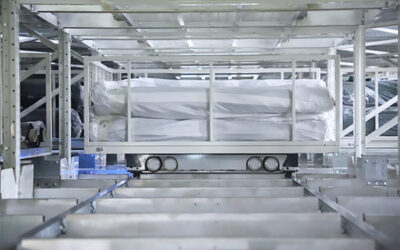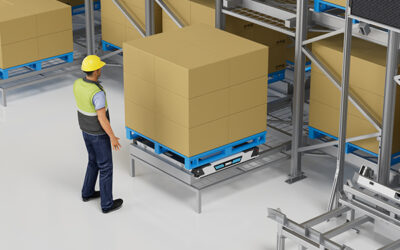
La manipulación de materiales con transelevadores de palés conecta la recepción mediante transportadores, el almacenamiento compacto de palés y la preparación de pedidos con el sistema de palé a persona en un único flujo controlado. El sistema de almacenamiento con lanzaderas no es solo un lugar para almacenar palés; también actúa como un pulmón que absorbe los picos de entrada de mercancías y abastece los puestos de trabajo en la secuencia que requiere la preparación de pedidos. Cuando los puntos de transferencia están correctamente diseñados, cada palé se inspecciona en el transportador, se almacena según su dirección en un canal de alta densidad, se recupera mediante una orden del software y se entrega en el destino adecuado. Esta secuencia reduce las distancias recorridas por las carretillas elevadoras y los operarios, y evita que el ritmo de los muelles de carga determine el ritmo de la preparación de pedidos. Este artículo explica el flujo etapa por etapa, las condiciones necesarias para garantizar su estabilidad y las comprobaciones que deben realizarse antes de conectar los equipos.
Cuándo encaja la manipulación de materiales con transelevadores de palés en el flujo completo
La manipulación de materiales con transelevadores de palés es adecuada para operaciones en las que los palés llegan de forma continua o por lotes, deben almacenarse antes de utilizarse y posteriormente deben trasladarse para su expedición como palés completos o para la preparación de pedidos por cajas. Un transportador puede mover numerosos palés, pero no puede proporcionar almacenamiento de larga duración ni selección por pedido. Un sistema de estanterías convencional permite seleccionar palés, pero necesita espacio de pasillo para cada operación de acceso. Un canal con lanzadera reduce la superficie de almacenamiento necesaria, al tiempo que conserva las direcciones de los palés y permite el acceso automatizado. Esta solución resulta especialmente adecuada para almacenes con unidades de carga paletizadas, una profundidad de almacenamiento media o alta y un volumen activo de pedidos que justifique la recuperación automatizada. No es la primera opción cuando el inventario es muy reducido, los palés no tienen dimensiones estándar o la preparación de pedidos es principalmente manual y carece de una secuencia de tareas estable.
Estabilizar la transferencia desde el transportador antes de introducir los palés en el almacenamiento
El primer problema de ingeniería no es la velocidad, sino garantizar una clasificación estable de los palés. Un palé que sale del transportador con tablas inferiores dañadas, un voladizo excesivo de la carga, etiquetas ilegibles o un peso desconocido provocará una incidencia dentro de la zona automatizada. El circuito de entrada debe identificar el palé, confirmar que la carga es compatible con el modelo de lanzadera y colocarlo en un soporte de transferencia al que la lanzadera pueda acceder de forma segura. Por ejemplo, un R-bot estándar sistema de transbordador de cuatro vías puede configurarse para palés de 1200 mm por 800-1000 mm y una carga nominal de 1200 kg. Los palés que queden fuera de estos límites deben desviarse a un canal de excepciones antes de entrar en el almacenamiento.
| Punto de control | Qué comprobar | Problema que se debe evitar |
|---|---|---|
| Base del palé | Sin tablas inferiores rotas, clavos salientes ni apoyos inestables | Caída de la carga o rechazo por parte de la lanzadera |
| Voladizo de la carga | La carga no debe sobresalir de la superficie de apoyo del palé | Colisión con las vigas de la estantería |
| Peso y altura | Confirmar la carga nominal y superar la comprobación del perfil | Sobrecarga del transelevador shuttle o impacto contra la estantería |
| Etiquetado y datos | Capturar el código de barras o RFID antes de entrar en el carril | Palé no identificado en almacenamiento de profundidad |
| Alineación de transferencia | Confirmar que el palé esté centrado en la plataforma de transferencia | Desplazamiento durante la recogida o caída |
| Gestión de rutas de excepción | Dirigir los palés que no superen la inspección a un carril de preparación accesible | Recuperación manual dentro de la zona automatizada |
La tabla es una secuencia básica de cualificación, no una norma completa de automatización. Los operarios siguen necesitando una regla clara para determinar qué sucede cuando un palé no supera una comprobación. Si se puede acceder al carril de excepción con una carretilla elevadora y el WCS sabe que ese palé aún no ha entrado en el inventario, el sistema puede continuar sin bloquear la línea de entrada.
Cómo el almacenamiento denso mediante shuttle almacena palés sin perder la accesibilidad
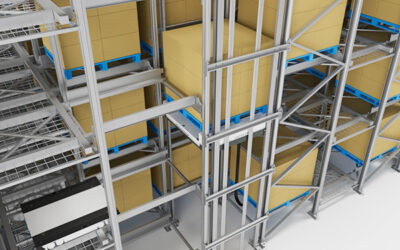
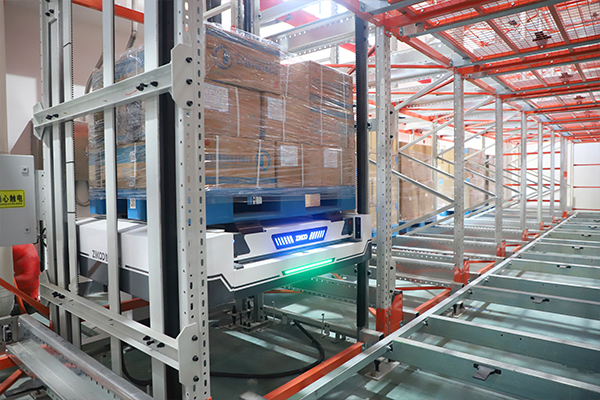
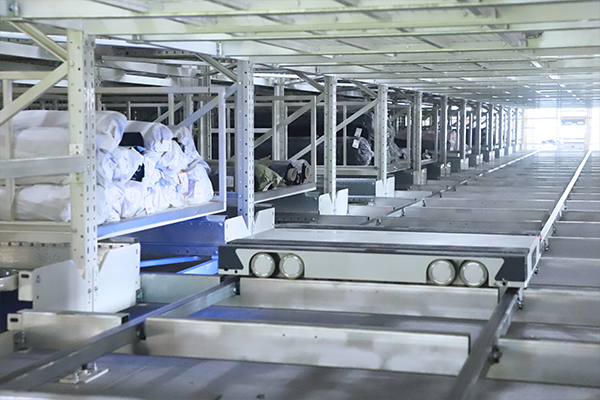
Una vez aceptado un palé, el shuttle lo traslada a un carril de almacenamiento y lo coloca en una posición registrada. El shuttle de cuatro direcciones se desplaza por los raíles de la estantería en cuatro direcciones, por lo que no necesita un pasillo para grúas en cada nivel. En muchas configuraciones, un shuttle vertical o un elevador conecta los distintos niveles, lo que permite trasladar el palé desde un nivel de entrada hasta un nivel superior de almacenamiento antes de devolverlo a una posición de preparación de pedidos. Esto crea un almacenamiento tridimensional almacenamiento denso al tiempo que se mantiene la selección automatizada.
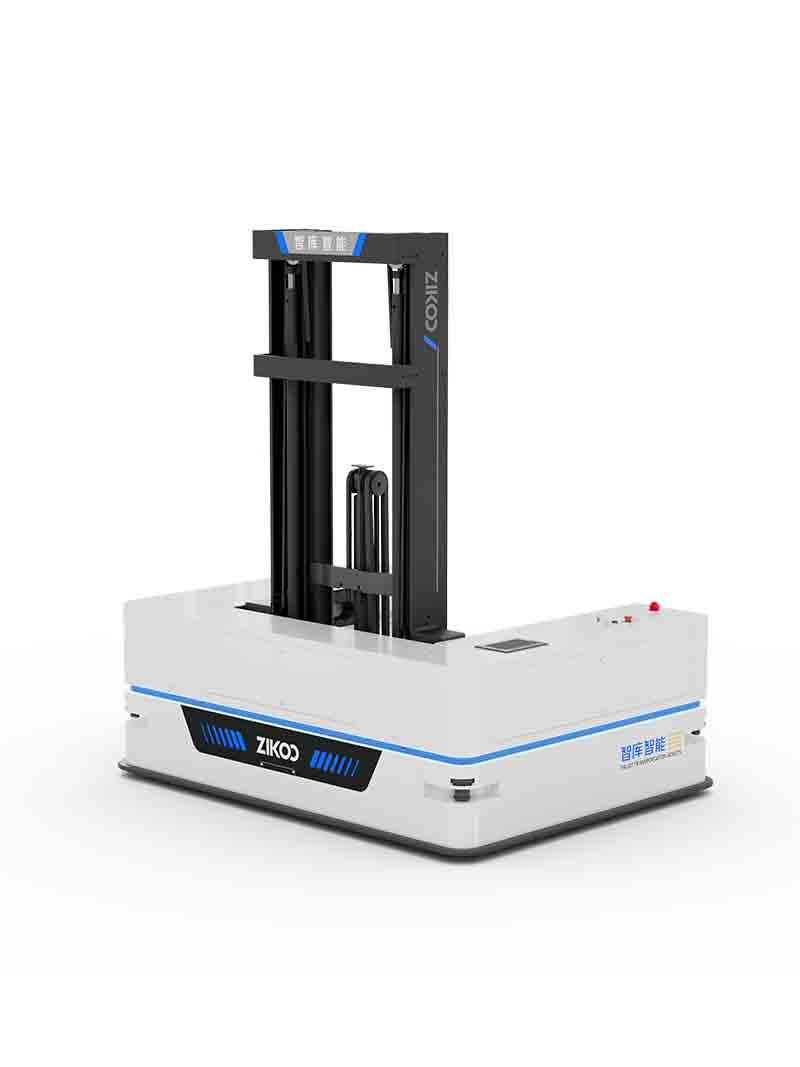
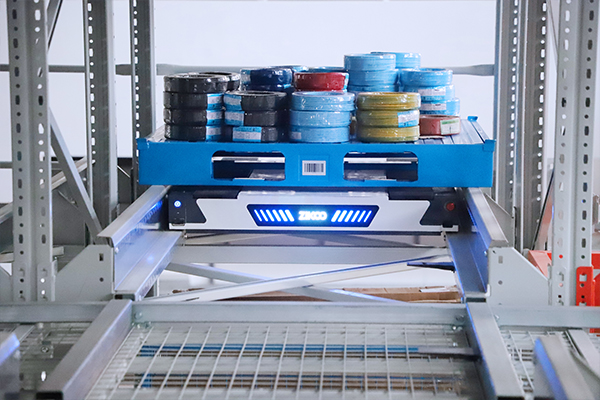
El shuttle R-bot de cuatro direcciones de Zikoo está diseñado para esta función de almacenamiento denso de palés con preparación de pedidos hacia la persona, con una altura de estructura de 125 mm y una capacidad de carga nominal de hasta 1,5 toneladas, según el modelo. En algunos modelos estándar, la velocidad con carga alcanza los 1,2 m/s y la velocidad sin carga llega a los 1,6 m/s. Estas cifras describen los límites de diseño del robot; por sí solas no indican cuántos palés por hora podrá mover un almacén, ya que el rendimiento también depende de la profundidad de los carriles, del número de shuttles, del tiempo de ciclo del elevador y del patrón de pedidos.
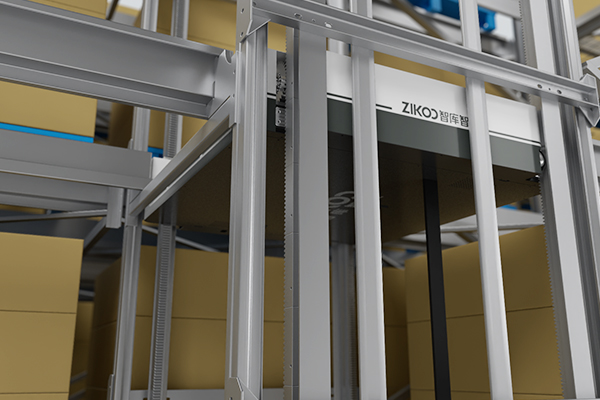
El almacenamiento en carriles profundos implica una contrapartida real. Un carril profundo almacena más palés por metro cuadrado, pero no siempre es posible acceder al palé situado al fondo sin desplazar los palés que tiene delante. La asignación de ubicaciones debe situar los palés de alta rotación cerca de la entrada del carril y reservar las posiciones más profundas para los palés de baja rotación o las cargas de reserva de palés completos.
El almacenamiento denso mediante shuttle solo funciona cuando la arquitectura de almacenamiento, el número de shuttles y las reglas de recuperación están correctamente coordinados. <Smart Storage Revolution: Comprehensive Overview of Sistema de transporte en cuatro direccioness for Automatic 3D Warehouses> presenta la arquitectura de shuttle de cuatro direcciones utilizada en los almacenes 3D automatizados.
Cómo la recuperación convierte los palés almacenados en una secuencia de trabajo
La recuperación no es simplemente el proceso inverso al almacenamiento. El WMS o WCS selecciona el palé que necesita la ola de pedidos actual y, a continuación, emite una tarea que desplaza el shuttle hasta el pasillo, recoge el palé y lo transfiere a la siguiente etapa. La secuencia solicitada es importante porque la productividad de preparación de pedidos depende de la fluidez con la que los palés llegan al puesto de trabajo. Si la ola de pedidos requiere palés de reserva después de los palés ubicados en las posiciones de picking activo, el sistema debe organizar estas transiciones sin obligar al operario a esperar.
La transferencia vertical es el punto crítico de conexión cuando el almacenamiento se distribuye en varios niveles. Un shuttle no puede abandonar su nivel de trabajo a menos que un dispositivo vertical lo transporte a él o al palé entre distintos niveles. La posición de llegada debe ser lo suficientemente precisa para garantizar una transferencia segura del palé, y el traslado entre niveles debe programarse como parte de la misma cadena de tareas que el movimiento horizontal del shuttle. Un pequeño error de posicionamiento en esta interfaz puede detener un palé o dañar la carga, por lo que la precisión de alineación y los enclavamientos de transferencia forman parte de las pruebas de aceptación.
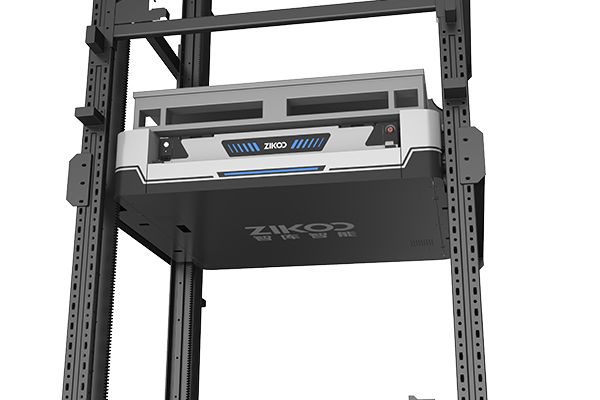
La transferencia vertical modifica la forma en que se secuencian los palés para el picking, ya que los movimientos a lo ancho, a lo largo y en altura deben estar coordinados. <El transporte de seis vías desbloquea la era del almacenamiento inteligente 3D real> explica cómo las redes de shuttles coordinan los movimientos en tres dimensiones.
Opciones de picking después de que el shuttle entregue el palé
Una vez que el palé llega al puesto de transferencia de salida, su siguiente destino depende del perfil del pedido. En las operaciones de salida de palés completos, el palé se envía directamente a un transportador de clasificación o expedición. En el picking de cajas con sistema de palé a persona, el palé se presenta en un puesto de trabajo, donde un operario retira las cajas según el pedido y el palé restante regresa al almacenamiento o se desplaza a la siguiente posición de picking. Las operaciones de cajas sueltas y de referencias mixtas pueden combinar almacenes automatizados de palés con AMR, brazos robóticos o estaciones de preparación de pedidos de tipo mercancía a persona.
Un sistema de picking con robots para pasillos estrechos y AMR puede configurarse para alcanzar una capacidad de entrada y salida de al menos 80 palés por hora y una eficiencia de picking de al menos 300 unidades por hora, con capacidad para gestionar hasta 10.000 referencias (SKU), según las especificaciones del sistema suministrado. Estos valores son parámetros de diseño para una distribución y una gama de productos determinadas; no representan resultados universales. La cuestión clave del diseño es qué sucede con el palé restante después del picking, ya que la ruta de retorno puede consumir tanta capacidad como la recuperación inicial.
Las operaciones de alimentación y bebidas suelen aplicar este patrón cuando los palés de producción, las existencias de reserva para distribución y las líneas de picking comparten el mismo espacio de almacenamiento compacto de alta densidad.
Cómo conecta el software de almacén los transportadores, los shuttles y el picking
Las transferencias entre equipos pueden fallar sin una cadena de estados gestionada por software. El WMS decide qué almacenar y qué preparar; el WCS traduce esas decisiones en tareas para los equipos; y el RCS supervisa los robots, los elevadores y las secciones de transportadores. Un palé que pasa del transportador al shuttle necesita tener asignado un destino antes de abandonar el puesto de entrada. Un palé restante que regresa del picking necesita una instrucción de retorno antes de que el operario lo libere. Si estos estados no están sincronizados, los equipos pueden tener capacidad mecánica para mover un palé, pero no disponer de la información operativa necesaria para continuar el proceso.
El mensaje de tarea debe incluir algo más que una simple orden de movimiento. Debe contener la identificación del palé, la posición de origen, la posición de destino, la prioridad, el estado actual y el estado de excepción. Esto permite que cada punto de transferencia confirme que la carga ha llegado según lo previsto y que el WCS pueda reintentar la operación, cambiar la ruta o activar una alarma cuando no sea así. En las integraciones con instalaciones existentes, el mayor esfuerzo suele consistir en adaptar los controles de los transportadores y los datos del almacén al sistema de shuttles, y no en instalar la propia estructura de almacenamiento con shuttles.
Sin esta cadena de estados, incluso un sistema de shuttles técnicamente fiable puede quedarse esperando en el punto de transferencia equivocado. <PTP Almacenamiento Inteligente Platform: Building a Flexible and Smart Logistics Ecosystem> explica cómo el software inteligente de almacén conecta los equipos automatizados en un único ecosistema logístico.
Comprobaciones de diseño antes de conectar los transportadores, el almacenamiento y el picking
Antes de finalizar una distribución, realiza una serie de comprobaciones de las interfaces en lugar de limitarte a comparar la capacidad de almacenamiento. En primer lugar, analiza la base, las dimensiones, el peso, la altura y la estabilidad de la carga de los palés de toda la variedad real de mercancías entrantes. En segundo lugar, calcula el flujo de cada etapa: los picos de entrada en los transportadores, los movimientos de almacenamiento, los ciclos de los elevadores, los retornos de recuperación y la capacidad de picking deben poder funcionar conjuntamente durante el mismo periodo de máxima actividad. En tercer lugar, define la ruta de retorno de los palés restantes antes de la puesta en marcha, ya que este recorrido suele pasarse por alto en los primeros planos de distribución. En cuarto lugar, prueba la gestión de excepciones: ¿qué sucede cuando un palé no supera una inspección de entrada, pierde su etiqueta, llega a un puesto de trabajo sin un pedido asignado o no puede regresar a su pasillo original?
Las condiciones del sector también modifican el diseño. Un entorno farmacéutico o alimentario puede requerir temperatura controlada, superficies lisas, restricciones relacionadas con las baterías o documentación sobre limpieza y acceso. Un almacén frigorífico o una instalación industrial especializada puede necesitar otras opciones de baterías y restricciones específicas sobre los materiales. Estos requisitos deben definirse antes de seleccionar los shuttles y las estanterías.
Planifica los puntos de transferencia antes de decidir la distribución
El éxito de un flujo que conecta transportadores, almacenamiento y picking depende de sus puntos de transferencia, no de las especificaciones de un único robot. Para realizar una revisión más específica de la distribución, envíanos las dimensiones y el rango de peso de los palés, los picos de entrada y picking en palés por hora, los días de almacenamiento previstos, el número de referencias SKU activas y el método de picking utilizado. Zikoo Smart Technology puede evaluar dónde deben integrarse la capacidad de almacenamiento intermedio, la transferencia vertical y la integración del software en el flujo.
Contacta con Zikoo Smart Technology en info@zikoo-int.com o en el teléfono (+86)-19941778955.
Preguntas frecuentes
¿Puede un sistema de lanzaderas para palés conectarse a una línea de transporte existente?
Sí, siempre que la interfaz esté diseñada como una estación de transferencia controlada y no como una simple descarga al final del transportador. Los principales aspectos que deben comprobarse son la dirección del palé, las dimensiones de la carga, la altura, el peso, la lógica de acumulación del transportador y la señal de datos que indica al WCS que hay un palé listo para la lanzadera. La conexión física suele ser la parte más sencilla; la configuración de los controles y el carril de desvío para incidencias son los factores que determinan la fiabilidad.
¿Puede un sistema de lanzaderas para palés funcionar tanto para la expedición de palés completos como para la preparación de pedidos por cajas?
Sí. El sistema de almacenamiento y recuperación puede abastecer varios destinos. Un palé puede dirigirse directamente a una ruta de salida para pedidos de palés completos o a una estación de preparación de pedidos de palés a persona, donde un operario recoge las cajas y devuelve el palé restante. El WCS necesita una lógica de destino independiente y una ruta de retorno definida; de lo contrario, el palé sobrante puede bloquear el flujo.
¿Cuándo requiere el diseño un elevador vertical o una lanzadera bidireccional?
Un dispositivo de transferencia vertical es necesario cuando un palé debe desplazarse entre el nivel del transportador y un nivel de almacenamiento elevado, o entre distintos niveles durante la recuperación. Un sistema de lanzaderas de un solo nivel puede funcionar sin él. En los sistemas de almacenamiento denso multinivel, la lanzadera vertical o el elevador forman parte de la misma secuencia de tareas que la lanzadera horizontal y deben ser programados por el WCS.
¿Puede el mismo sistema funcionar en entornos con temperatura controlada o en salas limpias?
Puede configurarse para esas condiciones, pero la batería, los materiales, los revestimientos y las normas de mantenimiento deben adaptarse al entorno operativo. Las cámaras frigoríficas, las zonas de uso alimentario y las áreas farmacéuticas tienen requisitos diferentes. El diseño del sistema debe validarse conforme a dichos requisitos antes de seleccionar los equipos, en lugar de considerarse una opción estándar del catálogo.
Si está interesado, eche un vistazo a estos artículos relacionados:
El inicio del almacenamiento inteligente aquí: Sistemas de lanzaderas de cuatro vías rentables
Transbordador de Seis Vías: La solución de doble motor para alta capacidad de transporte
Transbordador de Seis Vías Impulsa Mejoras en el Almacén: Construyendo un Almacén Automático 3D Inteligente
Revolucionando la Logística de Cadena de Frío: La Lanzadera de Seis Vías Zikoo Robotics Potencia Almacenamiento de Alta Densidad y Alta Eficiencia