


중장비 자동 저장 및 검색 시스템 보통 정격 적재 용량에 도달하기 훨씬 이전에 하중 경로에서 실패하는 경우가 많다. 톤급 팔레트 자동화는 1,000kg 이상의 팔레트를 이동시키는 시스템을 의미하며, 이는 표준이 아니다 자동 창고 시스템 데이터시트에 더 큰 숫자가 인쇄된 것과는 별개로. 하중 핸들러, 마스트 또는 섀시, 레일, 랙 허용 오차, 팔레트 자체 모두 하중을 지탱하며, 각각이 동일한 적재물에 변위를 더한다. 체인과 허용 오차 예산을 명확히 지정하는 팀은 10년 동안 최고 수준의 사이클 타임을 유지하는 시스템을 얻는다. 적재 용량 수치만 비교하는 팀은 시운전 시 차이를 발견하는 경향이 있는데, 그때 2톤 팔레트가 1톤 팔레트가 문제없이 들어간 베이에 들어가지 않는 경우가 있다.
팔레트 ASRS 톤급을 만드는 이유
적재 용량은 사양이 아니라 설계의 핵심 동인이 된다. 적재가 기계의 형상, 구동 크기, 설치된 건물에 영향을 미치는 시점부터이다. 공급업체는 정격 적재량을 제시하는데, 이는 특정 조건에 부합하는 단일 숫자이다: 중앙 집중된 적재, 명시된 팔레트 크기, 명시된 리프트 높이, 명시된 속도. 톤급 시스템 설계는 이러한 조건 외에서 무슨 일이 일어나는지 묻는 것이다. 왜냐하면 실제 팔레트는 거의 중앙 집중되지 않거나 손상되지 않은 경우가 드물기 때문이다.
세 가지 다른 적재 숫자가 중요하며, 이들은 서로 교환할 수 없다.
첫 번째는 선언된 정격 적재량으로, 이는 능력보다는 조건이다. 두 번째는 가속, 제동, 비상 정지 시의 동적 하중으로, 정적 하중보다 높으며, 섀시, 레일 고정장치, 랙 빔이 실제로 보는 숫자이다. 세 번째는 최악의 경우 하중으로, 중심 무게가 치우친 상태, 데크를 넘는 팔레트, 운송 중 이동된 적재물, 냉장 저장소에서의 냉동 수분이 무게를 더하는 경우를 포함한다.
질량은 또한 많은 사양이 가정하는 것보다 빠르게 에너지 그림을 변화시킨다. 동일한 주행 속도에서 적재량을 두 배로 늘리면 제동 시스템이 흡수해야 하는 운동 에너지도 두 배가 되며, 속도를 높이면 그 배수도 된다. 제동 거리, 구조적 충격, 구동 전류, 열 모두 함께 움직이기 때문에, 중장비 차량은 단순히 강화된 데크를 가진 표준 차량이 아니다.
계획 수립을 위해 네 가지 대략적인 등급이 도움이 된다. 1,000kg 미만은 경량 및 표준 팔레트 등급에 속한다. 1,000kg에서 2,000kg 사이에는 중장비 차량 등급이 있으며, 여기서 4방향 셔틀과 좁은 통로 적재 로봇이 경쟁한다. 3,000kg에서 5,000kg 사이에는 레일 장착 적재 크레인 등급이 차지하며, 그 이상은 일반적인 창고 자동화보다는 중공업 취급 장비로 넘어간다. 경계는 실용적이며 공식적이지 않지만, 어떤 설계가 우선순위에 오를지 예측하는 데 도움이 된다.
팔레트에서 바닥까지의 하중 경로
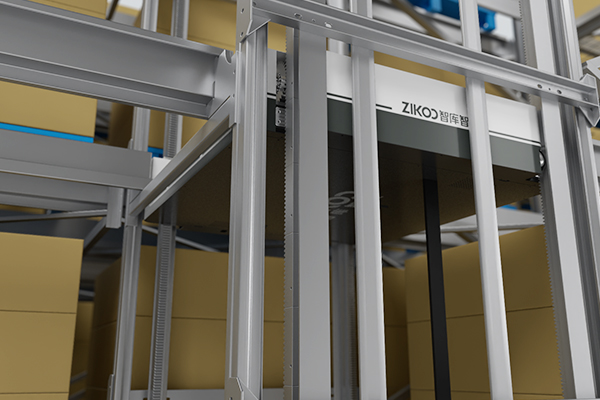
하중을 따라가면 공학적 구조가 드러난다. 팔레트 데크에서 하중 핸들러로, 하중 핸들러에서 캐리지로, 캐리지에서 마스트 또는 차량 섀시로, 섀시에서 휠 또는 레일로, 그리고 그곳에서 레일 빔, 랙 세로기둥, 바닥 슬래브로 이어진다. 이 모든 연결 부위는 변형되며, 팔레트가 베이에 들어가야 하는 지점에서 변형이 누적된다.
가장 과소평가되는 연결 부위는 확장된 하중 핸들러이다. 텔레스코픽 포크, 위성 캐리지 또는 셔틀 데크는 하중을 기계의 발판 밖으로 밀어내어 무게 중심이 바깥쪽으로 이동하고, 섀시 또는 마스트에 작용하는 모멘트가 그 거리와 함께 커진다. 정적 허용 범위 내에 있는 하중도 레일, 휠 베어링 또는 마스트 섹션에 영향을 줄 수 있는데, 이는 확장된 위치가 기준이기 때문이다.
수직 변형은 포크 트럭에 익숙한 사람들을 놀라게 하는 방식으로 작용한다. 캔틸레버 역할을 하는 마스트는 하중과 확장 높이의 세제곱에 비례하여 변형된다. 6미터에서는 작은 하중 변화가 눈에 띄지 않는 변형을 일으키며, 20미터에서는 같은 비율의 변화가 포크 끝을 움직여 베이의 여유 공간을 차지한다. 그래서 고층 시스템은 비슷하게 들리는 두 숫자를 구분한다: 기계의 위치 정밀도와 베이 허용 오차.
레일과 바닥이 경로를 완성한다. 레일 장착 저장 및 검색 기계는 EN 528 표준에 따라 안전 요구 사항이 정해져 있으며, 이 표준을 준수하는 것이 중요하다. 이 표준 준수는 기계에 대해 알려주지만, 슬래브, 레일 정렬 또는 랙이 기계의 허용 오차에 맞게 제작되었는지 여부는 알려주지 않으며, 이 세 가지 요소가 시운전 지연의 주요 원인이다.
실용적인 규칙은 간단하다. 시스템의 유효 용량은 체인에서 가장 낮은 정격 링크이며, 브로셔의 가장 높은 숫자가 아니다.
1톤 이상 팔레트 및 단위 적재 품질
800kg에서 완벽하게 작동했던 목재 팔레트는 2,000kg에서는 제대로 작동하지 않을 수 있으며, 그 차이는 운전석에서 보이지 않습니다. 팔레트는 지지대 사이에서 휘어지고, 지지 조건은 장비에 따라 달라집니다. 셔틀 데크에서는 팔레트가 넓은 표면을 가로질러 운반됩니다. 랙에서는 빔 사이를 가로지릅니다. 따라서 같은 팔레트는 두 위치에서 다르게 처짐이 발생하며, 이는 포크 진입 여유와 포크 끝이 데크 판재에 걸릴 위험을 변화시킵니다.
ISO 8611-1은 평판 팔레트에 대한 시험 방법을 정의하므로, 선언된 팔레트 등급은 시험과 명시된 지지 조건에 따라 추적되어야 하며, 공급업체의 습관에 의해서는 안 됩니다 [2]. 톤급 하중이 관련될 때는 그 추적 가능성을 서면으로 요청하는 것이 좋습니다.
손상 임계치는 다른 사양과 동일하게 취급되어야 합니다. 데크 판이 없거나, 못이 돌출되었거나, 균열된 스트링어 블록, 뒤틀림 또는 박리 모두 팔레트가 운반할 수 있는 하중을 감소시키며, 그 감소는 선형적이지 않습니다. 적절한 통제는 서면 검사 기준과 입고 흐름에서의 거부 기준이며, 작업자에게 판단을 사용하라는 지침이 아닙니다.
세 가지 추가 세부 사항이 톤급 하중이 안전하게 운반되는지 결정합니다. 돌출은 무게 중심을 바깥쪽으로 이동시키고, 하중을 비대칭적으로 만듭니다. 포장과 코너 보드는 하중을 보호하지만, 유효 발자국이 명목상 팔레트 치수보다 확장될 수 있습니다. 하중 높이는 흔들림과 상단 수준의 여유를 변화시키며, 이는 가장 여유가 적은 고창에서 가장 중요합니다. 냉동고에서는 냉동 수분, 데크의 얼음, 저온에서 플라스틱의 변화된 행동이 일반적인 검사 위에 추가됩니다.
| 기록 | 방법 맥락 | 책임 있는 사용 | 추정해서는 안 되는 사항 |
|---|---|---|---|
| ISO 8611-1 시험 방법에 따른 선언된 팔레트 등급 | 지정된 지지 및 하중 조건에서 시험된 평판 팔레트 | 팔레트 유형과 하중을 맞추기 위한 출발점 | 같은 등급이 젖거나 수리되었거나 가장자리가 손상된 팔레트가 같은 랙에 있어도 유지된다는 것 |
| 데이터시트에 명시된 차량 하중 등급 | 중심 하중, 명시된 팔레트 크기, 명시된 속도 및 명시된 리프트 높이 | 초기 배치에 대한 기계 환경 정의 | 하중이 오프셋 무게 중심 또는 완전히 확장된 하중 핸들러와 함께 적용된다는 것 |
| 레일 의존 저장 및 회수 기계에 대한 EN 528 적합성 | 기계 안전 요구 사항 및 검증 | 기계 안전 파일과 가드 전략의 기초 | 건물 배치, 랙 또는 현장 교통 규칙이 동일한 기준을 충족하는지 여부 |
| 시공 후 랙 조사 | 조사 날짜의 측정된 구역 너비, 수평 기울기 및 수직 수직도 | 기계가 견딜 수 있어야 하는 입구 창 설정 | 포크리프트 충격 후 1년이 지난 후에도 설문조사가 유효함 |
| 정격 하중에서 현장 승인 테스트 | 합의된 팔레트, 합의된 사이클, 합의된 지속 시간 | 테스트된 조건에서 테스트된 사이클 검증 | 성능이 다른 SKU, 더 긴 레인 또는 더 추운 창고에서도 유지됨 |
각 행은 한 질문에 답하고 다음 질문에는 답변하지 않음. 이들을 흐리게 하는 사양은 설계 시 결정 대신 시운전 시 논쟁을 유발함
중장비 ASRS 아키텍처를 작업에 맞게 매칭하기
아키텍처 선택은 순서대로 네 가지 입력을 따름: 하중 범위, 높이, 밀도, 처리량 패턴. 그 순서대로 선택하며, 최종 후보는 보통 두 가지 옵션을 포함함
| Architecture | 실용적인 하중 범위 | 높이와 점유 공간 | cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits | 이때 선택하는 경우 | 이때 피하는 경우 |
|---|---|---|---|---|---|
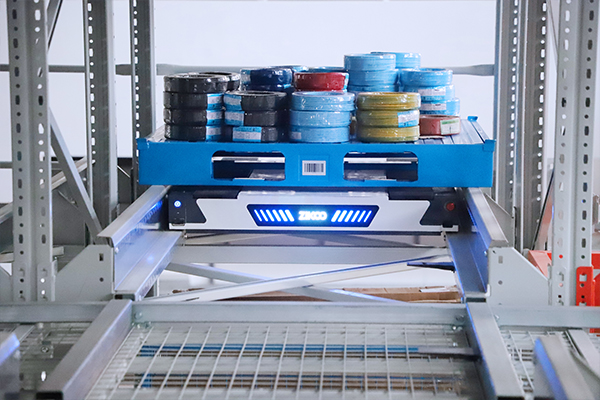
| 수직 이동이 가능한 4방향 셔틀 | 차량당 1,200~2,000kg | 밀집된 다층 격자, 슬림한 차량 본체, 저베이에서 고베이까지 작동 | 높으며, 차량 수에 따라 확장됨 | 밀도와 단계적 성장이 동일한 점유 공간 내에서 필요함 | 하중이 가장 무거운 셔틀 모델을 초과하거나, 베이 형상이 허용 오차를 유지할 수 없음 |
| 단위 적재 적재기 크레인 ASRS | 1,500 kg 이상, 더 무거운 마스트로 5,000 kg를 훌쩍 넘김 | 가장 높은 옵션, 일반적으로 10~30m, 크레인당 한 통로 | 통로당 적당한 무게, 높은 단일 기계 가용성 | 하중이 매우 무겁고 구획이 매우 높음 | 저층 건물에서 다중 차량 이중화 필요 |
| 전방위 적재 로봇 좁은 통로에서 | 약 1,000 kg | 통로 근처 2.1m에서 약 8m까지 들어올림 | 유연하며 리트로핏에 적합 | 건물이 이미 존재하며 통로가 좁음 | 하중이 1톤 이상이며, 또는 각 통로가 매우 높은 이동량 필요 |
| 위성 또는 팔레트 셔틀 랙 | 레일 및 빔 설계에 제한됨 | 깊은 통로, SKU당 매우 높은 밀도 | 낮거나 적당한 수준, 층당 한 대의 차량 | 적은 SKU, 깊은 버퍼, 엄격한 자본 예산 | SKU 수가 많거나 접근이 선택적이어야 함 |
| 팔레트 AGV 또는 AMR | 지상 수준의 무거운 하중, 일반적으로 1,000~2,000 kg | 고정 저장 인프라 없음 | 유연한 라우팅, 낮은 피크 요금 | 레이아웃이 자주 변경되고 저장 높이가 낮음 | 작업에 밀집된 고창고 저장 또는 매우 높은 이동 횟수 필요 |
한 구성요소는 표가 제시하는 것보다 더 많은 결정을 내립니다. 수평 셔틀이 수직 전달 유닛에 하중을 전달하는 네트워크에서, 수직 유닛은 공유 자원이며, 그 사이클 타임이 전체 네트워크를 제한합니다. 평균 시간에 맞춰 크기를 정하는 것은 톤급 프로젝트에서 가장 흔한 설계 실수 중 하나입니다. 왜냐하면 수평 차량은 나중에 확장할 수 있지만, 랙 내 엘리베이터 위치는 보통 변경할 수 없기 때문입니다.
지쿠의 자체 제품군은 페어링이 실제 제한을 어떻게 설정하는지 보여줍니다. R-bot 대형 팔레트 타입은 150mm 본체에 1,400mm 팔레트에 2,000kg의 정격 하중을 견디며, 수직 구간에 사용되는 H-bot 수직 양방향 셔틀은 1,800kg의 정격 하중과 ±1mm의 위치 정밀도를 갖추고 있습니다. 전송이 별도로 설계되지 않는 한, 페어의 사용 가능한 적재량은 1,800kg입니다. 인접 데이터시트 숫자 사이의 차이는 바로 페이로드 비교가 놓치는 부분입니다.
수직 전달은 밀집된 레이아웃이 높이를 확보하는 곳이며, 수평 차량과 동일한 엔지니어링 주의를 기울여야 합니다.Six-Way Shuttle System Leads the Shift from Machines to Robots in 집적 저장 셔틀 기반 밀집 저장이 기계 수준 자동화에서 조정된 로봇 네트워크로 이동한 방법을 다루는 내용입니다.
바닥, 랙, 건물 인터페이스가 실현 가능성을 결정하는 요소
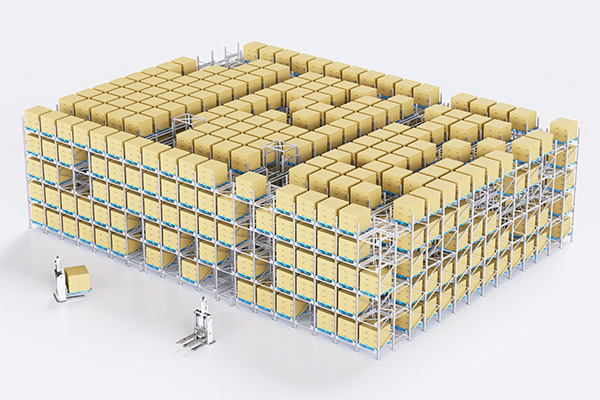
대부분의 중장비 ASRS 프로젝트는 기계보다 먼저 건물에 의해 제약을 받습니다. 바닥은 레일과 랙을 지탱하며, 그 하중 용량, 평탄도, 조인트 위치가 설계에 반영됩니다. 슬래브 조인트를 따라 설치된 레일은 정렬을 유지하지 못하며, 적재된 크레인 다리 또는 셔틀 레일의 점 하중은 균일하게 하중된 슬래브와는 다른 구조적 문제입니다.
두 번째 인터페이스는 랙입니다. EN 15635는 강철 정적 저장 시스템의 적용과 유지보수에 관한 표준으로, 대부분의 현장에서 검사 및 손상 분류 기준으로 사용됩니다 [3]. 사양 단계에서 중요한 점은 기계의 입구 창이 카탈로그 랙이 아닌, 시공된 랙과 일치해야 한다는 것입니다. 레이아웃이 확정되기 전에 실시하는 조사 비용은 이후 리노베이션 비용의 일부에 불과합니다.
높이는 세 번째 인터페이스이며, 이는 흔히 단순한 숫자가 아닙니다. 건물의 유효 높이는 최상단 구역, 리프트 높이, 스프링클러 설치, 연기 배출, 유지보수 접근성을 모두 수용해야 합니다. 랙 내 스프링클러는 구역 공간을 차지하며, 이를 무시하는 무거운 팔레트 배치는 한 단계 손실됩니다. 냉장 저장소의 단열 패널은 추가 공간을 차지하며, 출입문 인터록과 공기 차단 시퀀스를 통해 처리량 계산에 영향을 미칩니다.
온도는 건물뿐만 아니라 장비도 변화시킵니다. 섭씨 -25도에서는 리튬 배터리 용량이 감소하고, 윤활유 점도가 상승하며, 강철의 거동이 달라지고, 결로 현상이 유지보수 문제로 대두됩니다. 냉장 저장 프로젝트는 설계 단계에서 배터리와 충전 전략을 합의해야 하며, 첫 겨울에 발견해서는 안 됩니다.
높이는 종종 이미 확보된 가장 저렴한 용량이며, 엔지니어링 관점에서는 허용 오차를 잃지 않으면서 이를 어떻게 활용할지가 문제입니다.육방 셔틀은 진정한 3D 지능형 창고 시대를 열다수직 셔틀 레이아웃이 지능형 물류창고에서 수직 공간을 어떻게 활용하는지에 대해 다룹니다.
위치 지정, 제어, 하중 하에서의 하중 보안
위치 정밀도, 반복성, 허용 오차 누적은 서로 다른 세 가지이며, 이를 혼합하면 어떤 제어 주제보다 더 많은 사양 분쟁이 발생합니다. 수평 셔틀과 결합하는 수직 전달 유닛은 두 기계가 만나는 것이기 때문에 엄격한 위치 정밀도가 필요합니다. 이동 통로 로봇이 구역으로 이동할 때는 더 느슨한 내비게이션 정밀도가 필요하며, 이는 구역을 감지하고 수정하기 때문입니다. ±10mm 또는 ±1mm를 동일한 비교 표에 인용하는 것은 기능이 명시되지 않으면 유용한 정보를 제공하지 않습니다.
허용 오차 누적은 기계가 실제로 견뎌야 하는 것을 의미합니다. 랙 위치 오류, 레일 정렬, 차량 위치 오류, 팔레트 상태가 하나의 입력 창으로 결합되며, 이 창은 보통 기계보다 랙과 팔레트에 의해 설정됩니다. 우수한 시스템은 구역에 들어가기 전에 측정하고, 강제로 들어오게 하지 않고 거부합니다.
안전도 동일한 논리를 따릅니다. ISO 12100은 위험 평가와 위험 감소를 위한 일반 프레임워크를 설정합니다 [4]. 무인 산업용 트럭과 그 시스템은 ISO 3691-4에 따라 안전 요구사항과 검증을 받으며 [5], 안전 관련 제어 기능은 ISO 13849-1에 따라 설계되어 있습니다 [6]. 이 표준들은 기계가 해야 할 일을 정의하며, 현장은 레이아웃, 교통 규칙, 보행자 인터페이스, 유지보수 체계를 책임집니다.
하중 보안은 별도의 목록이 필요합니다. 하중 존재 감지는 팔레트가 실제로 데크에 있는지 확인하며, 초과 높이 및 초과 너비 감지는 적재 구역에 들어갈 수 없는 하중을 방지합니다. 중심 이탈 감지는 이동 전에 팔레트가 이동된 것을 잡아내며, 낙하 방지 장치, 브레이크 모니터링, 느슨한 로프 또는 체인 감지는 수직 축을 보호합니다. 이 모든 것은 톤급 시스템에서 선택 사항이 아니며, 2톤 팔레트가 떨어졌을 때의 결과는 청소기로 복구할 수 없습니다.
소프트웨어 계층은 이러한 보호 장치들이 시스템이 되는 곳입니다. 창고 제어 시스템은 임무를 할당하고, 두 차량이 같은 구역에 들어가지 못하게 잠그며, 충전 일정을 잡고, 저하된 작동을 처리합니다. 성숙한 제어 계층과 기본 계층을 구분하는 테스트는 복구 시나리오입니다: 적재된 차량이 높이에서 멈추면, 현장은 문서화된 절차, 수동 해제 방법, 안전하게 하중을 내리는 방법이 필요하며, 이를 가동 전에 설계해야 합니다.
차량 수가 증가함에 따라 제약은 기계에서 조정 계층으로 이동하며, 어떤 기계가 어디로 가는지 결정합니다.Software-Driven Hardware: ZIKOO Robotics는 에너지 효율적이고 지능형 물류 분야의 선두에 자리 잡고 있습니다. 그 돌파구인 Maximizes Warehouse Efficiency> covers how software orchestration affects the efficiency of shuttle-based storage systems.
무거운 팔레트의 사이클 타임과 처리량
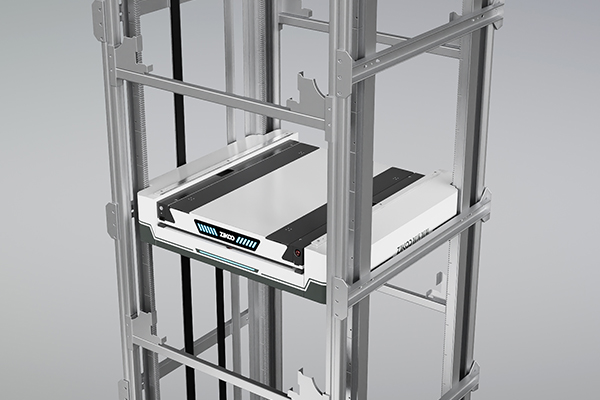
무거운 팔레트는 두 곳에서 사이클 타임을 변경시킨다: 하중이 걸리면 기계가 더 느리게 움직이고, 양 끝에서의 이동은 하중 핸들러가 더 많은 질량을 위치시키고 정착시키기 때문에 더 오래 걸린다. 표준 팔레트 사이클에서 계산된 처리량 수치는 톤급 시스템을 과대평가할 것이며, 때로는 큰 차이를 보이기도 한다.
수평 다리 하나에 대해 차량이 명령된 속도에 도달하는 경우, 움직임 시간은 대략 d를 v로 나눈 것에 v를 a로 나눈 것에 더하며, 여기서 d는 거리, v는 적재 속도, a는 적재 가속도이다. 두 번째 항은 가속 및 감속 페널티이며, 거리가 v의 제곱을 a로 나눈 것보다 클 때 성장이 멈춘다. 짧은 다리는 가속에, 긴 다리는 속도에 의해 지배된다.
예시 사이클은 방법을 보여준다. 40m의 적재된 수평 구간을 1.5m/s의 속도와 0.4m/s 제곱의 가속도로 수행할 때, 움직임 시간은 40을 1.5로 나눈 것과 1.5를 0.4로 나눈 것의 합으로 약 30초이다. 12m의 수직 상승을 0.5m/s와 0.3m/s 제곱으로 수행하면 약 26초가 소요된다. 양 끝에서의 이동에 20초, 위치 확인과 기계 간 핸드쉐이크에 8초를 더하면, 한 다리의 시간은 대략 84초이다. 하나의 팔레트를 저장하고 다른 팔레트를 회수하는 이중 사이클은 약 130초에 달한다. 시간당 60회의 이중 사이클 수요에 대해, 한 차량은 3600을 130으로 나눈 약 27회/시간의 전체 가용성으로 이동한다. 가용률과 활용률이 85%로 떨어지면 약 23회로 줄어들며, 따라서 차량 필요 대수는 60을 23으로 나눈 값(올림하여 3대)이다.
이 입력값들은 예시적이며, 방법을 보여주기 위해 선택된 것이지 어떤 제품을 설명하기 위한 것이 아니다. 고려 중인 차량의 측정값으로 교체하고, 85% 수치는 계약에서 합의할 계획 가정으로 간주하며, 보장된 가용성 수치가 아님을 유념하라.
두 가지 추가 제약 조건이 답변을 형성한다. 최대 수요가 아니라 피크 수요가 차량 대수를 결정하며, 피크를 놓치는 비용은 서비스 실패이고, 추가 차량의 비용은 자본이다. 그리고 배터리 전략도 동일 계산에 포함되어야 한다: 더 많은 전류를 소모하는 무거운 팔레트 차량은 표준 차량과 동일한 연속 작동 시간을 달성하지 못하므로, 기회 충전 시간, 충전기 배치, 예비 배터리 정책 모두 처리량 모델의 일부가 되어야 한다.
중장비 ASRS 사양에 넣을 내용
톤급 사양은 시운전 시 다시 열릴 수 있는 질문들을 해결함으로써 그 가치를 증명한다. 이들은 공급자가 작업 가격을 책정하기 전에 반드시 기록할 가치가 있는 항목들이다.
| 견적 요청서(RFQ) 항목 | 명세할 내용 | 중요한 이유 |
|---|---|---|
| 적재 정의 | 최대 질량, 무게 중심 오프셋, 팔레트 유형과 상태, 적재 높이 | 중심 적재에 대해 인용된 정격 적재량은 오프셋 또는 이동된 적재를 포함하지 않는다 |
| 작업 주기 | 최대 및 평균 이동 수, 일일 교대 수, 계절성 | 평균에 대한 크기 산정은 피크 시 실패하며, 단일 피크 일에 대한 크기 산정은 차량 대수를 과대평가한다 |
| 지오메트리 | 창고 폭, 수평 기울기, 최상단 높이, 적재 허용 오차(구조물 기준) | 입구 창은 카탈로그가 아닌 구조물의 실제 상태에 따라 결정된다 |
| 이동 인터페이스 | 각 핸드쉐이크, 신호 시퀀스, 결함 행동에서의 도킹 정확도 | 무언의 도킹 허용 오차는 설계 입력이 아닌 현장 분쟁으로 이어진다 |
| 안전 기준 | 위험 평가 책임자, 적용 기계 표준, 가드 및 접근 전략 | 위험 평가 책임은 기술적 문제가 되기 전에 계약상의 공백이다 |
| 수용 | 시험 하중, 시험 팔레트 상태, 사이클 수, 가용성 측정 창 | 정의된 시험이 없으면 수용은 의견이 된다 |
시스템을 실제로 증명하는 수용 시험
수용은 기계가 서비스에서 만날 조건을 재현해야 하며, 운반할 하중에서 수행되어야 한다. 즉, 최대 질량의 시험 팔레트에 무게 중심 오프셋이 규격 허용 범위 내에 있으며, 실제 베이 기하학을 통해 실제 리프트 높이에서 사이클링되고, 열 및 배터리 행동을 노출할 수 있을 만큼 충분히 오래 테스트되어야 한다. 가용성은 합의된 창에서 측정되어야 하며, 정해진 다운타임 제외와 함께, 적재된 차량이 높은 곳에서 회복되는 절차도 시연되어야 하며, 설명만으로는 안 된다.
레이아웃이 확정되기 전에 물어봐야 할 질문들
최대 하중과 최악의 허용 팔레트에서 어떤 일이 일어나는지 묻는다. 체인 내 어떤 구성요소가 가장 낮은 등급인지, 그리고 그 차이는 얼마나 되는지 묻는다. 최대 부하 시 수직 이동의 사이클 시간이 얼마나 되는지, 병목 현상이 될 경우 계획은 무엇인지 묻는다. 위험 평가서에 서명하는 사람과 제작 완료된 랙 조사 책임자는 누구인지 묻는다. 적재된 차량을 상단에서 어떻게 회수하는지 묻는다. 숫자와 절차로 답하는 공급업체는 안심시키는 답변을 하는 업체와는 다르다.
가장 무거운 팔레트 먼저 보내기
대부분의 톤급 프로젝트는 평균 팔레트 기준으로 지정된 후 실제 팔레트로 테스트한다. 순서를 반대로 하라. 처리하는 가장 무거운 팔레트, 측정된 무게, 무게 중심 오프셋, 표준 상태, 실제 랙 허용 오차, 시간당 이동 수, 리프트 높이 등을 보내면, 레이아웃은 낙관적인 경우 대신 실제 지배 사례에 맞춰 설계할 수 있다. 이 한 가지 변경만으로도 어떤 상업적 조건보다 더 많은 시운전 위험을 제거한다.
Zikoo Smart Technology 엔지니어들은 팔레트-인간 무거운 저장 시스템을 설계하며, 레이아웃 확정 전에 하중 경로에 대해 검토한다. info@zikoo-int.com으로 가장 무거운 팔레트 데이터와 운영 프로필을 보내거나, (+86)-19941778955로 전화하면, 처음 받는 답변은 체인 내 가장 약한 연결에 관한 것이다.
자주 묻는 질문
ASRS에서 무거운 하중으로 간주되는 적재량은?
단일 기준선은 없지만, 실질적인 구분선은 1,000kg이다. 그 이하에서는 표준 팔레트 차량과 랙이 구조를 지배하지 않고 하중을 처리한다. 1,000kg에서 2,000kg 사이에서는 기계 구조, 레일, 팔레트 상태가 설계를 좌우하기 시작하며, 이것이 대부분 사람들이 말하는 무거운 하중이다. 대략 3,000kg 이상이면 레일 장착 스태커 크레인 등급이 더 적합하다.
4방향 셔틀 시스템이 2,000kg 팔레트를 처리할 수 있는가?
무거운 4방향 셔틀 모델은 1,500~2,000kg 범위로 제공되며, 차량 자체는 해당 하중에 맞게 지정할 수 있다. 묻고 싶은 질문은 나머지 시스템이 어떤 등급인지이다. 1,800kg으로 평가된 수직 이동 유닛이 체인에 있으면, 사용 가능한 시스템 적재량은 1,800kg이다. 경로 내 모든 이동을 확인하라, 셔틀만이 아니다.
더 무거운 ASRS가 비례하여 더 비싼가요?
이것은 선형적으로 확장되지 않으며, 증가분이 구매자가 예상하지 못한 곳에서 나타납니다. 구조적 요소들은 차량 가격보다 더 빠르게 증가합니다: 레일, 랙, 바닥 준비, 마스트 섹션, 브레이크 등급 및 구동 크기 조정. 건물 작업도 종종 증가하는데, 더 무거운 기계는 더 평평하고 강한 슬래브와 더 엄격한 랙 허용오차를 필요로 하기 때문입니다. 에너지 및 유지보수 비용은 더 천천히 상승하지만, 배터리 교체 간격은 더 무거운 작업 사이클 하에서 짧아집니다.
적재된 차량이 높이에서 멈추면 어떻게 해야 하나요?
운영 전에 합의된 문서화된 복구 절차가 있어야 하며, 이 절차에는 기계의 격리 방법, 하중 고정 방법, 수동 해제 방법 및 이를 수행할 권한이 있는 사람이 포함되어야 합니다. 1톤급 하중은 임시 장비로 처리할 수 없으며, 복구 방법은 안전 파일과 서비스 계약 모두에 영향을 미칩니다. 프로젝트 동안 서비스 호출 후가 아닌 서면으로 된 절차를 요청하세요.
참고 문헌
[1] EN 528:2021, “Rail dependent storage and retrieval equipment. Safety requirements,” CEN, 2021.
[2] ISO 8611-1:2021, “Pallets for materials handling. Flat pallets. Part 1: Test methods,” ISO, 2021.
[3] EN 15635:2009, “Steel static storage systems. Application and maintenance of storage equipment,” CEN, 2009.
[4] ISO 12100:2010, “Safety of machinery. General principles for design. Risk assessment and risk reduction,” ISO, 2010.
[5] ISO 3691-4:2023, “Industrial trucks. Safety requirements and verification. Part 4: Driverless industrial trucks and their systems,” ISO, 2023.
[6] ISO 13849-1:2023, “Safety of machinery. Safety-related parts of control systems. Part 1: General principles for design,” ISO, 2023.
관심이 있다면, 관련 기사들을 확인하세요:
육방 셔틀: 비용 절감과 효율성을 위한 궁극의 창고 솔루션
표준화는 글로벌 배송 역량을 강화합니다: 지쿠 로보틱스 육방 셔틀이 해외로 확장됩니다
육방 셔틀은 진정한 3D 지능형 창고 시대를 열다
육방 셔틀이 창고 업그레이드를 주도하며 지능형 자동 3D 창고를 구축하다


