por xue | 1 de sep, 2026 | Artículos técnicos
Un robot de recogida solo crea valor cuando encaja en el perfil del SKU, el perfil del pedido y el entorno de software ya implementado. La conversación con el comprador generalmente comienza con la velocidad y la carga útil, pero los proyectos que he revisado con más frecuencia se estancan en la compatibilidad de agarre,...
por xue | 31 Ago, 2026 | Artículos técnicos
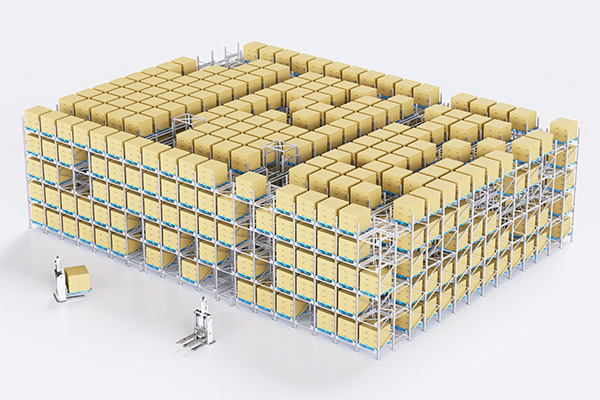
Los sistemas de picking robótico rara vez pierden rendimiento porque falla primero un motor o controlador. En la mayoría de las operaciones que reviso, la ralentización comienza antes: estaciones de picking esperando movimientos de palets, despachadores que anulan la lógica de lote y baterías cargando en un horario que...
por xue | 30 de agosto de 2026 | Artículos técnicos
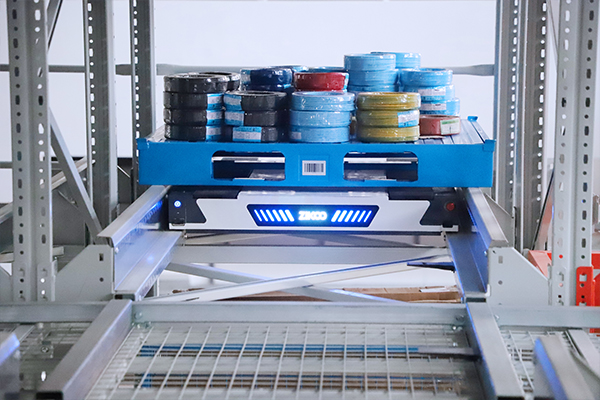
Las soluciones de picking robótico en almacenes de comercio electrónico dependen más del flujo de palets que de la velocidad del recolector. Cuando el alcance del robot se realiza antes del flujo de palets, los proyectos se desvían: la celda de picking puede ser rápida, pero el almacenamiento aguas arriba no puede preparar palets lo suficientemente rápido. La restricción...
por xue | 29 Ago, 2026 | Artículos técnicos
La selección del sistema de picking robótico sale mal cuando los compradores comparan la velocidad del robot y la marca antes de haber mapeado el flujo de palets. Después de diez años diseñando sistemas de almacenamiento de palets, pongo las dimensiones del palet, el peso del palet y las posiciones del palet por hora por delante del ancho del pasillo,...
por xue | 28 de ago, 2026 | Artículos técnicos
El diseño del proceso de picking automatizado comienza con un conjunto claro de reglas sobre cómo los pedidos se convierten en movimientos de pallets, no con la selección del robot. En almacenamiento denso de pallets, la falla más común es tratar el piso de picking, el sistema de transporte y el WMS como proyectos separados...