transporte de cuatro vías la automatización cambia el problema de almacenamiento de palets separando el desplazamiento horizontal del transporte vertical. En lugar de enviar un grúa apiladora por un pasillo estrecho para cada carga, un transporte cuadripolar se desplaza a través de carriles de estanterías y caminos de transferencia a nivel de palet, mientras que las elevadoras manejan los cambios de nivel solo cuando un palet debe salir de su profundidad de almacenamiento. El resultado es un sistema de almacenamiento denso y flexible en el que la velocidad de recuperación depende menos de una sola máquina y más de qué tan bien se sincronicen la flota de transportes, las elevadoras verticales y las tareas del software. Los transportes cuadripolares son una clase específica de camión industrial automatizado guiado por rieles [1], pero su verdadero valor solo aparece cuando el manejo de palets está conectado a una recuperación orquestada por WMS.
Lo que realmente cambia la automatización de transporte cuadripolar
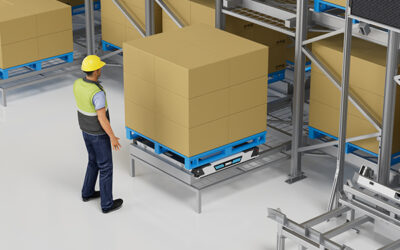
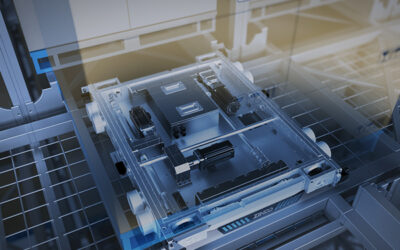
Un sistema convencional de almacenamiento de palets a menudo vincula el movimiento a los pasillos. Los carretillas elevadoras de pasillo estrecho requieren amplios espacios de operación, y las grúas apiladoras suelen atender un pasillo por máquina. Un sistema de transbordadores de cuatro vías cambia esa geometría. El transporte puede avanzar y retroceder a lo largo de un carril de almacenamiento, y luego desplazarse lateralmente a través de un pasillo transversal a otro carril, todo sin salir de la estructura de la estantería.
Esa capacidad permite que un menor número de robots horizontales sirvan a muchas ubicaciones de almacenamiento. El movimiento vertical se delega a elevadoras o transportes verticales, por lo que el sistema puede mantener los palets en movimiento incluso cuando una elevadora o un transporte están ocupados. La arquitectura también soporta diseños más densos porque los espacios de operación se reducen a la altura del cuerpo del transporte y la geometría de la estantería.
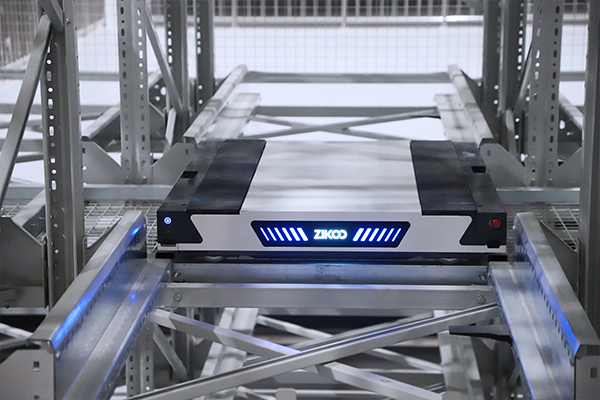
Mecánica en el Lado de la Estantería: Cómo se Mueve y Recoge el Transporte Cuadripolar
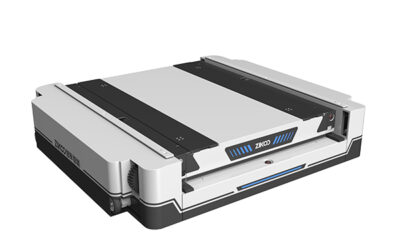
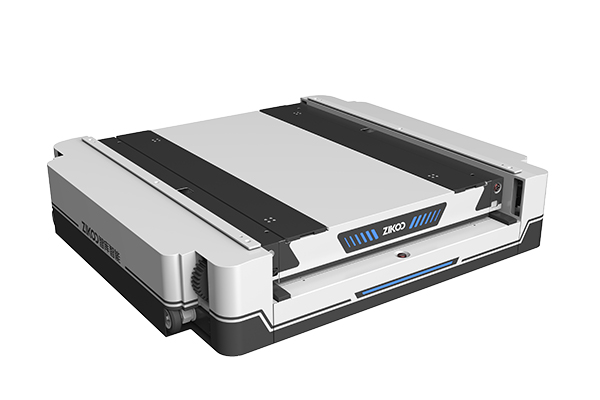
El transporte cuadripolar es un robot de perfil bajo que viaja directamente debajo de un palet. Una altura de cuerpo delgada de 125 mm permite que el transporte opere en estanterías densas sin consumir el espacio vertical que requeriría una mastodonte de carretilla o una grúa. El transporte levanta ligeramente el palet, lo transporta y lo coloca en la vía de destino o punto de transferencia.
El Zikoo R-bot Transporte Cuadripolar está disponible en varias configuraciones adaptadas a los tamaños de palets regionales y rangos de carga. La tabla a continuación muestra las principales variantes.
| Modelo | Carga Nominal | Dimensiones del Cuerpo (L × An × Al) | Soporte para Tamaño de Paleta |
|---|---|---|---|
| R1200B Standard | 1,200 kg | 1.000 × 972 × 125 mm | 1,200 × 800–1,000 mm |
| R1200A American | 1,200 kg | 1.192 × 840 × 125 mm | 1,016 × 1,219 mm |
| R1500J Japanese | 1,500 kg | 1.192 × 900 × 125 mm | 1,100 × 1,100 mm |
| R1500B Uso Pesado | 1,500 kg | 1.192 × 972 × 125 mm | 1.200 mm |
| R2000B Uso Pesado Palet Grande | 2,000 kg | 1.250 × 1.300 × 150 mm | 1.400 mm |
Los modelos estándar, americano, japonés y de uso pesado viajan a velocidades de hasta 1.6 m/s vacíos y 1.2 m/s cargados. El modelo de uso pesado para palet grande funciona a velocidades de hasta 1.35 m/s vacíos y 1.0 m/s cargados. Para aplicaciones en cadena de frío, la misma plataforma puede configurarse con una batería de litio de baja temperatura para operación a -25°C, con 6 a 8 horas de operación continua dependiendo de la carga y la mezcla de ciclos.
Desde un punto de vista de seguridad y diseño, los sistemas de transporte cuadripolar que operan en rieles fijos de estanterías están bajo la misma lógica de seguridad de equipos de almacenamiento y recuperación dependientes de rieles que otros almacenamiento automatizado máquinas [2]. Eso significa que la interfaz con la estantería, los espacios libres del transporte, las restricciones de acceso y el comportamiento en parada de emergencia deben tratarse como parte del sistema en lugar de como características aisladas del vehículo.
Orquestación de Software: WMS, WES, WCS y RCS en una Cadena de Recuperación
El manejo de palets es solo la mitad mecánica del sistema. La otra mitad es el software. En una instalación bien diseñada de transporte cuadripolar, un WMS mantiene el inventario y las prioridades de pedido. Una capa WES o WCS traduce esas prioridades en asignaciones de equipos, tiempos de liberación, secuencias de atraque y manejo de excepciones. Luego, el RCS envía comandos a nivel de tarea a los transportes individuales.
Una cadena de recuperación típica funciona así: el WMS libera una ola de pedidos porque un camión está programado en un atraque; el WCS verifica si el palet debe ir directamente a envío, a una vía de preparación o a una estación de picking; el RCS asigna un transporte y una elevadora; el transporte viaja a la vía de origen, levanta el palet, se desplaza a la elevadora y transfiere la carga; la elevadora baja o sube el palet al nivel de salida; y un transportador, AMR o carretilla toma el relevo.
Cada recuperación es un ciclo de comando. El análisis del tiempo de ciclo para máquinas de almacenamiento y recuperación trata el tiempo total como la suma del desplazamiento horizontal, vertical y el tiempo de manejo de carga [3]. En un sistema de transbordador de cuatro vías, ese cálculo se vuelve más distribuido porque múltiples transbordadores pueden moverse simultáneamente. La métrica clave ya no es qué tan rápido completa una máquina un ciclo dual, sino cuántas tareas de recuperación completas puede realizar la flota y la disposición de elevación por hora sin hacer cola en los puntos de transferencia.
El software PTP coordina la transición de la planificación a nivel de inventario a la asignación de tareas a nivel de máquina. <El Software de Almacén Inteligente PTP Empodera a las Empresas para Mejoras Inteligentes> cubre cómo trabajan juntos WMS, WES, WCS y RCS para mantener almacenamiento denso los sistemas receptivos.
“
Variables de Ingeniería que Determinan el Rendimiento de Recuperación
El rendimiento del transbordador de cuatro vías no es un número único. Depende de las dimensiones del palé, la velocidad de SKU, la altura del edificio, el número de elevadores, el número de cargadores de transbordadores y cómo se agrupan los pedidos en el WMS. Antes de seleccionar un tamaño de flota, un ingeniero debe definir las siguientes entradas:
- Huella del palé y carga máxima
- Volúmenes horarios de palés entrantes y salientes
- Sesgo en horas punta y horarios límite de muelle
- Tamaño de la ola de pedidos y reglas de prioridad
- Profundidad de almacenamiento y número de carriles por nivel
- Número de posiciones de transferencia vertical
- Temperatura y humedad de operación
Estas variables determinan si el cuello de botella es el desplazamiento horizontal, la capacidad del elevador o la preparación para salida. Un sistema que funciona bien en un centro de distribución con flujo completo de palés salientes puede necesitar una estrategia de software diferente en un sitio de fabricación donde los palés se mueven a posiciones de búfer junto a la línea. Las recuperaciones más efectivas no siempre son las rutas físicas más cortas; a menudo son las que se alinean con el siguiente proceso aguas abajo.
Punto de revisión técnica. Si ya tienes dimensiones de palés, conteos de SKU y objetivos horarios de recuperación, envíalos a [email protected] para una revisión del flujo de tareas de WMS a transbordador. Un intercambio de datos breve puede mostrar si el cuello de botella es horizontal, vertical o relacionado con el software antes de que comprometas un tamaño de flota o profundidad de estantería.
Expansión en Seis Vías: Añadiendo Movimiento Vertical a un Almacenamiento Denso
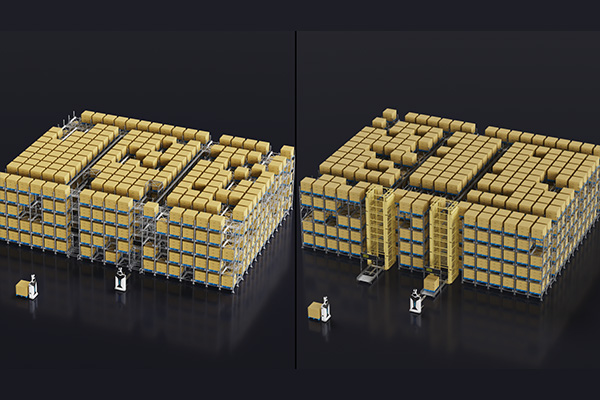
Un transbordador de cuatro vías se mueve en dos ejes horizontales. Cuando también debe automatizarse el transporte vertical dentro del estante, el transbordador puede combinarse con un transbordador bidireccional vertical como el H-bot. El H-bot ocupa una sola posición de almacenamiento y transfiere palés entre niveles, creando un flujo de material en seis direcciones: adelante, atrás, izquierda, derecha, arriba y abajo.
El Transbordador Bidireccional Vertical H-bot de Zikoo tiene una carga nominal de 1.800 kg en configuraciones estándar, americana y japonesa de palés. Los modelos estándar operan de -25°C a 45°C, con una precisión de posicionamiento de ±1 mm. Los tipos estándar, americanos y japoneses viajan a 1 m/s vacíos y 0.5 m/s cargados, con una aceleración de 1 m/s² vacío y 0.3 m/s² cargado. Este tipo de capacidad de transferencia vertical permite que un solo punto de elevación sirva a múltiples niveles de almacenamiento sin requerir un pasillo completo de grúa apiladora.
El cambio del desplazamiento horizontal en cuatro direcciones al flujo espacial en seis direcciones modifica el diseño del sistema de transporte. <Transbordador de Seis Vías: Pionero en el Futuro del Almacenamiento Inteligente> covers how sistema de transporte en seis vías las redes extienden el almacenamiento denso a través de más niveles y puntos de mayor rendimiento.
Especificar un Sistema de Transporte en Cuatro Direcciones: Preguntas prácticas para auditoría
Un sistema de transporte en cuatro direcciones no es automáticamente la mejor solución para cada almacén. El almacenamiento de bajo movimiento, techos muy bajos, calidad de palets extremadamente variable o capacidad limitada de integración de software pueden favorecer una arquitectura diferente. Una auditoría práctica debería responder estas preguntas antes de comprometerse:
- ¿Las dimensiones del palet son estables, o las cargas varían mucho de un proveedor a otro?
- ¿La altura del almacén es suficiente para crear múltiples niveles de almacenamiento?
- ¿Cuál es la tasa requerida de entrada y salida de palets por hora durante la hora punta?
- ¿El WMS ya soporta control de almacén a nivel de tarea, o se añadirá una capa WCS/WES?
- ¿La estructura de estanterías necesitará modificaciones para supresión de incendios, sismos o cadena de frío?
- ¿Hay suficiente planitud del suelo y tolerancia de alineación de las estanterías para el desplazamiento guiado por rieles?
- ¿Cuál es el plan de mantenimiento para baterías, cargadores, accionamientos de elevación y juntas de rieles?
Una especificación debe definir el rendimiento operativo como un KPI a nivel de sistema: movimientos de palets completados por hora, no solo la velocidad de desplazamiento del transporte. También debe requerir límites claros de interfaz entre WMS, WCS y RCS, para que el cliente no termine siendo propietario de una máquina que los proveedores traten como fuera de su alcance.
Para instalaciones que comparan la automatización de transporte en cuatro direcciones con un sistema ASRS de grúa apiladora, los factores decisivos suelen incluir la profundidad de almacenamiento, la altura, el perfil de pedidos y la redundancia del sistema. <cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits> cubre las compensaciones que influyen en la selección final de la arquitectura.
Planifique su Arquitectura de Recuperación con Transporte en Cuatro Direcciones
Un proyecto de transporte en cuatro direcciones no debe comenzar con un conteo de robots. Debe comenzar con un modelo de flujo de pedidos, un perfil de palets y un plan claro de interfaz de software. Si está evaluando almacenamiento denso de palets, recuperación automatizada o integración con WMS, envíe su huella del almacén, datos de palets, perfil de SKU y objetivo de rendimiento a Zikoo Smart Technology Co., Ltd. a [email protected] o llame al (+86)-19941778955. Solicite una revisión técnica que cubra la profundidad de estanterías, tamaño de la flota de transportes, ubicación de elevadores, límites de WMS/WCS y un plan de puesta en marcha por fases.
Preguntas frecuentes
¿Cuál es la diferencia entre un transporte en cuatro direcciones y un transporte de palets en dos direcciones?
Un transporte en dos direcciones viaja hacia adelante y hacia atrás dentro de un solo carril, generalmente para flujo de palets en carriles profundos o almacenamiento semi-automático. Un transporte en cuatro direcciones también puede desplazarse lateralmente a través de pasillos transversales, por lo que puede cambiar de carril sin ser levantado por una carretilla elevadora. Ese eje adicional reduce la reposición manual de palets y permite una recuperación más flexible.
¿Puede un sistema de transporte en cuatro direcciones operar a -25°C?
Sí, si el transbordador se especifica con una batería de baja temperatura y protección de componentes adecuada. Las versiones de cadena fría pueden usar baterías de litio de baja temperatura, puertos de carga de baja temperatura y ensamblajes de PCBA recubiertos para resistencia a la humedad. La colocación del bastidor, elevador y cargador también debe diseñarse para heladas, condensación y acceso limitado para mantenimiento.
¿Necesito reemplazar mi WMS para adoptar la automatización de transbordadores de cuatro vías?
No necesariamente. El sistema de transbordadores de cuatro vías puede ser controlado a través de una capa WES o WCS que se sitúa entre el WMS existente y el grupo de transbordadores. El WMS necesita enviar requisitos de salida y entrada a nivel de tareas, pero no necesita saber cuántos transbordadores están en movimiento o qué elevador está disponible. La calidad de la integración es más importante que reemplazar el WMS.
¿Cuántos transbordadores se requieren para un rendimiento dado?
El número depende de las distancias de recorrido, capacidad de elevación, ciclos de carga y agrupación de pedidos. Un sitio pequeño con un rendimiento moderado puede necesitar solo unos pocos transbordadores, mientras que un centro de distribución de alto rendimiento puede requerir una flota con cargadores redundantes y múltiples elevadores. El método correcto es construir una simulación de flujo de tareas a partir de datos reales de palets por hora en lugar de seleccionar un tamaño de flota de un catálogo.
¿La automatización de transbordadores de cuatro vías es solo para nuevos almacenes?
No. Los sistemas de transbordadores de cuatro vías también se utilizan en almacenes existentes que tengan suficiente planitud del suelo y tolerancia en los estantes para desplazamiento guiado por riel. En proyectos de reconversión, las principales restricciones de diseño suelen ser el espaciamiento de columnas, carga del suelo, altura disponible y la capacidad de planificar la modernización sin detener las operaciones diarias.
¿Qué tamaños de palets soporta un transbordador de cuatro vías?
Los modelos comunes soportan huellas de palets regionales como 1.200 × 800–1.000 mm, 1.016 × 1.219 mm, 1.100 × 1.100 mm, 1.200 mm y palets de uso intensivo de hasta 1.400 mm. La capacidad de carga suele variar entre 1.200 kg y 2.000 kg, dependiendo del modelo de transbordador. La condición del palet, el espaciamiento de la tabla inferior y la deflexión bajo carga deben verificarse durante la especificación.
¿En qué se diferencia WCS de WMS en la recuperación con transbordadores de cuatro vías?
Un WMS gestiona inventario, pedidos y prioridades comerciales. Un WCS gestiona decisiones en tiempo real del equipo, como qué transbordador recoge qué palet, cuándo debe moverse un elevador y cómo manejar un punto de transferencia bloqueado. La capa RCS luego traduce esas decisiones en comandos de movimiento para robots individuales. En sistemas de transbordadores de cuatro vías, una separación clara entre WMS y WCS evita que la lógica a nivel de pedido interfiera con el control en tiempo real del equipo.
Referencias
[1] ISO 5053-1:2020. Carretillas industriales — Vocabulario — Parte 1: Tipos de carretillas industriales.
[2] EN 528:2008+A1:2022. Equipos de almacenamiento y recuperación dependientes de riel — Requisitos de seguridad.
[3] FEM 9.851. Datos de rendimiento de máquinas de S/R — Tiempos de ciclo.
Si está interesado, eche un vistazo a estos artículos relacionados:
El inicio del almacenamiento inteligente aquí: Sistemas de lanzaderas de cuatro vías rentables
El transporte de seis vías impulsa el almacenamiento denso, rompiendo las limitaciones espaciales
Transbordador de Seis Vías: La Herramienta Inteligente de Almacenamiento para la Reducción de Costos y Eficiencia