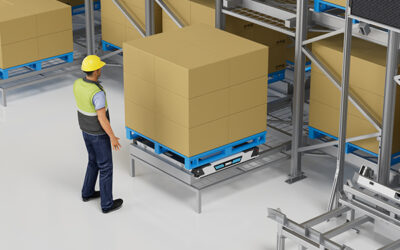
La manipulación autónoma de palets ha pasado de ser un experimento de manejo de materiales a una disciplina de ingeniería de sistemas. Un robot inteligente de palets no es un carrito motorizado que accidentalmente transporta una carga. Es un vehículo controlado que combina control de movimiento, posicionamiento, almacenamiento de energía, enganche de carga e integración con el software del almacén dentro de una estructura de estanterías, bajo un plan de misión y en coordinación con otros robots y la capa de gestión del almacén. La envolvente de seguridad para estos sistemas suele seguir los requisitos para camiones industriales sin conductor y sus sistemas [1].
La arquitectura de hardware del manejo inteligente de palets
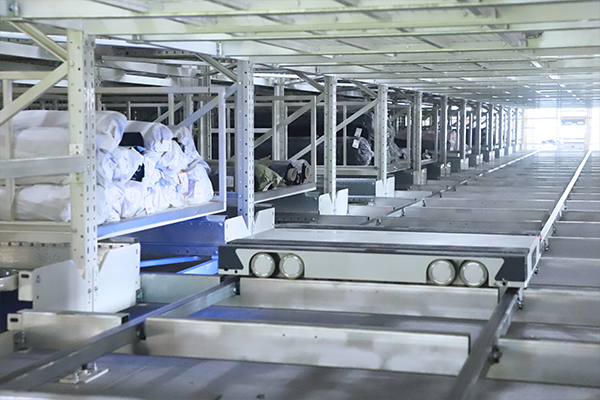
En un almacén de palets a persona o palets a máquina, la flota de robots normalmente se divide por dirección de movimiento. Un sistema de transbordador de cuatro vías maneja el desplazamiento horizontal dentro de los pasillos de estanterías. Un cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits mueve los palets entre niveles mediante un transbordador bidireccional vertical. Un
sirve para pasillos estrechos y puntos de recuperación. Esa división de movimiento es lo que hace que la manipulación autónoma de palets sea escalable: ningún vehículo individual tiene que ser bueno en todo.
La inteligencia de un robot de palets proviene de tres capas. La primera es el control local, como mantener la velocidad, aceleración y precisión al detenerse. La segunda es la navegación, que puede combinar cuadrículas de códigos de barras, SLAM láser, encoders y visión 3D. La tercera es la lógica de misión, donde el robot recibe una tarea del software de control del almacén, selecciona una ruta, confirma el palet correcto y reporta el estado de finalización.
Transbordadores de cuatro vías: el caballo de batalla del almacenamiento de alta densidad
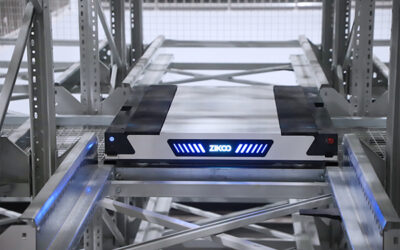
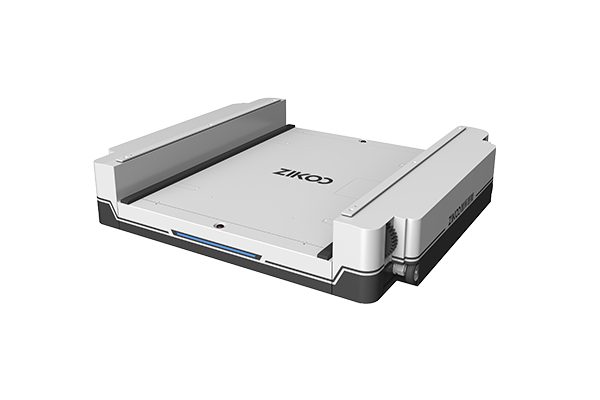
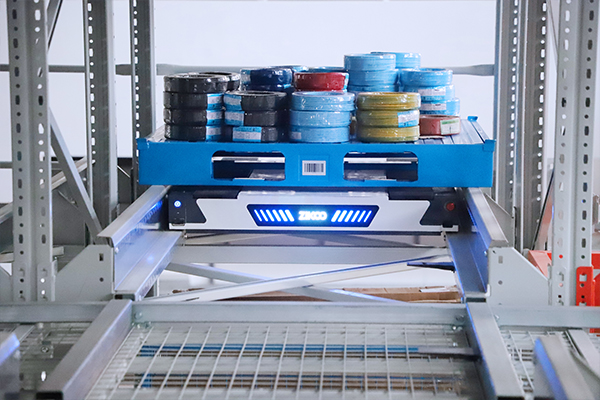
El transbordador de cuatro vías R-bot está diseñado para almacenamiento y selección de palets de alta densidad. Tiene una altura de 125 mm en la mayoría de los modelos, lo que le permite desplazarse por debajo de los palets dentro de los pasillos de estanterías, levantar ligeramente la carga y transportarla en cuatro direcciones. Las cargas nominales varían de 1.200 kg a 2.000 kg dependiendo del modelo. Las configuraciones estándar se mueven a 1,6 m/s vacíos y 1,2 m/s cargados, mientras que las versiones de gran capacidad para palets grandes operan a 1,35 m/s vacíos y 1,0 m/s cargados.
La baja altura del cuerpo es importante porque la manipulación de palets se trata en última instancia de espacio vertical libre. Si el robot es lo suficientemente delgado, se pueden colocar más niveles de almacenamiento en la misma altura del edificio. Esa compensación de ingeniería, altura del vehículo frente a capacidad de carga, determina cuántos palets puede contener un sistema de almacenamiento denso.
El tamaño de la huella del palet sigue siendo importante. Las dimensiones y tolerancias de los palets intercontinentales están especificadas en estándares como ISO 6780 [2]. Un transbordador de cuatro vías debe coincidir con el ancho, profundidad, espacio libre en la parte inferior y condición de la tabla del palet real, no con un tamaño teórico de palet. Por eso, los modelos de transbordadores a menudo se separan por tipo de palet: formatos de 1.200 mm, 1.016 × 1.219 mm, 1.100 mm y formatos más grandes de 1.400 mm, cada uno requiere una configuración de ancho de cuerpo diferente.Smart Storage Revolution: Comprehensive Overview of Sistema de transporte en cuatro direccioness for Automatic 3D WarehousesLos transbordadores de cuatro vías están en el centro del almacenamiento de palets de alta densidad a persona. <
> explica cómo un sistema de transbordador de cuatro vías convierte un almacén 3D automático de un concepto de diseño en una arquitectura de almacenamiento funcional.
Coordinación de seis vías: añadiendo la dimensión vertical
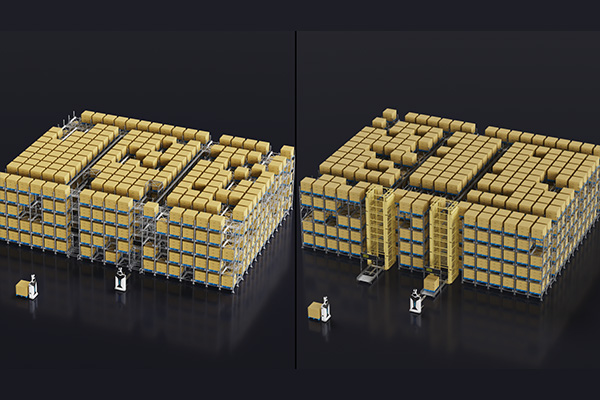
Un transbordador de cuatro vías se desplaza horizontalmente. Para crear una red de almacenamiento tridimensional completa, el sistema necesita un elevador vertical. El transbordador bidireccional vertical H-bot realiza esa función mientras ocupa una sola posición de almacenamiento en la estantería. Tiene una carga nominal de 1.800 kg en configuraciones estándar y posiciona las cargas con una precisión de ±1 mm. La velocidad de desplazamiento típica es de 1 m/s vacío y 0,5 m/s cargado, con una aceleración de 1 m/s² vacío y 0,3 m/s² cargado. sistema de transporte en seis vías Cuando un H-bot se integra con transbordadores de cuatro vías R-bot, el resultado es un
sistema: cuatro direcciones horizontales más arriba y abajo. Eso cambia la forma en que se diseñan las zonas de buffer, las caras de selección y las rutas de recuperación. En lugar de mover cada palet a un transportador fijo, el sistema puede llevar el palet a un elevador, transferirlo a un piso de selección y devolver el palet vacío al almacenamiento sin bloquear el pasillo.Transbordador de Seis Vías: Empoderando a las Industrias para Adoptar el Almacenamiento Inteligente> covers how sistema de shuttle de seis víasAgregar un transbordador bidireccional vertical convierte una red de transbordadores de cuatro vías en un sistema de materiales tridimensional. <
Orquestación de Software con WMS, WES, WCS y RCS
El transbordador es solo el actuador. El sistema que lo hace inteligente es la pila de software. En la manipulación automatizada de palets, las funciones de gestión generalmente se separan en WMS, WES, WCS y RCS. El WMS decide qué debe moverse. El WES agrupa, prioriza y secuencia las órdenes. El WCS asigna tareas al equipo. El RCS gestiona la ejecución a nivel de robot: selección de rutas, control de tráfico, carga y recuperación de errores.
Esa separación es práctica para robots de palets porque el almacenamiento de alta densidad crea conflictos. Varios transbordadores pueden necesitar la misma pasillo, el mismo elevador o la misma cara de recogida. Un orquestador de misiones debe reservar rutas, prevenir bloqueos y recuperarse de un carril bloqueado sin intervención humana.
Un robot de palets que funciona solo en aislamiento no es suficiente para operaciones de alta variedad de SKUs y alto rendimiento. El robot debe aceptar una tarea, coordinarse con elevadores y transportadores, y devolver un mensaje de finalización que actualice el inventario en casi tiempo real. Por eso, el sistema de control se evalúa junto con el vehículo, no como un complemento separado.
El transbordador en sí es solo la mitad del sistema; la capa que falta es la orquestación. <El Software de Almacén Inteligente PTP Empodera a las Empresas para Mejoras Inteligentes> explica cómo WMS, WES, WCS y RCS trabajan juntos para convertir hardware robótico en una inteligencia de almacén adaptable.
Engineering review: envíe la huella del palet, altura de almacenamiento, profundidad del estante, movimientos de palets objetivo por hora y requisitos de almacenamiento en frío, si los hay, a [email protected]. La respuesta debe mapear el número de transbordadores, puntos de elevación y la integración de software con el espectro de carga real, no con una lista genérica de equipos.
Acceso en pasillos estrechos con robots apiladores omnidireccionales U-bot
No todas las posiciones de palets se encuentran dentro de un carril de transbordador denso. Algunos almacenes tienen pasillos estrechos, tipos de palets irregulares o áreas de recogida de bajo volumen. El robot apilador omnidireccional U-bot está diseñado para esas tareas de acceso. Requiere un ancho de pasillo mínimo de 2.100 mm en su modelo U1045 y 2.140 mm en los modelos U1060 y U1080. Las alturas de elevación cubren 4.500 mm, 6.000 mm y 8.000 mm, con una carga nominal de 1.000 kg.
El U-bot utiliza navegación híbrida láser SLAM bidireccional y una cámara de profundidad 3D que construye un modelo de la posición del palet. La cámara compensa el desplazamiento de la tabla de tope de hasta ±50 mm, lo cual es importante cuando los palets no son perfectamente cuadrados o tienen tablas desplazadas. La precisión en el posicionamiento al conducir es de ±10 mm.
En un sistema combinado de recogida en pasillos estrechos con U-bot y AMR, la eficiencia de recogida puede alcanzar las 300 piezas o más por hora, con capacidad de entrada y salida de 80 o más palets por hora. Tal sistema puede soportar hasta 10.000 SKUs en operaciones de múltiples SKUs y cajas divididas.
Capacidad, Densidad y Ingeniería de Seguridad
La capacidad no es una especificación de un solo robot. Es el resultado del número de vehículos, tiempo de ciclo, capacidad de elevación, profundidad del carril y programación de misiones. Un transbordador rápido con un control de tráfico deficiente puede ofrecer un rendimiento real menor que un transbordador más lento con mejor secuenciación. Por eso, los sistemas automatizados de palets se evalúan por su rendimiento global, no solo por la velocidad del vehículo.
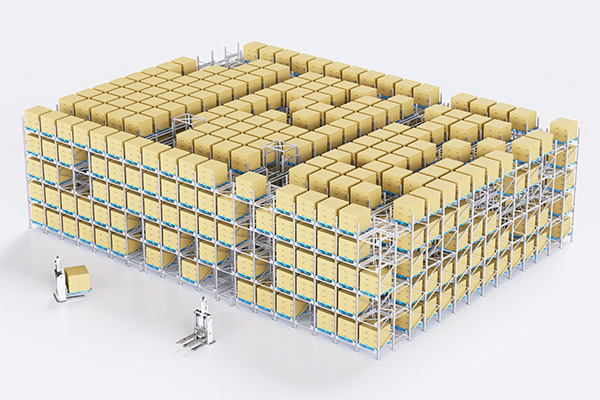
La densidad es más fácil de comparar. Un sistema de transbordadores de cuatro vías elimina la necesidad de muchos pasillos anchos porque el transbordador viaja dentro del carril del estante. El espacio de pasillo ahorrado puede aumentar el número de ubicaciones de almacenamiento en la misma huella del edificio. almacenamiento denso es particularmente útil para palets de bajo a mediano volumen de rotación, materias primas, productos terminados y inventario en cadena de frío.
Para robots de palets guiados por riel y máquinas de almacenamiento y recuperación que operan dentro de estructuras de estantes, la seguridad está regulada por normas como EN 528 [3]. Esa norma aborda equipos de almacenamiento y recuperación dependientes de riel y establece requisitos para movimientos seguros, acceso y control. Cuando los vehículos autónomos se mueven fuera del estante, como los AMR, el marco de seguridad para camiones industriales sin conductor se vuelve relevante [1].
El almacenamiento en frío añade otra capa. En entornos a -25 °C, las baterías del transbordador, recubrimientos de PCBA, puertos de carga y materiales de las ruedas deben especificarse para condensación, descarga a baja temperatura y ciclos térmicos repetidos. Un transbordador de cadena de frío puede operar de seis a ocho horas con una batería de litio dedicada a bajas temperaturas, pero la estrategia de carga debe tener en cuenta las ventanas de carga en bajas temperaturas.
De concepto a configuración
Un proyecto de robot de palets inteligente debe comenzar con datos, no con una lista de equipos. La siguiente información suele ser suficiente para producir una primera configuración de ingeniería: longitud, ancho, altura y peso del palet; número de SKUs; palets entrantes y salientes por día; rendimiento en horas punta; temperatura de almacenamiento; altura del edificio; espaciamiento de columnas; y posiciones de muelle.
A partir de esa entrada, el diseño del sistema puede determinar si un transporte de cuatro vías es apropiado, si se requiere una elevación vertical H-bot y si un U-bot debe cubrir el acceso a pasillos estrechos. El perfil de la paleta suele decidir el modelo de transporte. El perfil de rendimiento decide la cantidad de transportes y elevadores. El perfil de temperatura determina la configuración de la batería y el recubrimiento. La altura del edificio decide cuántos niveles se pueden diseñar en la estantería.
Los proyectos en entornos especiales pueden requerir restricciones adicionales. Los entornos de producción de energía nueva, por ejemplo, pueden requerir vehículos que eviten cobre, zinc, níquel y plomo en componentes expuestos, utilicen estructuras de acero inoxidable y apliquen ruedas de amortiguación de goma para reducir el riesgo de contaminación metálica.
Hablar con el Equipo de Ingeniería
Si está evaluando la manipulación autónoma de paletas para una construcción nueva, una expansión o una modernización en un sitio existente, contacte con Zikoo Smart Technology Co., Ltd en [email protected] o (+34)-19941778955. Incluya dimensiones de la paleta, altura de almacenamiento, rango de temperatura y rendimiento objetivo de entrada y salida. El equipo de ingeniería puede mapear la familia de robots adecuada, el plan de elevación vertical, la interfaz de estanterías y los puntos de integración de software.
Preguntas frecuentes
¿Cuál es la diferencia entre un transporte en cuatro direcciones y un transporte de palets en dos direcciones?
Un transporte de dos vías generalmente se mueve hacia adelante y hacia atrás dentro de un solo carril. Un transporte de cuatro vías también puede moverse lateralmente entre carriles, lo que le permite cambiar de carril sin un vehículo de transferencia y proporciona más flexibilidad en la ruta del almacén.
¿Pueden los robots inteligentes de paletas trabajar en almacenamiento en frío?
Sí. El almacenamiento en frío requiere baterías de litio de baja temperatura, electrónica resistente a la condensación y estrategias de carga diseñadas para operaciones en bajas temperaturas. Las configuraciones dedicadas a la cadena de frío pueden operar en entornos de hasta -25 °C durante seis a ocho horas por carga.
¿Cómo mejora un sistema de transporte de seis vías la densidad de almacenamiento?
Un sistema de transporte de seis vías combina el movimiento horizontal de un transporte de cuatro vías con un transporte vertical bidireccional. La elevación vertical ocupa una posición de almacenamiento única y transfiere paletas entre niveles, lo que permite que la estantería se extienda hacia arriba mientras el transporte maneja el movimiento horizontal dentro de los pasillos.
¿Qué datos son necesarios antes de configurar un sistema de robots de paletas?
Como mínimo, se deben proporcionar las dimensiones de la huella de la paleta, peso, altura de almacenamiento, rango de temperatura, cantidad de SKU, volumen diario de entrada y salida, rendimiento en horas punta y restricciones del edificio como el espaciamiento entre columnas. Estas entradas determinan el modelo de transporte, el tamaño de la flota, la cantidad de elevadores y el distribución de las estanterías.
¿Cómo se integran los robots de paletas con WMS y WCS?
El robot se comunica con la capa de control del almacén a través de interfaces de tareas. WMS libera el movimiento de pedidos o inventario, WES secuencia y prioriza el trabajo, WCS asigna tareas a los equipos y RCS gestiona la navegación del robot, el tráfico, la carga y la recuperación de excepciones.
Referencias
[1] ISO 3691-4:2023, Vehículos industriales — Requisitos de seguridad y verificación — Parte 4: Vehículos industriales sin conductor y sus sistemas.
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits
[3] EN 528:2008, Equipos de almacenamiento y recuperación dependientes de rail — Requisitos de seguridad.
Si está interesado, eche un vistazo a estos artículos relacionados:
Transbordador de Seis Vías: La solución de doble motor para alta capacidad de transporte
Grúa apiladora vs Transbordador de cuatro vías: cuál se adapta mejor a su almacén ASRS
¿Buscas fabricantes confiables de transbordadores de cuatro vías? Elige Zikoo Robotics