倉庫作業員が評価する際に 四方向シャトル システム、最初に浮かぶ疑問は一つだけです:パレットの取り扱いは実際にどれくらい速くなるのか?答えは一つの数字ではなく、サプライヤーのパンフレットと一致することは稀です。私たちの製造、コールドチェーン、3PLプロジェクトにおけるエンジニアリング作業から得られた結果は、 四方向シャトルシステム 通常、手動フォークリフト操作と比較して、40%から80%のスループット向上をもたらしますが、最終的な数値は多くの初期段階の購入者が見落としがちな要素に依存します:シャトルフリートの規模、垂直リフトの統合、ソフトウェアの調整です。この記事では、それらの要素を検討し、構成にコミットする前に現実的な期待値を持てるようにします。
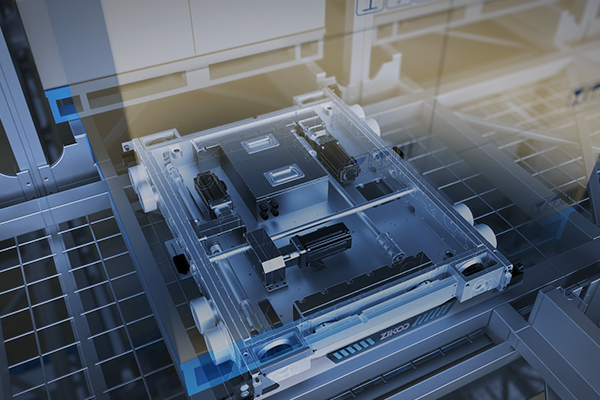
四方向シャトルシステムにおけるスループットを決定する要因は何ですか?
処理能力 in a パレットシャトルシステム isn’t defined by top speed alone. It is the number of pallet moves completed per hour across an aisle or a floor, a metric shaped by travel distance, lift transfer time, and how well the control software sequences tasks.
R-ボットの四方向シャトルを取り扱います。標準モデルは空荷時に1.6 m/sで走行し、最大1,200 kgの荷物を積載した場合は1.2 m/sで走行します。50メートルの通路では、荷物を積んだ状態での単一の往復に約42秒かかります(リフト時間は含まず)。垂直シャトルがない場合、それはシャトルあたりおよそ40から50パレットの移動に相当します。しかし、共有リフトでの待機を導入すると、その数は急速に減少します。本当のボトルネックはシャトルの地上速度ではなく、垂直移動です。私は、通路の端に専用のH-ボット垂直シャトルを追加することで、同じフロアの車両数であっても、スループットが1時間あたり35から70パレットの移動に向上した施設を見たことがあります。これは単にシャトルがリフトの列待ちをしなくなったためです。
Hボットによる垂直統合はどのようにして処理能力を増加させるのか?
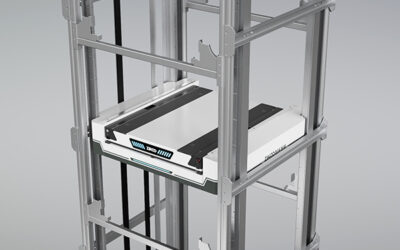
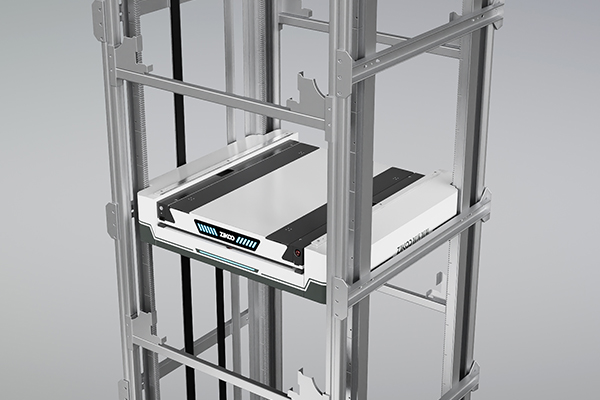
一端に単一のパレットリフトを使用した四方向シャトルレイアウトは、シリアル依存性を生じさせる:各レベル変更ごとにシャトルが待機しなければならない。各収納通路の両端にHボット垂直双方向シャトルを統合することで、そのボトルネックを排除する。Hボットは空荷時1 m/s、積荷時0.5 m/sで動作し、位置決め精度は±1 mmであり、レベル切り替え時間を一定かつ予測可能に保つ。
エレベーターのシャトル待ち時間は、多層システムにおいて最も過小評価されているスループット低下要因のひとつです。六方向シャトルが密集ストレージを可能にし、空間制限を打破RボットとHボットをペアリングすることで、シリアル依存性を排除し、6方向のフローを作り出す方法と、それが1時間あたり100パレット以上の運用にとってなぜ重要かについて説明します。
私たちの独自のシステム設計では、単一の中央リフトから各階に二つのHボット垂直シャトルに移行することで、通常、処理能力が倍増します。これは、システムが入庫と出庫のパレットを同時に干渉なく処理できるためです。この利得は段階的なものではなく、構造的なものです。
倉庫のレイアウトが複数階層であり、スループット目標が厳しい場合、シャトル数とリフト容量の相互作用を最終的な設備リストを確定する前に確認する価値があります。レイアウトの前提条件についての簡単なレビューをご希望の場合は、[email protected]までご連絡ください。
最大のスループットを達成するためにシャトル艦隊の適切なサイズはどう決めるべきか?
Adding more shuttles per floor increases concurrent pallet movements, but after a certain point the gains flatten. I’ve observed that the throughput curve bends when the lift-to-shuttle ratio falls below one vertical connection per 3 to 4 shuttles per floor. With too few lifts, shuttles waste time waiting, regardless of how many are deployed.
R-botファミリーには、1,200kgから2,000kgまでのモデルがあり、より重いユニットは空荷時に1.35m/sでやや遅く動作します。低温リチウムバッテリーを搭載した高密度冷蔵庫では、6〜8時間の連続運転をサポートし、重い荷物にはR1500BまたはR2000Bをよく仕様します。軽量パレットには、標準のR1200B(1,200kg、空荷時1.6m/s)がより多くの動作を1時間あたり達成し、フロアごとに3〜4台のこれらを配置し、通路端に専用のH-botを設置することで、配送センターで1時間あたり70〜90パレットの移動を実現できます。同じフロアにシャトルを3台から5台に増やしても、リフトが制約となるため、スループットは10%から15%以上にはほとんど増加しません。
さまざまな倉庫シナリオで期待できるスループット向上はどのくらいですか?
単一の数字ですべての設置をカバーすることはできません。以下の表は、手動フォークリフトを運用している同じ施設と比較して、複数の構成タイプで検証されたスループット向上範囲を示しています。
| Scenario | 構成 | 手動と比較したスループット向上 |
|---|---|---|
| 標準DC、天井高8m | 床面に2台のR-ロボット、2つの通路ごとに1台のH-ロボット | 40%から55%へ |
| 高層冷蔵庫、-25°C | 床面に4台の重荷重R-ロボット、通路ごとに専用のH-ロボット | 60%から75%へ |
| 3PL多SKU、混合パレットサイズ | 床面に3台のR-ロボット、WCS最適化、通路ごとにデュアルH-ロボット | 50%から70%へ |
これらの範囲は、ソフトウェア調整とオペレーターの立ち上げ後のシステム観察から得られたものです。冷蔵庫の数値は極端な温度での加速遅れを反映していますが、密なラックレイアウトによる移動距離短縮の利点も示しています。
ソフトウェアスケジューリングはハードウェアの限界を超えてスループットを向上させるのか?
ハードウェアが上限を定める場合、ソフトウェアスケジューリングはどれだけ近づけるかを決定します。基本的なFIFOタスク割り当てでは、次のコマンドを待つ間にシャトルがアイドル状態になります。私たちのPTPソフトウェアプラットフォームは、動的ミッション割り当てを使用し、シャトルの位置、バッテリー状態、注文の緊急性に基づいてタスクを継続的に再配置します。これだけで、ハードウェアを追加せずに実効スループットを15%から25%に引き上げることが可能です。
ハードウェアの速度が上限を設定しますが、ソフトウェアスケジューリングはその近さを決定します。<ソフトウェア駆動のハードウェア:[六方向シャトル](https://www.zikooint.com/solution/r-bot-h-bot-six-way-shuttle-dense-storage-system)は倉庫の効率を最大化します> では、PTPのタスク割り当てロジックがデッドヘッドやアイドル時間を最小化することで、シャトルの能力の上限までスループットを押し上げる方法について詳述します。
私は、サードパーティのWCSから私たちの統合ソフトウェアへのアップグレードにより、平均シャトルのアイドル時間が30%以上短縮され、シャトルあたりのパレット移動数が1時間あたり20パレット増加したプロジェクトに携わったことがあります。それは推測の改善ではなく、コマンド遅延の削減と移動経路の最適化による測定可能な結果です。
システムレベルのシミュレーションなしでスループット向上を評価することはリスクがあります。なぜなら、特定のSKUミックスや注文波パターンが独自の需要ピークを生み出すからです。私たちのエンジニアリングチームは、実際の施設の寸法と製品データを使用して容量分析を行い、ハードウェアの注文前にスループットを予測します。倉庫の図面と日々のパレット移動目標を[email protected]に送信するか、技術レビューのスケジュールを立てるために(+86)-19941778955にお電話ください。
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits
自分の倉庫の予想スループットをどう計算すればよいですか?
フロアごとのシャトル数と、移動距離とリフト転送時間から導き出した平均パレット移動サイクル時間から始めます。それに稼働時間を掛け、シフト交代やバッテリー交換のために減額します。私は常に、波パターンやSKUの分布がピークを作り出し、定常状態の計算では見逃されるため、単一の式よりも離散事象シミュレーションレポートをサプライヤーに依頼することをお勧めします。注文データとフロアプランを共有すれば、そのシミュレーションを構築できます。
四方向シャトルは常にフォークリフトより速いですか?
移動密度によります。1時間あたり5パレット未満の移動が必要な通路では、リーチトラックで十分です。しかし、1時間あたり15〜20移動以上、または複数シフトで運用される場合、シャトルの連続作業能力と運転者の疲労防止が明らかな利点をもたらします。冷蔵室では、シャトルのバッテリーは零下条件に設計されているため、ギャップはさらに広がります。一方、人間の運転者は休憩が必要です。
スループットを制限する最大のボトルネックは何ですか?
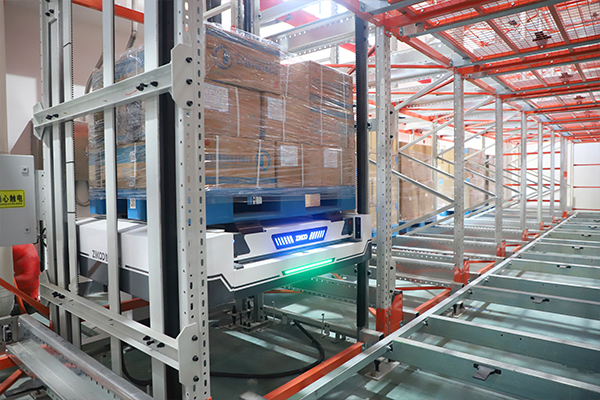
垂直輸送です。容量不足のリフト構成による損失の方が、遅いシャトルによる損失よりも大きいです。1フロア全体をカバーする単一のリフトは、パレットの移動が1時間あたり25〜30移動を超えるとボトルネックになります。2台目のリフトを追加するか、より良い方法として両端にH型ロボットを配置すれば、その待ち行列は即座に解消されます。六方向レイアウトでは、リフトのボトルネックは消え、スループットはシャトルの数に比例して拡大します。
設置後、設計スループットに到達するまでどのくらいかかりますか?
機械の立ち上げには通常2〜3週間かかりますが、実際の増加はWCSが注文パターンを学習するにつれて進行します。稼働開始の最初の1ヶ月間は、設計目標の70〜80TP3T程度のスループットになります。ソフトウェアの調整とオペレーターの習熟度が進むにつれて、3ヶ月後には90〜95TP3Tに安定して到達します。最終的な5%の調整は、ピック・ドロップステーションの割り当ての微調整を必要とし、これらは四半期ごとのシステムレビューで行います。
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits 六方向シャトルシステム より高いスループットを達成するにはコストがかかりますか?
ハードウェアにはH型ロボットとサポートレールが追加されますが、総コストはしばしば低くなります。なぜなら、フロアあたりのシャトル数を減らせるからです。六方向レイアウトでは、シャトルの待機時間が短縮されるため、同じスループットを目標とした四方向システムと比較して、フリートサイズを20〜30TP3T削減できます。初期投資は高くなりますが、5年間の所有コストは高スループット運用において六方向方式を推奨します。レイアウトに合わせた詳細なコスト・ベネフィット比較については、倉庫の図面と日々のパレット移動量を送付いただければ、四方向または六方向の構成で実現可能なスループットをマッピングします。
興味があれば、これらの関連記事もご覧ください: