ピッキングエラーは倉庫にとって、多くの運営者が気付いていない以上のコストをもたらします。出荷指示に対して誤ったパレットを一つだけピックすると、それが顧客からの返品、出荷の再作業に伴う無駄な労力、そしてサイクルカウントごとに拡大する在庫の不一致につながります。さまざまな業界でパレットから人へのロボットシステムを設計・導入して10年の経験を持つ中で、私は次のことを発見しました。 自動倉庫・搬送システムピッキングエラーを減らすのは、主に速度を上げることではなく、人間のミスが発生する決定ポイントを排除することによって実現します。ハードウェアの精度とソフトウェアのロジックは、それぞれ人力によるピッキング工程では避けられないエラーの全てのクラスを排除します。
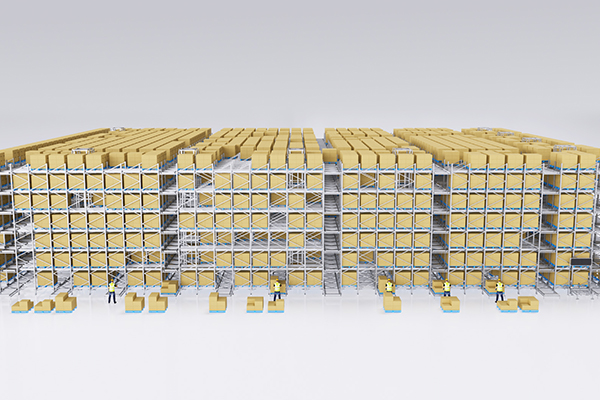
手動ピッキング工程がエラーを引き起こす理由
従来の倉庫を歩き回ると、エラーの原因が見えてきます。広い通路を横断して作業するフォークリフト運転者は、ピックリストを読み取り、記憶やサインからパレットを探し、正しい数量を確認し、時には部分的なパレットの組み立てを行います。各ステップは潜在的な故障ポイントを含んでいます。ラベルの印刷が不良で誤読されること、パレットが収納後に誤った棚に置かれ、見た目や場所ではなく外観でピックされること、ハンドヘルド端末に入力された数量が誤っていても、出荷が顧客に届くまで気付かれないことです。サイクルタイムが秒単位で測定される高スループットの作業では、規律正しい作業者であっても、疲労が出ると数字を入れ間違えたり、場所をスキップしたりすることがあります。
手動環境でのピッキングエラーは、主に不注意な作業員のせいではなく、自動化された検証がなく、人間の確認に頼るプロセスに起因します。システムが正しいパレットを取得したかどうかを、作業員のスキャンやキーストロークを信用する以外に判断できない場合、大規模になるほどエラーは避けられません。
ハードウェアロッキング:AS/RSメカニズムが選択ミスを排除する方法
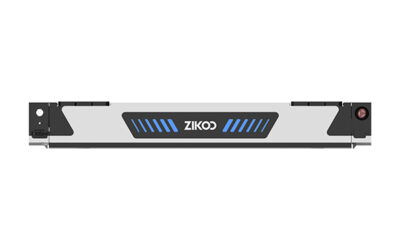
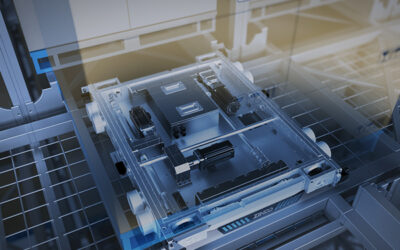
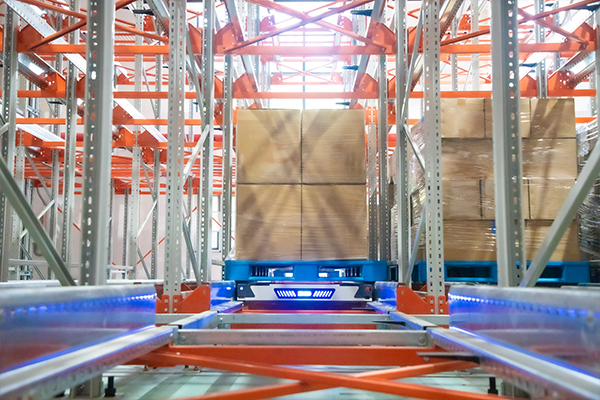
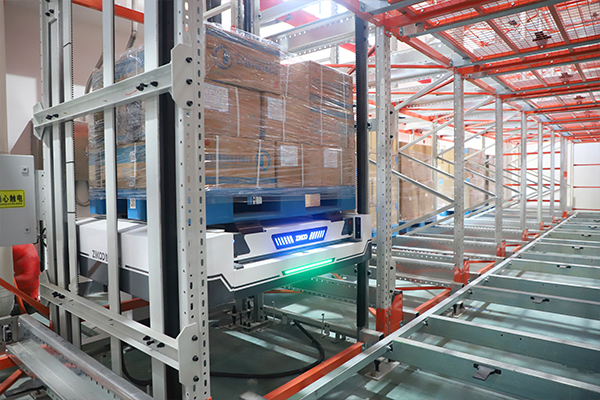
AS/RSの最初のエラー低減層は、物理的な取り出しメカニズムそのものから生じます。 四方向シャトル またはスタッカークレーンが保管場所に移動する場合、どのパレットを選ぶかについて手動の決定はありません。制御システムは機械を正確な座標に誘導し、シャトルはその場所を占める正確なパレットを取り出します。もしパレットが正しく収納されていれば、システムは常に正しいアイテムを届けます。隣接するベイの間で人間が選択することはないためです。
検索メカニズム自体が継続的な精度に大きく影響し、システムアーキテクチャは繰り返しサイクルが位置決めコンポーネントに与える負荷の程度を決定します。スタッカークレーン対4方向シャトル:どちらが[ASRS倉庫](https://www.zikooint.com/asrs-automated-storage-and-retrieval-system-solutions)に最適かなぜ非結合の性質が重要であるかの理由を説明します 四方向シャトルシステムsは、スタッカークレーンの設置と比較して一点の機械的劣化を低減し、システムのサブインチ位置決め精度の維持期間に直接影響します。
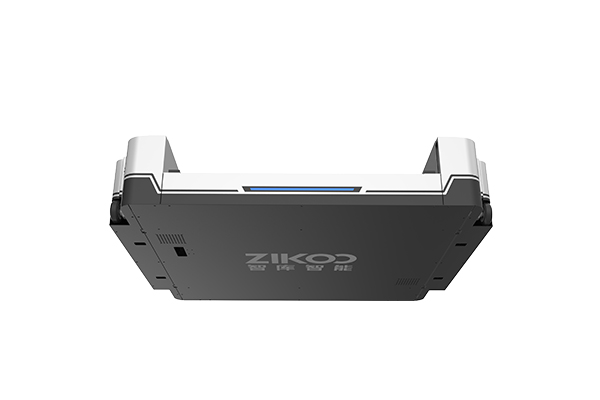
R‑bot四方向シャトルは、H‑botエレベーターと組み合わせた場合、垂直軸において±1mmの位置決め精度を持ちます。この許容範囲により、数百サイクルにわたってパレットの端に向かって機械がずれることなく、部分的な接触や衝突のリスクを回避します。パレットの落下につながる位置決め誤差は、オペレーターの注意力ではなく、クローズドループサーボ制御によって排除されます。 manual倉庫では、フォークリフトの運転手が別のパレットを取り出す際に隣接するパレットを押すこともありますが、適切に設計されたAS/RSでは、各格納位置はラックと機械の動作範囲によって隔離されているため、隣接する荷物も決して妨害されることはありません。
エラーを出発前に検知するソフトウェア駆動のピッキングロジック
ハードウェアの取得は選択問題を解決しますが、ソフトウェアはより高次のリスク、すなわち注文に対して誤ったSKUを選択することに対処します。適切に統合されたWMSとWCSの層は、単にシャトルに行き先を指示するだけでなく、その目的地のパレットが注文の要件に一致していることを確認してから取得指示を出します。
これはいくつかの段階で行われます。棚入れ時に、システムは各パレットの正確な保管場所をSKU、バッチ、ロットデータに対して記録します。ピックオーダーがリリースされると、WMSは在庫記録を照会し、特定の保管位置に結びついたピックリストを生成します。これは一般的なゾーンではなく、特定の保管位置に基づいています。次に、WCSはこれらの位置をシャトルの動きに変換します。人間がピックリストを読んでベイを選ぶことはありません。シャトルが到着してパレットを持ち上げた瞬間に、システムは在庫を更新し、同じ場所からの二重ピックを防ぎます。注文が生成されている間に、統合作業によってパレットが移動された場合でも、ソフトウェアは人間の介入なしにピックを再ルーティングします。
このクローズドループロジックは、プロジェクトの立ち上げ時に最も劇的な誤ピックの減少を見た部分です。高SKUの製造設置の一例では、稼働開始の最初の月内にほぼすべてのピッキングエラーを排除しました。これは、WMS/WCS層が、取り出したパレットの記録された識別情報がピック指示と一致しない限り、注文が履行されないように防止したためです。現場のオペレーターは出荷待ちエリアのみとやり取りし、個々の保管場所とは関わりません。そのため、取り出しと出荷の間で誤ピックが発生する経路はありません。ジクーの倉庫実行ソフトウェアは、R-botシャトルフリートとPTPプラットフォームとの直接連携により、トランザクション層を唯一の真実の情報源とし、ピック後のスキャンによる誤り検出に頼ることなく、正確な管理を実現しています。
エラーのないプロセスを実現するための検証手順
ソフトウェア駆動の検索を用いてもギャップが残ることがある:最初に誤ったパレットが収納された場合はどうなるか?システムはそのパレットを正しく検索するかもしれないが、収納取引が誤って入力されていた場合、そのアイテムは注文に対して誤ったものである。ここで統合された検証がループを閉じる役割を果たす。
私が取り組むAS/RS設計では、収納検証は通常、バーコードスキャンと寸法チェックを入荷コンベヤまたはシャトルの入口で組み合わせて行う。生産または受領から到着したパレットは、ラベルを読み取るスキャントンネルを通過する。WMSはSKUがその購買注文または生産バッチの期待されるアイテムと一致することを確認する。ラベルが読めない場合やデータが一致しない場合、そのパレットはストレージに入る前に例外レーンに迂回される。この単一のチェックは、収納サイクルにおよそ2秒を追加するだけで、手動倉庫では数日後の監査時にしか発見されない誤りの全クラスを防ぐ。食品や医薬品材料を扱う温度管理された運用では、この入荷検証は誤った温度記録のパレットが適合品と同じ通路に入ることを防ぎ、手動検査では高スループットで一貫して満たすことが難しい要件を確実に満たす。
統合システムによる実世界の精度向上
誤り削減を定量化するのは時に難しい。なぜなら、よく設計されたAS/RS設置は長期間にわたりピッキングエラーがゼロと報告されることが多く、改善の割合が抽象的になるからだ。私が共有できるのは、以前は手動運用で1千ピックあたり1〜3の誤り率を追跡していたクライアントが、システム全体の統合後にその数字を1万分の1未満に下げ、6シグマの精度閾値を実質的に満たしたという経験だ。この信頼性のレベルは、ハードウェアの精度、ソフトウェアの取引ロジック、入荷検証を重ねて、すべての条件が一致しない限りピックを完了しないプロセスによって達成されるものである。
そのレベルの信頼性を長期にわたって維持するには、シャトルハードウェアの製造品質とソフトウェアプラットフォームの安定性に大きく依存している。<信頼できる4方向シャトルメーカーをお探しですか?Zikoo Roboticsを選びましょう>は、シャトルの位置決め精度を何百万サイクルも維持するサプライヤーと、最初の千時間以内に劣化を始めるサプライヤーを区別する特定の生産試験プロトコルと部品調達アプローチを詳述している。長期的な精度保証を評価する場合、これらの工学的違いは重要だ。
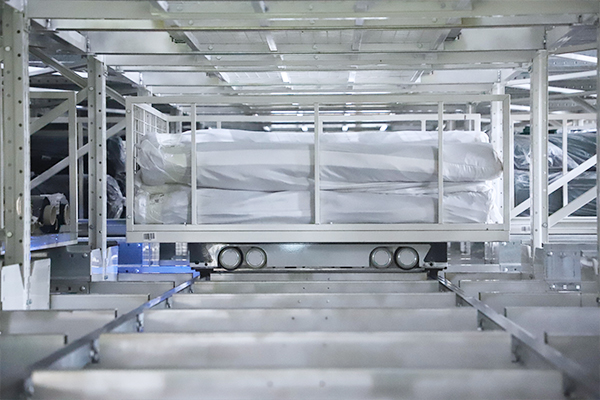
誤り削減を目的とした仕様策定時に調達チームが質問すべき事項
AS/RSプロジェクトを計画しており、精度が最優先事項である場合、技術仕様は単なるピッキング精度目標の記載を超える必要がある。ベンダー評価時に潜在的な統合業者に次の質問をすることをお勧めする:
- システムはどのようにして収納時のパレット識別を検証し、不一致が検出された場合はどうなるのか?
- シャトルやクレーンの位置決めの再現性はどの程度で、ドリフトはどのように補償されているのか?
- ソフトウェアは、ピック作業中に場所が空であることが判明した場合、在庫の不一致をどのように処理するのか?
- パレットラベルが破損または欠落している場合の故障モードロジックは何か?
- システムは、WMSの在庫記録に関係なく、すべてのピック取引をタイムスタンプとSKUとともに記録できるのか?
これらの質問に具体的な設計特徴で回答できるベンダーは、そのシステムが運用に必要な持続的な精度を提供できる。
AS/RSのピッキング精度に関する一般的な質問
AS/RSは、適切に管理された手動倉庫と比較してどれだけピッキングエラーを実質的に削減できるのか?
バーコードスキャンと勤勉なオペレーターを備えた規律ある手動環境では、ピッキング精度は約99.5%に達することができる。それでもなお、千ピックあたり5つのエラーが残る。入荷検証とソフトウェア駆動の検索を備えた統合AS/RSは、通常、精度を99.99%以上に押し上げ、スキャンだけでは捕らえきれないエラーの尾を排除する。改善は、労働者を置き換えることではなく、注意深い人々でも誤りを犯す決定ポイントを取り除くことから生まれる。
ソフトウェアロジックがエラーを捕らえるものである場合、手動倉庫はより良いWMSを導入すれば良いのか?
より良いWMSは、作業者をより正確に誘導することでエラーを減らすが、手動選択行為を完全に排除することはできない。倉庫管理システムは、オペレーターにどの場所を訪れるか、どのSKUをピックするかを指示するが、正しいパレットを物理的に取り、正しいバーコードをスキャンすることは依然としてオペレーターに信頼している。AS/RSでは、WMSは直接リトリーバルマシンに指示を出し、リフトが確認されるまで取引は完了とされない。その閉ループの動作—ソフトウェアがピックを実行し、人が行わない—が違いである。
時間の経過とともにピッキング精度を低下させる可能性のあるメンテナンスや較正の要因は何であり、それらはどのように対処されるのか?
シャトルやエレベーターに搭載された位置決めセンサーやエンコーダーは、点検されない場合徐々にドリフトすることがあります。ほとんどのシステムには、自動ホームポジションルーチンが組み込まれており、各シフトの開始時や一定サイクル後に機械の基準点を再較正します。四方向シャトルシステムの場合、モーターの電流プロファイルも監視しています。通路の片側で位置決め時に高い電流を引き出すシャトルは、機械的なアライメントの問題があり、ピック精度に影響を与える前に修正が必要です。これらの診断はソフトウェア層に組み込まれているため、手動の点検を必要とせず、サービスコールをトリガーできます。
AS/RSシステムにおけるピッキングエラーは、通常ハードウェアの故障やソフトウェアのバグによるものですか?
私の経験では、導入後に発生するエラーの大部分は、ハードウェアの故障やソフトウェアのバグではなく、上流のデータ整合性の問題、例えばWMSに誤ったマスターデータが読み込まれることによって引き起こされます。パレットを正しいスロットから取り出すシャトルが、誤ったSKUを含むパレットを取り出す場合、従来の意味でのリトリーブエラーではありませんが、それでもドックで誤ったアイテムが出てきます。これが、入庫時の検証を行うことが、明らかなピッキングミスの根本原因を排除する最も効果的な設計上の特徴である理由です。
AS/RSのROI計算にエラー削減をどのように考慮すべきですか?
1つのピッキングエラーの年間コストを、リバースロジスティクス、再作業の労働コスト、顧客のペナルティや信用失墜、在庫監査の時間を含めて計算します。これを過去のエラー率で掛けます。1日あたり500パレット以上のスループットを持つ多くの運用では、エラーの年間コストは、リース料や減価償却費のかなりの部分を占めることがあります。その上、サイクルカウントの差異による在庫縮減の効果も加味され、純粋な効率性計算では見落とされがちなコストラインがもう一つ追加されます。高価値SKUや規制対象の材料を扱う場合、エラー防止ピッキングのコンプライアンスとトレーサビリティのメリットが決定要因となることもあります。具体的なプロジェクトレイアウトや財務分析については、当社のエンジニアリングチーム([email protected])にスループットと注文プロフィールを共有するか、(+86)-19941778955までお電話ください。
興味があれば、これらの関連記事もご覧ください:
倉庫価値の再構築:六方シャトルがデジタルトランスフォーメーションを牽引
六方向シャトル:コスト削減と効率化のための究極の倉庫ソリューション
信頼できる4方向シャトルメーカーをお探しですか?Zikoo Roboticsを選びましょう
六方向シャトルが産業を支え、スマート倉庫の導入を促進
六方向シャトル:スマート倉庫の未来を切り拓く