四方シャトルシステムこれらは、パレットの取り扱いからほとんど手作業やフォークリフトの接触を排除し、繰り返し可能でソフトウェア指示の動きに置き換えることで、製品の損傷を減らします。従来のパレット保管では、損傷は通常、引き渡し時に始まります:フォークリフトの爪がストリンガーに当たる、パレットがラックの梁を擦る、または急停止中に荷重がずれるなどです。 四方向シャトル 荷物を自分のデッキ上に運び、荷重の下のレーンに入り、衝撃なく保管場所に配置します。この文章では、導入後に消える損傷源、残る損傷源、そして購入前にシャトル、ラック、WCSで確認すべき点について説明します。
従来のパレット取り扱いで製品損傷が起こる理由
ほとんどのパレットの損傷は、保管位置自体からではなく、移行時に起こります。フォークリフトが通路に入り、パレットを持ち上げ、加速し、ブレーキをかけて荷物をラックの区画に置きます。各ステップには衝撃の可能性があり、その衝撃力は常に見えるわけではありません。フォークリフトの爪がストリンガーをひび割れさせても、すぐにパレットが壊れるわけではなく、その後数週間経ってから引き出しや出荷時に破損することがあります。
| 損傷源 | 従来の故障 | 四方向シャトル制御 |
|---|---|---|
| フォークリフトの爪の衝突 | ピックアップ時にフォークリフトの爪がパレットのストリンガーや製品に当たる | パレットがシャトルのデッキに載っている; 爪の進入なし |
| ラックビームの擦り傷 | パレットが中央から外れてラックのレールやビームを擦る | シャトルは固定レールの経路に沿って割り当てられたレーンへ進む |
| ブレーキ時の荷重のずれ | フォークリフトが急停止し、パレット上の製品をずらす | 積載時の走行速度は空荷時よりも低く設計されている |
| 落下または誤配置 | オペレーターはパレットの端を梁にセットし、その後降ろす | WCSは指定された場所への格納を指示する |
| 二重取り扱い | パレットは保管前に複数回ステージングおよび移動される | パレットは入庫からラックへの一度の移動のみ行われる |
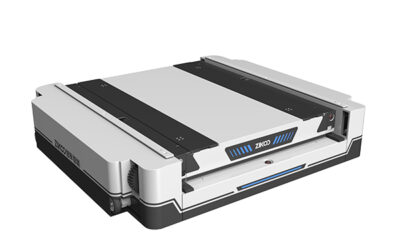
積載走行速度は有用な例です。R-ボットの四方向シャトルは空時1.6 m/sで走行し、最大1500 kgの荷重を持つと1.2 m/sになります。積載速度は意図的に低く設定されています。速度低減はモーターの能力ではなく、シャトルが停止するまでパレットを安定させるためのものです。フォークリフトのオペレーターは、特に長距離の走行や重い荷物の場合、忙しいシフト中に同じ一貫性を保てないことがあります。
四方向シャトルシステムがパレットの動きを制御する方法
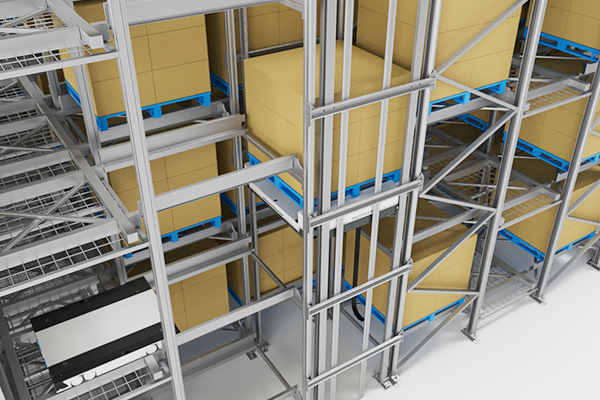
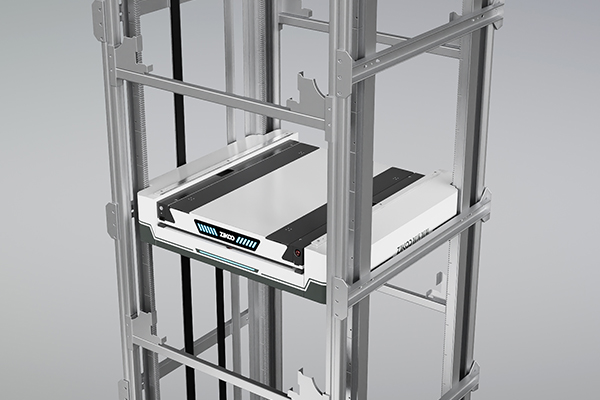
四方向シャトルシステムは、パレットの下、レールに沿って、ラックの口の3箇所でパレットの動きを制御します。シャトルは下からパレットを持ち上げ、フラットデッキ上で運びます。フォークの爪はなく、最も一般的なストリンガーの衝撃がなくなります。次に、シャトルは自分のレール上を水平方向に2方向に走行し、横方向の位置を安定させます。割り当てられた保管レーンでは、シャトルは垂直シャトルを使用しない限り、パレットを別の装置に移さずに置きます。
H-ボット垂直二方向シャトルは垂直の脚を追加します。その位置決め精度はラックの口で±1 mmです。これは重要です。なぜなら、垂直の引き渡しは、レベルが正確に到達しない場合にパレットが梁の端を捕らえる可能性があるからです。
車両速度とリフトシーケンスはWCSによって設定されます。格納作業はオペレーターの判断に任されません。WCSがレーンのプロファイルに合わないパレットタイプを検知すると、その作業はブロックされ、パレットは検査ステーションにルーティングされます。これは、フォークリフトドライバーが不適合なパレットを狭すぎるベイに無理に入れようとする倉庫の故障パターンとは異なります。
損傷防止はシャトルデッキだけでなく、完全な取り扱いループに依存します。<スタッカークレーン対4方向シャトル:どちらが[ASRS倉庫](https://www.zikooint.com/asrs-automated-storage-and-retrieval-system-solutions)に最適か>は、スタッカークレーンがまだパレットの取り扱いのばらつきを導入している場所と、密集した保管のために四方向シャトルがより穏やかな動作経路となる場合をカバーします。
四方向シャトルシステムが排除できる損傷ポイント
四方向シャトルシステムは、3つの損傷タイプを一貫して削減します:フォーク爪による衝撃、偏ったパレットの入口による擦り傷、粗い加速による製品のずれ。フォーク爪の損傷は、シャトルに爪がないため設計上除去されます。ラックの擦り傷は、シャトルが固定レールに沿って走行し、ドライバーに頼らずパレットを整列させるため減少します。加速による損傷は、積載走行速度が制限され、ブレーキが動作プロファイルによって制御されるため減少します。
しかし、四方向シャトルはすべての損傷源を排除するわけではありません。壊れた板を持つパレットは持ち上げたときに失敗します。正方形に設置されていないラックベイは依然としてパレットの側面に引っかかります。パレットの端からはみ出した製品は隣接する荷物と衝突します。これらの条件は、入庫時の品質検査やWCSルールによる不適合パレットのブロックによって、格納前に捕捉される必要があります。
それが、サプライヤー間の実際的な違いです。あるベンダーは損傷制御を車両の機能とみなします。別のベンダーはシステムの機能とみなします:パレットの検査、ラックの調査、レーンの割り当て、シャトルの動作すべてが整合している必要があります。高価または壊れやすい荷物を扱うプロジェクトでは、私は後者のアプローチの方がシャトルモデル自体よりも重要だと感じています。
壊れやすいまたは高価なパレット荷重を保管する場合は、レイアウトを決定する前にシャトルの加速プロファイル、ラックポケットの許容範囲、パレットの状態ルールを確認してください。荷物の種類とラックの図面を[email protected]に送信すると、エンジニアが関連するクリアランスと制御パラメータを確認します。
なぜラックとWCSソフトウェアが損傷を低く抑えるかを決定するのか
シャトルはラックシステム内を移動するため、ラックもまた動作コンポーネントの一部です。梁のレベルが一つのベイから次のベイへ異なる場合、シャトルは片側がわずかに低く入り込み、パレットの底を擦ることがあります。そのような損傷はしばしばシャトルのせいにされますが、根本原因は鋼材の設置にあります。そのため、ラックの真っ直ぐさとポケットの許容範囲は、損傷に焦点を当てたすべてのプロジェクトレビューの一部であるべきです。
WCSソフトウェアは、その後、パレットがシステムに入る方法を制御します。レーンを割り当て、パレットの寸法を確認し、荷重が許容範囲外の場合にタスクをブロックすることもできます。そのレベルの制御は手動倉庫には存在しません。倉庫管理システムは、損傷したパレットを事後に記録できますが、WCSは最初から損傷したパレットのラックへの進入を防ぐことができます。
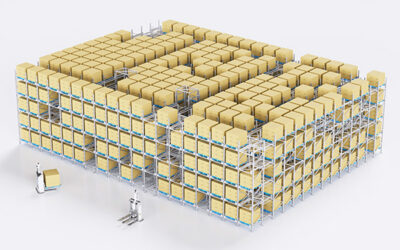
同じ制御ロジックは、貯蔵密度も変更します。より密なレイアウトは移動距離と通路の交通量を減らし、ハンドリングループからより多くの接触点を除去します。製品が主に多くの回数移動されることで損傷する場合、密度とタスクフローの削減はシャトルの動作プロファイルと同じくらい重要です。
密なレイアウトは、転送ポイントを増やすと損傷制御に逆効果になることがあります。<六方向シャトルが密集ストレージを可能にし、空間制限を打破>は、垂直シャトルや四方向シャトルが衝突点を追加せずに通路空間を圧縮する方法を説明しており、これは損傷に敏感な操作のための重要な設計テストです。
四方向シャトルシステムを選択する前に買い手が確認すべきことは何ですか?
損傷に敏感なストレージ用の四方向シャトルシステムを選ぶ前に、次の5つを確認してください:
- インバウンド時のパレット状態ルール。割れた板や緩んだラップのパレットはどうなりますか?
- ラック調査の許容範囲。ビームの直線性やベイの垂直性を測定していますか?
- 荷重速度と加速度プロファイル。実際のモデルで空荷時よりも荷重時の速度が低いですか?
- WCSのパレットチェックロジック。ソフトウェアは不適合なパレットを自動的にブロックできますか?
- 類似の荷重プロファイルを持つサプライヤーのリファレンス。比較可能なパレットの重量、高さ、脆弱性を扱うプロジェクトを求めてください。
これらの確認は、シャトルがパレットを優しく扱うという一般的な約束よりも重要です。優れた動作制御を持つシャトルでも、ラックが正方形でない場合や、WCSがインバウンドで停止すべきパレットを受け入れた場合、製品を損傷する可能性があります。
パレットストレージの損傷は高価です。なぜなら、その損失はインバウンド後、収納後、顧客の注文約束後に現れることが多いためです。四方向シャトルシステムは、最も制御が難しいハンドリングループの部分を除去することで、その損失を減らします。あなたのパレットプロファイル、ラックの精度、WCSのタスクフローが低損傷のシャトル展開に適合するか確認したい場合は、建物のレイアウト、パレットタイプ、現在の損傷データを[email protected]に送信するか、(+86)-19941778955にお電話ください。ラックポケットの許容範囲と加速度設定を確認し、見積もり前に適合性チェックを行います。
四方向シャトルの損傷防止について、買い手が他に質問すべきことは何ですか?
四方向シャトルシステムはすべてのパレット損傷を防止しますか?
いいえ。フォークの爪の衝撃や手動での整列によるラックの擦り傷の多くは除去できますが、すでに壊れているパレットを修復することはできません。シャトルの収納は、インバウンドのパレット状態とラックの取り付け許容範囲が管理されている場合にのみ信頼性があります。割れた板や緩んだラップのパレットはシャトルが運びますが、取り出し時に荷重が崩れる可能性もあります。したがって、最初の損傷に関する判断はシャトルモデルではなく、WCSのインバウンドチェックルールです。
四方向シャトルが安全に荷重を扱うために必要なパレットの状態は何ですか?
多くの買い手は、四方向シャトルはフォークリフトが運べる任意のパレットを受け入れることができると考えていますが、それは誤りです。シャトルは、特定のパレットのフットプリントに基づいて設計されています。例えば、R-bot標準タイプの場合は1200×800から1200×1000 mm、アメリカタイプの場合は1016×1219 mmです。パレットは平らで、壊れたストリンガーがない必要があります。歪んでいる場合でもシャトルは持ち上げられますが、デッキが均等に接触しない可能性があり、その不均一な接触はレーン内の製品の動きに変わります。
冷蔵倉庫の損傷に敏感な荷重に対しても、四方向シャトルは安全ですか?
温度プロファイルに依存します。-25°Cでは、四方向シャトルには低温リチウム電池が必要ですが、モーションコントロール自体は粗くなりません。パレットと荷重は機械よりも変化します:冷凍食品は隣接するパレットが触れると表面損傷を受ける可能性があるため、レーンのクリアランスとオーバーハングルールがシャトルの速度よりも重要です。冷蔵庫が薄壁包装や簡単にマークされる商品を使用している場合は、ラックの設計を固定する前にレーン間隔を確認してください。
既存のラックが四方向シャトルシステムに十分正確かどうかをどうやって判断しますか?
より正確な質問は、ラックが古いかどうかではなく、ビームレベルとベイの開口部がすべてのレーンで再現性があるかどうかです。正方形に設置された10年前のラックはシャトル荷重を運ぶことができますが、不均一なビームレベルの1年前のラックはできません。四方向シャトルシステムを導入する前に、サプライヤーはラックや図面を調査し、ポケットの高さとシャトル本体のレーン幅(厚さ125mm程度)を確認します。自動化のためにラックの調査を受けたことがない場合は、ラックの図面といくつかのレベル測定値を[email protected]に共有するか、(+86)-19941778955に電話して、既存の構造が維持できるかどうかを確認してください。
興味があれば、これらの関連記事もご覧ください: