ディープレーン パレット保管システム 倉庫の通路を長いパレット位置のトンネルに変える。最も重要なエンジニアリングの決定はレーンの長さである。それは一つの走行経路を共有するパレットの数、シャトルが最も深い位置に到達するまでの距離、そしてシステムが密集したバッファのように動作するか、レスポンスの良いピッキングストアのように動作するかを決定する。A 四方向シャトル レーンに入り、深さにパレットを配置し、クロス通路を通って他のレーンにサービスを提供して退出することができる。しかし、物理的なレーンの寸法は依然としてパレットのフットプリント、クリアランス、ロボットのジオメトリ、ラックの許容差、および運用が維持しなければならないスループットによって固定されている。本記事では、レーン長さをエンジニアリング変数として計算する方法を説明し、任意の深さのパレット数を選択するのではなく、計算方法を解説する。
レーン長さが密度とサイクルタイムに与える影響
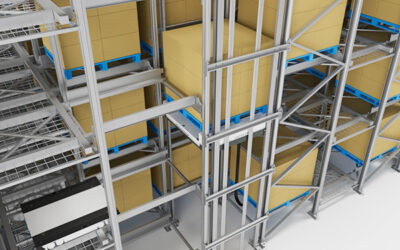
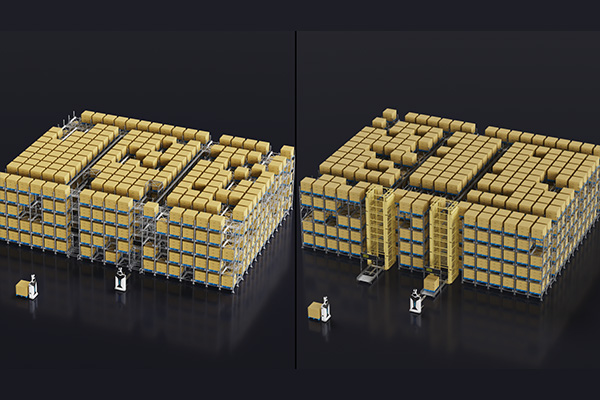
レーン長さは、パレットの走行方向に沿ったラックの内部深さである。シャトルシステムでは、各位置は一つのパレット深さと配置クリアランスを消費する。より長いレーンは一つの正面開口部の背後により多くのパレットを詰め込むことができ、その結果、トランスファー通路やリフトの数を減らすことができる。これが、床面積が限られた建物で立方体利用率を向上させる理由である。
トレードオフはサイクルタイムに現れる。20mのレーンを走るシャトルは、8mのレーンを走るものよりも遠くまで移動する。走行距離は平均取り出し時間と、ターゲットのパレットレートを維持するために必要なシャトルの数に影響する。マルチレーンブロックでは、複数のシャトルが異なるレーンで並行して運行でき、制御システムがロボットをゾーンやクロス通路に割り当てる。
したがって、レーン長さは密度だけで評価できない。それは建物のフットプリント、ラックの深さ、シャトルの艦隊規模、および必要な入出庫パレットレートの関係性である。
パレットフットプリントからレーン長さへ
The first input is the pallet side that runs parallel to the lane. A pallet stored with its 1,200 mm side along the lane creates a different lane pitch than the same pallet stored with its 800 mm side along the lane. The R-bot four-way shuttle can handle several footprints: the standard model supports a 1,200 mm side with a 800-1,000 mm second side, the American model supports 1,016 × 1,219 mm, and the Japanese model supports 1,100 × 1,100 mm. The selected orientation changes the lane length directly.
基本的な計画式は:
L = n × (D + c) + e_f + e_r
ここで:
Lは前後の基準点間のクリアレーン長さ。nはレーン内のパレット位置数。Dは走行方向に沿ったパレットの深さ。cはパレット位置間のクリアランス。e_fそしてe_r前後の停止、センサー、ラックのたわみ、リフトのステージングに対する許容範囲。
As an illustrative calculation, assume 10 positions, a 1,200 mm pallet depth, a 100 mm placement gap, and 100 mm of front plus rear allowance. The lane length becomes 10 × 1,300 mm + 200 mm, or 13,200 mm. The clearance and end allowances must come from the rack supplier and the control-system requirements for the selected shuttle model. They are not universal values.
| レーンプロファイル | 深さ帯 | 主な密度効果 | 主なスループット効果 | 必要な点検 |
|---|---|---|---|---|
| 浅い | 2-4ポジション | 前面開口部ごとの低密度 | より速い取り出しと簡単なシーケンス化 | 前面リフトと通路容量 |
| 中深さ | 5-8ポジション | バランスの取れた密度 | 適度なシャトルの移動 | バッテリー使用量とシャトル数 |
| 深い | 9-15ポジション | 高密度 | より深い移動とポジションごとの長いサイクル | ラック許容範囲、火災アクセス、回復 |
深層レーン設計は単なるラック計算だけではありません。動きと制御の計算も含まれます。
シャトル運動学と実用的な深さ制限
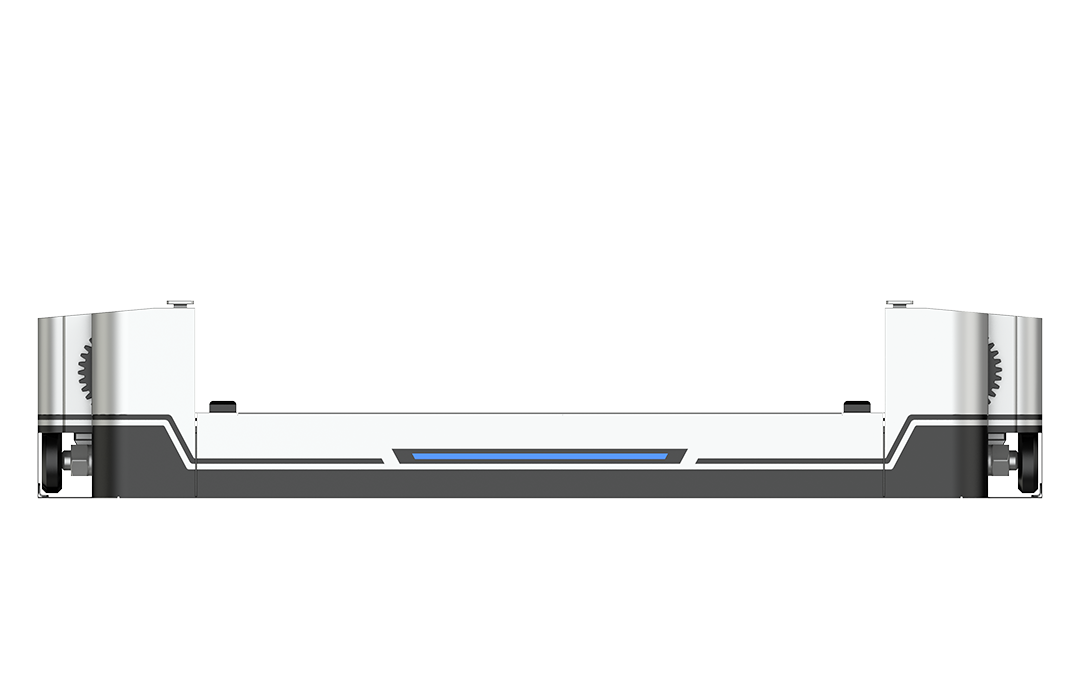
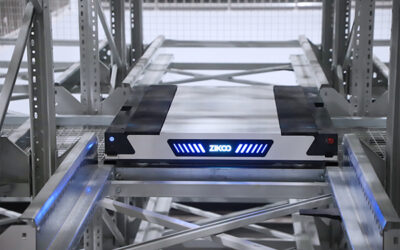
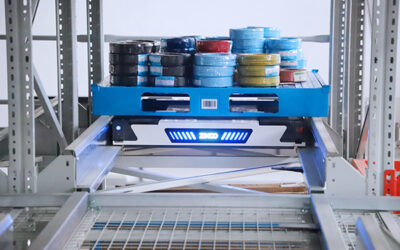
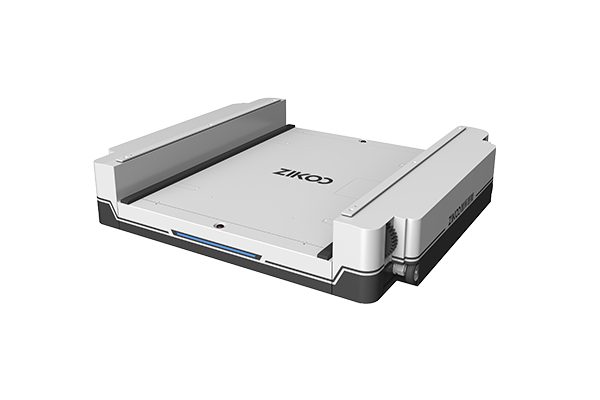
四方向シャトルはレーン内のレール上を走行し、下からパレットを持ち上げます。R-bot標準、アメリカ、日本、重荷タイプは空荷時に1.6 m/s、積載時に1.2 m/sで走行します。重荷大型パレットタイプは空荷時1.35 m/s、積載時1.0 m/sで動きます。車体高さはほとんどのモデルで125 mm、重荷大型パレットタイプで150 mmです。これらの速度は重要です。なぜなら、レーンの長さの1メートルごとに移動時間が発生し、両方向に影響するからです:積載状態でレーンに入る移動と空の状態で戻る移動です。20 mのレーンでは、積載状態の1.2 m/sでの移動は約16.7秒、空の状態の1.6 m/sでの復帰は約12.5秒です(リフトと位置決め時間を除く)。深いレーンはこの基本動作に直接加算されます。
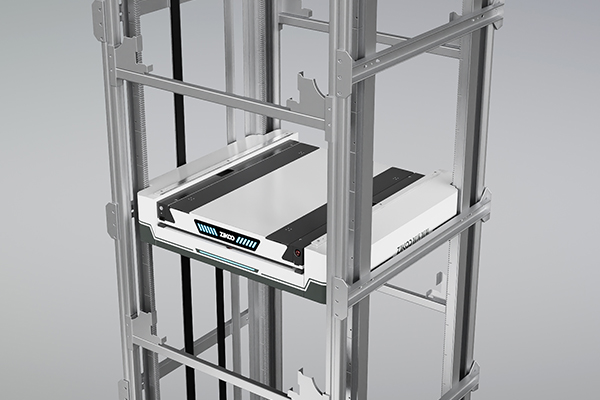
四方向シャトルは基本的な水平レーン車両です。レーン前面に垂直リフトを追加すると、システムは六方向ネットワークになりますが、レーン長の計算は依然として水平シャトルの経路に属します。
The practical depth limit is usually set by operating performance rather than a universal physical limit. A deeper lane can raise throughput per square meter of floor but lower throughput per shuttle unless the fleet is expanded. Battery capacity also interacts with lane depth. The R-bot operates for about 8 hours on a full charge for most models, and the cold-chain variant supports 6-8 hours at -25 °C. More travel per pallet move means charging windows and spare-battery policy must be planned with the lane geometry.
多層システムは垂直移動の制約を追加します。H-botリフトがレーン前面をサーブする場合、前面の許容量にはパレットの引き渡し、センサーゾーン、リフトドアまたは位置決めの許容誤差を含める必要があります。
処理能力と深さの関係:すべてのポジションが同じ価値を持つわけではありません
深いレーンは貯蔵密度を高めることができますが、追加されるすべてのポジションが同じ処理能力をもたらすわけではありません。シャトルはパレットの下を通過して選択されたポジションに到達できるため、四方向シャトルはドライブインラックよりも選択性が高いです。ただし、深いポジションは依然としてより多くの移動を必要とし、多くのSKUを混在させたレーンは、制御システムがシャトルを深さ全体に繰り返し移動させる必要がある場合、長い取り出しシーケンスを作り出す可能性があります。
より重要な質問は、そのレーンの深さがSKUの割り当てや注文プロファイルをサポートしているかどうかです。レーンが1つのSKUのみを保持し、大量のバッチで在庫を移動させる場合、深いレーンはより正当化しやすくなります。多くのSKUにわたって1つずつパレットを取り出す操作では、深いレーンはより多くのシャトル移動とより正確な実行を必要とし、必要なパレットの速度を維持します。
レーンの深さはラックコストと運用コストの両方を変化させるため、経済的な答えは単に最も深いレーンを選ぶことではありません。<cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits フォーウェイシャトルシステムs>は四方向シャトルの構成が密度とライフサイクルコストのバランスをどのように取るかを示しています。
適切なレーン深さは、必要なシャトルの移動回数を1時間あたり計算し、その平均往復距離を掛け合わせ、その移動負荷をシャトルの数と充電スケジュールと比較することで決まります。レーンが深くても、入荷パレットが1台のシャトルより早く到着する場合、レーンの長さはシステムコストを削減していません。ボトルネックを移動させただけです。
ラック、安全性、建築制約
レーンの長さは構造的な入力でもあります。長いラックレーンは前後の支柱間の距離を増加させ、ラックのたわみ、床の平坦性許容範囲、走行レールの整列に影響します。レーンが深くなるほど、シャトルがレールジョイントやラック部材に衝突せずにスムーズに走行できるかどうかを確認することが重要です。
火災防護とサービスアクセスも制約の一つです。深いレーンはスプリンクラーや消防隊が届きにくく、非常に長いレーンの後方でシャトルが停止すると回復が難しい場合があります。ラックのレイアウトは、メンテナンス用の前通路幅、ロボットの移動用のクロス通路スペース、安全に作業できる人員のアクセスを確保する必要があります。
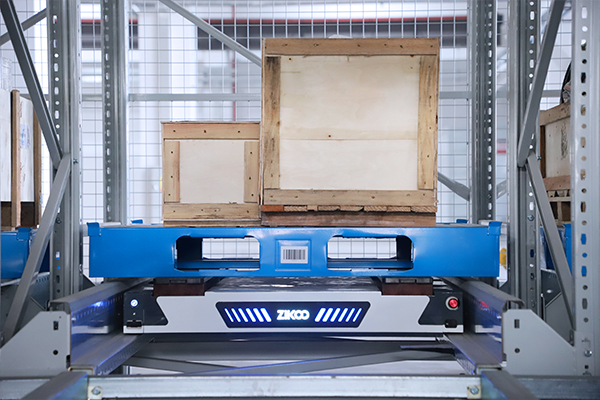
At the lane front, the vertical lift interface also consumes space. The H-bot vertical shuttle positions pallets with a positioning accuracy of ±1 mm, but the physical handover zone still needs the depth, clearance, and sensor spacing required by the selected rack and lift combination.
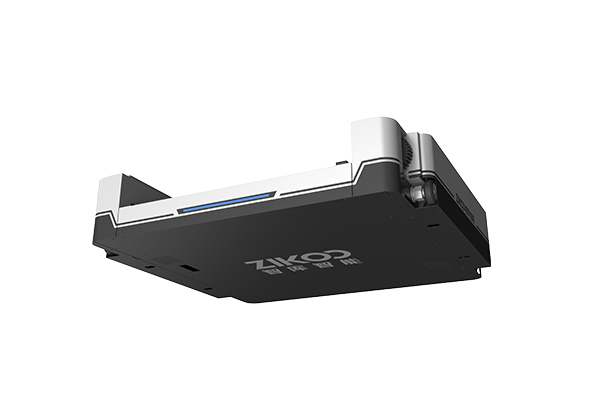
レーンの奥行きはラックの計算だけではなく、保管機器の選択や建物のインターフェースも変更します。<cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits>は深いレーンシャトルと通路型スタッカークレーン間のアーキテクチャのトレードオフを示しています。
紙上で動作するレーンは、柱の格子がレーンを妨げたり、床の平坦度がレールの許容範囲を超えたり、火災当局が連続した保管の最大奥行きを制限したりすると、建物内で失敗する可能性があります。
レーン長さを固定するためのエンジニアリング手順
標準リストから奥行きを選択するのではなく、制御されたシーケンスを使用します。
- パレットの向きと正確なパレット図面をロックします。レーンの長さは、パレット側を走行と平行に開始します。
- パレットの奥行き、配置ギャップ、ラックの垂直部のサイズ、シャトルリフトのクリアランスを考慮して位置ピッチを設定します。
- 前後の余裕を追加して、リフトの引き渡し、停止位置、センサー、ラックのたわみを考慮します。
- スループットの仮定を確認します。1時間あたりの入出庫パレット数、平均パレット走行距離、シャトルの稼働負荷を計算します。
- 建物の制約条件を確認します。柱間隔、平坦度、防火対策、メンテナンスアクセスが最大レーン長さを制約します。
- 最悪シフトをシミュレーションします。定常状態で良好に動作するレーンも、多くの満パレットが一度に到着すると失敗することがあります。
最終的なレーン長さは、ラック供給業者とシャトル供給業者が同じ座標基準と許容誤差の仮定を使用している場合にのみ決定されるべきです。詳細図には、明確な寸法、パレットピッチ、レールレベル、停止位置、故障したシャトルの回復経路を示す必要があります。
ラックレイアウトを固定する前にレーン長さを計画します
深層レーンの自動パレット保管は、パレットのフットプリント、シャトルの稼働サイクル、建物の制約を総合的に考慮して導き出すと最も効果的です。新しいラックブロックを評価している場合は、パレットサイズ、レーン深さの目標、必要な1時間あたりのパレット数、SKU数、建物のクリアランスを共有してください。これらの入力により、ストレージ数だけでなくシャトルの走行負荷とリフトインターフェースに基づくレイアウトの検証が可能です。レーンのジオメトリとシャトルの稼働状況については、Zikoo Smart Technology株式会社(info@zikoo-int.com、+86-19941778955)にエンジニアリングレビューを依頼してください。実現可能性は、現地測定と最終的なラックおよび安全性のレビューに依存します。
よくある質問
四方向シャトルのレーンの深さはどれくらいですか?
単一の普遍的な制限はありません。実用的な奥行きは、パレットサイズ、クリアランス、シャトルの速度、バッテリーポリシー、ラックの許容誤差、防火対策によって異なります。5ポジションのレーンと15ポジションのレーンはどちらも有効ですが、正しい値は特定の建物と稼働サイクルに合わせて計算する必要があります。
より深いレーンは常に保管密度を向上させますか?
通常は前通路あたりの保管密度を向上させますが、システムのスループットを向上させるとは限りません。深いレーンはシャトルの走行距離を増加させ、同じパレット速度を維持するためにより多くのシャトルや充電容量を必要とする場合があります。密度とサイクルタイムを一緒に評価してください。
レーン長さは取り出し時間にどのように影響しますか?
追加された各ポジションはレーン内へのシャトルトラベルと外への戻りを追加します。正確な効果は、積載時と空荷時の速度、リフト時間、および制御システムがミッションをシーケンスする方法に依存します。
レーンの長さを設計するには、どのような情報が必要ですか?
パレットの設置面積と向き、レーンあたりの保管ポジション数、配置位置と端部クリアランス、ラックの許容誤差、シャトルのモデル、必要な時間当たりのパレット処理数、SKUの割り当て計画、さらに柱の位置、床の平坦度、防火設備の制限などの建物に関する制約条件が必要です。
興味があれば、これらの関連記事もご覧ください:
六方向シャトル:コスト削減と効率化のためのスマート倉庫ツール 2
PTPインテリジェントウェアハウジングプラットフォーム:柔軟でスマートなロジスティクスエコシステムの構築
コールドチェーン物流の革新:Zikoo Robotics六方向シャトルが高密度・高効率倉庫を実現
六方向シャトルは真の3Dインテリジェント倉庫時代を切り開く
マルチシナリオスマート適応:Zikooの六方向シャトルが倉庫のデジタル変革を推進》