大量処理が求められるEC物流向けの自動オーダーピッキングは、保管、搬送、ピッキングステーション、ソフトウェアを一体的なフローとして設計することで機能します。シャトルやロボットは、そのフローを構成する一要素にすぎません。ピッキングエリア、注文プロファイル、補充サイクル、例外処理ルートによって、システムが繁忙期の需要に対応できるか、それとも単にボトルネックを別の場所に移すだけになるかが決まります。有効な評価は、機械の仕様ではなく、出荷業務で処理すべきオーダー行数から始める必要があります。そのうえで、パレット保管、トート搬送、単品ピッキング、注文の集約、梱包を個別に設計し、作業負荷とサービス水準の要件に見合う工程にのみ自動化を導入できます。
大量処理が求められるEC物流において自動オーダーピッキングが解決すべき課題
自動オーダーピッキングとは、必要な在庫を保管場所からピッカーまたはロボットによるハンドリングポイントまで制御しながら搬送し、その後、検品と集約工程への振り分けを行う仕組みです。EC物流では、単一のパレットを単一の出荷ドックへ移動するような単純な作業はほとんどありません。実際には、多数のSKU、小口数量、多品目注文、短い配送業者の集荷締切、さらに同じ人員とスペースを必要とする返品処理が存在します。
設計は、ステーション数、保管密度、ソフトウェアのルールに影響する作業負荷の入力条件から始めるべきです。EC需要には大きな変動があるため、年間処理量は出発点として適切ではありません。平常時の平均的な稼働日よりも、設計上のピーク需要、注文構成、急増後の復旧時間のほうが重要です。
| 作業負荷の入力項目 | 設計変更の理由 | 測定項目 |
|---|---|---|
| 1時間当たりのオーダー行数 | ステーションと搬送能力を決定 | 年間平均ではなく設計上のピーク値 |
| 1オーダー行当たりの数量 | ピッキングエリアと補充方式に影響 | SKUファミリー別の分布 |
| 注文構成 | 複数商品を含む注文には集約工程が必要 | 1注文当たりの行数と頻出商品の組み合わせ |
| SKUの品目数 | 保管密度と棚割りを左右する | 稼働対象SKU数と出荷頻度 |
| 立方体と重量 | トート、ロボット、ステーションの設計を左右する制約 | 上位パーセンタイルとヘビーテール |
| カットオフ値とピーク比率 | 急増時および復旧時のルールを設定する | ピーク時間帯と通常日の平均値の比較 |
ボトルネックは解消されるというより、別の場所へ移動することがよくあります。シャトルシステムは搬送時間を短縮できますが、デカンティング、トートの配送、ステーションへの供給、梱包などに新たな制約を生み出す可能性があります。そのため、大量処理を行うフルフィルメント業務では、注文サイクル全体をエンドツーエンドで捉える必要があります。保管処理能力が向上しても、ピッキングステーションがトートの到着を待ったり、梱包担当者が注文品の揃うのを待ったりする設計では、全体的なサービスレベルは改善しません。
設備を選定する前にフルフィルメントの物流フローを把握する
大量処理を行うEC倉庫には通常、入荷、デカンティング、予備保管、前方ピッキング保管、補充、ピッキング、集約、梱包、出荷、返品の各工程があります。自動化はこれらの工程のどこにでも導入できますが、実際の処理能力を左右するのは各工程間の接続部分です。特に重要な接続部分は、パレット保管エリアとバラピッキングエリアの間にあることが多いです。
パレット・トゥ・パーソンシステムは、ケース単位やパレット単位でピッキングする業務、またはパレットからデカンティングステーションへ商品を供給する業務で高い効率を発揮します。ECのバラピッキングでは、通常、パレット上の商品をトート、ビン、または棚入れ可能なコンテナに移し替えます。このデカンティング工程には、作業員、スペース、補充トリガーが必要です。デカンティング計画が不十分な場合、高速シャトルを導入しても、ピッキング可能な在庫へ十分な速度で変換できないステーションにパレットを搬送するだけになってしまいます。
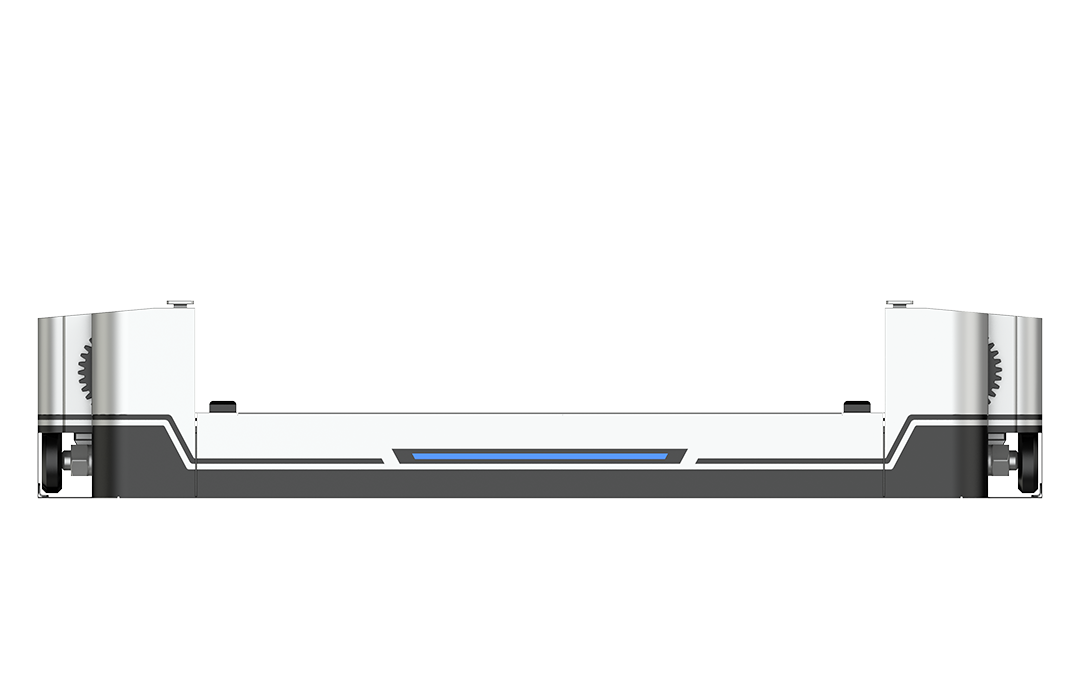
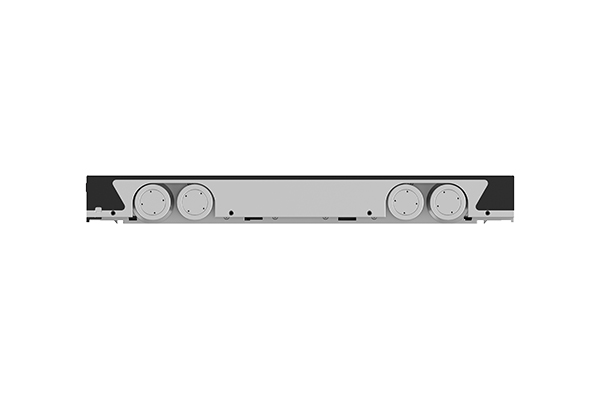
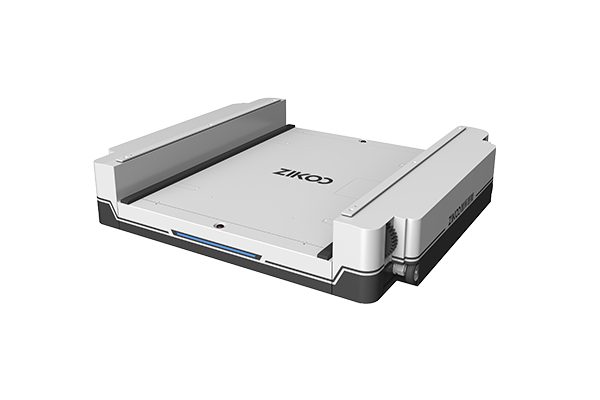
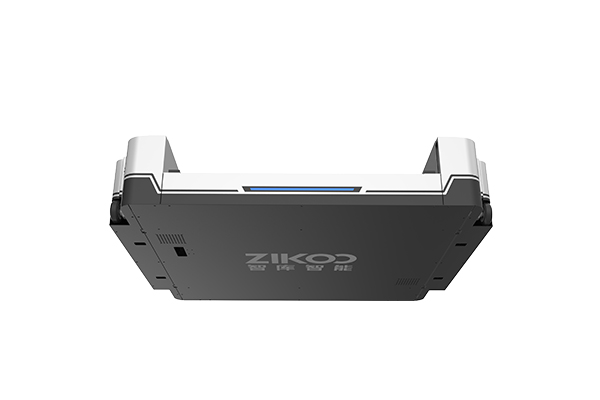
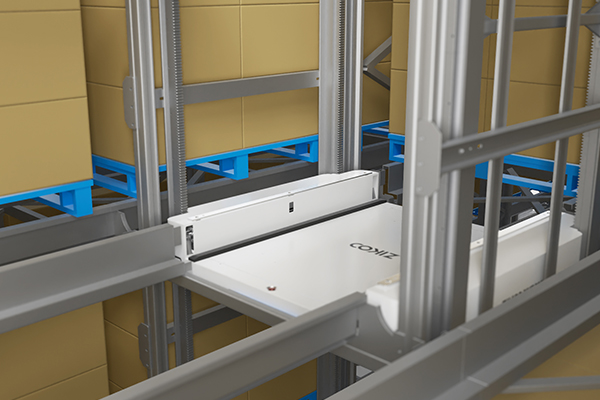
保管エリアとの接続部分では、 四方向シャトル は2軸方向にパレットを移動させ、垂直リフトへ受け渡すことができます。ただし、ワークステーションには依然として、明確に定義されたピッキング面、安全な受け渡し高さ、倉庫制御システムとの明確な連携手順が必要です。ZikooのR-bot四方向シャトルとH-bot垂直リフトは、この接続部分におけるパレット側の仕組みを示すものであり、位置決め精度とパレットの供給方法が、その後にステーションで実行できる作業に影響します。
垂直搬送も高密度保管を実現するための重要な要素です。リフトや垂直シャトルは、異なる階層間でパレットを移動できますが、同時にバッファポイントも生み出します。このバッファは、平均的な物流量だけでなく、補充が集中するタイミングにも対応できる容量に設計する必要があります。リフトをピッキング工程の一部としてではなく、単なるエレベーターとして扱うと、パレットが滞留し、ステーションへの供給が途絶える可能性があります。
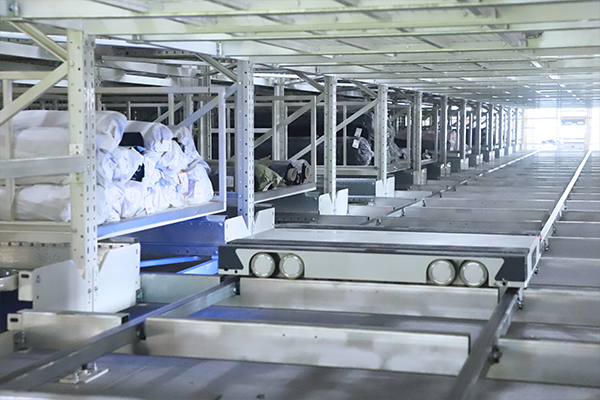
密なストレージ は補充の仕組みも変化させます。高密度パレット保管は床面積を削減できますが、予備保管場所から前方ピッキング位置までの距離が長くなる場合があります。設計では、前方保管場所の在庫がなくなる前に補充を開始するルールと、顧客注文に対して補充を優先する仕組みが必要です。ここで紹介する医薬品向け高密度保管の事例は、保管密度とトレーサビリティを一体的に設計する必要性を示しています。ECでは注文構成が異なりますが、同じ管理原則が適用されます。すべてのコンテナについて、所在の特定、補充、監査が可能でなければなりません。
GTP、ゾーンピッキング、ロボットによるバラピッキングを比較する
あらゆるECの注文特性に適した単一の自動ピッキング方式はありません。GTPシステムは在庫をステーションまで搬送し、ゾーンピッキングは倉庫を複数のピッキングエリアに分割し、ロボットによるバラピッキングはアームやグリッパーを使用して個々の商品をピッキングします。大量処理を行う多くの現場では、注文構成が多様すぎて単一方式では対応できないため、複数方式を組み合わせています。
シャトルまたは 自動倉庫 を利用したGTP方式は、SKU密度が高く、移動時間が処理効率を大きく左右する場合に優れています。一方で、ステーションにトートやパレットを供給する必要があり、作業員が待機しないようにソフトウェアで作業順序を制御しなければなりません。ゾーンピッキングは、比較的シンプルな設備で幅広いSKUに対応できますが、各ゾーンの負荷バランスとコンベヤーの搬送フローに依存します。ロボットによるバラピッキングは、商品の供給状態が一定であれば、反復性の高いSKUを処理できますが、包装形状のばらつき、透明な商品、柔軟な商品、例外処理率の影響を受けやすい方式です。
| ピッキング方式 | 適合する場合 | 主な制約条件 | 確認すべきポイント |
|---|---|---|---|
| マニュアルゾーンおよびプットウォール | 安定した需要と柔軟なSKU構成 | 人員配置と混雑 | ゾーンバランスとピッキング密度 |
| パレット・ツー・パーソンシャトル | パレットおよびケース単位のピッキング、補充 | ピースピッキング用のデカンティング | パレットインターフェースとステーション処理能力 |
| トートベースのGTP(Goods-to-Person)方式 | 小口・複数商品注文 | トートの搬送フローとステーションの順序制御 | トートバッファと集約 |
| ロボットによるピースピッキング | 反復性の高いSKUと制御された商品提示 | 把持成功率と例外発生率 | SKU対応範囲と復旧 |
| ハイブリッド | 混合プロファイルとピーク需要 | ソフトウェアによる連携制御 | エンドツーエンドの注文サイクル |
高密度保管と垂直搬送はピッキング面を変革しますが、パレット搬送とソフトウェアの連携にも依存しています。<六方向シャトルは真の3Dインテリジェント倉庫時代を切り開く>では、三次元シャトルネットワークが高密度倉庫保管をどのように支えるかを解説します。
比較する際は、ピッキング機器自体のコストだけでなく、インターフェースにかかるコストも含める必要があります。ロボットセルはピッキング1回あたりの人件費を削減できる可能性がありますが、専用の搬送コンベヤー、増員された例外対応チーム、独立したトートプールが必要になる場合、システム全体のコストが増加する可能性があります。シャトルシステムは移動距離を短縮できますが、建物がラックの高さに対応できない場合や、床が荷重に耐えられない場合は、別の保管方式を検討する必要があります。
注文プロファイルに合わせてピッキングステーションを設計する
ピッキングステーションは、自動化システムと人間またはロボットによるピッキング作業が接する場所です。そのサイクルタイムは、商品の提示、リーチ、スキャン、配置、ラベル貼付、例外処理によって決まります。大量のEC注文を処理するステーションでは、付加価値のない動作を最小限に抑える必要があります。作業者が商品を探したり、トートを見つけるために振り向いたり、次の注文が表示されるのを待ったりすることがない設計が理想です。
ステーションの設計は、注文プロファイルの分析から始まります。単品注文には、シンプルな注文別仕分け方式を採用できます。複数商品を含む注文には集約作業が必要となるため、各商品をどのトートまたは注文用コンテナに入れるべきかをステーション上で明確に表示しなければなりません。両方の注文を処理する場合、ソフトウェアで2つの作業フローを分離するか、明確なモード切り替え機能を設ける必要があります。ルールなしに混在させると、ミスや手戻りが発生します。
ピッキング面では、商品を一定の高さと向きで提示する必要があります。トートを使用するGTP(Goods-to-Person)方式では、必要な商品にすぐアクセスでき、次にピッキングする商品も確認できる状態でトートが到着する必要があります。パレット・ツー・パーソン方式では、作業者が無理に手を伸ばさずにケースを取り出せる位置にパレットを配置します。垂直リフトやバッファーによってステーションへの商品供給を維持できますが、作業者のリーチ範囲とサイクルタイムを決定するのは、依然としてステーションの設計です。
補充作業もステーション設計に組み込む必要があります。前方ピッキングエリアに予備保管場所から商品を補充する場合、補充作業と顧客注文の処理が同じ通路、リフト、またはステーションを取り合う可能性があります。設計段階で最小在庫量と最大在庫量、補充開始のトリガーポイント、優先順位のルールを定義する必要があります。また、空トート、梱包材、不良品を搬出するための明確な経路も確保しなければなりません。そうしなければ、廃棄物や返品の流れを処理する場所がなくなり、ステーションの処理速度が低下します。
ソフトウェアでウェーブ、保管ロケーション、例外処理を統合管理する
自動ピッキングは、ハードウェアと同様にソフトウェアも重要な要素です。倉庫管理システム(WMS)は在庫情報と注文状況を管理します。倉庫実行システム(WES)は作業をリリースし、ステーション間の負荷を調整し、注文プールを管理します。倉庫制御システム(WCS)はコンベヤー、シャトル、リフトに指令を出します。ロボット制御システムはミッションを割り当て、交通を管理します。これらの各レイヤーで在庫、処理能力、優先順位に関する情報が一貫して共有されていなければ、設備は間違った作業を効率よく実行してしまいます。
ウェーブのリリースは、ステーションの処理能力、配送業者の集荷締切時刻、注文密度に基づいて行う必要があります。ウェーブの規模が大きすぎると、ピッキングエリアや梱包エリアで混雑が発生します。一方、小さすぎるとステーションが稼働しない時間が増えます。ソフトウェアは、バッファーの容量上限を超えずにステーションの稼働率を維持できる順序で作業をリリースする必要があります。また、前方保管ロケーションで商品在庫が確認される前にピッキング指示が出されないよう、在庫の可用性も考慮しなければなりません。
スロッティングも、ソフトウェアによって最適化できる重要な要素です。ECの大量注文では、季節、プロモーション、新商品の発売によって商品の出荷頻度が変化します。過去の平均値だけに基づくスロッティングルールでは、実際の状況とのずれが生じます。運用担当者は出荷頻度、商品間の関連性、容積、重量を確認し、ピッキングエリアのバランスが崩れた場合には保管位置を再配置する必要があります。目的はすべての保管ロケーションを埋めることではありません。最も動きの多い商品を手の届く範囲に配置し、補充による作業中断を減らすことです。
注文ピッキングには、注文情報を設備のミッションやステーションの作業指示に変換できるソフトウェアが不可欠です。<Software-Driven Hardware: 六方向シャトル Maximizes Warehouse Efficiency>では、倉庫ソフトウェアがシャトル設備をどのように連携させ、効率的な作業を実現するかを解説します。
本稼働を開始する前に、例外処理を設計しておく必要があります。ピッキング数量不足、商品の破損、トートの紛失、住所確認の失敗、品質保留など、すべてのケースに対応する処理経路が必要です。ソフトウェアは例外処理を指定された場所に振り分け、注文ステータスを維持し、重複ピッキングを防止する必要があります。例外処理の手順が手作業で、しかも文書化されていない場合、通常とは異なる商品が注文に含まれるたびに、自動化システムが正常に機能していないように見えてしまいます。
スループット、ピーク時処理能力、障害対応を検証する
スループットは、単一の機械の処理速度ではなく、実際の注文構成に基づいて検証する必要があります。実務的な初期計算方法として、設計上のピーク時における1時間あたりの注文明細行数を、1ステーションが1時間あたり継続的に処理できる明細行数で割り、必要なピッキングステーション数を算出します。その後、ステーションの稼働率、補充作業、例外処理を考慮して調整します。計算には、ピーク時に想定されるものと同じ注文構成を使用してください。単品注文だけを対象にした良好な条件下で測定されたベンダーの処理速度は、複数商品を含むEC注文の設計処理能力を示すものではありません。
ピーク時の処理能力には、復旧ルールも必要です。システムが設計上のピーク処理能力で2時間稼働した場合、滞留した注文キューを解消するまでにどれくらいの時間がかかるでしょうか。リフトやシャトルが停止した場合、残りの設備で一定割合の注文処理を継続できるでしょうか。これらの答えは推測するのではなく、実際にテストする必要があります。冗長性は、追加のリフトやステーションを設置する物理的な方法でも、手動対応エリアを設ける運用上の方法でも確保できます。重要なのは、代替対応策を事前に計画し、その性能を測定しておくことです。
| 受け入れテスト | 実行する内容 | 合格条件 |
|---|---|---|
| 代表的な構成 | 単品注文と複数商品注文を含む7日間の注文プロファイル | 短時間のバーストではなく、持続的なステーション処理能力 |
| 設計上のピーク値 | 補充と休憩を含む2時間のピーク時 | キューが計画されたバッファ内に収まる |
| Replenishment | ピーク時の補充トリガー | ステーションの作業停止(スターベーション)がない |
| 例外パス | ピッキング漏れ、破損品、トートバッグの紛失 | 合意された時間内でのリカバリ |
| ソフトウェアのフェイルオーバー | WES、WCS、またはRCSの再起動 | ピッキングの重複や注文の紛失がない |
| 締切時間運行 | 運送会社の締切に対する注文リリースの遅延 | 定刻通りの梱包と出荷 |
ハイベイ(高層)ストレージは空間利用率を向上させることができますが、停止時のコストも増加させます。ここで示されている 自動倉庫システム 高層ラックは、ピッキングに供給することが多い垂直方向のエンベロープを示しています。ピッキング速度は、ラックの高さだけではなく、ステーションの設計、補充、およびソフトウェアのリカバリに依存し続けます。
稼働を停止せずに段階的に導入を進める
大容量のEコマース業務において、完全な自動化プロジェクトのために生産を停止する余裕があることはめったにありません。段階的な導入であれば、各段階に明確な境界線を設けることでリスクを軽減できます。定義されたSKUファミリー、定義された注文タイプ、または定義されたゾーンから開始します。新しいフローを既存のプロセスと並行して十分に稼働させ、ピッキング速度、精度、注文サイクルタイムを比較します。そして、測定結果が合意された条件を満たした時点で切り替えを行います。
ステージング計画には、新システムと既存の倉庫との物理的なインターフェースを含める必要があります。具体的には、トートの搬送、パレットの搬送、充電またはバッテリー交換、消防用アクセス、メンテナンス用アクセスなどです。また、トレーニングも含まれます。ステーションが特定の方法で商品を提示する理由を理解しているピッカーは、画面の操作方法だけを教わったピッカーよりも、例外発生時に迅速に対応できます。
段階的な改修であっても、工事期間中に機能する保管・搬送計画が必要です。六方向シャトルが倉庫のアップグレードを推進し、インテリジェントな自動3D倉庫を構築は、高密度シャトル保管システムが倉庫のアップグレードをどのように支援するかを解説しています。
予備部品とサービス用アクセスも導入計画に含める必要があります。メンテナンス時にアクセスできないシャトル、リフト、ロボットは、単一障害点になる可能性があります。設計では、平均修理時間の目標、予備部品の保管場所、リモートサポートのルールを定義する必要があります。また、ネットワークが利用できない場合に、現場のオペレーションをどのように継続するかも定める必要があります。倉庫の稼働を停止するという回答であれば、そのリスクを明示的に受け入れる必要があります。
次のピッキング能力拡張ステップを計画する
設計上のピーク時の受注プロファイル、SKUの範囲、パレットとトートの寸法、運送業者の集荷締め切り時刻、現在のピッキング率、例外処理ルールをinfo@zikoo-int.comまでメールで送信するか、(+86)-19941778955までお電話ください。Zikoo Smart Technology Co., Ltdは、パレット保管、シャトル搬送、ピッキングステーション、PTPソフトウェアを、お客様の建物やサービス提供条件に合わせてどのように統合すべきかを検討できます。次の有効なステップは、一般的な設備リストを作成することではなく、実測したピーク需要に基づいて範囲を限定したコンセプトレビューを実施することです。
よくある質問
大量の注文を処理するEC事業では、何台のピッキングステーションが必要ですか?
設計上のピーク時における1時間当たりの注文行数を算出し、同じ注文構成における1ステーション当たりの持続可能な時間当たり処理行数で割ります。その後、ステーションの稼働率、補充作業、例外処理を考慮して調整します。代表的な注文構成に基づく実測のステーション性能を使用してください。単品注文のみを対象とした理想的な処理速度では、複数商品を含む注文に必要なステーション数を過小評価することになります。
シャトル式ASRSだけで注文ピッキングを自動化できますか?
いいえ。シャトル式ASRSが自動化するのは保管と搬送です。それだけでは、ピッキング可能な状態で商品を供給するフローは実現できません。EC向けの単品ピッキングでは通常、デキャンティング、トートまたはビンによる商品提示、ピッキングステーション、注文の集約、作業順序を制御するソフトウェアが必要です。パレット・トゥ・パーソン方式の設計ではケース単位またはパレット単位のピッキングに商品を供給できますが、単品ピッキングにはパレット保管とピッキングフェイスの間に明確なインターフェースを設ける必要があります。
設計前にどのような注文プロファイルデータを収集すべきですか?
1時間当たりの注文行数、1行当たりの数量、1注文当たりの行数、SKUの出荷頻度、容積と重量の分布、出荷締め切り時刻、平均に対するピーク比率、返品量、例外の種類を収集してください。集約作業やステーションのレイアウトに影響するため、頻繁に同時購入される商品の組み合わせも含めてください。データは年間で最も好調な週だけでなく、代表的な期間を対象とする必要があります。
自動ピッキングがピーク需要に対応できなくなる原因は通常どこにありますか?
一般的な障害発生箇所は、デキャンティング、補充、トート配送、ステーションの混雑、ソフトウェアによる例外処理、梱包といったインターフェース部分です。ピッキング機械自体は定格サイクルタイムを達成していても、注文全体の処理サイクルが出荷締め切りに間に合わないことがあります。代表的な注文構成でフロー全体をテストし、停止後の復旧時間も含めて評価してください。
興味があれば、これらの関連記事もご覧ください:
PTPインテリジェントウェアハウジングプラットフォーム:柔軟でスマートなロジスティクスエコシステムの構築
マルチシナリオスマート適応:Zikooの六方向シャトルが倉庫のデジタル変革を推進》
コールドチェーン物流の革新:Zikoo Robotics六方向シャトルが高密度・高効率倉庫を実現
6方向シャトルが3PLプロバイダーによる次世代スマートロジスティクスハブ構築を支援