半自動パレット保管・搬送システムは、多くの場合、フル ASRS パレットの入出庫量にばらつきがあり、建物がすでに存在し、機械が停止しても事業全体が停止するわけではない現場では、半自動システムの方が優れた選択となることがよくあります。選択の決め手となるのは、設備カタログでは測定されない3つの要素です。パレットの流れがどれほど規則的か、業務がどの程度のダウンタイムに耐えられるか、そしてラックが建物のスペースを実際にどれだけ活用できるかです。これら3つの条件が中程度であれば、フォークリフトで搬送するシャトルレーンは、自動化による保管密度の向上をほぼ最大限に実現しながら、搬送、作業の判断、例外処理を臨機応変に対応できる人員に任せることができます。
本比較では、それぞれの方式がどのような条件で投資コストに見合うのか、判断が難しいケースを左右する故障パターン、そしていずれの方式についても見積もりを依頼する前に収集しておくべきデータを取り上げます。パレットがすでに荷役単位として使用されており、残された検討事項は自動化にどこまで投資するかだけであることを前提としています。
半自動パレット保管システムで実際に自動化されるもの
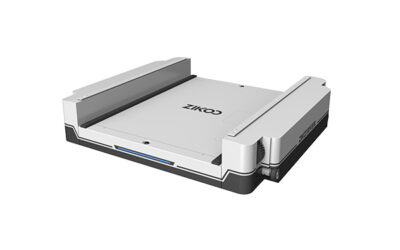
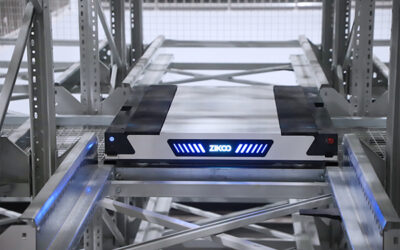
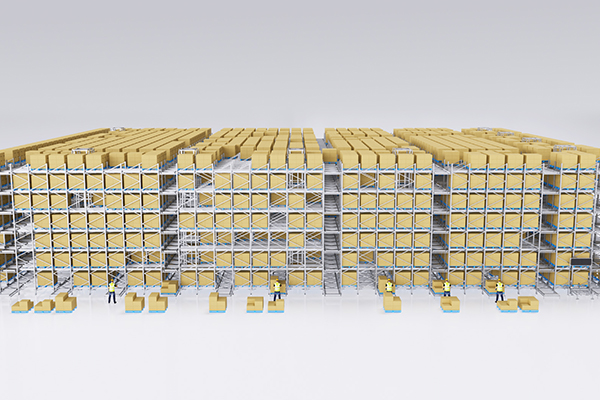
半自動パレット保管システムでは、レーン内の動力による搬送を自動化し、それ以外の作業はすべて人が担当します。無線制御式シャトルがラックに固定されたレール上を走行します。フォークリフトでレーンの入口にパレットを置くと、シャトルがパレットを持ち上げて運び、最も奥にある空き保管位置まで搬送してから、次の作業に備えて戻ります。取り出し時にはこの手順を逆に行います。オペレーターは引き続き使用するレーンを選択し、ドックからパレットを搬送し、次に何を移動させるかを判断します。
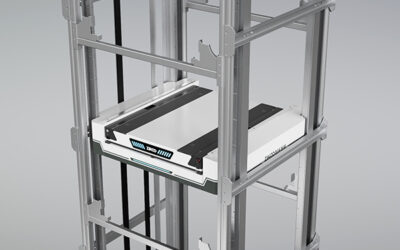
フルASRSでは、これら3つの機能も自動化されます。レール走行式のスタッカークレーンや 四方向シャトル垂直リフトと連携するシャトルが、ラックとコンベヤーまたはロボットの受け渡しインターフェースとの間でパレットを搬送します。倉庫制御システムがすべての保管場所を割り当て、すべての作業指示を発行します。また、保管エリアは稼働中、人の立ち入りがない閉鎖区域として運用されます。
この違いが重要なのは、機能を一つ取り除くたびに、固定設備への追加投資と新たな依存関係が生じるためです。搬送をなくすには、コンベヤー、リフト、またはロボットが必要です。判断を自動化するには、上位システムとの同期を維持しなければならない制御レイヤーが必要です。例外処理まで自動化するには、センサー、冗長化設備、そして通路に立ち入らずに故障を診断できる保守チームが必要になります。半自動レイアウトは最初の段階で自動化を止めるため、パレット保管位置あたりの設備投資額が低く抑えられ、残存する人手もなくなりません。
だからといって、半自動保管システムが手動式というわけではありません。レーンは高密度で、パレットは機械によって搬送され、パレットの品質管理がシステム全体の稼働を左右します。変わるのは、投資に伴うリスクの大きさです。
フルASRSが設備投資に見合う条件
クレーンやシャトルフリートへの投資は、通路ごと、機械ごとに発生する固定的な設備投資です。その通路を通過する搬送回数が増えるほど、パレット1回あたりの搬送コストは低下します。そのため、この方式が投資に見合うのは、需要が単に多いだけでなく、高水準で安定して繰り返される場合です。通常、次の4つの条件が同時に満たされる必要があります。
- ほとんどの稼働シフトでパレット取扱量がほぼ一定であり、機械が待機するのではなく継続的に稼働していること
- パレットを短時間で特定し、搬送する必要があり、アクセス時間が重要であること
- 建物が高層ラックに対応できること、または新しい建物を建設する予定があること
- フォークリフト作業員の確保が難しい、労務コストが高い、または建物内での主な安全上のリスクがフォークリフト作業にあること
これらの条件の中で、最も明確な要素は高さです。フォークリフトでアクセスするラックは、フォークリフトの最大揚高と走行に必要な通路幅によって制限されます。一方、クレーン式の高層倉庫や垂直リフトと連携するシャトルは、建物の高さを最大限に活用できるため、同じ床面積でもより多くのパレットを保管できます。この容量の増加は、一度限りの保管能力への投資であり、日々の運用コスト削減とは異なります。そのため、土地の購入費用や第2倉庫の建設費用と比較して評価する必要があります。
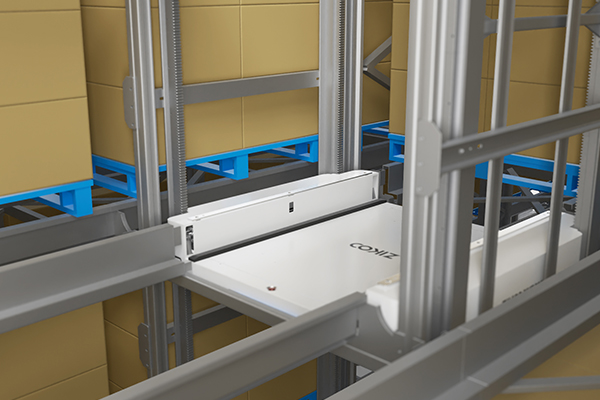
2つ目の推進要因は、搬送順序の制御です。パレットを生産ラインや出荷口に決められた順序で届ける必要がある場合、自動取り出しシステムは、ピッキングリストを見ながらフォークリフト運転者が順序を組み立て直すのではなく、制御システムに基づいてその順序を実行します。同じ機能によって在庫精度も向上します。すべての移動が単なる記録ではなく、正式なトランザクションとして処理されるためです。
高さのある保管施設では、水平方向と垂直方向の搬送は、それぞれ別の機械によって解決される独立した課題です。そのため、シャトルとリフトを組み合わせた方式は、通路ごとにクレーンを1台設置する方式とは異なる拡張性を持ちます。垂直搬送装置は複数の通路で共有される設備であり、そのサイクルタイムが倉庫全体の処理能力の上限を決めることも少なくありません。
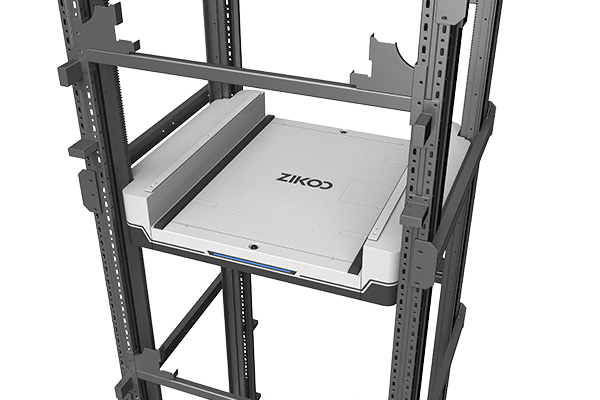
3次元ストアの構築は機械の購入ではなく組み立ての問題です。<六方向シャトルが倉庫のアップグレードを推進し、インテリジェントな自動3D倉庫を構築>はラック、輸送、ソフトウェアを一つの自動化された構造に統合するシステムレベルの視点をカバーしています。
3番目の条件は、ビジネスがどれだけの失敗を吸収できるかです。閉鎖された保管ゾーンはスループットを少ない機械に集中させるため、各機械に求められる稼働率は、同じ作業を行うフォークリフトの車隊に求められる稼働率よりも高くなります。これは設計上の要件であり、批判ではありません。冗長性、予備部品、メンテナンスアクセスで補う必要があり、そのコストは最初の見積もりからの比較に含まれます。
半自動倉庫がフルASRSに勝る場合
自動化容量が遊休状態にある場合や、その故障が即座に影響を及ぼす場合に、半自動で止める理由が最も強くなります。これらの条件は一般的に同時に現れます。
需要の規則性が最初の条件です。フルASRSは通常ピーク時に合わせてサイズ設定されます。なぜなら、繁忙月の容量をレンタルできないためです。一方、フォークリフト車隊はシフトや短期レンタルで拡張可能です。平均的な月がピークを大きく下回る場合、自動化システムはほとんどの年を過少稼働で過ごし、ピーク容量を購入した資本は静かな週には何も得られません。
SKUの回転速度の偏りが二つ目の条件です。自動化された取り出しは動作ごとの時間を節約するため、パレットが頻繁に動く場所で効果的です。倉庫内で少数のアイテムがほとんどの出荷量を駆動し、残りが数週間静止している場合、その遅い位置は自動化サイクルを一つも生成せずに建物の最良のスペースを占有します。半自動レーンはそれらを密に安価に保管し、速い動きのアイテムは別のゾーンで対応できます。
建築制約が三つ目であり、通常過小評価されがちです。クレーンレールやリフトマストは荷重を床や構造に伝達するため、床の平坦性、スラブの容量、柱の格子、屋根の高さがエンジニアリングの問題となります。シャトルレールはラック自体に載せられ、床の許容範囲を緩和し、既存の建物を利用できます。 密な収納 火災区画やゾーンを閉鎖するコストもこの計算に含まれます。
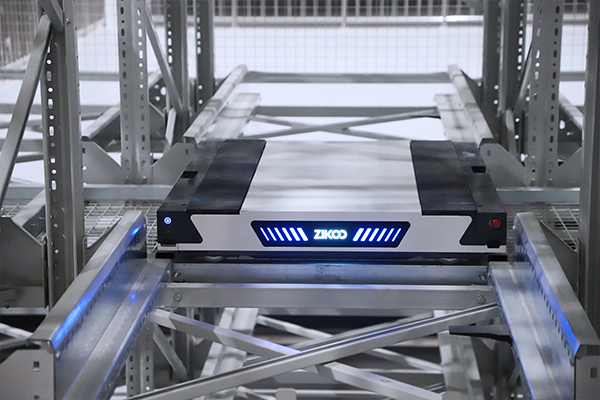
フェーズ分けは四つ目です。レーンは容量の増加に合わせて追加でき、各追加は一つの小さな資本解放であり、最初から正しく行う必要のある一つの稼働開始イベントではありません。ビジネスケースがまだ動いている製品ミックスに依存している場合、固定インフラを遅らせることは合理的な立場であり、妥協ではありません。
環境とサービス性は多くの冷蔵倉庫プロジェクトを決定します。冷凍庫内の電動デバイスが少ないほど、バッテリーや充電器、低温故障の管理が少なくて済み、レーンに取り残されたシャトルも定められた手順で回収でき、倉庫の他の部分は稼働し続けます。クレーンの故障は通路を使用不能にし、技術者の現場対応が必要になる場合があります。
労働力の能力もリストを締めくくります。半自動倉庫は、ほとんどの現場ですでに持っているフォークリフトやメンテナンスのスキルを活用しますが、フルASRSは制御、ネットワーク、ソフトウェアサポートをメンテナンス範囲に追加します。その能力は雇用または開発可能ですが、実際の運用コストとリードタイムが伴います。
また、二者間の比較がしばしば隠す中間の立場もあります。狭い通路のスタッカーロボットは従来のラック内で動作し、約2.1mの通路と8m程度の高さに対応し、フォークリフトを通路から排除しますが、倉庫や建物を閉じる必要はありません。ジクーはその範囲の両端を供給しており、125mmの本体と1.2〜1.5トンの積載能力を持つR-ボット四方向シャトルから、2,100mmの通路に対応した全方向スタッカーU-ボットまで提供しています。実用的なポイントはハードウェアのリストではなく、選択肢がスペクトラムであり、現場は一歩ずつ進めることができるということです。
半自動倉庫が解決しない点も明確です。それは倉庫内にフォークリフトの交通を残すため、安全性のリスクや労働コストが残ることです。アクセス時間を短縮せず、手動の位置管理によるピッキングエラーを排除せず、生産ラインが必要とするシーケンス能力も生み出しません。これらのいずれかが主要な問題である場合、資本に関係なく半自動のケースは弱くなります。
半自動およびフルASRSレイアウトの意思決定表
| 意思決定シグナル | 半自動パレット倉庫が適している場合 | フルASRSが適している場合 | 半自動を選ばない場合 |
|---|---|---|---|
| パレットの動き | ボリュームは季節やキャンペーンによって変動し、平均はピークを大きく下回る | ボリュームはほとんどのシフトで高く、繰り返し可能 | ピークと平均の両方が高く、労働力は柔軟に調整できない |
| SKUの回転速度 | 少数のアイテムがほとんどの動きを引き起こし、残りは数週間放置される | ほとんどのパレットは数日以内に回転し、アクセスは迅速でなければならない | すべてのパレットは同じシフトでアクセス可能である必要がある |
| 建物の外郭 | クレーンのためには、天井高、床の許容範囲、または柱の格子に大規模な工事が必要になる | 敷地はハイベイを設置できるか、または新しい構造が計画されている | 建物は密なラックの積載も受け入れられない |
| 資本とフェーズ計画 | 予算は段階的にリリースされ、ストアを停止せずにレーンを追加できる | 1回の立ち上げイベントで十分 | ビジネスケースは1年目の労働削減に依存している |
| 環境 | 冷凍庫または過酷なゾーンで、電動機器の数が少なくメンテナンスコストを抑える | 温度は安定しており、機械は制御された通路から整備可能 | 孤立した機器は出荷待ちを完全にブロックする |
| 労働力 | フォークリフトとメンテナンススキルは存在し、訓練可能 | 労働力は不足している、コストが高い、または安全リスクがある | フォークリフトの交通は建物から完全に出る必要がある |
表をスクリーニングの段階として使用し、決定ではない。実際には、二つのアーキテクチャはしばしば一つの建物を共有している:遅くてかさばる在庫用の密集した半自動レーンと、迅速な動きやシーケンスが必要なもののための自動化ゾーン。ハイブリッドレイアウトは一般的であり、すべてを自動化するよりもコストが低く、労働削減も多いことが多い。
各アーキテクチャのコストを左右する要因
これら二つの選択肢のコスト比較は、ハードウェアよりも範囲によって最も頻繁に失敗する。半自動の予算には通常、ラックの鋼材、シャトルの数、コントロールハンドセット、フォークリフトの容量とオペレーターの訓練が含まれる。フルASRSの予算には、構造、機械、リフト、コンベヤ、フェンスとアクセス制御、コントロール層とそのホストインターフェース、建築工事、立ち上げ、予備部品、サービス契約をカバーする必要がある。これらの境界を一致させずに一つの合計を比較すると、効率について何も示さないギャップが生じる。
二つ目の誤りは、パレット位置ごとのコストだけを比較すること。密集したレーンでは位置は安価で、自動化されたサイロでは高価だが、サイロは動作ごとの労働も削減する。役立つ比較は、両方のユニットを位置ごとと動作ごとに行い、それぞれの年間ボリュームを示すことだ。
損益分岐点の計算は、ベンダーに連絡する前に十分に簡単に行える。年間のパレット動作数を数え、現在の各動作に必要なフォークリフトとオペレーターの時間を見積もり、その労働の時間単価を掛けて、オートメーションが競合する年間労働プールを得る。これを、年間化した資本コスト(設置コストをファイナンスチームが受け入れる償却期間で割ったもの)に、サービス、予備部品、エネルギー、ソフトウェアサポートを加えたものと比較する。差額が、スループットや精度の向上前の純利益となる。平均ボリュームとピーク時の二回実行し、フルASRSは通常ピーク時の価格設定であるのに対し、半自動レイアウトは平均的にスタッフを配置できるためだ。
コスト削減の主張は、両者が同じ範囲と年間ボリュームを使用している場合にのみ比較できる。六方向シャトル:コスト削減と効率化のための究極の倉庫ソリューション>はシャトルベースの自動化がコストと効率の目標に対してどのように位置付けられているかを示す。
利用率が次に計算の妥当性を決定する。二交代のほとんどを稼働する機械は、多くの動作に資本を分散させる。同じ機械を半交代で稼働させると少数の動作にしか分散せず、その場合はサービス契約では解決できない。
選択を変える故障モード
停止時間のリスクは、実際に決定が下される場面だ。半自動レイアウトはレーンごとに劣化し、シャトルの故障は一つのレーンを塞ぎ、運用は残りのレーンとフォークリフトの隊列から続行される。フルASRSは通路ごとに劣化し、その通路を通る入出庫があれば、全体の流れが停止する。二つを比較する際は、停止から回復までの時間と、その停止による出荷停止のコストを掛け合わせる。故障頻度だけではなく、時間を重視する。
パレットの品質も両方に影響するが、結果は異なる。破損したデッキボード、突き出たファスナー、緩んだラップ、つぶれた角は、レーン内のシャトルを詰まらせることがあり、回復には荷重を持ち上げるのではなく、デバイスを取り出す必要がある。クレーンとシャトルはどちらも下から持ち上げるため、たわみやはみ出しのあるパレットは機械的な問題であり、データの問題ではない。パレットの検査と修理基準は、選択されたアーキテクチャに関係なくシステムの一部だ。
エネルギーとバッテリー戦略もここに含まれる。冷蔵庫は低温バッテリーパックと凍結以下で動作する充電装置を必要とし、電動デバイスの数は、そのメンテナンス負担の大きさを直接決定する。デバイスが少ないほど運用上の利点となるが、これは資本比較にはほとんど現れない。
ソフトウェア依存性は最後に挙げるべき故障モードだ。フルASRSは、コントロール層がホストインターフェースを失うと停止し、すべての機械が正常でも、回復は劣化モードの仕様とテストの質に依存する。半自動レイアウトは、ロケーションログとハンドセットを使って動作を続けることができる。この違いは、注文締め切りが動かせないビジネスにおいて重要だ。
どちらの選択肢も採用前に資格を得る方法
価格を依頼する前にデータパックを作成しなさい。そうすれば、供給者は比較可能な範囲の見積もりを提示できる。リストは短く、そのほとんどはすでにビジネスのどこかに存在している:
- パレットの寸法、積載量、はみ出し、および現在の損傷率
- 1日あたりの動き、ピーク時間、およびそれらの季節比率
- SKU数と高速、中速、低速の動きの分割
- 必要なアクセス待ち時間およびシーケンスの要件
- クリア高さ、床の許容差、列グリッドおよび火災区画のレイアウト
- 温度ゾーンおよび洗浄や湿度条件
- 労働コスト、シフトパターン、および現場で利用可能なメンテナンススキル
- 停止時間の許容範囲は、停止した出荷時間のコストとして表される
- 資本償却期間中の成長予測
収集した証拠は、それが実際に支持できる範囲で扱うこと
| 記録 | 正当に支持できる内容 | 証明できない内容 |
|---|---|---|
| 営業時間中に訪問した参考サイト | レイアウト、パレットの品質ルール、およびスタッフ配置モデルが実際に機能していること | 観察したスループットが注文プロファイルに反映されていること |
| データを使用したベンダーシミュレーション | 入力された仮定に基づく予測スループット | 故障後の可用性、またはパレット損傷率における性能 |
| 見積もりのラインアイテム | 範囲の境界と除外される内容 | 償却期間中の総所有コスト |
| 保証およびサービス条件 | 応答義務と予備部品の約束 | 修理が生産ウィンドウ内で完了すること |
統合は契約書の段落ではなく、独自の受け入れテストに値します。どのシステムがロケーションマスターを所有しているか、タスクがどのように確認されるか、ホストがダウンした場合に何が起こるか、手動のフォールバックが実際にどのように見えるかを確認してください。ゴーライブ前にテストできない制御層は、その後生産リスクとなります。
ソフトウェアの境界は、店舗内に人がいなくなったときにマシンの数よりも重要です。<PTPインテリジェント倉庫ソフトウェアは、企業のスマートアップグレードを支援します>は、倉庫ソフトウェア層をカバーし、 自動倉庫 ピッキング操作を実行します。
最終確認は、もう一つの見積もりよりも価値があります。今日最も例外を引き起こす3つまたは4つのパレットタイプを選び、それらの提案されたレイアウトを紙上で検討してください。半自動設計にリカバリ手順が必要でスタッフを配置できない場合や、自動化設計にサプライヤーが満たせないパレット標準が必要な場合、それは署名前に解決すべき制約です。
パレットプロフィールとスループットデータを送信してください
最も適したアーキテクチャを判断する最速の方法は、自分の数字を両方に対してテストすることです。パレットの寸法と現在の損傷率、日次およびピーク時の動き、SKU数(高速と低速の分割を含む)、クリア高さと床の許容範囲、温度ゾーン、シフトパターンと積載労働率、停止した出荷時間のコストを送ってください。それらを設定すれば、密集した半自動レーン、シャトルとリフトの構成、または狭い通路のロボットソリューションに対してレイアウトを検討できます。
Zikoo Smart Technology株式会社は、その範囲にわたるパレットから人へのシステムを設計しており、レイアウトの価格設定前に複数のアーキテクチャに対して同じデータをレビューできます。info@zikoo-int.comまたは(+86)-19941778955までチームに連絡してください。
よくある質問
半自動シャトルレイアウトは後で完全なASRSにアップグレードできますか?
リユースされることもありますが、多くの場合そうではありません。リユースは、元の設計が適切なベイ深さとビームレベルを残しているかどうかに依存しますが、通常、再構築を強いる3つの項目があります:クレーンレールやリフトマストのための床と基礎の容量、クリア高さと屋根構造、閉鎖された保管ゾーンの火災区画です。実用的なアプローチは、まず建物の外郭とパレットの仕様を固定し、その後、現在のボリュームに正当化される自動化レベルを購入することです。外郭を早期に決定することで、後のアップグレードを将来的に可能にし、今それに費用をかける必要をなくします。
何回のパレット動きがフルASRSを正当化しますか?
普遍的な数値はありません。閾値は、積載労働コスト、シフトパターン、建物コスト、必要なアクセス遅延に依存します。利用率がテストです:ほとんどの2シフトを通じて動作するマシンは、多くの動きに資本を分散しますが、半シフトだけで稼働する同じマシンはそうではありません。年間労働プールを年間化された資本と比較し、平均とピークの両方のボリュームで評価してください。自動化ケースがピーク時のみクリアする場合、柔軟なフォークリフト能力を持つ半自動レイアウトの方がリスクが低いことが多いです。
労働コストが安い場合でも、半自動倉庫は依然として価値がありますか?
可能ですが、その理由は賃金以外の何かに基づく必要があります。密集レーンストレージはパレットあたりの床面積を削減し、土地や賃料が制約となる場合に重要です。また、フォークリフトの繰り返し操作によるパレットの損傷を減らし、冷凍条件下で働く人員を減らします。労働が本当に安定している場合、労働節約の主張は弱まり、スペース、安全性、製品の完全性に基づいて判断すべきです。
シャトルやクレーンを停止させるパレットの状態問題は何ですか?
破損したデッキボード、突き出たファスナー、緩んだまたは破れたラップ、はみ出した荷重、角の潰れや冷凍レーン内の氷の蓄積が一般的な原因です。シャトルとクレーンの両方はパレットを下から持ち上げるため、ベアラー間でたるんだパレットや突き出たものを運ぶパレットはレールやストップ、または装置自体に引っかかることがあります。書面によるパレット検査基準、損傷したユニットの修理ルート、荷捌き場での拒否ルールは、これらの多くの問題を防ぎます。
半自動パレットストレージにはWMS統合が必要ですか?
それは完全な統合ではなく、少なくとも必要です。半自動レーンでも、ロケーションマスター、タスク確認、定期的な在庫照合が必要ですが、オペレーターは完全なASRSが制御層から行う決定を提供します。多くの現場では、ロケーションログとハンドヘルド確認ステップを備えた倉庫モジュールから運用し、自動化ゾーンが到着したときに統合を拡張します。重要な問題は、どのシステムがロケーション記録を所有しているかです。なぜなら、その境界が照合の方法を決定するからです。
興味があれば、これらの関連記事もご覧ください:
ソフトウェア駆動型ハードウェア:シックスウェイシャトルが倉庫効率を最大化
コールドチェーン物流の革新:Zikoo Robotics六方向シャトルが高密度・高効率倉庫を実現