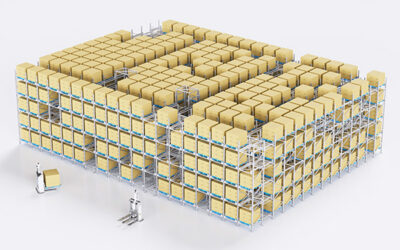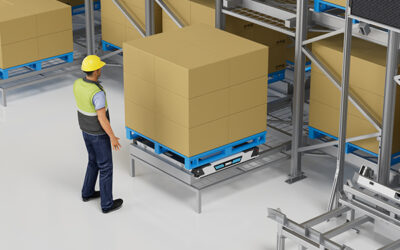
四方シャトルシステムは、シャトルの速度と同様にソフトウェアによって評価されることが増えています。マルチシャトルシステムがピーク時のワークロード下でもスムーズに稼働し続けるかどうかを決定づけるコンポーネントが、倉庫制御システム(WCS)です。この記事では、以下について解説します: 四方向シャトル + WCSミッションオーケストレーション:WCS層の役割、シャトル・垂直リフト・ワークステーションの連携方法、そして稼働前(Go-live)に確認すべき重要な受け入れ基準について。
制御スタックにおけるWCSの位置づけ
パレット・ツー・パーソン(P2P)の自動化では、通常4つのソフトウェア層が実行責任を分担します。WMS(倉庫管理システム)は在庫、ロケーション、注文管理を担当します。WES(倉庫実行システム)は作業をウェーブ単位で順序付けし、作業負荷のバランスを取ります。WCSはシステムレベルでリアルタイムの設備ミッションを管理します。RCS(ロボット制御システム)は個々のロボットの動作や下位レベルの制御を実行します。
| 層 | Primary role | 一般的な判断のタイムホライズン |
|---|---|---|
| WMS | 在庫、ロケーションマスター、注文処理 | 数時間〜数日 |
| WES | ウェーブ構築、作業バランス調整、注文リリース | 分 |
| WCS | ミッションディスパッチ、トラフィックコントロール、例外処理 | サブ秒〜数秒 |
| RCS | ロボット軌道、モーター制御、安全インターロック | ミリ秒 |
業界の指針では、WCSを一貫してWMSおよびWESの下位にあって機器と向き合う実行層と位置づけ、作業をロボットレベルの指令に変換するものとしています [1]。四方向シャトルシステムの場合、RCSは個々のロボットコントローラーまたは中央コントローラーに常駐する一方、WCSはシステムレベルに留まります。サプライヤーによってはWCSとRCSを統合している場合もありますが、アップグレード性や障害切り分けの観点から、ミッションオーケストレーションと機械制御は概念的に分離しておくべきです。
ミッションオーケストレーションの実際の機能
ミッションオーケストレーションは単一のアルゴリズムではなく、一連の協調的な動作の集まりです。
- ミッションの分解:1つのWMS出庫指示が複数のミッションに分割されます。例:シャトルAが通路からピッキング、リフトBがレベル3で受け取り、シャトルCがピッキングステーションへ搬送します。
- ディスパッチおよびパスプランニング: WCSは単に最も近いロボットというロジックではなく、位置、バッテリー状態、メンテナンス状況、トラフィックに基づいてシャトルを選択します。
- トラフィックおよびデッドロック制御: フリートが自らを目詰まりさせないよう、交差点、レーン予約、リフトウィンドウがスケジュールされます。
- 例外リカバリ: 故障したシャトルやリフトは、再ディスパッチ、ミッションの再計画、注文の再割り当てを引き起こします。
- 安全状態の処理: ライトカーテン、非常停止ゾーン、安全速度制限、インターロック機能は、機能安全のプラクティスに基づいて設計された制御を介して動作します[2]。
ミッションオーケストレーションとは、 密な収納 固定された機械のルーティングから、ソフトウェア定義のマテリアルフローへとシフトする場所です。<6方向シャトルシステムが、高密度ストレージ自動化における機械からロボットへの移行を主導>>は、シャトル制御アーキテクチャが機械スタイルのロジックからロボットスタイルのミッション実行へとどのように移行するかをカバーしています。
ソフトウェアの決定を実行しなければならないハードウェア
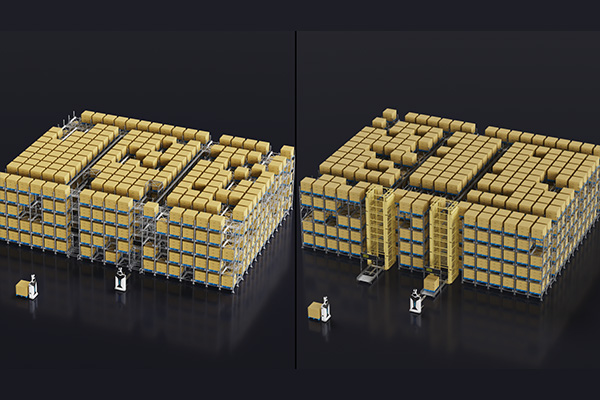
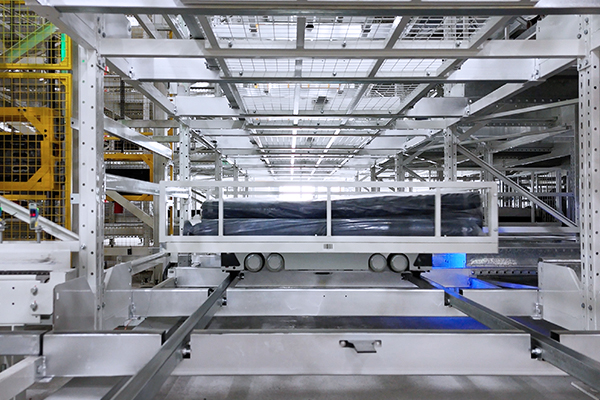
WCSは、物理的なフリートがサポートするものしか実行できません。ジクーのR-bot四方向シャトルは、車体高さ125 mm、ラック面内で四方向に移動し、特殊なパレットサイズに対応するため最大2,000 kgの荷重クラスで製造されています。標準の積載時走行速度1.2 m/s、空荷時速度1.6 m/sにより、ミッションプランナーに予測可能なサイクルタイムの基礎が提供されます。また、7〜8時間のバッテリー持続時間により、シフトレベルのエネルギー計画が可能になります。冷蔵倉庫では、低温リチウムバッテリー構成により、-25°Cでの動作がサポートされます。
H-bot垂直双方向シャトルは、垂直搬送ハブとして機能します。±1 mmの位置決め精度、標準モデルで1,800 kgの定格荷重、-25°Cから45°Cまでの動作範囲を提供します。これにより、レベル、ラック、ワークステーションが 六方向シャトル ネットワークに接続されます。狭い通路でのパレット・ツー・パーソン作業向けに、U-bot全方向スタッキングロボットは、最小2,100 mmの通路で動作し、最大8 mまでリフトアップします。
ミッションオーケストレーションが困難になる理由
実際には、3つの条件が堅牢なWCS設計と脆弱なパフォーマンスを分かちます。第一に、垂直リフト周辺のトラフィックは多くの場合、真のボトルネックとなります。WCSがシャトルミッションとH-botの容量をバランスさせないと、リフトが直列の制約となります。第二に、厳格なラックジオメトリが重要です。ラックの変形、クリアランス、パレットの状態は、ミッションが1回目の試行で実行されるかどうかに影響します。静的ラックの規格は、機械的試運転時に使用される公差を定義します[3]。第三に、入荷、補充、出荷のワークフローは独立しておらず、同じシャトルを競合して使用します。
ミッションオーケストレーションは、多品種少量の混合オペレーションにも及びます。U-botが上層の保管をカバーし、AMRが下層のピースピッキングを処理する場合、制御レイヤーは、ピッキングステーションを停滞地点に変えることなく、異なる機器速度、タスクの優先度、例外の境界を維持する必要があります。
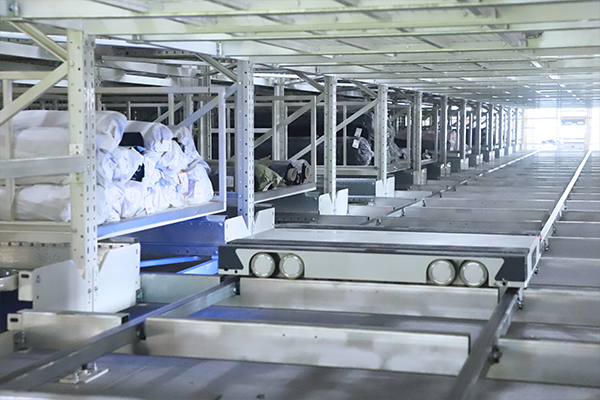
ミッションオーケストレーションは、ストレージプラットフォームが垂直搬送およびマルチレベルのパレットフローをどのように処理するかにも依存します。<PTP インテリジェント倉庫管理 Platform: Building a Flexible and Smart Logistics Ecosystem> は、WMS/WES/WCS/RCSモジュールがパレットから人へのシステムにおいて、入庫、保管、ピッキングをどのように調整するかを説明します。
ミッションオーケストレーションの受け入れ基準
バイヤーは紙面上でシャトル速度を受け入れてはいけません。代わりにミッションレベルのテストを定義してください:
- 最悪の時間帯の注文プロファイルを用いたストレステスト。
- P50およびP95のミッション完了時間。
- 手動介入なしでのデッドロック回復。
- リフト故障シミュレーションと自動的な注文再割り当て。
- バッテリー交換とメンテナンスウィンドウ、そのスループットへの影響。
- WMS/ERPインターフェースのレイテンシとリトライ動作。
同一の注文ミックスの下でシステムを比較し、ロボットの台数だけでなく、機器の台数がミッションレベルのスループットを予測しないためです。業界のパフォーマンス報告はますますシステムレベルの指標に焦点を当てています【4】。
ミッションオーケストレーションがライブ運用に移行したら、システムの受け入れには動的テストも含めるべきであり、サイクルタイムの計算だけではありません。<cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits> は、スループットと柔軟性の期待値を示すアーキテクチャの比較をカバーします。
入札を依頼する前に、実際の毎日の注文曲線、パレットの寸法、SKUの速度、建物の制約条件をサプライヤーに送ってください。Zikooのエンジニアリングチームはこれらの入力を用いてシャトル数、リフト位置、充電戦略をモデル化します。ミッションレベルの構成レビューについては、info@zikoo-int.com へ連絡するか、(+86)-19941778955 にお電話ください。
ミッションレベルの実現可能性レビューを取得する
最も強力なWCS設計は、一般的なシャトル数ではなく、あなたのデータから始まります。Zikooスマートテクノロジー株式会社は、パレットから人へのロボティクスと PTPスマート倉庫ソフトウェア WMS、WES、WCS、RCSの機能を備えています。チームは電力、コールドチェーン、新エネルギー、製造、医薬品、サードパーティ物流プロジェクトをサポートします。
SKUリスト、時間ごとのスループットピーク、パレットのサイズと重量、建物の図面、現在のWMS/ERPインターフェースを準備してください。投資前にエンジニアリングされたシミュレーションについて話し合うために、info@zikoo-int.com へ送信するか、(+86)-19941778955 にお電話ください。
よくある質問
WCSとRCSの違いは何ですか?
WCSはシステムレベルでミッションを管理します:どのシャトルが何をいつ行うか、交通をどのように制御するか。RCSは個々の車両の動きを実行し、ナビゲーション、加速、位置決め、センサー処理を含みます。いくつかのアーキテクチャではRCSが搭載され、WCSが中央にあります。別のアーキテクチャでは両者が統合されていますが、ミッションロジックと車両制御を分離することで、故障処理や将来のアップグレードが通常簡素化されます。
すべての四方向シャトルシステムにWCS(倉庫制御システム)が必要ですか?
単なる半自動のレーン移動を超えるようなマルチシャトル運用では、ミッションの指示、調整、および復旧を行う制御層が必要です。小規模な単レーンシステムであればリモートやPLCロジックで制御できる場合もありますが、高スループットのマルチシャトル保管には、交通管理、リフトの連携、注文の順序付け、および例外時の再割り当てを行うWCSレベルのオーケストレーションが不可欠です。
WCSはどのようにシャトルのデッドロックを防ぎますか?
レーンや交差路の予約、方向規制、リフトのウィンドウ(時間枠)スケジューリングを通じて行われます。WCSは予約グラフを構築し、最後に残った経路を塞いでしまうような新規ミッションの実行を拒否します。ミッションの途中で機器が故障した場合、システムは再計画を行い、フリート(保有車両)に冗長性があれば、作業を代替のシャトルやリフトに再ルーティングすることができます。
既存のWMS(倉庫管理システム)を四方向シャトルのWCSと統合できますか?
通常は、API、ウェブサービス、データベースビュー、フラットファイル、またはメッセージキューを介して可能です。統合にあたっては、注文メッセージ、タスクの確認、在庫移動、およびエラー状態を定義する必要があります。WMSが実行可能な小さなタスクをリリースできない場合は、しばしばWES(倉庫実行システム)層が追加されます。契約前に、サプライヤーに統合データカタログと稼働開始シミュレーションを要求してください。
WCSの設計レビューの前に、どのようなデータを準備すべきですか?
寸法、重量、移動速度を含むSKUマスター、時間別の入出荷ピーク、ウェーブあたりの注文行数、パレットの種類、柱スグリッドと有効高を示した建物図面、稼働カレンダーおよびシフトモデル、WMS/ERPのバージョンとインターフェースの制約、および稼働率の期待値を準備してください。これらの入力データにより、サプライヤーは孤立した理論上のサイクルタイムを提示するのではなく、ミッションのスループットをシミュレーションできるようになります。
参考文献
[1] MHI, “Warehouse Control Systems: The Bridge Between WMS and Automation,” MHI, シャーロット, ノースカロライナ州, 米国, 2023.
[2] ISO 13849-1:2023, 機械類の安全性-制御システムの安全関連部-第1部分:設計のための一般原則, ISO, ジュネーブ, スイス, 2023.
[3] EN 15620, 鋼製静的保管システム-公差、変形およびクリアランス, CEN, ブリュッセル, ベルギー, 2021.
[4] MHI, 2024年年間業界レポート:協調型サプライチェーン, MHI, シャーロット, ノースカロライナ州, 米国, 2024.
興味があれば、これらの関連記事もご覧ください:
ソフトウェア駆動型ハードウェア:シックスウェイシャトルが倉庫効率を最大化
スマートコールドチェーン時代:六方向シャトルシステムが最大密度で収納効率を再定義
標準化がグローバル配送を強化:Zikoo Roboticsの6方向シャトルが海外展開