パレットの移動は倉庫のパフォーマンスの基幹ですが、ロボットの選択によって建物全体の設計が変わります。現在、自動化には2つの主流があります。それは 四方向シャトルであり、保管レーン内でパレットを移動させるものと、フロア全体でパレットを移動させるAGVフリートです。より良い問いとは、実験室でどちらの機械が速いかではなく、どちらのアーキテクチャがパレットのプロファイル、天井の高さ、スループットのピーク、および長期的な運用コストに最適かという点です。
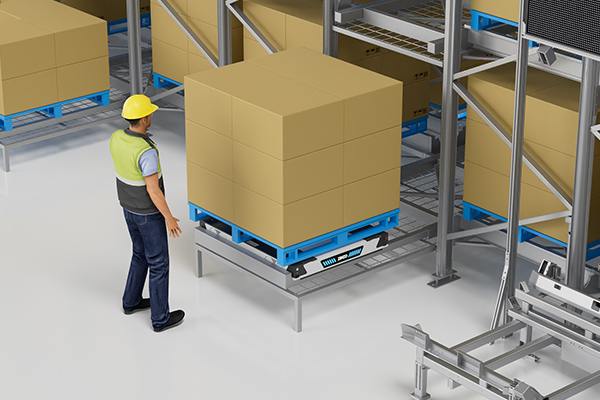
アーキテクチャの分水嶺:ラック常駐型シャトル対フロア走行型AGV
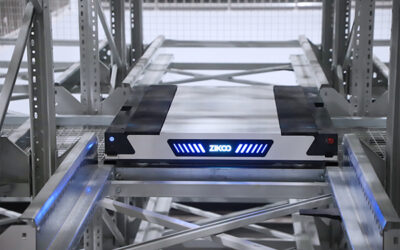
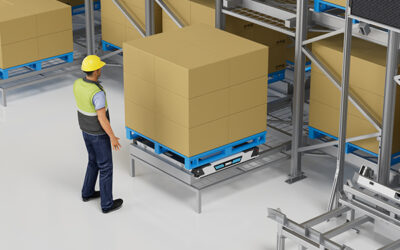
四方シャトルは、ラック構造に埋め込まれたレール上で動作します。保管レベル内で前後左右に移動し、Hボットリフトなどの垂直搬送装置を使用してレベル間を移動します。ラック自体がシャトルの作業面となるため、システムはフォークリフト用の通路なしで深部レーンにパレットを配置できます。
AGVまたはAMRのパレット搬送機は、倉庫の床面で動作します。交通ルートに従い、コンベアまたはドロップステーションからパレットをピックアップし、別のフロアの場所に搬送します。これはポイント間の移動に便利ですが、AGVが高所にパレットを保管するには、依然として従来のラック、フォークリフト、または搬送機器に依存しています。
規制上の境界も異なります。ラック統合型のシャトルシステムは、EN 528 [1]の対象となるレール依存型保管・検索機器に該当し、無人パレットトラックおよびAGVシステムはISO 3691-4 [2]の対象となります。どちらもリスク評価が必要ですが、移動エンベロープ(可動範囲)が異なるため、安全ゾーン、非常停止、制御システムのロジックは異なります。
保管密度とスループット:2種類の異なる効率
四方シャトルシステムは、倉庫が床面積や建物の高さに制限されている場合に優位になる傾向があります。シャトルがラック内で移動するため、すべての保管位置に通路を追加することなく、レーンの奥行きを増やすことができます。その結果、1平方メートルあたりのパレット位置が増え、ロボットの交通のためのデッドフロアスペースが減少します。
AGVフリートは、保管密度を犠牲にして運用上の柔軟性を高めています。固定のレールインフラなしで生産ライン、ドック、保管エリアの間を移動でき、ソフトウェア上のマップを書き換えることでルート変更が可能です。しかし、どのAGVも依然として走行レーン、旋回ゾーン、充電エリア、ピック&ドロップインターフェイスを必要とします。
これらの違いをモデル化する正確な方法は、FEM 9.851 [3]やVDI 4480 [4]などの標準的なサイクルタイム手法を使用したシミュレーションスタディです。通路のクリアを常に待っているパレット搬送機は、カタログのサイクルタイムが約束するスループットを実現しません。
| Decision factor | 四方シャトルシステム | AGVフリート |
|---|---|---|
| Storage depth | ディープマルチディープレーン | 通常、シングルまたはダブルディープのラック |
| フロア通路 | 最小限、ラック統合型の移動 | 固定の走行レーンが必要 |
| 垂直移動 | 階層間の内蔵リフト | リフトで接続されていない限り通常は1層 |
| パレットの受け渡し | 直接ラック移載 | コンベアまたはドロップステーションが必要 |
| ルートの柔軟性 | ラックレイアウトによって定義される | ソフトウェアで定義された経路 |
| 一般的な障害対応 | 別のシャトルへ経路変更 | 別のAGVへ経路変更 |
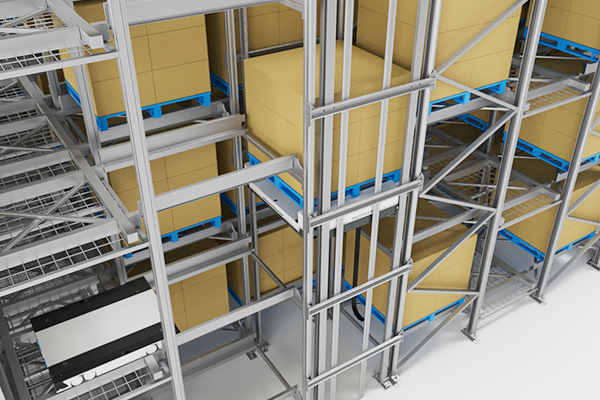
パレット密度がボトルネックになる場合、ラック自体が作業スペースになります。<六方向シャトルが密集ストレージを可能にし、空間制限を打破> は、以下におけるレイアウトとスペースのトレードオフをカバーしています。 密な収納 設計の新しい標準を設定します。
パレット寸法やラック高さに関する初回パスのレイアウトチェックが必要ですか?[email protected] までSKUとパレットデータをお送りいただくか、(+86)-19941778955 までお電話ください。エンジニアリングチームが、お客様の倉庫の形状に合わせてシャトルレーンとAGV通路のオプションを比較いたします。
ソフトウェアオーケストレーション:WCSミッションコントロール vs AGVフリートマネージャー
四方向シャトルは通常、タスクの割り当て、レーンの予約、リフトの調整、デッドロックの防止を行う倉庫制御システム(WCS)によって制御されます。WCSはWMSの注文に接続し、出荷ステーションの準備が整った場合にのみ出庫コマンドを解放します。これにより、ラック、リフト、シャトルが1つのシステムとしてモデル化されるため、高スループット時でもシャトルの挙動が予測可能になります。
AGVフリートは、交通管制、充電、ミッションディスパッチにフリートマネージャーを使用します。フリートマネージャーは、特にAGVがコンベアや ASRS インターフェースに依存している場合、個別のWMSや倉庫機器と統合する必要がある場合があります。複雑な施設では、その統合作業がロボットの構成自体よりも大きくなることがあります。
フリートオーケストレーションは、その背後にある制御レイヤーの良し悪しに左右されます。<PTP インテリジェント倉庫管理 Platform: Building a Flexible and Smart Logistics Ecosystem> WMS、WES、WCS、RCSレイヤーが設備間でパレットの移動を調整する方法について解説します。
運用範囲:冷蔵庫、ピーク時、冗長性
冷蔵庫は最も明確な差別化要素の一つです。四方向シャトルはラック構造内で動作し、少ない機械が低温ゾーンを人員とともに通過する必要があります。エンジニアリングバリアントは低温リチウム電池や保護された電子機器を使用できます。例えば、R-bot四方向シャトルの標準モデルは-15°Cまで動作し、冷链バージョンは専用の低温バッテリーと充電装置を備え、-25°Cでの運用に設定されています。H-bot垂直リフトはレベル間のパレット転送を±1mmの位置精度で行い、無人冷凍庫内でのパレットのずれ落ちのリスクを低減します。
AGVは冷蔵庫内でも作業可能ですが、床面、バッテリー容量、結露、タイヤや車輪の素材など、細心の仕様調整が必要です。冷環境ではバッテリーの稼働時間が短くなり、充電ゾーンはサイクル寿命を維持するために冷凍庫外に設置する必要があります。
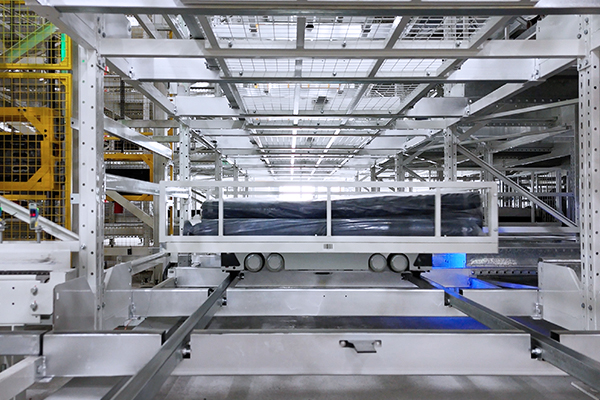
ピーク時には、シャトルシステムは通常、レベルごとにシャトルを追加したり、ゾーン間でシャトルを再配置したりできます。AGVのフリートも車両を追加して規模を拡大できますが、交通量が増えると平均速度が低下する可能性があるため、十分な床スペースと明確なルートが必要です。
コストとROI:初期範囲と長期的な床面積
四方向シャトルシステムは、ラック、レール、リフト、WCS統合を含むため、初期の自動化範囲が高くなることが多いです。AGVフリートは既存のラックや床の運用を利用できるため、最初のコストは低くなる場合がありますが、それがパレット位置あたりのコストが安いことを意味するわけではありません。
最良の方法は、保管されたパレットあたりのコスト、完了したパレット移動あたりのコスト、シフトごとに削減される労働力を比較することです。計算にはエネルギー、メンテナンス、予備部品、ソフトウェアライセンス、施設の変更、充電インフラなどを含める必要があります[4]。高密度の高棚ビルでは、シャトルは多くの通路スペースを省くため、パレット位置あたりのコストが安くなる場合があります。長距離の移動が必要な低く広がった建物では、AGVフリートの方がコスト効率が良い場合があります。
見積もりを比較する場合は、施設の高さ、パレットの種類、予想されるスループットプロファイルを[email protected]に送信してください。レイアウトレベルの比較により、ラック統合型シャトルとAGVフリートのどちらがビジネスケースに適しているかがわかります。
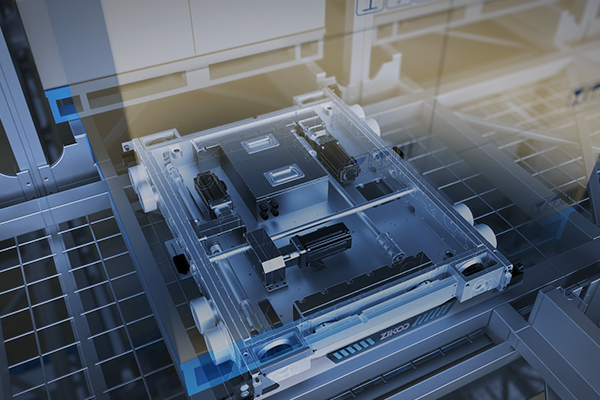
各技術の適用場所
パレットの保管密度が高く、天井高が重要で、注文プロファイルに迅速なパレットアクセスが必要な場合や、倉庫が冷蔵や狭い通路条件で運用される必要がある場合は、四方向シャトルシステムを選択してください。特に、配送センター、3PLハブ、冷链施設、密集した完成品在庫を持つ製造工場に適しています。
主に生産セル、ドック、ステージングエリア間の柔軟な床レベル輸送が必要な場合は、AGVフリートを選択してください。AGVは、天井高が低い、リース期間が短い、または頻繁に変わる生産ルートを持つ施設にも適しています。多くの大規模運用では、最も効果的な設計は両方を組み合わせることです:密集した保管には四方向シャトルを、ラインサイドの配送や床上輸送にはAGVやAMRを使用します。
比較する前に、シャトルベースの保管と従来のASRSを比較することが役立ちます。<cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits>は、シャトルアーキテクチャとクレーンアーキテクチャを区別する性能とレイアウトの要素について解説します。
比較見積もり前のエンジニアリング検証
紙の比較は最も重要な詳細を隠すことがあります。ロボットの比較を受け入れる前に、次のエンジニアリングポイントを確認してください:
- パレットの種類と状態:パレットは標準化されているか、破損したパレットがシャトルの位置決めエラーを引き起こす可能性はありますか?
- 荷重中心と重量範囲:システムは最も重いパレットだけでなく、平均的なパレットも扱える必要があります。
- サイクル数:日々のパレット移動をモデル化すべきであり、単一の平均として推定すべきではありません。
- バッテリーの稼働時間と充電戦略:コールドスタート性能と機会充電の挙動を確認します。
- ラック適合性:シャトルレールはラックの許容差、床の平坦性、たわみ制限に一致している必要があります。
- WCS統合範囲:WMS、WCS、ロボット層間の引き渡しの所有者を明確にします。
- 冗長性:シャトルやリフトの一つがオフラインになった場合はどうなるか?
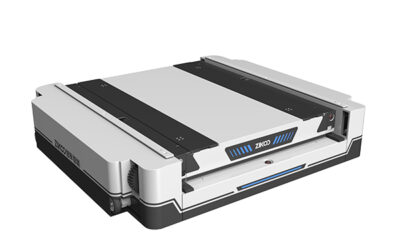
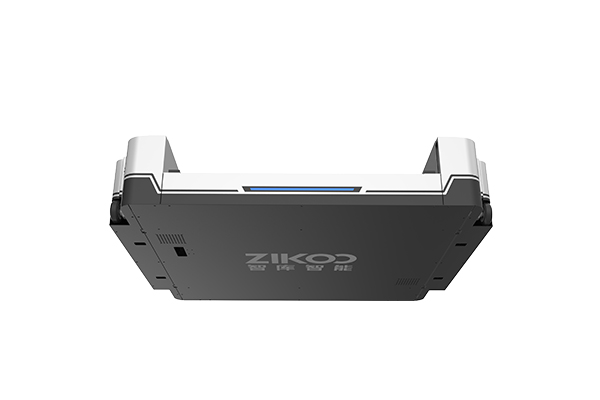
参考として、シャトルファミリーは複数のパレット規格をカバーすべきです。例えば、R-botの四方向シャトルには、ヨーロッパ、アメリカ、日本向けのモデルがあり、定格荷重は1200kgから2000kgまでで、車体高さはわずか125mmです。これは、125mmの高さのシャトルが床のAGVでは到達できないラック位置に入れるため、ソフトウェアの機能というよりも建築上の利点です。
パレット搬送比較を始めましょう
最良の決定は、パレットの位置、サイクルタイム、エネルギー、労働、サービスの継続性を比較したレイアウトレベルの調査から得られます。CADレイアウト、SKUプロファイル、パレットタイプ、施設の高さ、ピークスループットを[email protected]に送信するか、(+86)-19941778955にお電話ください。エンジニアリングチームは、四方向シャトル、AGVフリート、またはハイブリッド設計のいずれが、運用において最も低いパレット移動あたりの総コストを実現できるか評価します。
よくある質問
四方向シャトルは常にAGVフリートよりパレット移動に優れているのか?
いいえ。四方向シャトルは、密集した高棚パレット保管や高スループットの取り出しに一般的に強いです。AGVフリートは、柔軟な床輸送、生産ラインへの供給、低天井高の施設に適しています。適切な選択は、建物のジオメトリと運用ロジックに依存します。
どの倉庫規模が四方向シャトルシステムを正当化するのか?
固定された最小規模はありませんが、貯蔵密度と垂直移動が重要な場合に最も効果的です。倉庫の天井高が十分で、パレットの数が多い場合、シャトルシステムはAGVフリートでは利用できない立方体空間を活用できます。
四方向シャトルは冷蔵庫内で運用可能か?
はい。コールドチェーン用シャトルは、低温バッテリー、保護された電子機器、冷却対応の充電システムを使用できます。例えば、R-botの四方向シャトル標準モデルは-15°Cまで動作し、専用のコールドチェーンバージョンは-25°Cに設定されています。
四方向シャトルは完全なASRSラックの設置を必要とするのか?
はい。四方向シャトルは、レールと垂直移送ユニット(例:H-ボットリフト)を備えたラックを必要とします。これにより、既存のラックにAGVを追加するよりも初期投資が大きくなりますが、多くの床通路を設計から除外できます。
設置後のスケーリングが容易なシステムはどちらか?
どちらもスケールアップ可能ですが、その方法は異なります。シャトルシステムは、レベルごとにシャトルを追加したり、ラックレーンを拡張したり、リフトを増設したりしてスケールします。AGVフリートは、車両と充電ステーションを追加することでスケールしますが、交通渋滞が制約となる場合があります。
四方向シャトルとAGVのメンテナンスはどのように比較されるか?
四方向シャトルは、一部の設計では床との接触部品が少ないですが、ラック、レール、リフトのメンテナンスには専門的なサービスが必要です。AGVは、床面、車輪、バッテリー、センサーのメンテナンスが必要です。両者とも、規律あるスペアパーツとサービス計画が必要です。
参考文献
[1] 欧州標準化委員会。EN 528:2008+A1:2020、レール依存型保管・取り出し装置 — 安全要件。CEN、ブリュッセル、2020年。
[2] 国際標準化機構。ISO 3691-4:2023, 産業用トラック — 安全要件と検証 — パート4:自動運転産業用トラックとそのシステム。ジュネーブ:ISO;2023。
[3] 欧州材料運搬連盟。FEM 9.851、S/Rマシンの性能データ — サイクルタイム。FEM、2003年。
[4] ドイツ技術者協会。VDI 4480 パート1、自動倉庫の通過能力(レーンに束ねられた棚を含む)。ベウス出版社、ベルリン、2002年。
興味があれば、これらの関連記事もご覧ください:
倉庫価値の再構築:六方シャトルがデジタルトランスフォーメーションを牽引
信頼できる4方向シャトルメーカーをお探しですか?Zikoo Roboticsを選びましょう
スタッカークレーン対フォーウェイシャトル:あなたのASRS倉庫に最適なのはどちら?