在庫圧力は実際どこから来るのか?
在庫圧力とは、単にパレットが多すぎるということではありません。それは、在庫が到着する速さと、倉庫がそれを次の注文に利用可能にする速さとの間のギャップです。手作業の倉庫では、通常、フロアストレージ、二重取り扱い、固定ラックでそのギャップを吸収します。入荷量が増加すると、パレットは、確定した格納場所がないため、ステージングエリアに置かれます。WMSはパレットが存在することを知っているかもしれませんが、物理的なシステムは、ピッキングプロセスが使用できる場所に迅速に移動できません。3つの圧力ポイントが繰り返し現れます:ドックの混雑、場所の断片化、意思決定の遅延。ドックの混雑とは、入荷待ちの列が出荷トレーラーをブロックし、オペレーターにパレットの並べ替えを強制することです。場所の断片化とは、同じSKUが複数のゾーンに存在するため、注文の組み立てで利用可能な在庫を探す必要があることを意味します。意思決定の遅延とは、在庫数が画面上では正しいが、タスクリリースがスーパーバイザーまたは紙ベースの優先順位を待っていることを意味します。パレット自動化は、単に保管場所を追加するのではなく、これらの3つのボトルネックのいずれかを削除することで圧力を軽減します。
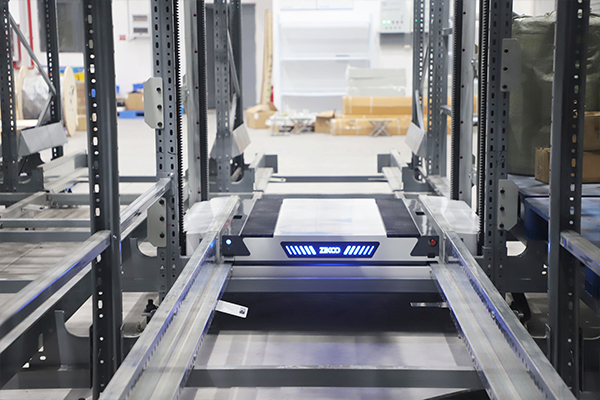
パレットの圧力は、ストレージの問題のように見えますが、キューイングの問題のように動作します。<六方シャトル:コスト削減と効率化のためのスマート倉庫ツール>は、シャトルシステムがいかにキュー駆動型の倉庫移動のコストと時間のペナルティを削減するかを説明しています。
パレット自動化はいかに在庫圧力を軽減するか?
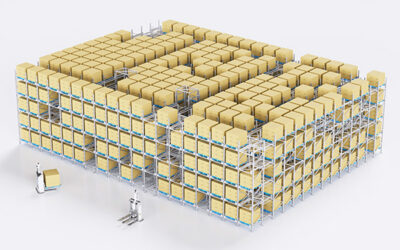
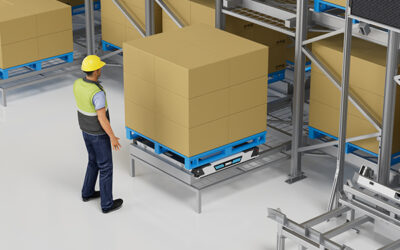
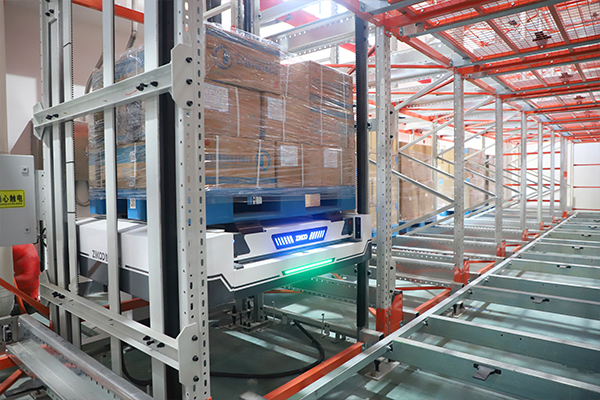
パレット自動化は、保管移動を予測可能にし、タスクリリースを自動化することで、在庫圧力に対処します。最初の変化は、パレットがもはやフォークリフトオペレーターを待たないことです。R-bot 四方向シャトル は、125mmのボディでパレットの下に移動し、最大1.5トンを 密な収納 レーンで運びます。格納は、空きベイを手作業で探すのではなく、確定した宛先を持つロボットタスクになります。2番目の変化は、WMSとWCSが在庫ステータスを、入荷から検査、場所割り当て、注文リリースまでのタスクシーケンスに変換することです。これらのステップがスーパーバイザーの介入なしに実行されると、シフトのためにステージングに留まる在庫が数分で利用可能になります。
なぜ保管能力よりもスループットが在庫圧力に影響するのか?
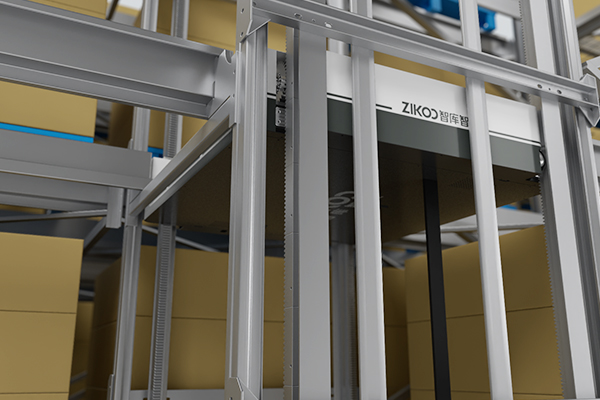
スループットは圧力ポイントを変更します。倉庫には空のラックがあっても、パレットがドックからゆっくりと出ている場合、在庫圧力を感じることがあります。私たちが評価したプロジェクトでは、保管利用率は最初の制約ではなく、出荷キューでした。パレット位置を追加しても、キューを減らすことなく在庫保有コストが増加したでしょう。パレット自動化システムは、同じ数のパレット移動をより短い時間枠で処理するため機能します。R-botはほとんどのモデルで積載時に1.2m/sで移動し、H-bot垂直シャトルは1mm以内の位置決め精度でパレットをレベル間で移動させます。これらの仕様は、最高速度としてよりも、繰り返しのスループットとして重要であり、それがドックキューの補充失敗を防ぐものです。
どのように パレット保管システム 格納から注文リリースまでのサイクルを短縮しますか?
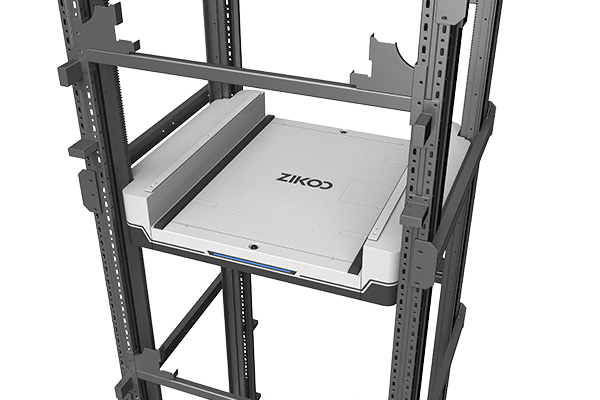
格納が手動の決定である場合、すべてのパレットがオペレーターの注意を消費します。 Automated storage は、WMSから場所を割り当て、同じイベントでロボットを派遣することでサイクルを短縮します。R-botの水平移動とH-botの垂直リフトを組み合わせた 六方向シャトル 構成は、水平移動と垂直移動の間でパレットが待機する転送ポイントを削除します。その待機が、ライブパレットを安全在庫に変えるものです。ハンドオフがロボットからロボットになると、在庫は移動し続け、システムは注文組み立てを保護するために大きなバッファを必要としません。これは、移動をスピードアップするパレット自動化プロジェクトと、実際に準備在庫を削減するプロジェクトとの違いです。
なぜパレット自動化は在庫圧力を軽減するためにWMSとWCSを必要とするのか?
ロボットはパレットを移動させますが、次に何を移動させるかはソフトウェアが決定します。自動化されたパレット倉庫では、WMSはSKU配置、ロット管理、有効期限、補充しきい値、注文優先順位などの在庫ルールを設定します。WCSはこれらの決定を機器タスクに分解します。WMSがパレットは生産注文用に予約されていると言っても、WCSがそれをピッキングステーションにリリースした場合、例外として在庫圧力が戻ってきます。システムには在庫がありますが、プロセスはそれを使用できません。だからこそ、私たちはソフトウェア統合をパレット自動化プロジェクトの主なリスクとして扱い、ロボットハードウェアをリスクとはみなしません。
WMSとWCSは在庫管理の意思決定をどのように分担していますか?
WMSはポリシーを所有し、WCSは実行を所有します。どちらが何をすべきかを決定し、もう一方が次に何が起こるかを決定します。これら二つの層が一致しない場合、システムは幻の在庫圧力を生み出します。これは、在庫が物理的には存在しているが論理的には利用できない状態です。パレット自動化において、RCS層はフロアレベルでロボットの派遣を管理します。プロジェクトは、これらの層間のハンドシェイクを、最初のロボットタスクを書き始める前に定義すべきです。
なぜタスクリリースの順序がロボットの速度よりも重要なのですか?
ロボットの速度は売りやすいですが、遅い意思決定ループを隠すことがあります。WCSがパレット到着と次のタスクリリースの間で一時停止すると、すべての動きが小さな遅延の連続になります。シフト全体で、その意思決定の遅れは、より高速なシャトルによって節約される移動時間を上回ることがあります。私たちの経験では、タスクリリースの遅延を減らし、ドックウィンドウごとにアウトバウンドの動きをバッチ処理することは、秒速数十センチメートルの速度向上よりも在庫待ち時間を短縮します。
ソフトウェア統合は、パレット自動化の一部であり、ラックを利用可能な在庫に変えるものです。<PTPインテリジェント倉庫ソフトウェアは、企業のスマートアップグレードを支援します>は、PTPソフトウェア層がWMS、WES、WCS、RCSを調整し、在庫を例外キューではなくフローに変える方法を示しています。
インバウンドとアウトバウンドのウェーブが重なり、ソフトウェア層が既に分離されている場合、WCSのタスクシーケンスが生産補充とEコマースピックウェーブの異なるルールを保持できるかどうかを確認する価値があります。SKUプロファイルとシフトごとの予想パレット動きを[email protected]に送信するか、(+86)-19941778955に電話してください。ピーク時のタスクリリースロジックを確認し、システム範囲を最終決定する前にチェックします。
異なる在庫パターンに適したパレット自動化構成はどれですか?
適切な構成を選ぶことは、自動化そのものを選ぶよりも重要です。高スループットを目的とした小売ピッキング環境向けのパレット自動化システムは、四方シャトルを使用していても、冷蔵倉庫の予備エリアには適さない場合があります。私たちは、在庫パターン、すなわちSKUの数、パレットの深さ、各SKUのタッチ頻度、温度や汚染の制限が適用されるかどうかに基づいて開始します。
| 在庫パターン | 主要な圧力源 | パレット自動化構成 | 重要な仕様 |
|---|---|---|---|
| 高SKUの小売またはEコマースピッキング | 断片化されたロケーションと注文締切の乱れ | U-ボット + AMR狭い通路ピッキングシステム | 10,000 SKU対応、1時間あたり300ピース、30%密度向上を超える改善 |
| 深いパレット予備とより高速な補充 | 床置き収納と通路ブロック | H-bot垂直リフト付きR-bot四方シャトル | 125mmの本体、最大1.5トンの荷重、1.2m/sの積載速度 |
| コールドチェーン食品および医薬品の保管 | ドックの列によるバッチタイミングと温度損失 | 低温バッテリー搭載のR-botコールドチェーンソリューション | -25°Cまでの運用、6〜8時間の連続運転 |
| 混合生産と完成品 | 入出庫の波の重複、原材料の遅延 | R-botとH-botを用いた六方向シャトルネットワーク | 空荷時1.6m/s、積載時1.2m/s、多シャトル協調 |
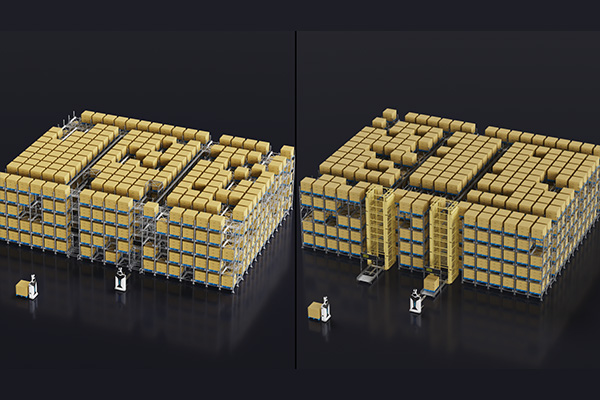
密集倉庫の決定は、水平移動と垂直移動の間の転送点でのシステムの挙動に大きく依存します。<6方向シャトルシステムが、高密度ストレージ自動化における機械からロボットへの移行を主導>は、ロボット間のハンドオフが高密度パレット操作において在庫圧力が高まる場所でバッファ要件を変える理由を説明しています。
パレット自動化による在庫圧力削減前に確認すべきことは何ですか?
パレット自動化は、システムが平均的な日だけを想定して設計されている場合、在庫圧力を取り除きません。ほとんどの圧力は需要の急増、ハイブリッドな入出庫シフト、SKUの増加から生じます。導入前に、運用チームに次の3つを確認してもらいます:パレットの寸法と荷重クラス、ピーク時のシフトあたりの予想パレット移動数、ドック到着とシステムへの収納の遅延時間。これらの数値が、四方シャトル、六方シャトル、または狭い通路のロボットの適切な境界を決定します。機械システムの選定後、次の決定ポイントはソフトウェアのハンドシェイクです。在庫圧力が注文締切や生産ラインのシーケンスに関連している場合は、パレットのプロフィール、シフトパターン、保管密度の目標を[email protected]に送るか、(+86)-19941778955に電話してください。そのデータを使って、パレットの待機場所や制約を解消する設備をモデル化します。
パレット自動化と在庫圧力について買い手がまだ尋ねることは何ですか?
在庫回転率がすでに高い場合、パレット自動化は圧力を軽減しますか?
はい、しかしその効果は注文サイクル時間の短縮として現れ、在庫量の減少だけではありません。高回転倉庫はすでに在庫をほとんど持たないため、圧力は入庫パレットが出庫ピックに変わる速度から生じます。自動倉庫と取り出しは、受入れから直接ライブピック可能な場所へパレットを移動し、フォークリフトを待たずにタスクを解放します。 四方向シャトルシステム ここでは、WMSとWCSのルールが高速移動SKUをピック面に最も近い場所に再配置するように設定されている場合に最も効果的です。パレット自動化だけでは、購買方針が大きな注文量を維持している場合、在庫日数を減らさないこともあります。
既存の倉庫で四方シャトルシステムは在庫圧力を軽減できますか?
建物の制約によりますが、最も重要な二つは通路幅と床の平坦さです。Uボット全方向スタッカーを使用すれば、既存の狭い通路倉庫でも通路幅が2100mm程度の倉庫を完全なラックの再構築なしで変換できます。屋根の高さがHボット垂直リフトに適合しない場合でも、四方向シャトルを使えば下層のパレット密度を増やすことが可能です。ロボットの位置精度とラックの許容誤差を一致させるために、現在の床のジョイントと柱グリッドを評価し、その後に自動化の方針を提案します。
倉庫に過剰な在庫圧力がかかっている最初の兆候は何ですか?
それは通常、倉庫全体ではありません。パレットがステージングに次々と入っていくが、ピック可能な場所に到達しない倉庫です。オペレーターは「行き場のない在庫」と呼びますが、実際の問題は遅い入庫決定です。受入待ち行列が出荷ドックを妨げ始めると、在庫圧力はスペースの問題から流れの問題へと変わります。その時点で、自動化はラックの追加だけでなく、リリースメカニズムとして検討すべきです。
ソフトウェアやロボットのスループットが圧力の原因かどうやって判断しますか?
パレット自動化プロジェクトでは、ロボットの速度を見る前にタスクのリリース遅延を確認します。パレットが転送ポイントに到着した後にシャトルが待機している場合、ボトルネックはWCSまたはRCSのロジックにあります。タスクが即座にリリースされるのにシャトルが垂直リフトの後ろで待ち行列を作る場合は、設備のスループットやリフト容量に問題があります。その違いにより対処法が変わります:一つは設定変更、もう一つは追加のHボットや異なるウェーブ計画ルールが必要になるかもしれません。パレットのプロフィール、シフトデータ、現在の待ち行列の位置を[email protected]に送るか、(+86)-19941778955にお電話いただければ、実際の制約に達している場所を確認し、機器の注文前にご案内します。
興味があれば、これらの関連記事もご覧ください:
六方向シャトルが密集ストレージを可能にし、空間制限を打破
スマート倉庫の始まり:コスト効果の高いフォーウェイシャトルシステム》をお読みください。
六方向シャトルが倉庫のアップグレードを推進し、インテリジェントな自動3D倉庫を構築
PTPインテリジェント倉庫ソフトウェアは、企業のスマートアップグレードを支援します
ソフトウェア駆動型ハードウェア:シックスウェイシャトルが倉庫効率を最大化