ピッキングロボットは、SKUプロファイル、注文プロファイル、既存のソフトウェア環境に適合して初めて価値を生み出します。購入者との会話は通常、速度とペイロードから始まりますが、私がレビューしたプロジェクトの多くは、グリップの互換性、WCS統合、例外処理で停滞します。この記事は、それらの失敗ポイントを中心に構築されたインテリジェントピッキングロボットの実用的な選択ガイドです。制御されたパイロットと生産準備完了システムを区別する特徴、その特徴がR-botやH-bot垂直両方向シャトルなどの設備とどのように連携するかについて解説します。 密な収納 設備例としてR-bot 四方向シャトル およびH-bot垂直両方向シャトル。
インテリジェントピッキングロボットのコア選択要素
購入者は、ピッキングロボットを個別のロボット決定ではなくシステム全体の決定として評価すべきです。ロボットは保管、搬送、倉庫ソフトウェアの間で動作するため、個別に確認された機能が通過しても、統合されたシステムが失敗することがあります。
| 要素 | 確認すべきポイント |
|---|---|
| SKUの一致 | アクティブなSKUの寸法、重量、表面、梱包許容範囲 |
| 注文プロファイル | 注文あたりのライン数、ラインごとの単位数、ピークスループット、季節変動 |
| cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits | WMS、WES、WCS、RCSのインターフェースと例外・リカバリロジック |
| 安全性と環境 | 温度、湿度、ほこり、床の状態、オペレーターの操作ゾーン |
| ライフサイクルサポート | 予備部品、ソフトウェアアップデート、リモート診断、サービス対応 |
速度の数値は、多くの購入者が思うほど重要ではありません。デモセルで1時間あたり1200ピックと評価されたロボットでも、実際の混合SKU注文や可変梱包ではその率の60%を下回ることがあります。最初の質問は、仕入れ先が購入者自身の注文履歴を使った速度シミュレーションを提供できるかどうかであるべきです。
グリッパーとビジョンの機能が成功を左右する
グリッパーの選択は、ロボットが扱える範囲の外側の限界を決定します。真空システムは、カートンやシュリンク包装された束などの平らで密封された表面にはよく機能しますが、多孔性の袋、不規則な形状、ほこりや結露で覆われた表面には苦戦します。その場合、ハイブリッドグリッパーや機械式フィンガーデザインの方がより安定しています。
ビジョンは第二の意思決定ポイントです。2Dカメラは、SKUの提示が一貫している場合に位置と向きを識別できます。3Dビジョンは、混合ビン、重なり合うアイテム、可変積み重ねに深度認識を追加します。実際的な質問は、サプライヤーが購入者の在庫に似た製品で認識モデルを訓練しているかどうかです。破損や変形したパッケージを含む、最も難しい20のSKUでのテストを依頼してください。そのテストは、仕様書以上の情報を明らかにします。
私が繰り返し目にした故障モードの一つは、穴あきシュリンクフィルムでの真空喪失です。ロボットがアイテムをピックし、動作中に真空を失い、商品を落とすか、絶えず再試行します。解決策は常に吸引力を増やすことではありません。時には異なるカップ素材、機械的補助、またはアプローチ角度の変更が必要です。良いサプライヤーは、装置設置前に特定のSKUに適用される故障モードを説明できます。
ソフトウェアとWCS統合のチェック
インテリジェントピッキングロボットは、機械的な速度よりもソフトウェアに依存しています。ロボットコントローラーは、タスクデータ、在庫状況、例外メッセージを倉庫制御システムとほぼリアルタイムで交換する必要があります。インターフェースが適切なAPIではなく薄いファイル転送の場合、ピーク時の運用に支障をきたします。
WCS層は重要です。なぜなら、注文ラインが完了できない場合にロボットが何をするかを決定するからです。ロボットは空の供給場所、読めないバーコード、または予想と異なる重量に直面することがあります。ソフトウェアは、その例外をラインを停止させるのではなく、定義された解決ポイントにルーティングすべきです。サプライヤーに、商品未入荷、破損したパッケージ、重複バーコードの3つの例外シナリオをデモンストレーションしてもらってください。
ピッキングロボットはまた、密集した保管からの広範なマテリアルフローに適合する必要があります。<スマートストレージ革命:[自動3D倉庫](https://www.zikooint.com/asrs-automated-storage-and-retrieval-system-solutions)向けの[4方向シャトルシステム](https://www.zikooint.com/6-way-pallet-shuttle)の包括的概要>はシャトルシステムがパレットをピッキングステーションに供給し、WCSの調整がロボットの待機または作業を決定する理由を説明します。
安全性、環境、運用制限
安全性の評価は閾値要件であり、差別化要素ではありません。ロボットは設置地域の標準を満たす必要があり、サプライヤーは問い合わせなしでドキュメントを提供すべきです。より価値のある評価は、特にピーク時に一時的な作業者やフォークリフト運転手がロボットゾーンに入る際の、実際の倉庫内でのロボットの挙動です。
環境耐性は過小評価されがちです。-18°Cの冷蔵庫に設置されたピッキングロボットは、25°Cのeコマース施設のロボットとは異なるバッテリー化学とセンサー動作を使用します。段ボールのほこり、食品加工からの湿気、近くのコンベヤからの振動さえも性能を低下させる可能性があります。買い手の運用に近い条件の現場からの設置事例を依頼してください。
メンテナンスアクセスも実用的なチェックポイントです。ビジョンモジュールやグリッパーの部品交換が必要な場合、チームはロボットをサービスから完全に取り外すことなくアクセスできるべきです。スマートロボットでも機械的なケアは必要であり、サービスアクセスを無視した設計は見た目は良くても長期的な非効率を生み出します。
展開、スケーラビリティ、総コストの現実
展開時間は、ハードウェアの利用可能性だけでなく、データの質にも依存します。成熟したオンボーディングプロセスを持つサプライヤーは、SKUモデリング、グリッパーテスト、インターフェース検証を数週間で完了します。遅延は通常、製品データの不備や不明確な例外ルールから生じ、ロボットの設置自体が原因ではありません。
スケーラビリティは二つのレベルで考慮すべきです。第一は、注文量の増加に伴うロボットの追加です。第二は、新しいSKUタイプや注文プロファイルを、ピッキングセルの再設計なしに追加することです。各拡張パスごとに別の統合プロジェクトが必要なロボット群は、新しいSKUデータやタスクルールを設定で受け入れるものより価値が低いです。
コスト分析には、カスタムエンドエフェクター、ビジョンの再訓練、ソフトウェア統合、継続的なサポートなどの隠れたコストも含める必要があります。低い基本価格は高価なエンジニアリング時間を隠していることがあります。買い手には、資本コストだけでなく、3年間の運用コストを比較することを推奨します。ピッキングロボットはソフトウェア定義システムであり、サービス組織が関与し続ける限り価値を生み続けます。
インテリジェントピッキングロボットと密集した保管システムのマッチング
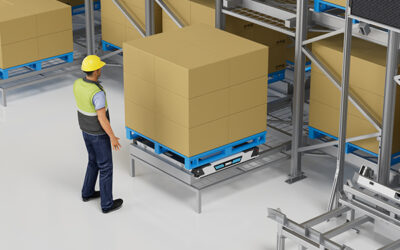
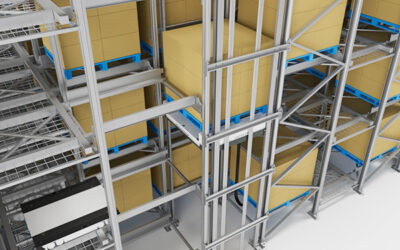
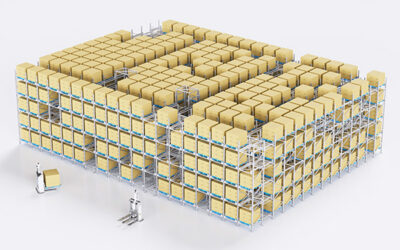
最も生産性の高いピッキングセルは、通常、密集した保管インフラとペアになっています。保管システムがパレットをシーケンスし、適切なSKUを迅速にロボットに提示できる場合、ロボットは待機時間を減らし、ピッキングにより多くの時間を割くことができます。R-bot Four-Way Shuttleは、1200kgから2000kgのパレット荷重をサポートし、ラック構造内を四方向に移動します。H-bot垂直双方向シャトルは、±1mmの位置精度で垂直移動を行います。これらは一緒になって、 六方向シャトルシステム 高密度保管からピッキングステーションへパレットを必要に応じて供給します。
この組み合わせはロボット選択のロジックを変更します。ロボットはもはや長距離の移動やパレットレベルの作業を行う必要がありません。ケースやピースのピッキングに集中できる一方で、シャトルシステムがパレットの移動と保管密度を管理します。その結果、労働分担がより明確になり、平方メートルあたりの処理能力が向上します。狭い通路の作業には、U-ボット全方向スタッキングロボットが幅2,100mmまでの通路で作業でき、分割ケースピッキングにはAMRと連携して動作します。
ピッキング量が多く、保管密度も優先される場合、マテリアルフローデザインが重要になります。<六方向シャトル:高密度と高スループットのための二重エンジンソリューション> covers how 六方向シャトル システムはこれら二つの要求をバランスさせ、購入者に一方を選ばせることなく運用します。
ピッキングロボット選定前に購入者が質問すべき事項
実際のSKUミックスで期待できるピッキング速度はどれくらいですか?
単一SKUのデモに基づく速度の主張は、実際の注文プロファイルと接触するとほとんどの場合持ちません。役立つ数値は、ピーク時や最も難しい20% SKUを含む、購入者自身の注文履歴を用いたシミュレーションから得られます。サプライヤーが実データのシミュレーションを避ける場合、公開された速度は計画目標ではなく方向性の指標とみなしてください。
ロボットは包装の変動性にどう対応しますか?
包装は季節やベンダーによって変わります。ビジョンシステムとグリッパーは、変形した段ボール、緩んだフィルム、ラベルの欠落、見慣れないプレゼンテーションに対応しなければなりません。購入者の実際の包装を用いたテストバッチを行い、破損サンプルも含めて確認してください。きれいで均一なパッケージのみを扱うロボットは、生産準備が整っていません。
WCSは例外処理を管理しながらラインを停止させずに運用できますか?
例外処理のないピッキングセルは設計段階では効率的に見えますが、運用中は頻繁に停止します。空の場所、読取不能なコード、重量の不一致、重複バーコードのフォールバック動作を定義してください。WCSは各例外を特定の作業者や作業ステーションにルーティングし、他の注文ラインは継続できるようにします。
設置後もロボットはメンテナンス可能ですか?
サービスアクセスは設計の特徴です。グリッパー、ビジョンモジュール、バッテリーに長期間アクセスできるか確認してください。予備部品リスト、推奨在庫レベル、リモート診断機能も確認しましょう。これらの詳細は、ロボットの理論的信頼性評価よりも長期稼働時間を予測します。
グローバル配達後のサポートはどのようなものがありますか?
越境プロジェクトでは、現地サービス訪問だけでは不十分です。リモート診断、ソフトウェア更新手順、対応時間を確認してください。サプライヤーは、自国市場だけでなく、購入者の業界や市場での実績も示すべきです。SKUプロフィールと処理能力目標を共有し、最適なロボット構成とサービスパッケージを確認しましょう。詳細は [email protected] へ送信するか、(+86)-19941778955 までお電話ください。
興味があれば、これらの関連記事もご覧ください:
六方向シャトルが密集ストレージを可能にし、空間制限を打破
6方向シャトルシステムが、高密度ストレージ自動化における機械からロボットへの移行を主導
六方向シャトル:コスト削減と効率化のための究極の倉庫ソリューション