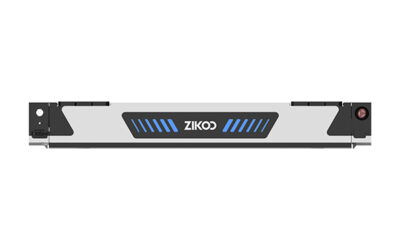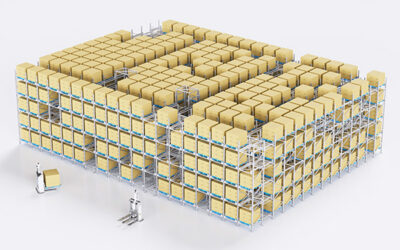
A パレットシャトルシステム 電動シャトルカートとディープなラックレーンを組み合わせることで、通路から数ポジション奥にパレットを保管できます。シャトルはレーン内のレール上を走行し、パレットを持ち上げて、通路側面とより奥の保管位置の間で移動させます。シャトルラッキングにより、フォークリフトやクレーンがすべてのレーンに入る必要がなくなるため、同じ床面積でより多くのラックポジションを確保できます。その代わり、通路からパレットが遠くなるほど取り出し経路が長くなり、システムの稼働がパレットの品質やSKUの奥行きに依存するというトレードオフが生じます。最適な構成は、パレットの種類、レーンあたりのスループット、建物の高さ、ソフトウェア統合、および目的の自動化レベルによって異なります。
ディープレーンレイアウトにおけるパレットシャトルシステムの仕組み
基本的なレーン・シャトル配置では、シャトルレールはラックの梁の高さの内側に配置され、シャトルはフォークリフトまたは専用のリフティングデバイスによってレーンに配置されます。シャトルはパレットの下を移動し、リフトプラットフォームをわずかに上昇させ、レーンに沿ってパレットを搬送します。最前方の位置では、シャトルが次のタスクに戻っている間に、フォークリフトまたはトランスファー・ステーションがパレットの配置や取り出しを行うことができます。
この機構により、レーンの奥行きを実用的なものにしています。1つのレーンには、1つの通路面の後方に同じSKUの複数のパレットを収納できるため、1つの通路の開口部で多くのパレットポジションに対応できます。荷重検出センサー、機械式センリングガイド、およびシャトル位置決めチェックにより、車両が誤って配置されたパレットに衝突するのを防ぎます。これらの制御は、フォークリフトのオペレーターがすべての動きを目視確認したり修正したりできない空間でシャトルが動作するため、非常に重要です。
保管が複数のレベルに及ぶ場合、垂直搬送装置がラックレベル間でシャトルを移動させます。H-bot垂直双方向シャトルはこの作業向けに設計されており、1つの保管場所を占有して垂直方向の脚部を構成します。 密な収納 ネットワーク。
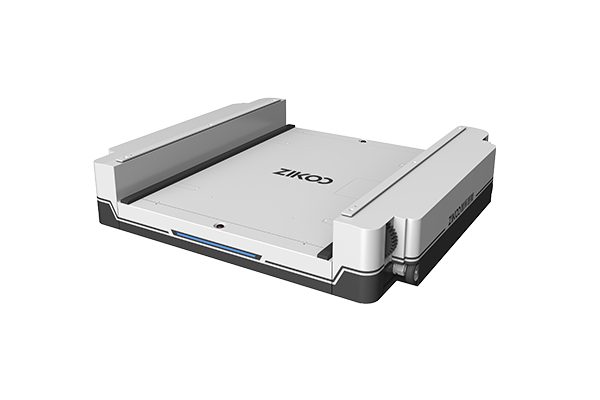
±1 mmの位置決め精度により、高所でのシャトル進入を妨げる可能性のある位置合わせエラーが軽減されます。これにより、パレットの移動は、通路から保管位置までの全距離を1台の車両が走行するのではなく、一連の移載作業となります。
シャトルラッキングには2種類の移動方式があります。双方向パレットシャトルはレーンに沿ってのみ移動しますが、 四方向シャトル は、保管層内のレールを横断し、ソフトウェアの制御下でレーンを変更できます。4方向移動は、倉庫の移載機器を削減する必要がある場合や、1つのシャトルフリートから複数のレーン奥行きに対応する場合に便利です。
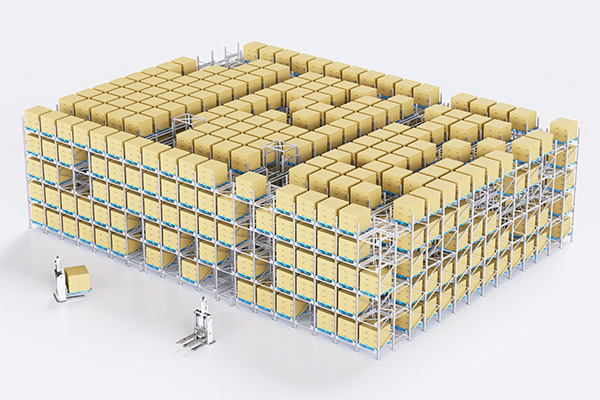
ディープレーンラッキングは、固定レーンの双方向シャトルや、保管層内でレーンも変更できる4方向シャトルを組み合わせることができます。<Smart Storage Revolution: Comprehensive Overview of フォーウェイシャトルシステムs for Automatic 3D Warehouses> では、4方向シャトルシステムが自動3D倉庫全体にどのように移動を拡張するかについて説明しています。
ディープレーン保管向けのシャトルラッキング構成
シャトルラッキングは単一のレイアウトではありません。最も重要な選択は、シャトルが1つのレーンに固定されているか、保管レベル内で移動できるかです。固定レーンシャトルラッキングはよりシンプルで、通常はコストが低くなります。4方向シャトルラッキングは直交軸上のレールを使用し、シャトルがレーン間を移動し層全体を横断できるようにします。垂直リフトを追加することで、 六方向シャトル 配置が実現し、シャトルはシステム内を前後、左右、上下に移動できるようになります。
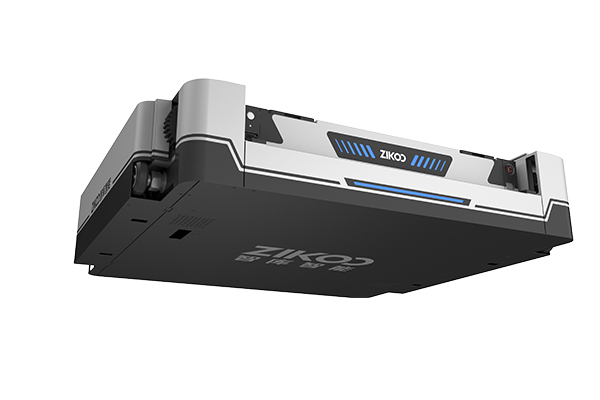
R-bot 4方向シャトルモデルのラインナップは、レーン設計に影響を与えるパレットと荷重の要素を示しています。
| モデル | 定格負荷 | Body height | 積載速度 | パレット互換性 |
|---|---|---|---|---|
| R1200B標準 | 1,200 kg | 125 mm | 1.2m/秒 | 1200 × 800-1000 mm |
| R1200A American | 1,200 kg | 125 mm | 1.2m/秒 | 1016×1219mm |
| R1500J Japanese | 1,500 kg | 125 mm | 1.2m/秒 | 1100×1100mm |
| R1500B ヘビーデューティー | 1,500 kg | 125 mm | 1.2m/秒 | 1200 mmパレット |
| R2000Bヘビーデューティ大型パレット | 2,000 kg | 150 mm | 1.0m/秒 | 1400 mmパレット |
高密度ラックにおいてシャトルの高さは重要です。本体の高さを抑えるごとに垂直方向のピッチが節約され、同じ建物内でより多くのビーム段数を確保できるためです。125 mmの本体高さはその高密度化をサポートし、一方、ヘビーデューティ大型パレットモデルでは150 mmの高さを採用して、2,000 kgの定格荷重と1400 mmのパレットフットプリントに対応しています。これらは製品寸法であり、レイアウトの結論ではありません。ラックでは、レール高さ、ビーム奥行き、パレットのたわみ、消防法上のクリアランスも考慮する必要があります。
ディープレーン・パレットシャトルストレージが適合する運用
ディープレーン・パレットシャトルシステムは、同じSKUの複数のパレットが倉庫内をまとめて移動する場合に最も高いパフォーマンスを発揮します。このプロファイルにより、システムは部分的なレーンの移動を頻繁に発生させることなく、レーンを満杯にすることができます。製造ロットの長い食品や飲料の現場では、レーンが効率的なパレットバッファとなります。各レーンに多数の異なるSKUが混在するSKU数の多いEコマース倉庫では、ピッキングロジックがより複雑になり、高密度化のメリットが調整コストに見合わない場合があります。
以下の稼働条件は、通常、シャトルラックに適しています:
- 安定したパレット寸法と底面ボード
- SKUまたはバッチごとの複数のパレット
- レーンごとの適度なスループット
- 高密度なラック段数を収容できる建物の高さ
- 1つの通路面の後方に確保された明確な入出荷の流れ
- シャトルの充電、リフトの位置、およびメンテナンスアクセスのためのスペース
ディープレーンシステムは、多数のSKUから1パレットずつ保管する場合、パレットの状態が一定でない場合、非常に短い賞味期限のために厳格な先入先出(FIFO)の動きが必要な場合、またはレーンあたりのスループットが非常に高くなければならない場合には、あまり適していません。これらは自動的な不具合ではありません。設計、ソフトウェアロジック、または期待される投資収益率(ROI)を変化させる条件です。
厳格な先入先出(FIFO)の在庫管理を行うには、レーン設計を明確にする必要があります。シングルフェイスのシャトルラックは、ソフトウェアとレーンの奥行きがレーン全体のバッチローテーションに合わせて調整されていない限り、通常は後入先出(LIFO)として動作します。FIFOが必須条件である場合、買い手はレイアウトを受け入れる前にサプライヤーのピッキングシーケンスを確認する必要があります。
セミオートおよびフルオート・パレットシャトルシステム
セミオートシステムではレーン内でシャトルを使用しますが、シャトルをレーンや階層間で移動させる作業はフォークリフトに依存します。これにより初期投資コストが削減され、少数のレーンで安定したSKUに対応する場合に実用的です。フルオートシステムでは、倉庫制御の下でシャトルやパレットを移動させるリフト、コンベア、またはトランスファーカートを追加することで、フォークリフトによる移載ステップを排除します。コストは高くなりますが、スループットが安定し、ラックの拡大に伴うフォークリフトの稼働増加を防ぐことができます。
| 要素 | セミオート・パレットシャトル | フルオート・パレットシャトル |
|---|---|---|
| シャトル移載 | フォークリフトによるレーン間のシャトル移動 | リフトまたはトランスファービークルによるシャトル移動の処理 |
| オペレーターの関与 | 通路の正面でのフォークリフトドライバーの配置が必要 | オペレーターは主に例外処理を管理 |
| 作業負荷の安定性 | フォークリフトの稼働状況によって変動 | ソフトウェア制御下でより安定 |
| 統合 | より低い複雑性 | WCSおよびシャトルコントローラーが必要 |
| 設備投資コスト | より低い | より高い |
完全自動レイアウトでは、平面搬送車から多軸ロボットへ移行することがよくあります。
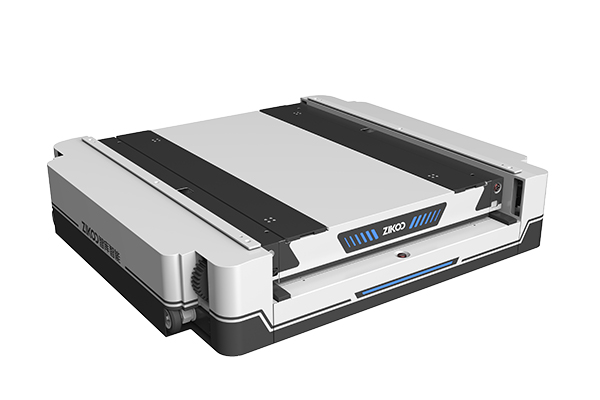
6方向シャトル構成は、4方向シャトルと垂直Hボットを組み合わせたものであり、パレットの移動が1つのレベルに限定されません。
垂直リフトが追加されると、統合システムは通路用フォークリフトに戻ることなく、パレットを水平方向および垂直方向に移載できます。<Six-Way Shuttle:高密度ストレージ向けのデュアルエンジンソリューション>では、デュアルエンジンシャトルおよびリフトアーキテクチャが密度とスループットのバランスを取る仕組みについて解説しています。
スループット、密度、およびスペースプランニングの要因
ディープレーン保管は立体的な空間利用を改善しますが、レーン深度によってスループットが変化します。20パレット分の深さを持つレーン内のシャトルは、6パレット分の深さのレーンに比べて、最も奥のパレットに到達するために長距離を移動する必要があります。つまり、1時間あたりのパレット移動数を計算するには、レーン長、シャトル速度、リフト移載時間、およびオーダー順序付けロジックを組み合わせて考慮する必要があります。R-botの標準モデルは、空荷時に1.6 m/s、積載時に1.2 m/sで走行し、ヘビーデューティーな大型パレットモデルは、空荷時に1.35 m/s、積載時に1.0 m/sで走行します。これらの数値は、単なる速度の値としてよりも、レーン長およびドウェルタイム(停止時間)と組み合わせたときに一層重要となります。
また、物理的な設置環境も、設計されたサイクルタイムが安全であるかどうかを決定付けます。床の平坦度、ラックの芯出し、パレットの均一性は、シャトルの動作や荷の移載に影響を与えます。深いラックレーンでは、わずかな床の傾斜や許容差を超えるベースプレートの影響が集中するため、シャトルベンダーの工場試験だけでなく、レーザーおよびレールの芯出し確認を据付受入検査の一部として実施する必要があります。
低温下での稼働には、バッテリーと材料に関する制約が加わります。R-botのコールドチェーン仕様は-25℃対応のリチウムバッテリーを使用し、6~8時間の連続稼働が可能で、充電ポートと防湿コーティングされたPCBAを備えています。だからといって、すべての冷蔵・冷凍倉庫プロジェクトで確認なしに同じバッテリーを使用できるわけではありません。購入者は、シャトル台数を決定する前に、充電場所、バッテリー交換ポリシー、結露対策、シフト数を検証する必要があります。
高密度ラッキングでは、1つの通路側の背後に複数のパレットが配置されるため、通路の数を減らすことができます。実際の省スペース効果は、レーンの奥行き、建物の柱のスパン、リフトの位置、および施設が新築か既設の改修(ブラウンフィールド・レトロフィット)かによって異なります。図面上では高密度に見えるレイアウトでも、柱がレーンの走行を妨げたり、荷役ドックがシャトルシステムの処理能力に追いつかなかったりすると、保管容量が失われる可能性があります。
WMS、WCSおよび制御システムの統合
ディープレーン・シャトルシステムは、より広い実行スタック内にあるマテリアルハンドリングのサブシステムです。WMS(倉庫管理システム)が在庫と注文需要を管理し、WCS(倉庫制御システム)がそれらの注文行をミッションに変換し、シャトルコントローラーが動作を実行します。4方向または6方向システムでは、ディスパッチ(割り当て)ロジックによってシャトルの割り当て、リフトルートの選択、交差点でのデッドロックの回避も行われます。これらのレイヤーが一体となって設計されていないと、ラックは高密度であっても注文の流れが不安定になる可能性があります。
制御上の課題はハードウェアの速度だけではありません。6方向システムでは、パレットを階層、リフト、または出荷受渡ポイントのどこで待機させるかを判断するミッションロジックが必要です。
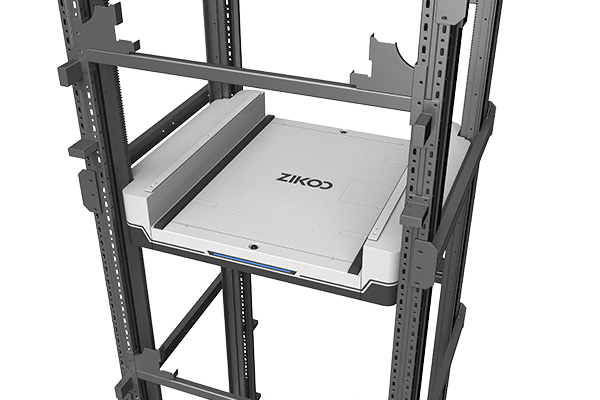
また、停電、レーンの閉塞、パレットの紛失に対するリカバリモードも必要であり、これにより、別のシャトルに同じ位置への指示を出す代わりに、システムが安全に停止するようになります。こうした例外処理パスは、後からのソフトウェアパッチではなく、システム設計の一部です。
パレットのスループットは、各ミッションを順序付けし、例外を解決するソフトウェアの信頼性があって初めて維持されます。<ソフトウェア駆動型ハードウェア:シックスウェイシャトルが倉庫効率を最大化>では、WCSレベルの決定ロジックがどのようにシャトルハードウェアを安定した倉庫システムに変えるのかについて解説しています。
サプライヤーの評価時に、購入者は各コマンドをどのシステムが所有しているかを確認する必要があります。具体的には、誰がパレットをレーンに解放するのか、誰がリフトへのアクセス許可を与えるのか、オペレーターが非常停止ボタンを押したときに何が起こるのか、といった点です。これらの回答により、サプライヤーが統合された保管システムを提供しているのか、それとも現場で無理やり組み合わせなければならない車両の集まりを提供しているのかが明らかになります。
ディープレーン・パレットシャトル保管プロジェクトの計画
シャトルラッキングに投資する前に、レーンの奥行き、パレットの種類、荷物の重量、動作温度、1時間あたりの必要パレット移動数、およびWMSインターフェースを明確にしてください。これらの詳細情報に加えて、レイアウト図または建物の寸法を info@zikoo-int.com までお送りいただくか、(+86)-19941778955 までお電話ください。
最も有益な問い合わせには、レーンあたりのSKU数、入出荷のピーク、パレットの状態、およびFIFO(先入れ先出し)が必須かどうかも記載されています。これらの入力情報は、単一パレットの寸法を仕様のすべてとして扱うのではなく、シャトルフリート、垂直リフトの能力、制御システムの負荷の規模を適切に決定するのに役立ちます。
よくある質問
パレットシャトルレーンはどこまで深くできますか?
レーンの奥行きは、シャトルの牽引力、パレットの重量、レールの長さ、ラックの許容誤差、および許容されるサイクルタイムによって異なります。レーンを深くすることは一般的に可能ですが、実際の制限は固定されたパレット数ではなく、スループットと安全な取り出しやすさにあります。シャトルは最も奥にあるパレットに到達し、同じ距離を戻らなければなりません。レーンの奥行きを受け入れる前に、実際のパレット、荷重、床の条件におけるサプライヤーのテスト済みレーン長を確認してください。
パレットシャトル保管はFIFO(先入れ先出し)ですか、それともLIFO(後入れ先出し)ですか?
シングルフェイスのシャトルレーンは、入庫と取り出しが同じ通路側で行われるため、通常はLIFOとして動作します。ソフトウェアロジック、流れ指向のラック、またはデュアルフェイス運用により、一部のレイアウトでFIFOを実現することも可能ですが、特定のSKUの回転率に合わせて確認する必要があります。ロットの有効期限や先入れ先出しの管理が不可欠な場合は、ラックのスタイルだけでFIFOが提供されると想定するのではなく、取り出し順序を受け入れ基準にしてください。
システムは破損したパレットや非標準のパレットを処理できますか?
パレットシャトルラッキングは、選択型ラックに比べて、破損したパレットに対する許容度が低くなります。底板の破損、突き出た釘、ブロックの欠損、過度のたわみは、荷物の移載失敗やレーンのジャムを引き起こす可能性があります。パレット品質ゲートでは、フォーク挿入口の状態、底板の状態、幅、およびたわみをチェックする必要があります。既存のパレットプールにばらつきがある場合、システムがライブ在庫を処理する前に、パレットの修理または交換の予算を組み込んでください。
ディープレーン・シャトルシステムにはWMSとWCSが必要ですか?
自動化のレベルによって異なります。半自動シャトルは手動での指示出しで稼働できますが、マルチレベルまたはマルチシャトルシステムでは、タスクの割り当てや衝突回避のために、少なくともWCS(倉庫制御システム)とシャトルコントローラーが必要です。単純なラック設備ではWMS(倉庫管理システム)は必須ではありませんが、入出荷のオーダーフローをゾーン間で順序立てる必要がある場合には重要になります。サプライヤーは、どのシステムが各コマンドを制御し、どの例外処理を手動に残すかを明確にする必要があります。
興味があれば、これらの関連記事もご覧ください:
六方向シャトル:コスト削減と効率化のためのスマート倉庫ツール 2
PTPインテリジェント倉庫ソフトウェアは、企業のスマートアップグレードを支援します
6方向シャトルが3PLプロバイダーによる次世代スマートロジスティクスハブ構築を支援
コールドチェーン物流の革新:Zikoo Robotics六方向シャトルが高密度・高効率倉庫を実現
信頼できる4方向シャトルメーカーをお探しですか?Zikoo Roboticsを選びましょう