ロボットピッキングシステムがスループットを失うことはめったにありません。モーターやコントローラーが最初に故障するからです。私がレビューするほとんどの運用では、スローダウンはもっと早く始まります。パレット移動待ちのピッキングステーション、バッチロジックをオーバーライドするディスパッチャー、シフトのピークを無視したスケジュールでのバッテリー充電などです。スムーズな運用と脆い運用の違いは、ハイエンドのハードウェアではありません。それは日々の運用ルールのセットです。これらは、パレット・ツー・パーソン・プロジェクトで私が固定と見なすようになった運用プラクティスです。なぜなら、追加費用がかからず、波の時間を逃す原因となる小さな混乱を防ぐからです。
シフトごとにロボットピッキングシステムのピックポイントと速度パラメータを設定する
最初のウェーブが始まる前に、各ステーションで同じことを確認します。パレット停止位置、ドロップラインでのリフト同期、シャトル排出面と固定コンベアの間のギャップです。停止位置のわずかなずれは、それほど大きく見えないかもしれませんが、パレットがローラーベッドにどれだけ正確に着地するかを変えます。停止ポイントがずれていると、ロボットは移動を完了しますが、次のサイクルは修正から始まります。シフト全体で、これらの修正は、レイアウトが提供するように設計された安定したスループットを低下させます。
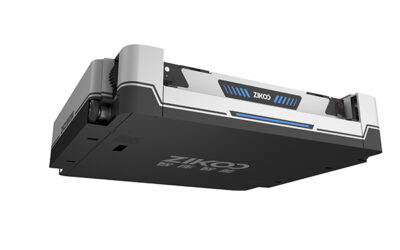
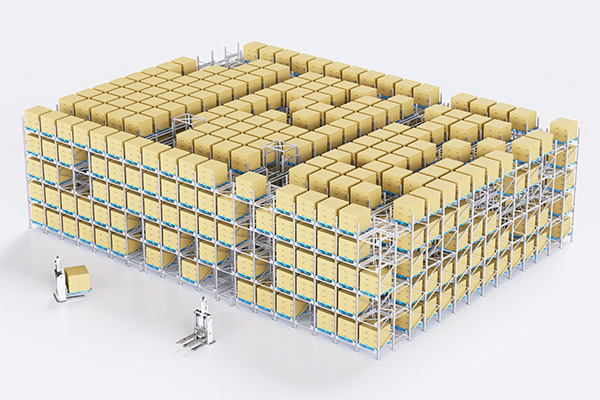
速度は単一の設定であってはなりません。すべてのロボットを空の移動速度で実行するのは魅力的ですが、同じ加速プロファイルがすべてのパレットに適しているわけではありません。積載された機械部品パレットは、柔らかいカートンのパレットとは異なる動作をします。私たちが使用しているR-botフリートでは、 四方向シャトル 作業では、積載速度は標準モデルと1,500 kgモデルで1.2 m/sに設定されていますが、2,000 kgバージョンは積載時に1.0 m/sで実行されます。その低い速度はペナルティではありません。それは、通路を横断する際のパレット負荷の移動を防ぐ条件です。
| モデル | 定格負荷 | 積載速度 | 空荷速度 |
|---|---|---|---|
| R1200B | 1,200 kg | 1.2m/秒 | 1.6 m/s |
| R1500B | 1,500 kg | 1.2m/秒 | 1.6 m/s |
| R2000B | 2,000 kg | 1.0m/秒 | 1.35m/s |
倉庫が不規則なカートンや混合パレットプロファイルを扱っている場合、ロボットが物理的に速く実行できる場合でも、それらのSKUに対して低い速度プロファイルを使用するようにディスパッチロジックを設定します。これにより、リカバリー停止が減り、ピッカーを急がせることなくピックフェイスに供給し続けることができます。
ロボットピッキングシステムはいつ最大速度で実行すべきか?
最大速度は、パレットが均一な上面を持っている、ルートが同時通路横断のない直線レーンである、ピックステーションバッファに少なくとも2つのパレット位置がある、という3つの条件が存在する場合にのみ役立ちます。ほとんどの混合SKUパレット・ツー・パーソンラインでは、最大速度で実行するコストはクラッシュではありません。それは、ロボットがドッキング前にわずかな傾きを修正している間の停止です。
WCSディスパッチロジックを使用してリカバリーストームを防ぐ
ロボットピッキングシステムで最も一般的な運用上の失敗は、ロボットが停止することではありません。それは、すべてのロボットが同じブロックされたポイントから同時にリカバリーするようにソフトウェアが送信することです。前のパレットがまだスキャンされているために1つのシャトルがピッキングステーションにドッキングできない場合、正しい応答は次のタスクを保留し、キューをドレインさせることです。間違った応答は、一度に5つのシャトルをルーティングし直すことであり、それは隣接する通路の混雑を引き起こします。
ソフトウェアの動作は、ロボットが多いピッキングラインの実際のボトルネックであることがよくあります。<PTP【インテリジェント倉庫】プラットフォーム:柔軟でスマートな物流エコシステムの構築>は、タスクの優先順位と例外処理をどのように組み合わせて構成すべきかについて説明しており、単一のスキャン遅延がフリート全体のリカバリーイベントにならないようにします。
私たちのプロジェクトでは、WCSルールをコミッショニング設定ではなく運用設定として扱います。ディスパッチの優先順位は、インバウンド期間とアウトバウンド期間で変化します。そうでない場合、ロボットはシフト計画に反して動作します。手動オーバーライドの日には、すべてのオーバーライドを記録し、シフトの終わりにレビューします。繰り返し発生するオーバーライドは、オペレーターのエラーではなく、設定の問題です。
インバウンドとアウトバウンドでディスパッチの優先順位をどのように変更すべきか?
インバウンドウェーブ中、ピックバッファが2つの位置を下回っている場合にのみ、補充をピッキングの上に置きます。アウトバウンドウェーブ中、補充が背面から満たされている間、ピッキングタスクはレーンを保持する必要があります。これらの優先順位をシフトごとに固定時間に切り替えることで、同じシャトルが両側に対応しようとしてクロスアイルをブロックしてしまう最悪の混雑パターンを防ぎます。
シフトのピークを中心にバッテリーと充電ローテーションを構築する
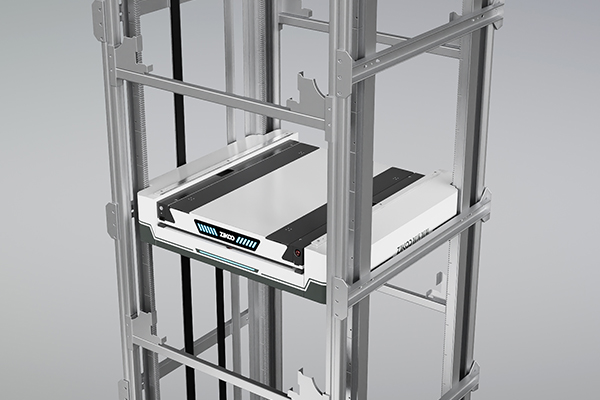
バッテリーは、利用可能なロボットに任せるべきではありません。すべてのシャトルが独自のロジックで充電する場合、注文ピッキングがピークになるまさにその瞬間にクラスターが低充電に達する可能性があります。シフト計画から充電ウィンドウを設定します。R-botはリチウムバッテリーを使用しており、構成に応じて51.2 V/40 Ahまたは51.2 V/30 Ahで、満充電で最大8時間稼働します。ヘビーデューティの2,000 kgバージョンは約7時間稼働します。これは通常のシフトには十分ですが、ソフトウェアが後半のラッシュのために適切な数の充電済みロボットを予約した場合に限ります。
充電規律は運用において直接的なコスト効果を持つ。 密な収納 <スマート倉庫管理はここから始まる:コスト効果の高い【4ウェイシャトルシステム】>は、バッテリーの回転を含む運用計画が、アイドルエネルギーの浪費に任せるのではなく、パレット移動あたりの総コストを抑える方法をカバーしている。
ピーク前に充電し、ピーク後に充電しない。倉庫が15:00に出荷を開始する場合、充電済みの車両は14:30までに準備できている必要がある。つまり、充電時間帯はシフトカレンダーによって管理されており、単に一定の充電状態の数値だけに依存していない。サイトが-15°C未満の場合、バッテリー温度も追跡している。R-botはその温度まで動作するが、寒冷室では充電行動により注意が必要だ。
ピッキングシステムに単一のデータソースを供給する
ロボットピッキングシステムは受け取ったデータにのみ基づいて動作できる。WMSがカートンの高さを600mmと示しているのに対し、実際のカートンが740mmの場合でも、ロボットは移動を完了することがあるが、ピックステーションのオペレーターは再処理に時間を取られる。この小さな不一致は蓄積し、システムが信頼できないように見えることがあるが、問題はデータパイプラインにあることが多い。
最もアクティブなSKUの週次監査を実施し、カタログ全体ではなく、マスターデータを実用的に保つ。複数のシステムを運用している倉庫では、最もクリーンな解決策はWCSを実行ソースとし、WMSを計画ソースとすることだ。R-botとH-botロボットはWCSからタスクを追跡し、PTPソフトウェアスタックは注文リリースルールを管理する。二つの層が異なる場合、システムはパレットを動かし続けるが、誤ったパレットを早かれ遅かれ動かすことになる。
WMSとWCS間で寸法データに矛盾がある場合や、今四半期にSKUの大部分を変更している場合は、自動化範囲を確定する前にデータマッピングを確認する価値がある。現在のSKU構成とターゲットピック率を[email protected]まで連絡してください。
安定したロボットピッキングシステムのスループットに関する運用レビューを受ける
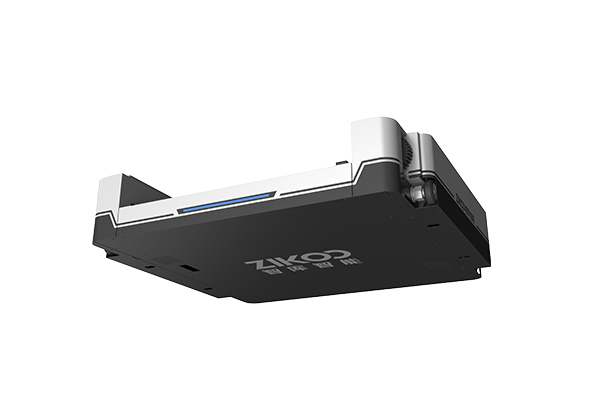
多くのチームは悪いシフトの後に外部レビューを求めるが、その時点ですでに注文の遅れにコストが反映されていることが多い。よりスムーズな方法は、シフトの最後の2時間を歩きながら観察し、回復行動を確認し、充電と出荷の設定を点検することだ。これを、R-botの四方向シャトル、H-botの垂直リフト、U-botの全方向スタッカーを運用している倉庫チームと共に行う。
パレットサイズの構成、時間あたりのスループット目標、現在の例外ログを[email protected]に送信するか、(+86)-19941778955に電話してください。運用ルールがロボットではなく、あなたの一貫した流れを制限しているかどうかを確認できます。
ロボットピッキングシステムの運用に関してこれらの質問をする
ロボットピッキングポイントの頻度はどれくらいで確認すべきか?
ピックポイントは少なくともシフトごとに一度は確認すべきであり、パレットサイズやサプライヤーの梱包変更があればより頻繁に行うべきだ。確認には10分もかからず、停止位置、センサーの整列、ローラーの摩耗をチェックする。ほとんどのドリフトは徐々に進行するため、日次の確認で問題を早期に発見できる。倉庫が複数のSKUファミリーを運用している場合、最初のフルウェーブ後に二度目の確認を追加する。目的は毎日問題を見つけることではなく、シフトがブロックされたレーンになる前に捕まえることだ。
専任のメンテナンスチームなしでロボットピッキングシステムを運用できるか?
多くのチームは、ロボティクスシステムには各シフトに専門のスタッフが必要だと考えているが、実際にはそうではない。定期的な運用は、インテグレーターが明確なアラーム閾値と充電ルールを設定すれば、訓練された倉庫スタッフによって管理可能だ。重要なのは、各シフトで出荷設定と例外処理を担当する責任者がいることだ。計画的なメンテナンスはバッテリーサイクルとスケジュールされたダウンタイムに従うことができる。真のリスクは専門家を逃すことではなく、誰も「いいえ」と言える人がいないことだ。
WMSソフトウェアの変更はピッキングロボットの性能に影響を与えるか?
実際にロボットタスクを制御している層による。WCSが実行層に残る場合、WMSの変更は通常、注文リリースのタイミングに影響し、ロボットの動きにはあまり影響しない。WMSが直接移動コマンドや重複した寸法を送る場合、性能は急速に低下する可能性がある。WMSを変更する前に、どのシステムがロボットのタスクキューを所有しているかを確認してください。WCSが制御を維持している場合、WMSの更新や移行中もピッキングシステムは稼働し続けることができる。WMSが計画以上の制御を試みると、小さな変更でも通路に波及することがある。
倉庫管理者がロボットピッキングシステムのヘルスチェックで要求すべきことは何か?
健康診断を依頼する前に、一般的なパフォーマンスよりも運用設定に絞ってリクエストを行ってください。役立つ健康診断では、現在の出荷ルール、バッテリー回転スケジュール、センサーの較正履歴、過去4週間の上位5つの例外タイプを示す必要があります。これらの項目は通常、ロボットのログだけよりも多くの情報を説明します。サプライヤーが先月変更された設定を示せない場合は、それを警戒信号とみなしてください。例外ログとシフト計画を[email protected]に共有してください。次のピーク前に同じレビューを行うことができます。
興味があれば、これらの関連記事もご覧ください:
六方向シャトル:コスト削減と効率化のためのスマート倉庫ツール 2
スマートコールドチェーン時代:六方向シャトルシステムが最大密度で収納効率を再定義
6方向シャトルシステムが、高密度ストレージ自動化における機械からロボットへの移行を主導
標準化がグローバル配送を強化:Zikoo Roboticsの6方向シャトルが海外展開