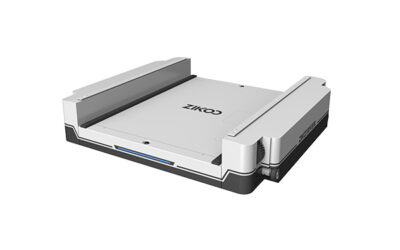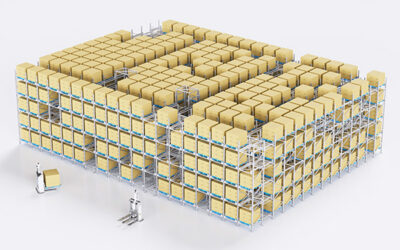
自動化された パレットシャトルシステム フォークリフトがラックの奥行き方向に進入することなく、レーン内のパレットを移動させることで、ディープ・レーン保管の経済性を一変させます。セミオートマチック構成では、シャトルは1つのレーン内を移動し、オペレーターが操作するフォークリフトによってレーン間を移動させます。フルオートマチック構成では、 パレットシャトル レールやリフトに沿ってレーン間を移動し、倉庫制御ソフトウェアからタスクを受け取ります。適切な選択は、単に予算の問題ではありません。シフトごとのパレット移動回数、必要な応答速度、建物の高さや温度、そしてソフトウェア主導の連携にどれだけオペレーションを依存できるかによって決まります。
セミオートとフルオートの実際の違い
最大の違いはシステム境界です。セミオートマチック・パレット・シャトルは、一度に1つの保管レーンを処理します。オペレーターがレーンの正面にパレットを載せ、無線リモコンや固定コントロールでシャトルを作動させると、シャトルは奥の次の空き位置までパレットを運びます。レーンを変更する際は、リーチトラックやフォークリフトでシャトルをレーンから持ち上げ、別のレーンに配置します。
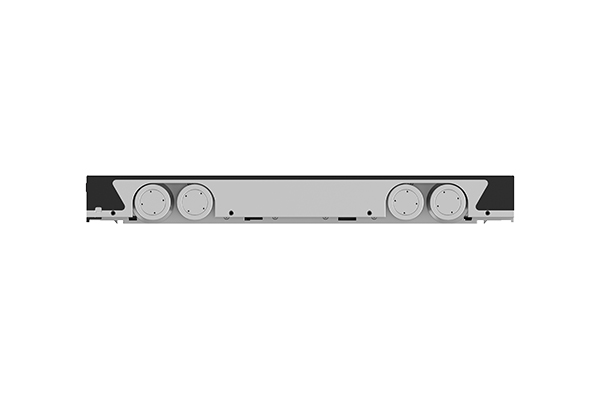
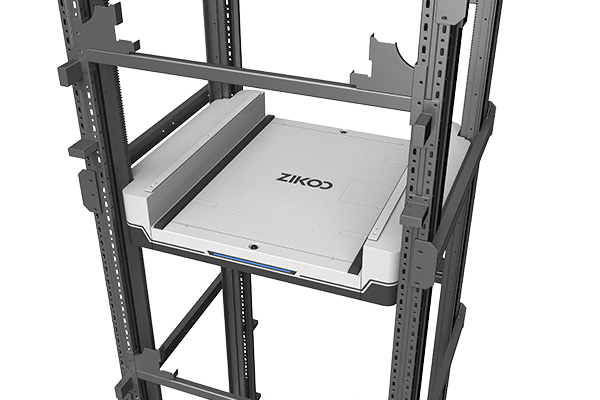
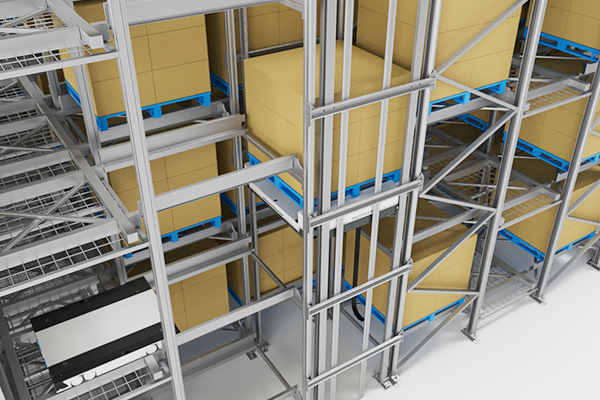
フルオートマチック・パレット・シャトルシステムは、その境界をラック構造やソフトウェア層にまで拡張します。 四方向シャトル は保管レーン沿いだけでなくクロスレーン(レーン横断)のレールに沿っても移動できるため、位置変更にフォークリフトを必要としません。建物が多層階の場合は、垂直シャトルやリフトが各層を接続します。WCS(倉庫制御システム)が作業指示を作成し、RCS(ロボット制御システム)がシャトルの交通管理を行い、WMS(倉庫管理システム)がどのパレットをいつ動かし、どこに配送すべきかを決定します。
レーンレベルの制御からシステムレベルの制御への移行により、何が故障し、何を保守しなければならないかが変化します。セミオートのレーン故障は1つのレーンを停止させるだけで、通常はシャトルを取り外すことで復旧できます。フルオートシステムでは、確実なシャトルの位置決め、リフトの同期、ネットワーク通信、そしてすべてのレイヤー間のソフトウェアによるハンドシェイクが必要になります。
セミオートマチック・パレット・シャトルシステムが真価を発揮する場面
保管タスクが予測可能な場合、セミオートマチックシステムは現実的な選択肢であり続けます。SKU(最小管理単位)が少なく、製品ライフサイクルが長く、入出荷の物量が安定しており、1シフトのみの倉庫では、フルオートシステムの連携負荷が不要なことがよくあります。オペレーターがすでにフォークリフトでパレットを移動させているため、シャトルはフォークリフトがレーンの奥深くまで移動する必要性をなくす役割だけで十分機能します。
この構成は、通路が狭い、またはクロスレーン走行に対する床の平坦度公差が限られている既存の建物(ブラウンフィールド)にも有用です。シャトルはリフトトラックによって移動するため、ラッキング(ラック設備)を従来のディープ・レーン・レイアウトに近い状態に保つことができます。将来のその方向性を念頭に置いてレーン、ラック寸法、シャトルモデルを選定しておけば、プロジェクト開始時はソフトウェアのフットプリントを小さく抑え、後からクロスレーン自動化を追加することが可能です。
制限事項は品質ではありません。制御速度とシステムの可視化です。注文のプロファイルが多様化すると、オペレーターは次にどのレーンにサービスを提供するかを決定しなければならず、その決定がシャトル単体では取り戻せない待ち時間を生み出す可能性があります。
| Decision factor | セミオート・パレットシャトル | フルオートマチック・パレット・シャトルシステム |
|---|---|---|
| 移動範囲 | 1つのレーン。フォークリフトがレーン間でシャトルを再配置する | クロスレーンでのシャトル走行(多くの場合、リフトやレールネットワークを使用) |
| 制御入力 | 無線リモコンまたは固定レーン制御 | WMS、WCS、RCSによるタスクディスパッチとロボット交通管理 |
| オペレーター依存性 | 高い; フォークリフト運転手が各動作をペースメーカーとして管理 | 低い; オペレーターは例外処理と補充を管理 |
| スループットプロファイル | 安定した低頻度の取り出しには強力 | 複数シフト、高SKU、ピーク時集中運用に適している |
| 標準的な適合サイズ | SKU数が少なく、既存の通路が狭く、予算が限られている場合 | 大型建物、コールドチェーン、多層高密度収納 |
完全自動構成がより適したアーキテクチャとなる場合
完全自動パレットシャトルシステムは、物理的な移動ではなく意思決定と調整時間がボトルネックでなくなると、より強力なアーキテクチャとなる。高SKU運用、分割ケースまたは混合パレットの出荷、多シフト生産、eコマースピークには、WMSとWCSがドライバーの次のタスク解釈を待たずにパレットをシーケンスできる必要がある。
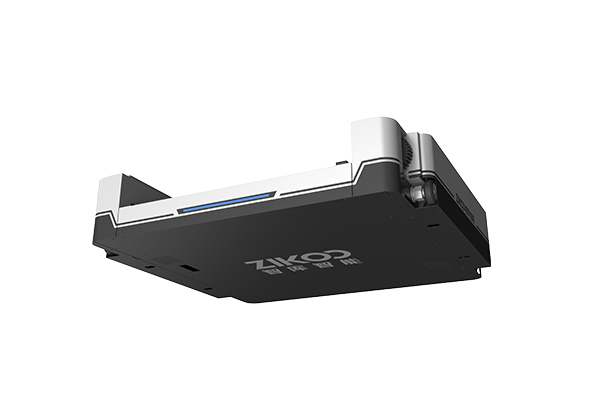
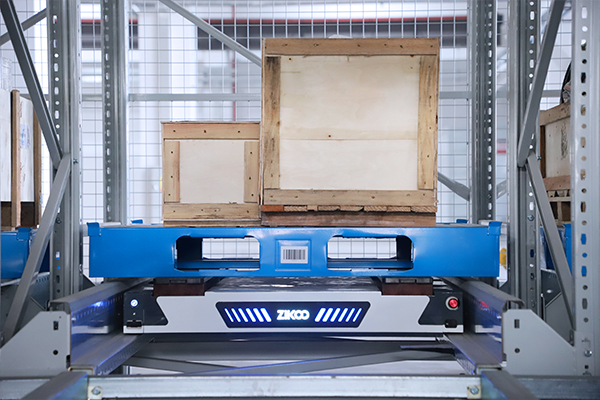
これらの環境では、 四方向シャトルシステム は必要なレーンに直接移動し、必要なパレットを取り出し、作業ステーションや転送ポイントに提示できる。オペレーターはパレットの保管場所を知る必要はない。RCSはシャトルのルーティング、リフトの割り当て、衝突回避を担当する。これはレーンレベルの自動化とは異なる運用モデルであり、スループットはもはや一つのシャトルの速度によって制限されず、アクティブなシャトルの数、リフト容量、ソフトウェアの混雑回避能力によって制限される。
現実的な比較はハードウェアの能力とシステム容量を分離すべきである。サプライヤーは、積載時のシャトルの走行速度を1.2 m/s、空荷時を1.6 m/sと述べることができるが、これらの値は車両のみを示す。実際のパレットの移動速度は、レーンの長さ、リフトのサイクル時間、作業ステーションの配置、ソフトウェアが空走を減らすためにバッチ処理を行っているかどうかに依存する。購入者は、最高速度をスループットとして受け入れるのではなく、比較可能な注文プロファイル下でのシミュレーションや測定されたリファレンスを求めるべきである。
スループット、労働、ソフトウェア要件
労働の決定は制御モデルに従う。半自動システムは熟練したフォークリフト運転手をプロセスに残し、倉庫がラック外での柔軟なパレット処理も必要とする場合に有用である。完全自動システムは、労働の役割を運転から監督、補充、例外処理に変更する。これは必ずしもフォークリフトの移動を削減することにはならず、入出庫や作業ステーションでスタッフが必要である。
ソフトウェアスタックは長期的な大きな投資である。完全自動システムは、WMS、WCS、RCSの統合プロジェクトとして評価すべきである。WMSは在庫と注文のロジックを管理し、WCSはそれをミッションに変換し、RCSは各シャトルとリフトに安全な経路を割り当てる。これらの層を異なるサプライヤーからの別々の製品として扱うとインターフェースリスクが増加する。1つのプラットフォームとして提供される場合でも、アップデート、アラーム、システム復旧の方法を確認すべきである。
A four-way shuttle such as the R-bot can operate in temperatures down to -15°C with a lithium battery designed for 8 hours of continuous work, and a cold chain configuration extends the design for -25°C operation. The rack, lift, and shuttle all need to be specified for that environment. A fully automatic freezer installation must also account for condensation, battery charging location, sensor reliability, and maintenance access, which are less visible in a room-temperature pilot.
高密度収納、温度、施設形状
建物の形状は自動化レベルよりも重要である。完全自動のクロスレーンシャトルシステムは、ラックをゾーンに分割し、通路やリフトで接続できる長方形の建物で効果的に機能する。半自動のレーンベースシステムは、不規則な建物や既存のラックエリアにより容易に適合し、クロスレーンレールのスペースが限られている場合に適している。
垂直空間は第二の意思決定ポイントを提供する。四方向シャトルシステムは、垂直の双方向シャトルやリフトと自然に組み合わせられ、 六方向シャトル network that covers four horizontal directions plus up and down. The H-bot vertical shuttle, for example, occupies a single storage position while carrying pallets between levels and achieves positioning accuracy of ±1 mm. That combination allows 密な収納 各レベルにフルクレーン通路を確保することなく。
低い天井高の場合、リフトの価値は低下し、半自動オプションの方が適している場合があります。ハイベイ倉庫では、建物の投資自体が垂直空間を継続的に使用するシステムを推奨します。なぜなら、その高さを未使用のままにしておくことは、追加の制御システムコストよりも大きな経済的ペナルティとなるからです。
コストと導入の現実
半自動プロジェクトは、一般的に初期投資コストが低く、設置期間も短いです。これは、クロスレーンレール、リフト、ソフトウェア設定が少ないためです。しかし、それが10年間で自動的に安価になるわけではありません。後に処理能力を増やす必要が出てきた場合、オペレーターの追加、リフトのシフト、または第二エリアの設置は、最初からスケーラブルなアーキテクチャを選択した方がコスト効率が良くなることがあります。
完全自動システムは、コストの多くを制御ソフトウェア、安全システム、ネットワークインフラ、テストに振り向けます。ハードウェアは半自動システムと比較して車両レベルでは類似している場合もありますが、統合作業負荷は高くなります。購入者は、シャトルの価格だけでなく、既存のWMSとのインターフェースコスト、立ち上げのスケジュール、リフトやドライブのスペアパーツ、サービス対応の約束も評価すべきです。
制御モデルの比較は、ハードウェアだけの決定にならないようにすべきです。<スマート倉庫の始まり:コスト効果の高いフォーウェイシャトルシステム》をお読みください。>は、四方向シャトルシステムがフルスタッカー・クレーンのAS/RSフットプリントを必要とせずに密集したストレージを実現する方法を解説します。
最も重要な導入のポイントは、供給者がシステムの動作を導入前に証明できるかどうかです。計画されたラックレイアウトと代表的な注文日のデジタルツインまたはエミュレーションを依頼してください。その演習により、選択したシャトルとリフトの数で1時間あたりのパレット移動数の期待値を達成できるかどうかが明らかになり、両者にとって受け入れテストの共通基準となります。
サプライヤーを絞り込む方法:過剰な購入を避けるには
自動化のラベルではなく、運用の境界から始めてください。シフトごとのパレット移動数、ピーク時間帯、パレットのサイズと重量、レーンあたりの収納深さ、建物の高さと温度、ソフトウェア駆動の引き継ぎを受け入れるかどうかを定義します。その情報だけで、システムを設定するサプライヤーとハードウェアだけを見積もるサプライヤーを区別できます。
次に、各サプライヤーを車両、構造、ソフトウェアの3層で評価します。車両については、定格荷重、バッテリー容量、動作温度、実荷重下での位置決め許容誤差を確認してください。構造については、ラックインターフェース、床の平坦性、リフトの配置、メンテナンスアクセスを確認します。ソフトウェアについては、WCSがどのように動作をシーケンスし、RCSが交通衝突をどのように処理し、ネットワーク障害後にどのように復旧するかを尋ねてください。
サプライヤーは、特定のレイアウトにおいて技術的パラメータが何を意味するのか説明できるべきです。例えば、1200kgの荷重に対応したシャトルは、1400mmのパレットや2000kgの荷重には自動的に適しているわけではありません。パレットの寸法、荷重の分散、レーンの許容誤差が、長期間にわたりシステムの信頼性に影響します。
六方向シャトルネットワークは、同じ密集ストレージの目的に垂直移動を追加します。<六方向シャトル:コスト削減と効率化のための究極の倉庫ソリューション>は、協調されたパレットの動きが空走距離を減らし、高密度ストレージにおけるコスト効率を向上させる方法を解説します。
比較見積もりを行う前に制御境界を定義してください
最も迅速に半自動と完全自動の判断を下す方法は、供給者に同じ運用プロファイルを送ることです:レーンの深さ、パレットのサイズと重量、目標のパレット移動数、ピークシフトパターン、建物の高さ、環境または冷蔵庫の温度、現在のWMSです。各供給者に、構成されたシステム、測定またはシミュレーションされたスループット曲線、リフトとシャトルの数、段階的な導入計画を返すよう依頼し、単一の機器価格だけを求めないでください。
Zikooスマートテクノロジーは、そのプロファイルに対して半自動および完全自動のパレットシャトルオプションを評価し、追加の自動化がリスク、労働モデル、ソフトウェア作業負荷にどのように影響するかを説明できます。
メール:info@zikoo-int.com
電話:(+86)-19941778955
よくある質問
後からリフトを追加できる場合でも、半自動パレットシャトルシステムは依然として購入価値があるのでしょうか?
はい、将来のクロスレーンや垂直方向の拡張を念頭に置いてラックとシャトルを選択する場合に可能です。購入者は、将来のリフトやレールネットワークに対応できることをシャトルモデル、レーンインターフェース、ラック寸法で確認する必要があります。その準備がないと、後のアップグレードでシャトルのフレーム交換やラックの再工事が必要になり、小規模スタートによるコスト削減のメリットが失われる可能性があります。
Can a four-way shuttle work in a freezer at -25°C?
A four-way shuttle can work in a freezer when the vehicle, battery, sensors, and charging arrangement are specified for low temperature. A standard shuttle may be limited to higher temperatures, so the buyer should verify the continuous runtime and charging behavior at -25°C. Condensation control, battery preheating or insulated charging areas, and maintenance access should be part of the design review.
完全自動とは、フォークリフトが一切不要になるということですか?
必ずしもそうではありません。完全自動パレットシャトルシステムは、保管レーン内でのフォークリフトの走行をなくし、日常的なラック荷役を大幅に削減できますが、入荷の荷降ろし、出荷の積み込み、返品、規格外パレットなどでは依然としてフォークリフトが使用される場合があります。労働の役割は「なくなる」というよりも「変化する」ことになります。
サプライヤーに予算を依頼する前に、どのような情報を収集すべきですか?
パレットのサイズと重量範囲、アクティブなSKUの数、シフトごとの1時間あたりのパレット移動数、ピーク時の継続時間、建物の長さ、幅と有効高さ、常温または冷蔵・冷凍の温度、既存のWMS(倉庫管理システム)ソフトウェア、および計画中の拡張に関する情報を収集してください。このプロファイルにより、サプライヤーは機器を単独で見積もるのではなく、同じ稼働条件のもとで半自動および完全自動の構成を比較検討できるようになります。
興味があれば、これらの関連記事もご覧ください:
六方向シャトルは真の3Dインテリジェント倉庫時代を切り開く
スマートストレージ革命:自動3D倉庫向け四方向シャトルシステムの包括的な概要
PTPインテリジェント倉庫ソフトウェアは、企業のスマートアップグレードを支援します