팔레트 이동은 창고 성능의 핵심이지만, 로봇 선택은 전체 건물 설계에 영향을 미칩니다. 오늘날 지배적인 두 가지 자동화 경로는 랙에 상주하는 시스템과 바닥을 이동하는 AGV 플릿입니다. 4방향 셔틀더 좋은 질문은 어떤 기계가 실험실에서 더 빠른가가 아니라, 어떤 아키텍처가 팔레트 프로필, 천장 높이, 처리량 피크, 장기 운영 비용에 더 적합한가입니다.
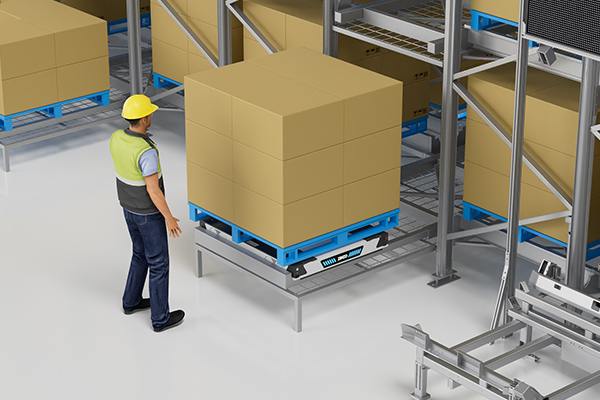
아키텍처 분할: 랙 상주 셔틀 vs 바닥 주행 AGV
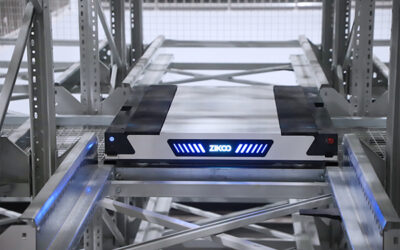
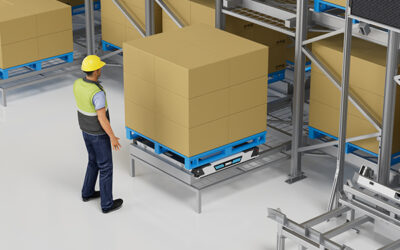
사방 셔틀은 랙 구조에 내장된 레일 위에서 작동합니다. 저장 레벨 내에서 앞으로, 뒤로, 왼쪽, 오른쪽으로 이동하며, H-봇 리프트와 같은 수직 이송 장치를 사용하여 레벨 간 이동을 합니다. 랙 자체가 셔틀의 작업 표면이 되어, 시스템은 팔레트를 깊은 레인에 포장할 수 있으며 포크리프트 통로가 필요 없습니다.
AGV 또는 AMR 팔레트 이동기는 창고 바닥에서 작동합니다. 교통 경로를 따라 이동하며, 컨베이어 또는 하차 지점에서 팔레트를 선택하여 다른 층 위치로 운반합니다. 이는 지점 간 이동에 유용하지만, AGV는 여전히 전통적인 랙, 리프트 트럭 또는 이송 장비에 의존하여 팔레트를 높이 저장합니다.
규제 경계도 다릅니다. 랙 통합 셔틀 시스템은 EN 528 [1]에 따른 레일 의존 저장 및 검색 장비에 해당하며, 무인 팔레트 트럭과 AGV 시스템은 ISO 3691-4 [2]에 의해 다뤄집니다. 두 시스템 모두 위험 평가가 필요하지만, 안전 구역, 비상 정지, 제어 시스템 논리는 이동 범위가 다르기 때문에 다릅니다.
저장 밀도와 처리량: 두 가지 다른 효율성
4방향 셔틀 시스템공간 제약이 있는 창고에서는 셔틀이 더 유리한 경향이 있습니다. 셔틀이 랙 내부에서 이동하기 때문에, 레인 깊이를 늘리면서도 저장 위치마다 통로를 추가하지 않아도 됩니다. 그 결과, 평방미터당 더 많은 팔레트 위치와 로봇 교통을 위한 불필요한 바닥 공간이 줄어듭니다.
AGV 플릿은 일부 저장 밀도를 희생하면서 운영 유연성을 확보합니다. 생산 라인, 도크, 저장 구역 간에 고정된 레일 인프라 없이 이동할 수 있으며, 지도 재작성으로 경로 변경이 가능합니다. 그러나 모든 AGV는 여전히 이동로, 회전 구역, 충전 구역, 픽 앤 드롭 인터페이스가 필요합니다.
이 차이점을 정확하게 모델링하는 방법은 FEM 9.851 [3] 및 VDI 4480 [4]와 같은 표준 사이클 타임 방법을 사용하는 시뮬레이션 연구입니다. 항상 통로가 비워지기를 기다리는 팔레트 이동기는 카탈로그 사이클 타임이 약속하는 처리량을 제공하지 못할 것입니다.
| Decision factor | 4방향 셔틀 시스템 | AGV 플릿 |
|---|---|---|
| Storage depth | 심층 다중 레인 | 보통 단일 또는 이중 깊이 랙 |
| 바닥 통로 | 최소한의 랙 통합 이동 | 고정된 교통로 필요 |
| 수직 이동 | 수평 레벨 간 내장 리프트 | 보통 하나의 레벨, 리프트로 서비스하는 경우 제외 |
| 팔레트 인계 | 다이렉트 랙 이송 | 컨베이어 또는 드롭 스테이션 필요 |
| 경로 유연성 | 랙 레이아웃에 의해 정의됨 | 소프트웨어 정의 경로 |
| 일반적인 고장 대응 | 다른 셔틀로 경로 재설정 | 다른 AGV로 경로 재설정 |
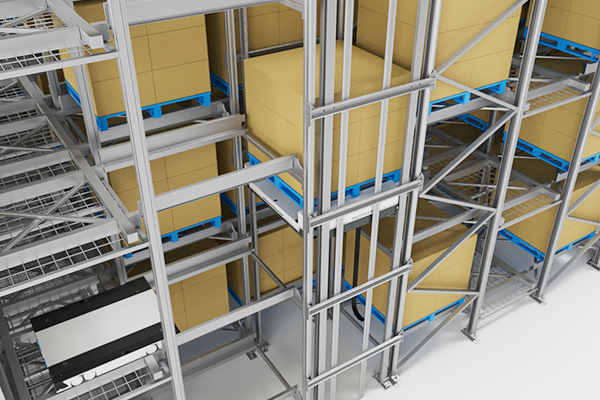
팔레트 밀도가 병목 현상일 때, 랙 자체가 작업 공간이 됩니다. <육방 셔틀이 밀집 저장을 가능하게 하며 공간 제한을 깨뜨리다>는 레이아웃과 공간 트레이드오프를 다룹니다. 고밀도 스토리지 설계.
팔레트 치수와 랙 높이에 대한 1차 레이아웃 검토가 필요하신가요? SKU 및 팔레트 데이터를 [email protected]으로 이메일로 보내시거나 (+86)-19941778955로 연락주시면, 엔지니어링 팀이 창고 구조에 맞춰 셔틀 레인과 AGV 통로 옵션을 비교해 드립니다.
소프트웨어 오케스트레이션: WCS 미션 컨트롤 vs AGV 플릿 매니저
4방향 셔틀은 일반적으로 작업 할당, 레인 예약, 리프트 조정, 교착 상태 방지를 수행하는 창고 제어 시스템(WCS)에 의해 제어됩니다. WCS는 WMS 주문에 연결되며 출고 스테이션이 준비되었을 때만 반출 명령을 내립니다. 이를 통해 랙, 리프트, 셔틀이 하나의 시스템으로 모델링되어 고처리량에서도 셔틀의 동작을 예측할 수 있게 됩니다.
AGV 플릿은 교통 제어, 충전, 미션 디스패치를 위해 플릿 매니저를 사용합니다. 플릿 매니저는 특히 AGV가 컨베이어나 자동 저장 및 검색 시스템 인터페이스에 의존할 때 별도의 WMS 및 창고 장비와 통합해야 할 수 있습니다. 복잡한 시설에서는 이러한 통합 작업이 로봇 구성 자체보다 더 클 수 있습니다.
플릿 오케스트레이션은 그 뒤에 있는 제어 레이어의 성능만큼만 우수합니다. <PTP 지능형 창고 Platform: Building a Flexible and Smart Logistics Ecosystem> WMS, WES, WCS, RCS 계층이 장비 전반에 걸쳐 파렛트 이동을 조율하는 방법을 다룹니다.
운영 범위: 콜드 스토리지, 피크 시즌, 그리고 이중화
콜드 스토리지는 가장 명확한 차별화 요소 중 하나입니다. 4방향 셔틀은 랙 구조 내부에서 작동하므로 적은 수의 기계가 인원과 함께 영하 지역을 통과할 필요가 없습니다. 엔지니어링 변형은 저온 리튬 배터리와 보호된 전자기기를 사용할 수 있습니다. 예를 들어, R-bot 4방향 셔틀 표준 모델은 -15°C까지 작동하며, 콜드 체인 버전은 전용 저온 배터리와 충전 장치를 갖추어 -25°C에서 작동하도록 구성되어 있습니다. H-bot 수직 리프트는 ±1mm 정밀도로 레벨 간 팔레트 전달을 제공하여 무인 냉동고에서 팔레트가 잘못 놓이는 위험을 줄입니다.
AGV는 콜드 스토리지에서도 작동할 수 있지만, 바닥 표면, 배터리 용량, 결로, 타이어 또는 휠 재질 모두 신중한 사양이 필요합니다. 냉장 환경에서는 배터리 작동 시간이 짧아지고, 충전 구역은 사이클 수명을 유지하기 위해 냉동고 외부에 배치해야 할 수도 있습니다.
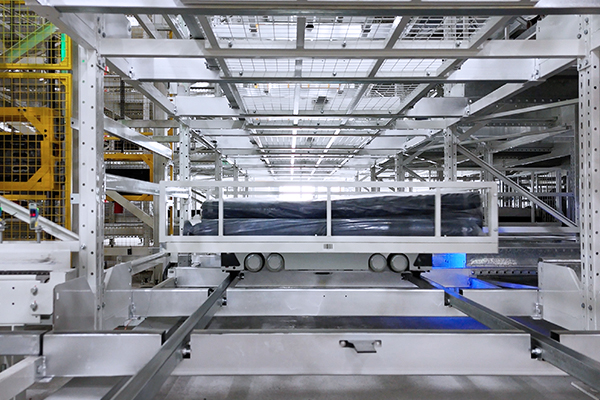
최대 수요 시, 셔틀 시스템은 일반적으로 층당 셔틀 수를 늘리거나 구역별로 셔틀을 재배치할 수 있습니다. AGV 플릿도 차량을 추가하여 확장할 수 있지만, 교통량이 증가하면 평균 속도가 감소할 수 있으며, 충분한 바닥 공간이 있어 명확한 경로를 확보해야 합니다.
비용과 ROI: 초기 범위 대 장기 바닥 공간
4방향 셔틀 시스템은 랙, 레일, 리프트, WCS 통합을 포함하기 때문에 초기 자동화 범위가 더 높을 수 있습니다. AGV 플릿은 기존 랙과 바닥 작업을 활용하여 구현할 수 있기 때문에 초기 비용이 낮을 수 있지만, 이는 팔레트 위치당 비용이 더 저렴하다는 의미는 아닙니다.
더 나은 방법은 저장된 팔레트당 비용, 완료된 팔레트 이동당 비용, 교대당 제거된 인력을 비교하는 것입니다. 계산에는 에너지, 유지보수, 예비 부품, 소프트웨어 라이선스, 시설 변경, 충전 인프라가 포함되어야 합니다 [4]. 밀집된 고층 빌딩에서는 셔틀이 많은 평방미터의 통로 공간을 제거하므로 팔레트 위치당 비용이 더 저렴할 수 있습니다. 낮고 넓게 퍼진 건물에서 긴 이동 거리를 고려할 때, AGV 플릿이 더 저렴한 선택일 수 있습니다.
견적을 비교할 때는 시설 높이, 팔레트 구성, 예상 처리량 프로필을 [email protected]로 보내세요. 레이아웃 수준의 비교를 통해 비즈니스 케이스가 랙 통합 셔틀 또는 AGV 플릿 중 어느 쪽을 선호하는지 알 수 있습니다.
각 기술이 적합한 곳
팔레트 저장 밀도가 높거나 천장 높이가 중요하거나 주문 프로필이 빠른 팔레트 접근을 요구하거나 창고가 콜드 또는 좁은 통로 조건에서 운영되어야 할 때는 4방향 셔틀 시스템을 선택하세요. 특히 유통 센터, 3PL 허브, 콜드 체인 시설, 밀집된 완제품 재고를 가진 제조 공장에 적합합니다.
생산 셀, 도크, 스테이징 구간 간의 유연한 바닥 수준 운송이 주요 필요인 경우에는 AGV 플릿을 선택하세요. 낮은 천장 높이, 짧은 임대 기간, 또는 자주 변경되는 생산 경로를 가진 시설에도 적합합니다. 많은 대규모 작업에서는 두 가지를 모두 사용하는 것이 가장 강력한 설계입니다: 밀집 저장을 위한 4방향 셔틀과 라인 사이 배송 및 바닥 운송을 위한 AGV 또는 AMR.
선택하기 전에, 셔틀 기반 저장과 기존 ASRS를 비교하는 것이 도움이 됩니다. <cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits Best최고>는 셔틀 아키텍처와 크레인 아키텍처를 구분하는 성능 및 레이아웃 요소를 다룹니다.
견적 비교 전에 엔지니어링 검증
서류상의 비교는 가장 중요한 세부 사항을 숨길 수 있습니다. 어떤 로봇 비교를 수락하기 전에 다음 엔지니어링 포인트를 확인하세요:
- 팔레트 유형과 상태: 팔레트가 표준화되어 있나요, 아니면 손상된 팔레트로 인해 셔틀 위치 오류가 발생하나요?
- 하중 중심과 무게 범위: 시스템은 가장 무거운 팔레트뿐만 아니라 평균 팔레트도 처리할 수 있어야 합니다.
- 사이클 수: 일일 팔레트 이동을 모델링해야 하며, 단일 평균으로 추정해서는 안 됩니다.
- 배터리 작동 시간과 충전 전략: 냉각 시작 성능과 기회 충전 동작을 확인하세요.
- 랙 적합성: 셔틀 레일은 랙 허용 오차, 바닥 평탄도, 처짐 한계에 맞아야 합니다.
- WCS 통합 범위: WMS, WCS, 로봇 계층 간의 인수인계 책임자를 명확히 하세요.
- 중복성: 하나의 셔틀 또는 리프트가 오프라인 상태일 때 어떻게 되나요?
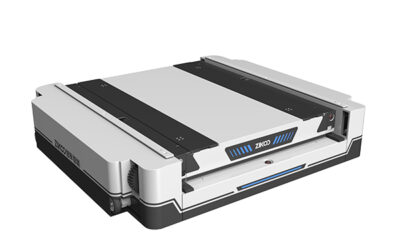
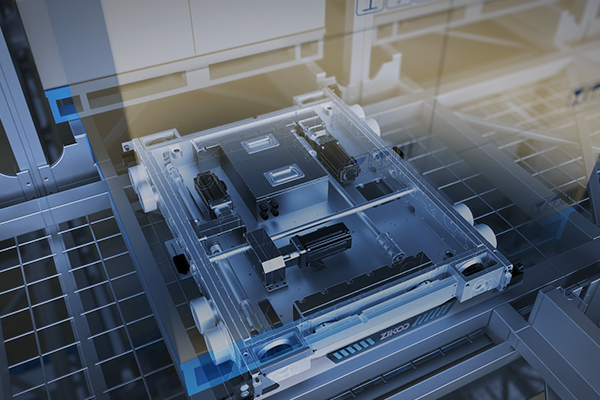
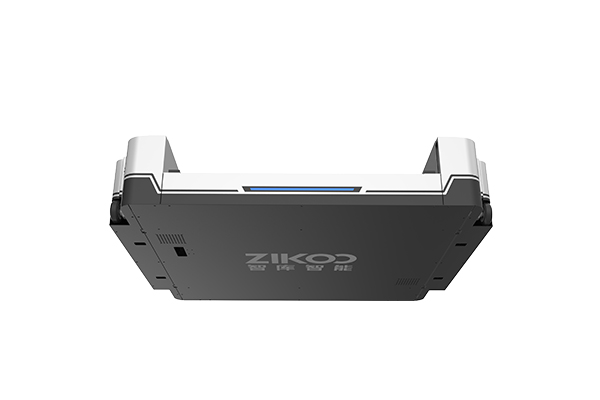
참고로, 셔틀 계열은 여러 팔레트 표준을 커버해야 합니다. 예를 들어, R-bot 4방향 셔틀은 유럽, 미국, 일본, 대형 팔레트 모델을 포함하며, 정격 하중은 1,200kg에서 2,000kg까지, 본체 높이는 125mm에 불과합니다. 이는 125mm 높이의 셔틀이 바닥 AGV가 도달할 수 없는 랙 위치에 진입할 수 있기 때문에 중요한데, 이는 소프트웨어 기능이 아닌 구조적 이점입니다.
팔레트 이동 비교 시작하기
최적의 결정은 팔레트 위치, 사이클 타임, 에너지, 인력, 서비스 연속성을 비교하는 레이아웃 수준의 연구에서 나옵니다. CAD 레이아웃, SKU 프로필, 팔레트 유형, 시설 높이, 최대 처리량을 [email protected]으로 보내거나 (+86)-19941778955로 전화하세요. 엔지니어링 팀은 4방향 셔틀, AGV 플릿 또는 하이브리드 설계가 귀사의 운영에 가장 낮은 총 비용으로 팔레트 이동을 제공하는지 평가할 수 있습니다.
자주 묻는 질문
4방향 셔틀이 항상 팔레트 이동에 있어 AGV 플릿보다 더 나은가요?
아니요. 4방향 셔틀은 일반적으로 조밀한 고베이 팔레트 저장과 높은 처리량 검색에 더 강합니다. AGV 플릿은 유연한 바닥 운송, 생산 라인 공급, 낮은 천장 높이의 시설에 더 적합한 경우가 많습니다. 적합한 선택은 건물 구조와 운영 논리에 따라 달라집니다.
어떤 창고 크기가 4방향 셔틀 시스템을 정당화하나요?
정확한 최소 크기는 없지만, 저장 밀도와 수직 이동이 중요한 경우 가장 강력한 사례가 됩니다. 창고의 천장 높이가 충분하고 팔레트 수가 충분히 많다면, 셔틀 시스템은 AGV 플릿이 활용하지 못하는 입체 공간을 활용할 수 있습니다.
4방향 셔틀이 냉장 저장소에서도 작동할 수 있나요?
네. 냉장 체인 셔틀 구성은 저온 배터리, 보호된 전자기기, 냉장 호환 충전 장치를 사용할 수 있습니다. 예를 들어, R-bot 4방향 셔틀 표준 모델은 -15°C까지 작동하며, 전용 냉장 체인 버전은 -25°C에 맞게 구성됩니다.
4방향 셔틀이 완전한 ASRS 랙 설치를 필요로 하나요?
네, 4방향 셔틀은 레일이 통합된 랙과 H-봇 리프트와 같은 수직 이송 장치를 필요로 합니다. 이는 기존 랙에 AGV를 추가하는 것보다 초기 프로젝트 규모가 크지만, 많은 바닥 통로를 설계에서 제거할 수 있습니다.
설치 후 어떤 시스템이 확장하기 더 쉬운가요?
두 시스템 모두 확장 가능하지만 방법이 다릅니다. 셔틀 시스템은 층별 셔틀 추가, 랙 라인 확장 또는 리프트 추가로 확장됩니다. AGV 플릿은 차량과 충전소를 추가하여 확장하지만, 교통 혼잡이 제한 요소가 될 수 있습니다.
4방향 셔틀과 AGV의 유지보수는 어떻게 다른가요?
일부 설계에서는 4방향 셔틀이 바닥 접촉 부품이 적어 마모가 적지만, 랙, 레일, 리프트 유지보수는 전문 서비스가 필요합니다. AGV는 바닥 표면, 바퀴, 배터리, 센서 유지보수가 필요합니다. 두 시스템 모두 체계적인 예비 부품 및 서비스 계획이 필요합니다.
참고 문헌
[1] 유럽 표준화 위원회. EN 528:2008+A1:2020, 레일 의존 저장 및 검색 장비 — 안전 요구사항. CEN, 브뤼셀, 2020.
[2] 국제 표준화 기구. ISO 3691-4:2023, 산업용 트럭 — 안전 요구 사항 및 검증 — 제4부: 무인 산업용 트럭 및 시스템. 제네바: ISO; 2023.
[3] 유럽 자재 취급 연맹. FEM 9.851, S/R 기계 성능 데이터 — 사이클 타임. FEM, 2003.
[4] 독일 엔지니어 협회. VDI 4480 제1부, 레인에 묶인 선반이 있는 자동 창고의 처리량. 베우트 출판사, 베를린, 2002.
관심이 있다면, 관련 기사들을 확인하세요:
창고 가치 재구성: 육방 셔틀이 디지털 전환을 선도하다
신뢰할 수 있는 사방 셔틀 제조사를 찾고 계신가요? Zikoo Robotics를 선택하세요
스태커 크레인 vs. 사방 셔틀: 어떤 것이 귀하의 ASRS 창고에 가장 적합합니까?