고밀도 팔레트 보관은 랙 설치 문제이기 전에 공간 활용 문제입니다. 창고는 보관 레인의 깊이를 늘리고, 랙의 높이를 높이며, 통로 폭을 좁히고, 팔레트를 수직으로 이동함으로써 사용 가능한 공간을 확보할 수 있습니다. 하지만 각 선택은 처리량, 재고 선택성, 화재 위험 및 일상적인 작업 방식에 영향을 미칩니다. 이 글에서는 다양한 보관 방식을 비교하고, 입방 용량 대비 팔레트 보관 위치를 계산하며, 어떤 요소가 새로운 병목 현상을 고밀도 스토리지 발생시키는지 파악하는 방법을 설명합니다.
고밀도 팔레트 보관으로 창고의 실사용 공간을 늘리는 방법
창고 운영자는 일반적으로 제곱미터당 팔레트 수로 보관 밀도를 측정합니다. 그러나 이러한 측정 방식은 활용되지 않는 높이를 간과합니다. 유효 높이가 10m인 건물에 높이 6m까지만 설치된 랙이 있다면, 작업 과정에서 발생하는 비효율성을 고려하기도 전에 전체 가용 공간의 40%가 활용되지 않고 남게 됩니다. 입방미터당 팔레트 보관 위치 수라는 입방 용적 기준을 사용하면 바닥 면적, 유효 높이, 랙 깊이, 통로, 작업 구역 및 수직 이송 공간을 모두 고려하여 설계할 수 있습니다.
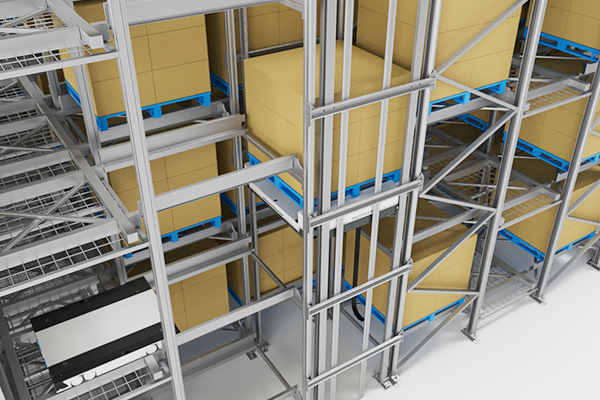
고밀도 보관은 통로 공간, 비어 있는 랙 전면 공간, 부분적으로 채워진 보관 레인에서 발생하는 벌집형 공간 낭비라는 세 가지 손실을 동시에 줄여줍니다. 단순히 건물 내부에 더 많은 랙을 밀어 넣는 방식은 아닙니다. 주문이 들어왔을 때 필요한 팔레트를 꺼낼 수 있는 능력도 반드시 유지해야 합니다.
주요 팔레트 보관 방식 비교
선택성이란 다른 팔레트를 재배치하지 않고 특정 팔레트 하나를 꺼낼 수 있는 능력을 의미합니다. 자동화 저장 및 검색 시스템일반적으로 AS/RS라고 불리는 자동화 창고 시스템은 보관 통로에서 지게차 대신 크레인이나 셔틀을 사용합니다. 아래의 보관 방식은 각각 다른 방식으로 선택성과 보관 밀도 사이의 균형을 조정합니다.
| 보관 방식 | 일반적인 접근 방식 | 보관 밀도와 선택성 간의 장단점 |
|---|---|---|
| Block stacking | 지게차 직접 접근 방식 | 초기 투자 비용이 낮고, 안전하게 사용할 수 있는 높이가 제한적이며, 벌집형 공간 낭비가 발생함 |
| Drive-in rack | 후입선출(LIFO) 방식, 지게차가 보관 레인 내부로 진입 | 레인당 높은 입방 용적을 확보할 수 있지만 선택성이 낮음 |
| 푸시백 랙 | 대부분의 설계에서 후입선출(LIFO) 방식 적용 | 셔틀 없이 전면에 고밀도로 적재하는 보관 방식 |
| 팔레트 플로우 랙 | 선입선출(FIFO), 중력식 공급 | 높은 보관 밀도와 원활한 재고 회전율을 제공하지만 레인당 하나의 SKU만 보관 가능 |
| 팔레트 셔틀 | 반자동 또는 완전 자동 | 매우 깊은 레인과 적은 통로로 중간 수준의 선택성 제공 |
| 유닛로드형 AS/RS 스태커 크레인 | 완전 자동 | 높은 공간 활용도, 선택적 접근 및 소프트웨어 제어 |
적합한 방식은 SKU의 안정성, 깊은 레인 보관에 적합한 로트 크기, 팔레트의 규격 통일 여부, 그리고 작업에서 해당 접근 방식을 수용할 수 있는지에 따라 달라집니다. 표만으로는 이러한 질문에 답할 수 없습니다.
가장 중요한 보관 밀도 개선 요소
주요 개선 요소는 다음과 같습니다.
- 유효 천장 높이와 랙 단수. 활용 가능한 높이가 높아지면 보관 위치가 늘어나지만, 소방 설비, 바닥 하중 용량 및 수직 운송 설비도 필요합니다.
- 통로 폭. 좁은 통로는 공간 활용도를 높이지만, 일반 지게차 대신 가이드 차량, 셔틀 또는 크레인이 필요합니다.
- 레인 깊이. 깊은 레인은 통로 수를 줄여 공간을 절약하지만, 출고 시간이 길어지고 선택성이 낮아집니다.
- 팔레트 표준화. 팔레트 크기가 서로 다르면 랙과 레인 내부에 사용하지 못하는 공간이 발생합니다.
- 수직 이동. 리프트 또는 수직 셔틀을 이용하면 지게차 경사로 없이 보관 층을 연결할 수 있습니다.
따라서 보관 밀도는 랙 사양만의 문제가 아니라 시스템 차원의 의사결정 사항입니다. 통로 폭을 변경하면 로봇의 종류, 랙의 허용 오차 및 소프트웨어 운영 규칙까지 달라질 수 있습니다.
입방미터당 팔레트 보관 위치 수 계산 방법
총 부지 면적이 아니라 실제 사용 가능한 보관 공간의 용적부터 계산해야 합니다. 보관 용적을 산출하기 전에 입고 구역, 출고 구역, 임시 적치 구역, 피킹 구역, 충전 구역, 건물 설비 공간 및 유지보수 공간을 제외해야 합니다.
보관 위치 밀도 = 실제 사용 가능한 팔레트 보관 위치 수 / 사용 가능한 보관 공간의 용적.
예를 들어, 사용 가능한 보관 용적이 18,000세제곱미터인 공간에 실제 사용 가능한 팔레트 보관 위치가 4,000개 마련되어 있다고 가정해 보겠습니다. 이 경우 밀도는 세제곱미터당 약 0.22개입니다. 이 수치는 동일한 건물 내에서 여러 레이아웃을 비교할 때만 유용합니다. 용적 수치가 높더라도 출고 속도가 느려지고 이동 거리가 길어질 수 있기 때문입니다.
SKU별로 계산 결과를 검증해야 합니다. 동일한 SKU의 팔레트 20개를 보관하는 딥 레인 방식은 용적 측면에서는 효율적으로 보일 수 있지만, 주문 시 한 번에 팔레트 하나씩 출고해야 한다면 운영 속도가 느려질 수 있습니다. 주문 프로파일을 활용하여 보관 깊이가 장기 보관용인지, 아니면 현재 운영 중인 대기 재고용인지 판단해야 합니다.
딥 레인 고밀도 보관을 위한 4방향 및 6방향 셔틀 아키텍처
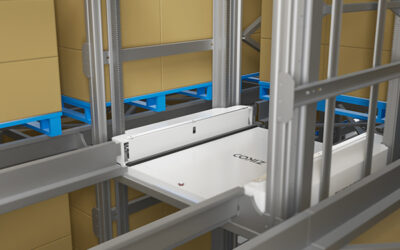
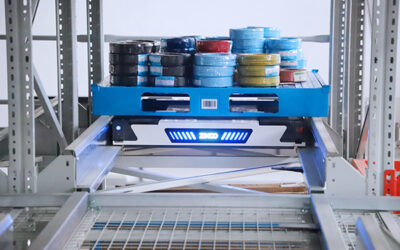
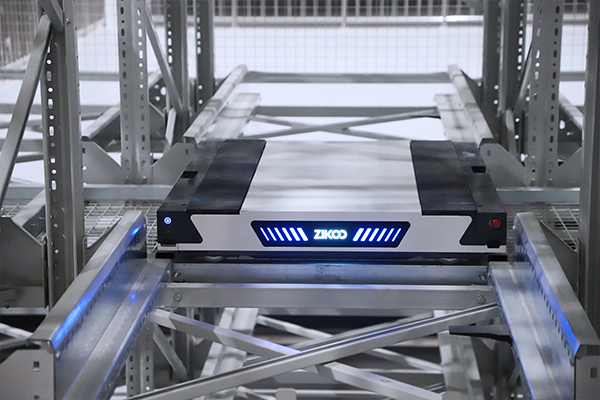
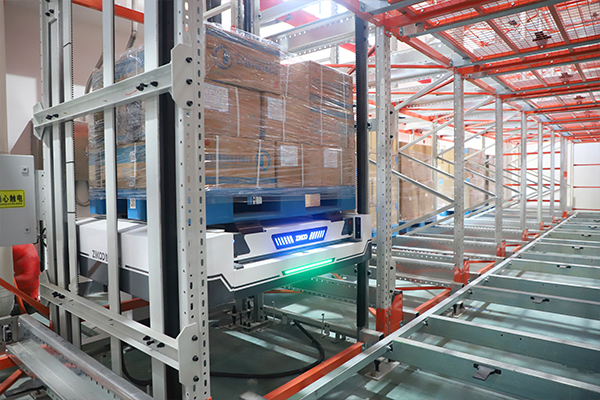
셔틀 시스템은 고밀도 팔레트 보관 설계에 적합한 경우가 많습니다. 셔틀이 랙 내부 레인으로 진입할 수 있고, 랙 구조를 통해 대부분의 접근 통로를 제거할 수 있기 때문입니다. A 4방향 셔틀 는 랙 각 층에서 수평 방향으로 네 방향으로 이동하며, 각 보관 위치에 지게차를 투입하지 않고도 레인과 열 사이를 전환할 수 있습니다.
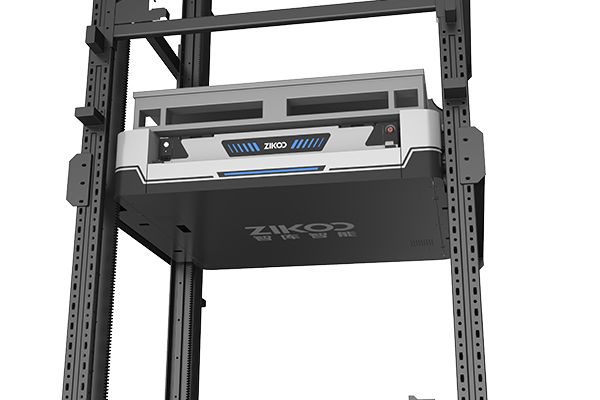
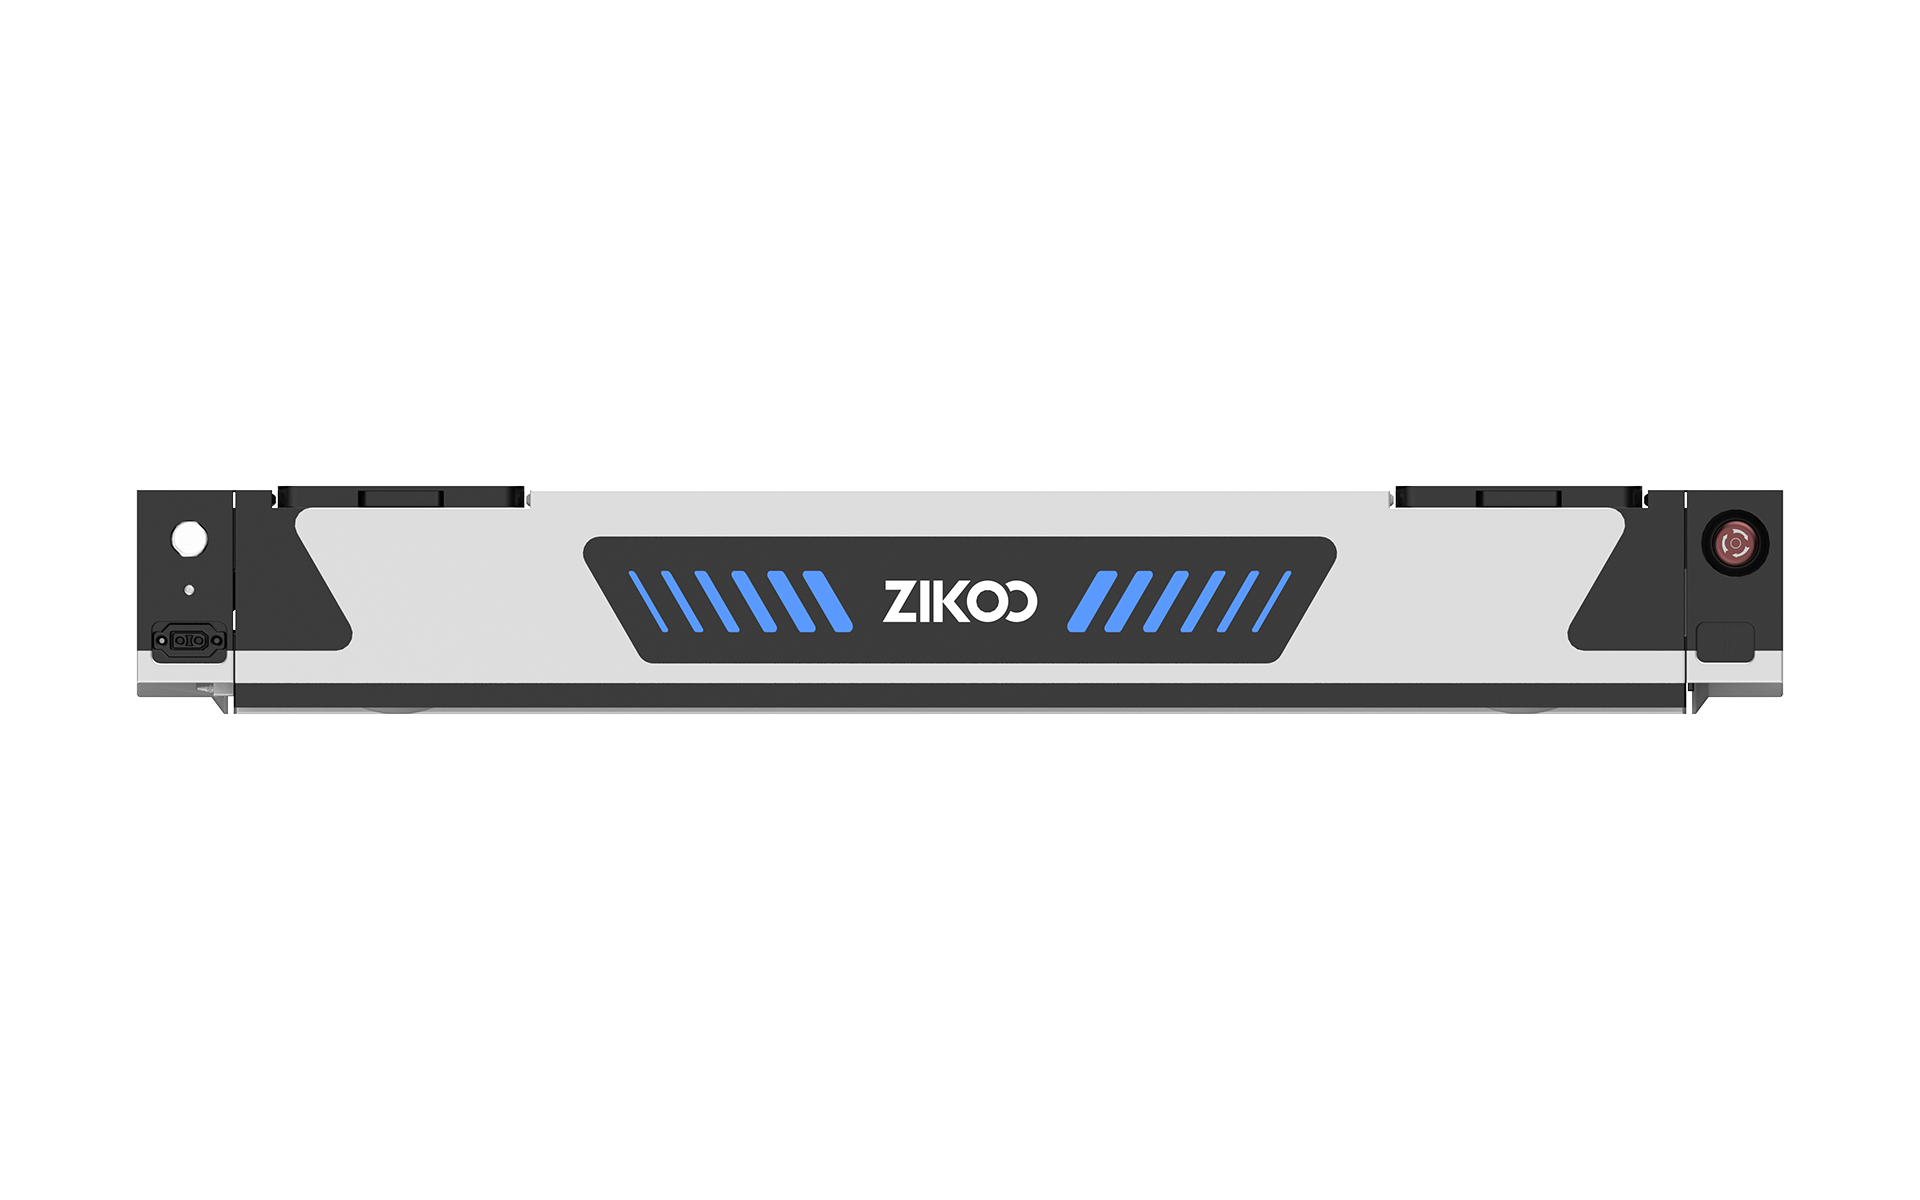
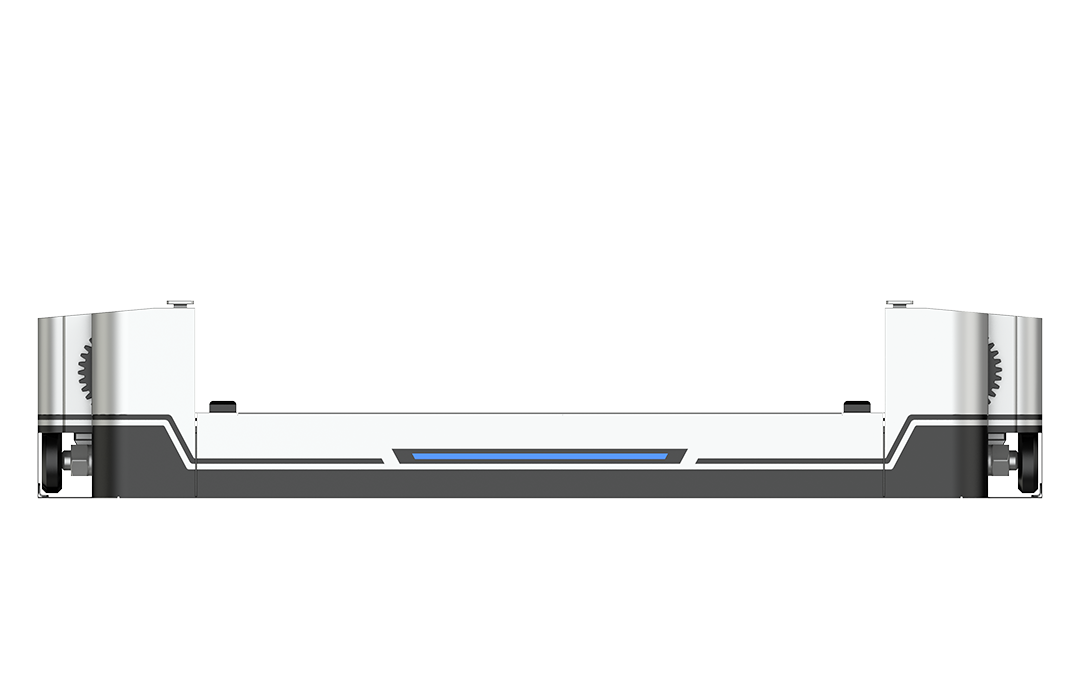
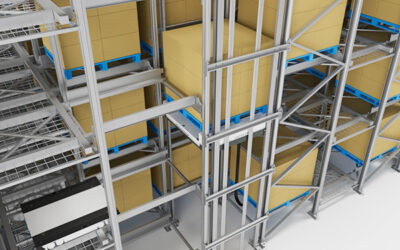
Zikoo의 R-bot 4방향 셔틀은 본체 두께가 125mm에 불과하며, 제품군 중 대형 팔레트용 중부하 모델은 최대 2,000kg의 정격 하중을 지원합니다. R-bot을 H-bot 수직 양방향 셔틀과 결합하면 두 시스템이 하나의 6방향 셔틀 아키텍처를 구성합니다. 즉, 수평 방향의 4방향 이동과 보관 층 사이의 수직 이송을 결합한 구조입니다.
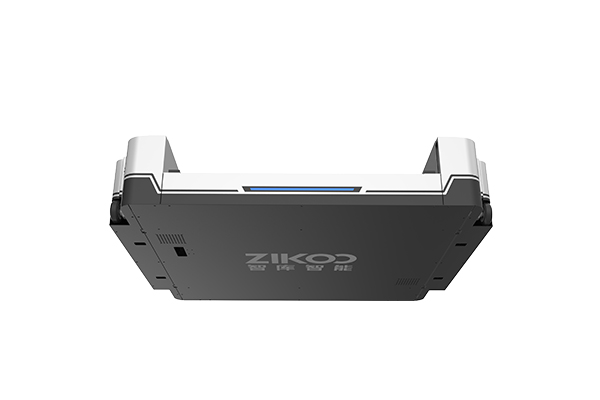
고밀도 셔틀 레인에서도 보관 깊이와 출고 속도 사이의 적절한 균형이 필요합니다. 그렇지 않으면 랙이 병목 현상의 원인이 될 수 있습니다. <cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits 사방 셔틀 시스템s>에서는 실제 창고 운영 제약 조건에 맞춰 비용 효율적인 4방향 셔틀 시스템을 구성하는 방법을 다룹니다.
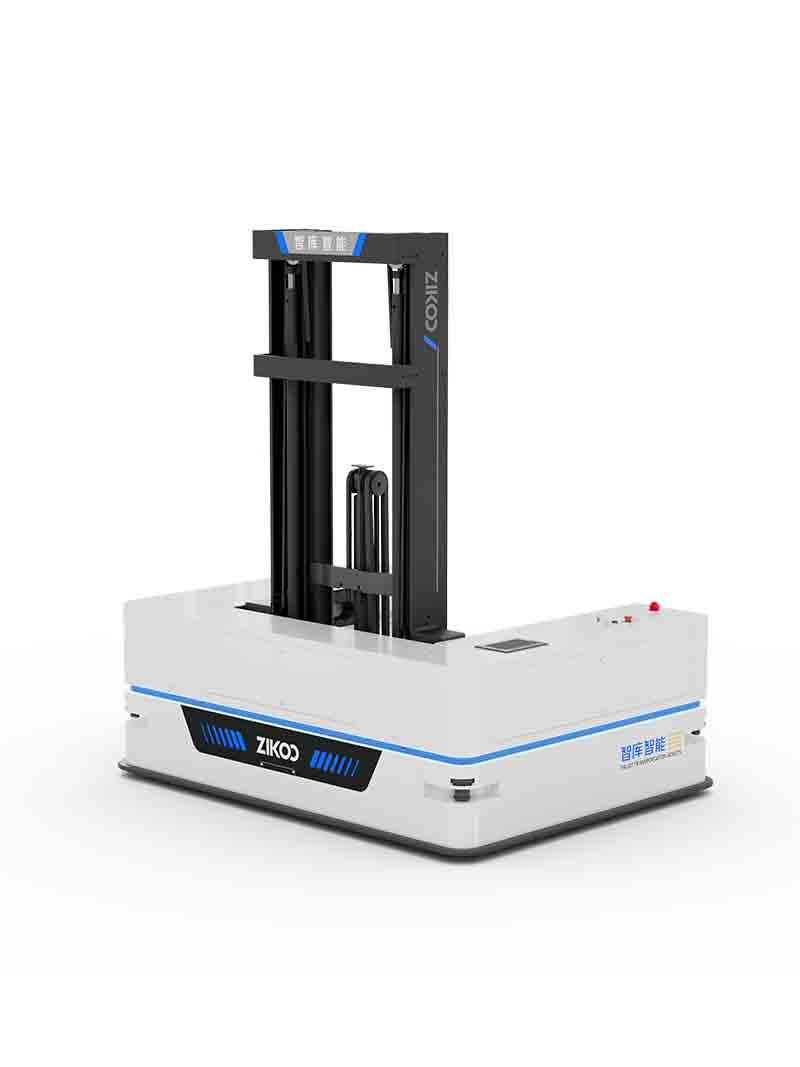
다층 구조에서는 수직 이송도 보관 깊이만큼 중요합니다. 수평 이동과 팔레트의 수직 이동이 결합되면 보관 시스템은 하나로 연결된 3차원 네트워크처럼 작동하기 시작합니다. <육방 셔틀은 진정한 3D 지능형 창고 시대를 열다>에서는 6방향 셔틀 아키텍처가 수평 및 수직 방향으로 팔레트 흐름을 확장하는 방법을 다룹니다.
하드웨어의 보관 밀도뿐만 아니라 소프트웨어를 통한 조정도 필요합니다. 그렇지 않으면 딥 레인이 교통 혼잡 문제를 일으킬 수 있습니다. 제어 계층은 동일한 우선순위 체계에 따라 레인 깊이, 셔틀 작업, 수직 리프트, 피킹 구역 및 보충 작업을 관리해야 합니다. <PTP 지능형 창고 Platform: Building a Flexible and Smart Logistics Ecosystem>에서는 소프트웨어가 팔레트 이동, 작업 오케스트레이션 및 창고 가시성을 통합하는 방법을 다룹니다.
고밀도 보관으로 인해 새로운 병목 현상이 발생하는 경우
딥 레인 시스템은 실제 피킹 작업을 수행하는 구역을 대체할 수 없습니다. 창고에서 여러 SKU에 걸쳐 팔레트 한 개 단위의 주문이 많이 발생한다면, 한 번의 피킹을 위해 시스템이 여러 팔레트를 이동해야 할 수 있습니다. 이로 인해 로봇 작업 시간과 셔틀 이동 거리가 증가합니다. 고밀도 보관은 재고가 충분히 큰 단위로 이동하거나, 회전율이 낮아 며칠 동안 보관되는 재고를 딥 레인에 배정할 때 가장 효과적입니다.
건물 조건도 보관 밀도에 제약을 줍니다. 바닥 하중, 유효 층고, 기둥 배치 간격, 방화벽, 스프링클러 설계, 먼지, 결로 및 온도 범위에 따라 적용 가능한 시스템이 달라집니다. 냉동·냉장 창고에서는 랙과 로봇 구성품이 지속적인 저온 환경을 견딜 수 있어야 하며, 습도 관리 조치도 고려해야 합니다.
고밀도 보관 설계를 선택하기 전에 확인해야 할 사항
密度目标确定为设计冻结值之前,请先核实以下事项:
- 各存储位置对应的托盘尺寸和载荷等级。
- 存储温度和湿度,包括充电及维护条件。
- SKU(库存量单位)的数量以及每种SKU对应的托盘数量,这些因素决定货道深度。
- 入库和出库高峰期的吞吐率。
- 订单类型,包括整托盘、整层、整箱、先进先出(FIFO)或先到期先出(FEFO)作业模式。
- 建筑物净高、地面平整度、楼板承载能力、立柱网格布局以及消防设施。
这些参数决定高密度布局应采用无巷道穿梭车货道、高位堆垛机系统,还是更简单的深位货架。只有在确认各项限制条件后,仓储密度数值才具有实际意义。
从密度估算迈向经过验证的托盘存储设计
只有在货道深度、穿梭车数量、垂直输送点、软件作业流程以及建筑条件得到综合验证后,立方米存储目标才能转化为实际项目要求。请向 Zikoo 提供建筑物净高、托盘标准、最大载荷、SKU配置情况、所需吞吐量、温度范围,以及仓库是否需要采用先进先出(FIFO)或先到期先出(FEFO)模式。Zikoo 团队可以对高密度托盘存储布局进行建模,并确定四向穿梭车、垂直输送系统和软件的最佳组合,以满足现场需求。请通过 info@zikoo-int.com 或 (+86)-19941778955 联系 Zikoo Smart Technology Co., Ltd。
자주 묻는 질문
高密度存储是否总能降低仓库运营成本?
不一定。高密度存储通常能够减少占地面积,也可能缩短已存储托盘的搬运距离,但如果货物存取选择性要求较高,较深的货道可能会增加搬运环节、能源消耗和穿梭车运行距离。成本比较必须综合考虑建筑、货架、机器人、软件、维护费用,以及高峰时段作业速度下降所带来的影响。
低吞吐量仓库适合使用四向穿梭车吗?
即使吞吐量较低,只要主要目标是提高存储密度或满足未来扩展需求,采用四向穿梭车仍然可能具有合理性。深位货道尤其适合存储周转较慢的货物。如果托盘移动频率很低,且仓库只有少量SKU,那么更简单的驶入式货架或后推式货架可能成本更低。穿梭车的选型应以订单作业模式为依据,而不能仅仅取决于密度目标。
现有仓库能否升级为高密度托盘存储系统?
可以,但前提是建筑物净高、地面平整度、承载能力、立柱网格布局和消防系统能够满足改造要求。改造项目可能需要调整货架位置、增加垂直提升机,或对楼板进行加固。分区域、分阶段实施改造可以减少对仓库运营的影响,但在选择硬件设备之前,必须先完成建筑现场勘测。
高密度存储系统的报价需要核查哪些内容?
确认报价是否包含货架及结构施工、穿梭车或堆垛机设备、垂直输送系统、控制系统与软件、安装、调试、备品备件、培训以及售后响应保障。还应要求供应商说明托盘货位数量、峰值吞吐量测试、货道深度、运行温度和验收标准背后的具体假设及依据。
관심이 있다면, 관련 기사들을 확인하세요:
6방향 셔틀: 스마트 창고 관리의 미래를 개척하다
스태커 크레인 vs. 사방 셔틀: 어떤 것이 귀하의 ASRS 창고에 가장 적합합니까?
육방 셔틀: 비용 절감과 효율성을 위한 스마트 물류 도구 2
신뢰할 수 있는 사방 셔틀 제조사를 찾고 계신가요? Zikoo Robotics를 선택하세요