産業在庫のための自動ピッキングソリューションは、パレット、トート、またはコンテナを保管場所からピックまたは転送ポイントに最小限の手動移動で移動させるシステム設計です。重要な質問は、どのロボットが最も先進的に見えるかではなく、どの組み合わせの保管密度、輸送、ステーション設計、ソフトウェア制御が在庫ユニットと注文プロファイルに適しているかです。重い原材料のパレット、混合された完成品のパレット、小さなスペアパーツは、同じピッキングロジックに従いません。適切な設計は、リフト、コンベヤー、またはピックステーションで新たなボトルネックを作成することなく、移動時間と検索時間を削減します。
産業在庫における自動ピッキングの意味
自動ピッキングはしばしば緩やかに使用されます。産業在庫においては、ワークステーションにパレット全体を持ってくるパレット対人システム、トートやコンテナを配達する商品対人システム、コンベヤーからケースや層をピックするロボットアーム、またはゾーン間で在庫を移動させるモバイルロボットの艦隊を意味することがあります。これらは異なる取り扱い問題に対する異なる回答です。
在庫ユニットは最初の分割線です。パレットレベルのソリューションは、荷重重量、パレットの状態、オーバーハング、およびラックの許容範囲を処理する必要があります。ケースレベルのソリューションは、カートンのバリエーション、ラベルの位置、およびグリッパーのアクセスを処理する必要があります。ピースレベルのソリューションは、小さな部品、混合注文、および高いSKU数を処理する必要があります。あるユニットに適したシステムは、物理的インターフェースが変わるため、別のユニットにはしばしば失敗します。
2番目の分割線はピッキングモデルです。手動倉庫では、ピッカーが場所に移動し、アイテムを持ち上げます。自動倉庫では、在庫がステーションに移動するか、ロボットが転送を行います。そのシフトは労働需要、安全リスク、およびステーション設計を変えます。また、すべての動きがシーケンス化され、確認され、例外が発生したときに回復される必要があるため、ソフトウェア要件も変わります。
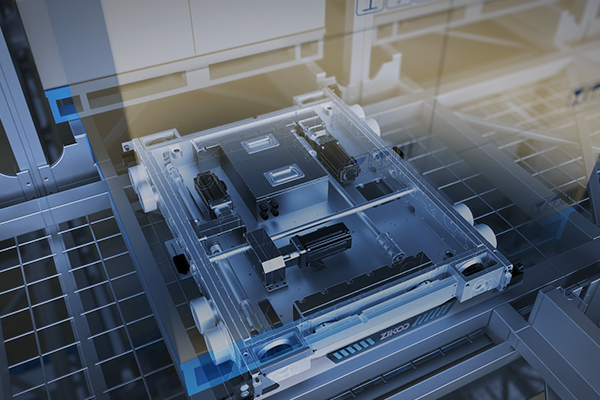
産業倉庫におけるピッキングの問題点
ピッキングの問題は通常、労働圧力として現れますが、その根本的な原因はより具体的です。移動時間と検索時間は、手動ピッキング時間の大部分を消費します。パレットが受け取られ、保管され、ステージングエリアに移動され、再度注文準備のために移動されると、二重取り扱いが発生します。ピーク需要は、平均能力と使用可能能力の間のギャップを露呈します。物理的な場所とシステム記録が乖離すると、在庫の正確性が損なわれます。
密なストレージ 移動を減らすことができますが、密度だけではスループットを修正することはできません。リフト、コンベヤー、またはピックステーションがペースに追いつけない場合、保管システムは単に小さなエリアで作業をキューイングします。ボトルネックは消えるのではなく移動します。これが、ピッキングプロジェクトが車両仕様ではなく、建物内の在庫の流れから始まるべき理由です。
産業在庫は、小売フルフィルメント設計が直面しない制約を追加します。荷物は重く、ほこりっぽく、油っぽく、または不安定である可能性があります。保管は冷蔵室、高バイラック、または製造ラインの側面エリアにある場合があります。ピッキングソリューションは、環境、メンテナンスアクセス、および人々とモバイル機器に関する安全規則に適合する必要があります。
比較された主要な自動ピッキングアーキテクチャ
| Architecture | 典型的な在庫適合 | ピッキング方式 | 主な制約条件 |
|---|---|---|---|
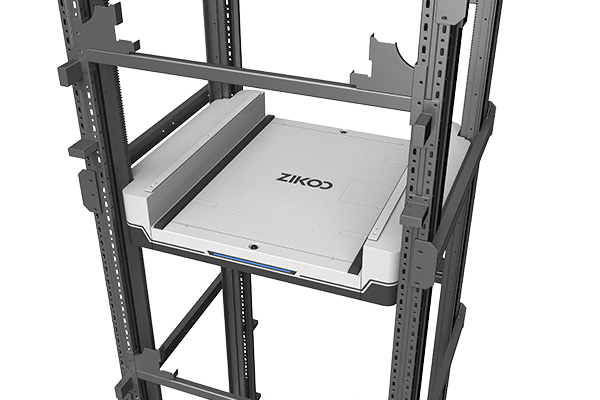
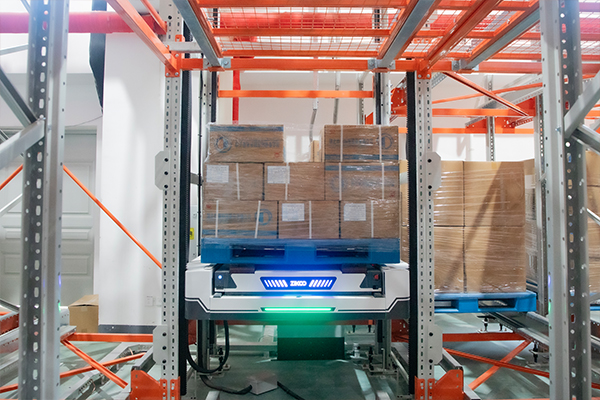
| パレット対人 四方向シャトル | パレット、重い原材料、完成品 | シャトルがパレットをリフトまたはステーションに持っていきます | ラックの許容範囲、リフトサイクルタイム、およびステーション設計 |
| 六方向シャトル 垂直リフト付き | 高バイレイアウトでの密なパレット保管 | 1つのネットワークを介した水平および垂直移動 | より高い制御の複雑さとインターフェースの規律 |
| スタッカークレーンを備えたユニットロードAS/RS | 高バイパレットストレージ | クレーンがコンベヤーまたはステーションに取り出す | 通路と建物の高さ、さらに単一路線クレーンのリスク |
| ロボットアームまたはレイヤーピッカー | ケース、レイヤー、再現可能なSKU | ロボットがコンベヤーまたはパレットからピックする | グリッパー設計とSKUの変動性 |
| AMRまたは協働ピッキング | トート、カートン、ラインサイド供給 | ロボットが在庫を移動させるか、ピッカーと共に移動する | 交通、フリート管理、ステーションの人間工学 |
この表はスクリーニングの補助であり、ランキングではありません。4方向シャトルと6方向シャトルは機能が重なることがあります。6方向バージョンは垂直移動を追加し、別々のリフト動作を減少させることができますが、制御の複雑さも追加します。スタッカークレーンは非常に高いバイストレージに対応できますが、シャトルシステムはより低い建物に密度の高い水平移動を適合させることができます。適切な選択は、一般的なアーキテクチャの好みに依存するのではなく、ピッキングエンベロープに依存します。
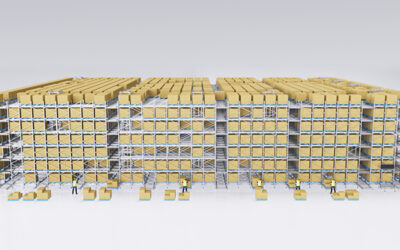
密なパレットストレージは、シャトル、リフト、ステーションが1つのスループットパスとして設計されているときにのみ有用になります。六方向シャトル:高密度と高スループットのための二重エンジンソリューション高密度ストレージと高スループットピッキングの関係をカバーします。
在庫プロファイルをピッキングソリューションに合わせる方法
有用な計画ツールはピッキングエンベロープです。これは、ソリューションが満たさなければならない在庫、注文、サービス、および物理的条件のセットです。エンベロープには、取り扱うユニット、アクティブSKUの数、注文プロファイル、ピークスループット、ストレージの高さ、温度ゾーン、既存の倉庫システムとのインターフェースが含まれます。これらのいずれかが不明な場合、設計は不完全です。
| 提供するデータ | 設計変更の理由 | 同意するためのチェック |
|---|---|---|
| 在庫単位 | パレット、トート、カートン、またはバラ部品は取り扱い方法を変更します | 寸法、重量、はみ出し、荷重の安定性を確認する |
| SKUおよび注文プロファイル | 高SKU・低ボリュームと低SKU・高ボリュームは異なる保管とステーションが必要です | アクティブSKUの数、注文ごとのライン数、注文の変動性をカウントする |
| スループット | ピーク時のパレット数と時間あたりのライン数は、リフト、車両、ステーションのサイズに影響します | 平均とピークを分け、シフトパターンを含める |
| Storage density | キューブと高さの目標はラック、リフト、車両の選択に影響します | 名目上のラック高さではなく、使用可能な場所を比較する |
| 環境 | 冷却、クリーンルーム、有害、またはほこりの多い条件はコンポーネントを変更します | 温度、湿度、ほこり、清掃ルールをリストする |
| ソフトウェアとインターフェース | WMS、WES、WCS、RCS、ERP、およびコンベヤのハンドシェイクが制御境界を設定します | データの所有権、例外処理、および受け入れテストをマッピングする |
封筒は実際の注文ミックスに対してテストされるべきです。多くの動きの遅いSKUを持つオペレーションは、パレット数が示すよりも多くの保管場所と移動が必要かもしれません。少数の高ボリュームSKUを持つオペレーションは、異なるステーションレイアウトと補充リズムが必要かもしれません。同じロボットが両方に対応できますが、ステーションの設計とソフトウェアのルールは同じであると仮定すべきではありません。
スループット、密度、ソフトウェア制御
スループットはシステムの特性です。それはチェーン内の最も遅いリンクの出力です:車両の移動、リフトの移送、コンベヤの合流、ステーションのピック時間、補充、または例外回復です。順序が悪いシステム内の速い車両はキューを作成します。ステーションが少なすぎる密なラックは待機を生み出します。バッファのないステーションはアイドル車両を生み出します。設計は、機器リストが固定される前に制限リンクを特定する必要があります。
ソフトウェア層は、次にどのミッションが行われるか、車両がどこで待機するか、ステーションがどのように補充されるかを決定します。倉庫管理システムは在庫と注文のロジックを所有します。倉庫実行システムはゾーン間の作業を調整します。倉庫制御システムまたはロボット制御システムは機器と交通を管理します。これらの境界が不明確な場合、プロジェクトは工場テストを通過しても、日常の運用で失敗する可能性があります。
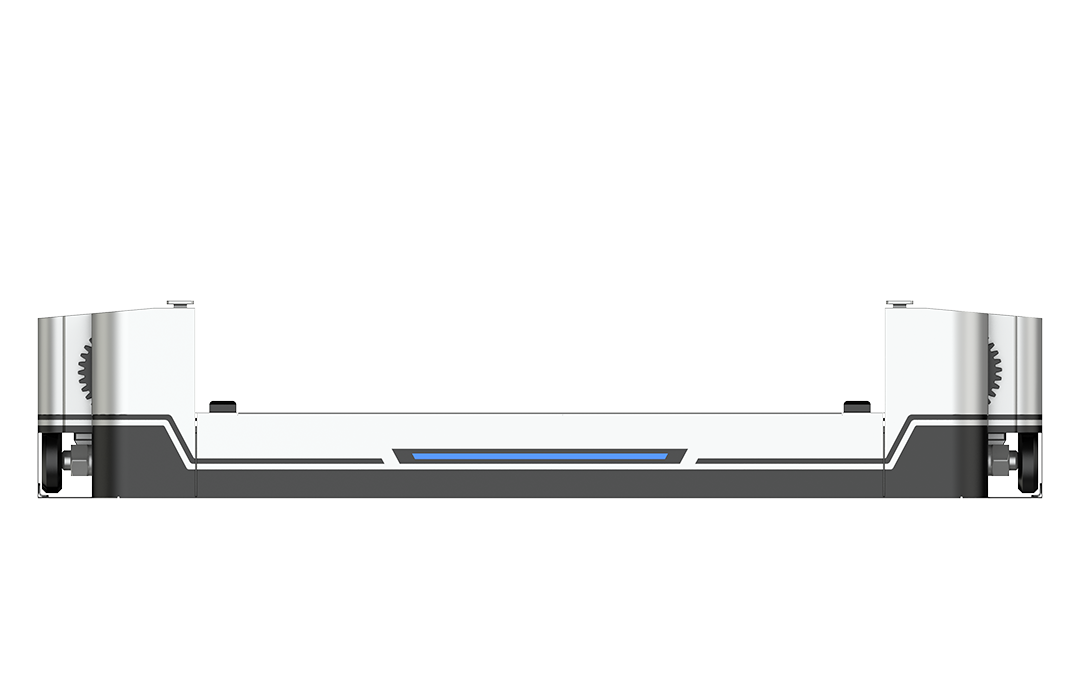
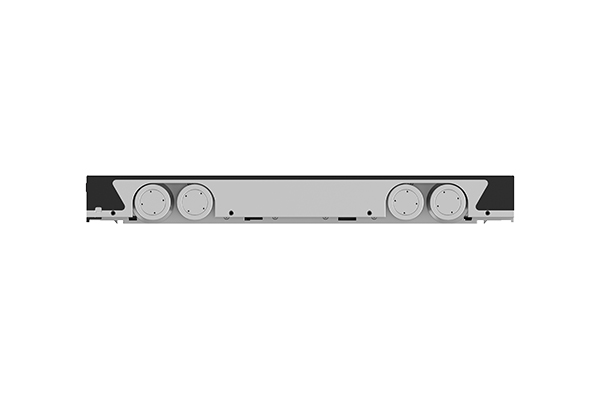
Zikooの公開された製品情報は、Rボットの四方向シャトルを125 mmのボディ厚さと最大1.5 tの荷重、Hボットの垂直シャトルをプラスマイナス1 mmの位置精度でリストしています。これらは通路の適合性と整列のための有用なスクリーニングデータであり、プロジェクトのスループットの証明ではありません。プロジェクトは、ステーションサイクル研究、ピークプロファイル、および実際のSKUミックスを反映した受け入れテストが必要です。
| 記録 | 方法の文脈 | 責任ある使用 | 推測しないでください |
|---|---|---|---|
| Rボット四方向シャトル:125 mmのボディ厚さ、最大1.5 tの荷重 | 標準構成の公開された製品データ | パレットサイズと荷重に対して通路とラックの適合性を確認する | すべての1.5 tパレットがすべてのラックレイアウトでフルスピードで処理できること |
| Hボット垂直シャトル:プラスマイナス1 mmの位置精度 | 公開された製品データ | リフトとステーションでの整列とインターフェース要件を確認する | ステーションでのピック精度もプラスマイナス1 mmであること |
| UボットプラスAMRシステム:時速300個以上、時速80パレット以上、最大10,000 SKU | 定義された構成の公開されたシステムデータ | フレームRFQスループットとSKUスケールの議論 | 異なるSKUミックス、ステーション数、またはシフトパターンに同じレートが適用されること |
| 指定されたモデルの-25°Cでのコールドチェーン運用 | 公開された製品データ | コンポーネントレベルのコールドチェーンレビューの必要性を特定する | すべてのバッテリー、潤滑剤、センサー、安全装置がすべてのコールドストアの使用サイクルに承認されていること |
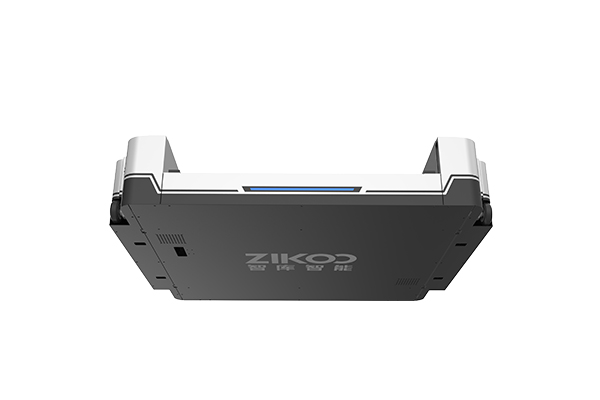
ピッキングパフォーマンスは、車両の速度と同様にソフトウェアの決定に依存します。ソフトウェア駆動型ハードウェア:シックスウェイシャトルが倉庫効率を最大化> ソフトウェア駆動の調整が倉庫の効率をサポートする方法をカバーしています。
ブラウンフィールドおよび規制環境の実装チェック
ブラウンフィールドプロジェクトは新しい建設とは異なる順序が必要です。既存のラック、床、消防システム、電力、ネットワーク、および交通ルートは厳しい制限を設定します。段階的な改修により、倉庫の一部を稼働させながらセクションを変換できますが、一時的な流れは最終的な流れと同じくらい慎重に計画する必要があります。さもなければ、プロジェクトはボトルネックを廊下やステージングエリアに移動させることになります。
規制環境は証拠要件を追加します。冷蔵保管には、バッテリー、潤滑剤、センサー、および安全装置のコンポーネントレベルのレビューが必要です。クリーンルームや危険区域には、環境に合った囲い、清掃、およびメンテナンスルールが必要です。食品、製薬、およびエネルギープロジェクトは、トレーサビリティ、変更管理、および文書化された受け入れ基準も必要な場合があります。標準モデルが適している場合もありますが、プロジェクトは一般的な仕様がすべての条件をカバーしていると仮定すべきではありません。
産業在庫には、重いスペアパーツ、原材料、完成品が同じ場所に含まれることがよくあります。その混合はハイブリッド設計を正当化することができます:安定した在庫のための密なパレットストア、ラインサイド供給のための柔軟なモバイルロボットゾーン、長いテールのための手動または半自動ステーションです。目標はどこでも完全自動化することではありません。目標は標準化できる動きを自動化し、例外を可視化し管理可能に保つことです。
産業在庫プロジェクトは通常、単一の機械の視点ではなく、プラットフォームの視点が必要です。PTP インテリジェント倉庫管理 Platform: Building a Flexible and Smart Logistics Ecosystemプラットフォームレベルの柔軟な物流の統合をカバーします。
実用的な選択フレームワーク
-
ピッキングエンベロープを定義します。在庫ユニット、寸法、重量、SKU数、注文ライン、ピークスループット、温度ゾーン、既存のシステムインターフェースをリストします。
-
現在のベースラインを測定します。移動距離、ピック率、補充頻度、在庫精度、遅延の主な原因を記録します。可能な限り観察データを使用し、推定値には推定とラベルを付けます。
-
ボトルネックをモデル化します。提案された車両、リフト、コンベヤー、ステーションのサイクルタイムを比較します。ピークフローが過度の待機なしに最も遅いリンクを通過できるかどうかを確認します。
-
故障モードをテストします。車両が停止した場合、リフトが利用できない場合、ラベルが読み取れない場合、またはネットワークが切断された場合に何が起こるかを尋ねます。回復パスは、稼働前に定義されるべきです。
-
レトロフィットを段階的に行います。ブラウンフィールドサイトの場合、物理的作業、ソフトウェアの切り替え、オペレーターのトレーニングを分けます。一時的なフロープランとロールバックポイントを保持します。
-
受け入れ基準に合意します。時間あたりのパレット数、時間あたりのライン数、在庫精度、例外回復時間を使用します。テストは実際のSKUミックスとシフトパターンに結びつけ、デモンストレーション負荷ではなくします。
ピッキングデータを実用的なシステム設計に変換します。
ピッキングエンベロープをinfo@zikoo-int.comに送信するか、(+86)-19941778955に電話してください。在庫ユニット、パレットまたはトートの寸法、重量範囲、SKUプロファイル、ピークパレット数、ピークライン数、温度ゾーン、現在のWMS、WES、WCS、またはRCSインターフェースの制約を含めてください。Zikooは、提案されたアーキテクチャに対してこれらの入力をレビューし、設計を変更するデータギャップを特定できます。役立つ最初の応答は、一般的なロボット選択ではなく、実際の運用データに依存します。
よくある質問
自動ピッキングと自動保管の違いは何ですか?
自動保管は在庫をラックやバッファに出入りさせます。自動ピッキングは、その在庫を人、ロボット、またはステーションに持ってきて注文を組み立てます。この2つの機能はしばしば設備を共有しますが、同じ設計問題ではありません。密な保管システムでも遅いピッキングステーションがある可能性があり、速いピッキングステーションでも不十分な補充によって飢餓状態になることがあります。
重い産業用パレットに適した自動ピッキングソリューションはどれですか?
荷重、ラックのレイアウト、スループット、建物の高さによります。パレットから人への四方向シャトルやユニットロードAS/RSは、通常、カートンレベルのロボットよりも良い出発点です。チェックにはパレットの状態、オーバーハング、荷重の安定性、リフト能力、ステーション設計が含まれるべきです。車両の仕様だけでは、全体のフローが機能することを確認できません。
自動ピッキングは既存のブラウンフィールド倉庫で機能しますか?
はい、しかしレトロフィットには通常段階的な計画が必要です。既存の床、ラック、消防システム、電力、交通ルートは、新しい設計が直面しない制限を設定します。実用的なアプローチは、1つのゾーンを変換し、フローを証明し、その後拡張することです。建設中の一時的なフローは、最終的なフローと同じ注意を払って計画されるべきです。
自動ピッキングのRFQに含めるべきデータは何ですか?
在庫ユニット、寸法、重量、SKU数、注文プロファイル、ピークおよび平均スループット、保管高さ、温度および環境条件、ソフトウェアインターフェースを含めてください。現在の課題とテストを期待する受け入れ基準を追加してください。そのデータがなければ、サプライヤーは一般的なアーキテクチャしか提供できず、比較はどの設計があなたの運用に適しているかを示しません。
興味があれば、これらの関連記事もご覧ください:
六方向シャトルが密集ストレージを可能にし、空間制限を打破
六方向シャトル:スマート倉庫の未来を切り拓く
6方向シャトルシステムが、高密度ストレージ自動化における機械からロボットへの移行を主導