執筆者 雪 | 2026年9月1日 | テクニカル記事
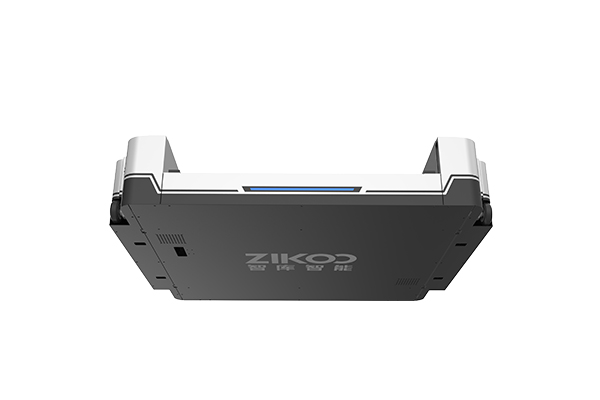
ピッキングロボットは、SKUのプロファイル、注文のプロファイル、および既存のソフトウェア環境に適合している場合にのみ価値を生み出します。購入者との会話は通常、速度とペイロードから始まりますが、私がレビューしたプロジェクトの多くは、グリップの互換性で停滞します,...
執筆者 雪 | 2026年8月31日 | テクニカル記事
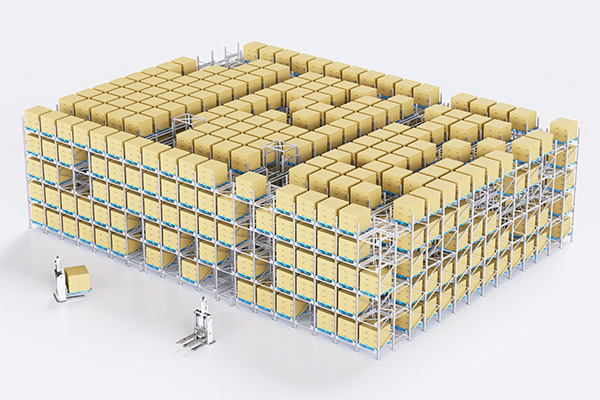
ロボットのピッキングシステムは、モーターやコントローラーの故障が最初に起こることは稀です。私がレビューしたほとんどの運用では、遅延はもっと早く始まります:パレット移動待ちのピックステーション、バッチロジックを上書きするディスパッチャー、スケジュール通りに充電されるバッテリーなど。
執筆者 雪 | 2026年8月30日 | テクニカル記事
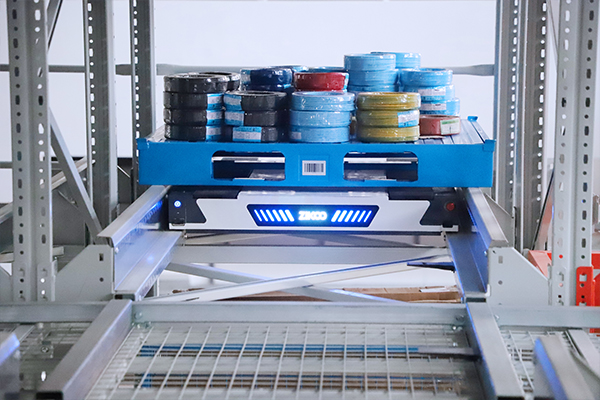
eコマース倉庫におけるロボットピッキングソリューションは、ピッカーの速度よりもパレットの流れに依存しています。パレットフローの前にロボットの範囲を設定すると、プロジェクトがずれることがあります:ピッキングセルは高速でも、上流の保管場所がパレットを十分に迅速に準備できない場合です。制約...
執筆者 雪 | 2026年8月29日 | テクニカル記事
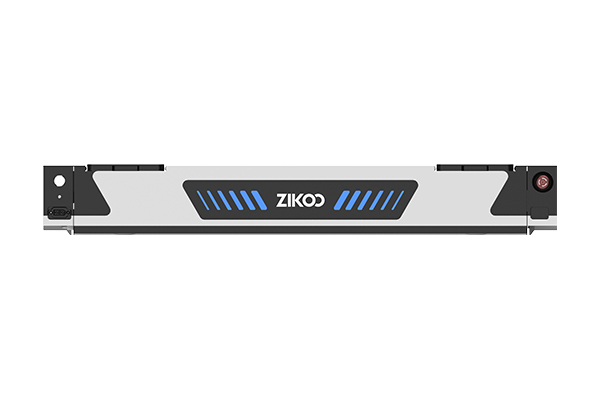
ロボットピッキングシステムの選択は、ピッカーの速度やブランドを比較する前にパレットの流れをマッピングしていないと失敗します。パレット保管システムのエンジニアリングを10年行った経験から、パレットの寸法、重量、1時間あたりのパレット位置をアイル幅よりも優先しています。
執筆者 雪 | 2026年8月28日 | テクニカル記事
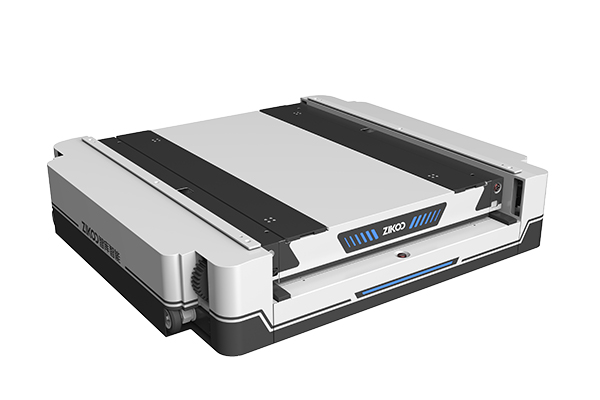
自動注文ピッキングプロセスの設計は、ロボットの選択ではなく、注文がパレット移動にどのように変わるかの明確なルールセットから始まります。密集したパレット保管では、最も一般的な失敗は、ピッキングフロア、シャトルシステム、WMSを別々のプロジェクトとして扱うことです…