ヘビーデューティ ASRS 通常、定格荷重に到達する前に荷重経路で故障します。トン級パレット自動化とは、1,000kg以上のパレットを移動させるシステムを意味し、標準的なものではありません。 自動倉庫システム データシートに印刷された数字が大きいほど、負荷ハンドラー、マストまたはシャーシ、レール、ラックの許容誤差、そしてパレット自体が荷重を支え、それぞれが同じ積み重ねにたわみを加えます。チェーンとその許容誤差予算を指定するチームは、10年以上にわたりサイクルタイムを最上位で維持できるシステムを得ます。荷重値だけを比較するチームは、実際の運用時にギャップを見つける傾向があり、2トンのパレットが1トンのパレットが問題なく入ったベイに収まらないときに気づきます。
パレットASRSをトン級にする理由
荷重は仕様から設計の推進力へと変わるポイントであり、その荷重が機械のジオメトリ、駆動のサイズ、設置される建物を左右します。サプライヤーは定格荷重を提示しますが、それは特定の条件に付随した単一の数字です:中央に荷重をかけた状態、パレットのサイズ、リフト高さ、速度などです。トン級システムの設計は、それらの条件外で何が起こるかを問うことを意味します。なぜなら、実際のパレットはほとんど中央に配置されておらず、ほとんど損傷していないことは稀だからです。
重要な荷重値は3つあり、それらは互換性がありません。
最初は宣言された定格荷重で、これは能力ではなく条件です。次は加速、ブレーキ、緊急停止時の動的荷重で、静的荷重より高く、シャーシ、レール固定具、ラックビームが実際に受ける荷重です。最後は最悪ケースの荷重で、偏心した重心、デッキからはみ出したパレット、輸送中にずれた荷重、冷蔵庫内の凍結した水分による質量増加などです。
質量は、多くの仕様が想定するよりも速くエネルギーの状況を変化させます。同じ走行速度で荷重を倍にすると、ブレーキシステムが吸収しなければならない運動エネルギーも倍になります。速度を上げると、それも倍増します。ブレーキ距離、構造的ショック、駆動電流、熱のすべてが連動して動くため、ヘビーデューティ車両は単なる標準車両の補強されたデッキではありません。
計画のために、4つの大まかなクラスが役立ちます。1000kg未満は軽量および標準パレットクラスに属します。1000kgから2000kgの間はヘビーデューティ車両クラスに属し、ここでは 四方向シャトルと狭い通路用スタッカーロボットが競います。3000kgから5000kgの間はレール搭載のスタッカークレーンクラスが支配し、それ以上は通常の倉庫自動化ではなく重工業用の搬送装置に移行します。境界は実用的なものであり、正式なものではありませんが、レイアウト作業を始める前にどのアーキテクチャが候補になるかを予測します。
パレットから床までの荷重経路
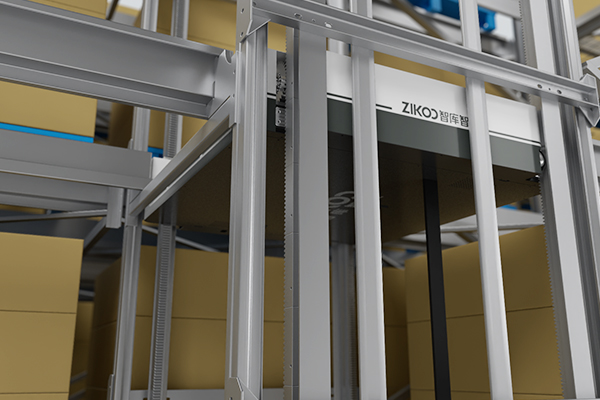
荷重を追跡すると、エンジニアリングが見えてきます。それはパレットデッキから荷重ハンドラーへ、荷重ハンドラーからキャリッジへ、キャリッジからマストまたは車両シャーシへ、シャーシから車輪またはレールへ、そこからレールビーム、ラックの立柱、床スラブへと伝わります。これらのすべてのリンクはたわみ、パレットがベイに入るポイントでたわみが合計されます。
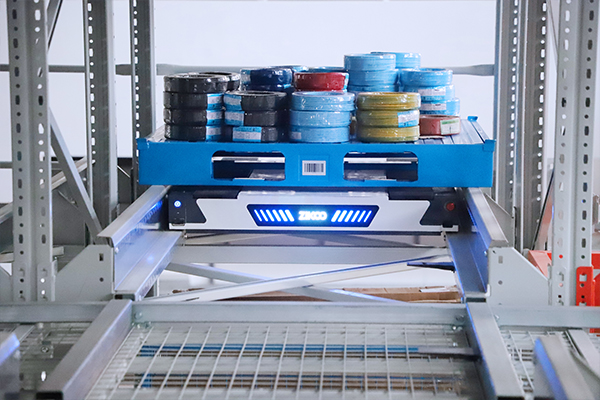
最も過小評価されているリンクは、伸縮式荷重ハンドラーです。テレスコピックフォーク、衛星キャリッジ、シャトルデッキは荷重を機械のフットプリント外に押し出し、重心を外側に移動させます。そのため、静的許容範囲内の荷重でも、レール、車輪ベアリング、マストセクションの支配的なケースとなることがあります。これは、支配的なケースが拡張位置であり、中央位置ではないからです。
垂直たわみは、フォークトラックに慣れた人を驚かせる挙動をします。マストは片持ち梁として作用し、荷重と拡張高さの立方に比例してたわみます。6メートルでは、荷重のわずかな変化でも誰も気づかないたわみを生じます。20メートルでは、同じ割合の変化がフォーク先端を動かし、ベイのクリアランスを消費します。これが、高棚の重システムが似たような2つの数字を区別する理由です:機械の位置精度と、それが許容しなければならないベイの許容誤差です。
レールと床が経路を完成させます。レール搭載の保管・取り出し機はEN 528の規格に準拠しており、この装置クラスの安全要件を定めています[1]。その規格への準拠は、機械についての情報を提供しますが、あなたのスラブ、レールの整列、ラックがその機械に必要な許容範囲内に作られているかどうかは教えてくれません。これら3つの要素が、機械自体よりも多くの立ち上げ遅延を引き起こします。
実用的なルールは簡単です。システムの実用容量は、チェーンの中で最も低い定格リンクであり、パンフレットの中で最も高い数字ではありません。
1トン超のパレットとユニット荷重の品質
800kgで完璧に動作した木製パレットは、2,000kgでは悪く動作することがあり、その違いは運転席からは見えません。パレットは支持部の間でたわみ、支持条件は設備によって変わります。シャトルデッキではパレットは広い面積を横断して運ばれます。ラックでは梁の間にまたがります。したがって、同じパレットは二つの位置で異なるたわみを示し、それがフォークの進入クリアランスやフォーク先端がデッキボードに引っかかるリスクを変えます。
ISO 8611-1はフラットパレットの試験方法を定義しているため、申告されたパレットの評価は試験と支持条件に遡るべきであり、供給者の習慣に基づくべきではありません[2]。トン級の荷重が関係する場合、その追跡性は書面で求める価値があります。
損傷閾値は他の仕様と同じ扱いを受けるべきです。デッキボードの欠落、突き出た釘、割れたストリンガーブロック、反りや剥離はすべてパレットが運べる荷重を減少させ、その減少は線形ではありません。適切な管理は、書面による検査基準と入荷時の拒否ポイントであり、オペレーターに判断を促す指示ではありません。
三つの追加の詳細が、トン級の荷重が安全に運ばれるかどうかを決定します。はみ出しは重心を外側に移し、機械に非対称な荷重をかけます。ラッピングやコーナーボードは荷重を保護しますが、実効フットプリントを名目のパレット寸法を超えて拡張することがあります。荷重高さは揺れと最上段のクリアランスを変え、特に高天井の倉庫では余裕が最も小さくなるため重要です。冷凍庫では、凍った水分、デッキの氷、低温でのプラスチックの挙動の変化が、通常の点検に加わります。
| 記録 | 方法の文脈 | 責任ある使用 | 推測しないでください |
|---|---|---|---|
| 申告されたパレット評価はISO 8611-1試験方法に遡る | 定められた支持条件と荷重条件の下で試験されたフラットパレット | 荷重に合わせたパレットタイプのマッチングの出発点 | 同じ評価が濡れた修理済みまたはエッジが損傷したパレットにも適用されること |
| 車両の定格荷重はデータシートから | 中央荷重、申告されたパレットサイズ、申告された速度、申告されたリフト高さ | 最初のレイアウトのための機械のエンベロープを定義する | 定格荷重は偏心重心や完全に伸長された荷重ハンドラーを使用しても適用されること |
| レール依存の保管・取り出し機のEN 528適合性 | 機械レベルの安全要件と検証 | 機械安全性ファイルとガード戦略の基礎 | 建物のレイアウト、ラック、またはサイトの交通ルールが同じ基準を満たしていること |
| 実測ラック調査 | 調査日現在の測定されたベイ幅、レベルピッチ、垂直度 | 機械が耐えるべきエントリーウィンドウの設定 | フォークリフトの衝撃後も調査が有効であること |
| 定格荷重での現地受入試験 | 合意されたパレット、合意されたサイクル、合意された期間 | 試験された条件下でのテストサイクルの証明 | 異なるSKU、長いレーン、より寒冷な倉庫でも性能が維持されること |
各行は一つの質問に答え、次の質問には答えない。仕様が曖昧だと、設計時の決定ではなく、立ち上げ時の議論を生む。
重荷重用ASRSアーキテクチャを作業に合わせる
アーキテクチャの選択は、荷重帯、高さ、密度、スループットパターンの順に4つの入力に従う。その順序で選び、候補は通常6つではなく2つに絞られる。
| Architecture | 実用的な荷重帯 | 高さとフットプリント | cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits | 選ぶタイミング | 避けるタイミング |
|---|---|---|---|---|---|
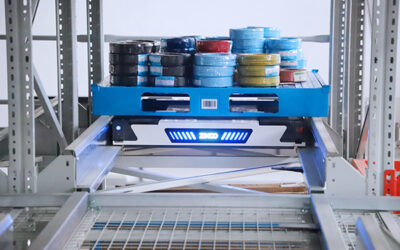
| 縦移動可能な四方向シャトル | 1,200〜2,000kg/車両 | 密集した多層グリッド、スリムな車両本体、低棚から高棚まで動作 | 高く、車両数に比例してスケールする | 密度と段階的成長を同じフットプリント内で実現する必要がある | 荷重が最も重いシャトルモデルを超えるか、棚のジオメトリが許容誤差を保持できない場合 |
| ユニット荷重スタッカークレーンASRS | 1,500 kg以上、より重いマストで5,000 kgを大きく超える | 最も高い選択肢で、一般的に10〜30 m、クレーンごとに1つの通路 | 中程度の通路幅、高い単一機械の稼働率 | 荷重は非常に重く、倉庫の高さも非常に高い | 低層の建物で複数車両の冗長性が必要 |
| 全方向スタッカーロボット 狭い通路内で | 約1,000 kg | 通路近くの高さ約8 mまでリフトアップ | 柔軟性があり、改装に適している | 既存の建物で通路が狭い場合 | 荷重は1トン以上に位置し、または各通路で非常に高い動作回数が必要 |
| 衛星ラックまたはパレットシャトルラック | レールとビームの設計による制限あり | 深い通路、SKUあたり非常に高密度 | 低〜中程度、レベルごとに1台の車両 | SKU数が少なく、深いバッファ、資本予算が厳しい | SKU数が多いか、アクセスを選択的に行う必要がある |
| パレットAGVまたはAMR | 地上レベルの重荷重、通常1,000〜2,000 kg | 固定されたストレージインフラストラクチャなし | 柔軟なルーティング、低いピークレート | レイアウトは頻繁に変更され、収納高さは低い | 作業には密集した高棚ストレージまたは非常に高い移動回数が必要 |
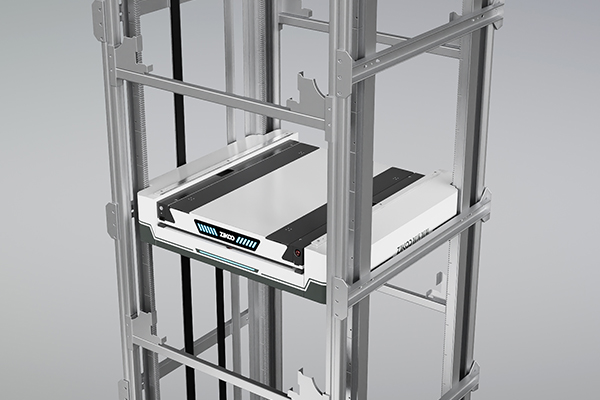
一つのコンポーネントは、表が示す以上の決定を下す。水平シャトルが荷物を垂直転送ユニットに手渡しするネットワークでは、垂直ユニットは共有リソースであり、そのサイクルタイムがネットワーク全体を制限する。ピーク時ではなく平均時間に合わせてサイズを決めることは、トン級プロジェクトにおける最も一般的な設計ミスの一つである。なぜなら、水平フリートは後から拡張可能だが、ラック内のエレベーターの位置は通常変更できないからである。
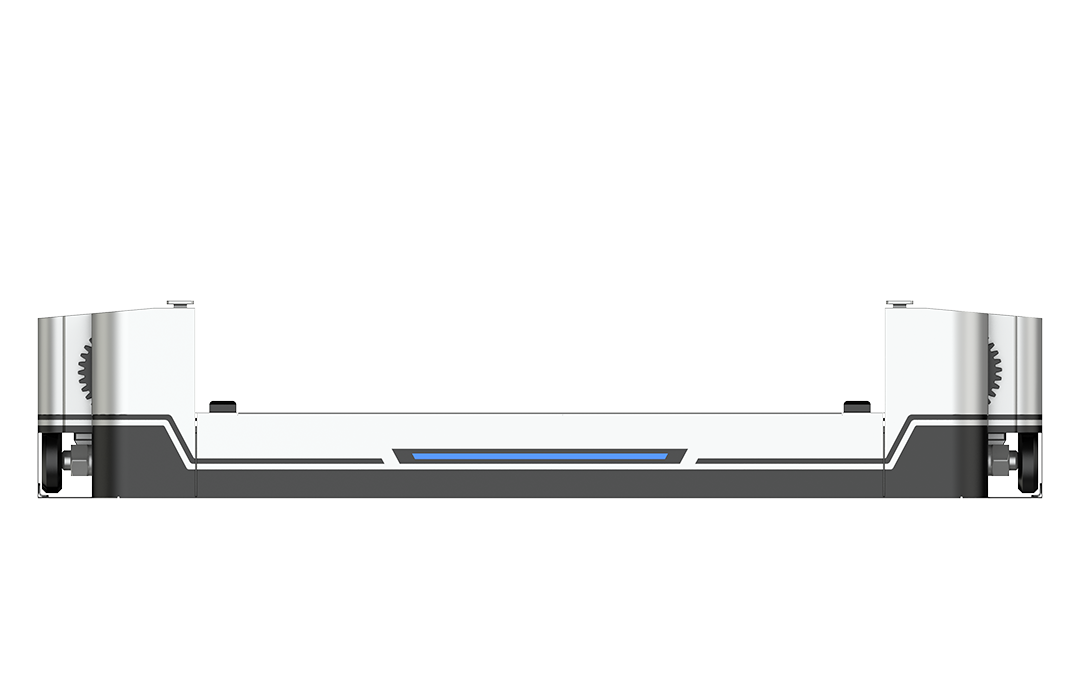
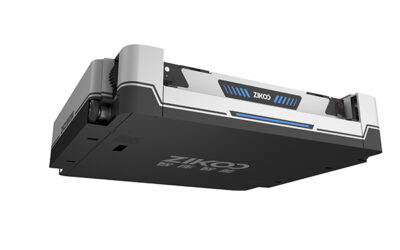
ジクーの独自の範囲は、ペアリングが実際の制限を設定する方法を示している。R-botの大型パレットタイプは、150 mmの本体を持つ1,400 mmのパレットに2,000 kgの定格荷重を運ぶことができ、垂直方向に使用されるH-botの垂直双方向シャトルは、1,800 kgの定格荷重と±1 mmの位置決め精度を持つ。伝送が特別に設計されていない限り、ペアの実用ペイロードは1,800 kgである。隣接するデータシート番号間のギャップは、まさにペイロード比較が見逃す部分である。
垂直転送は、密集したレイアウトが高さを獲得する場所であり、水平フリートと同じくらいの工学的注意を払う価値がある。Six-Way Shuttle System Leads the Shift from Machines to Robots in 高密度ストレージ Automation<シャトルベースの密集ストレージが機械レベルの自動化から協調ロボットネットワークへと移行した方法について解説している。
床、ラック、建物のインターフェースが実現可能性を決定する
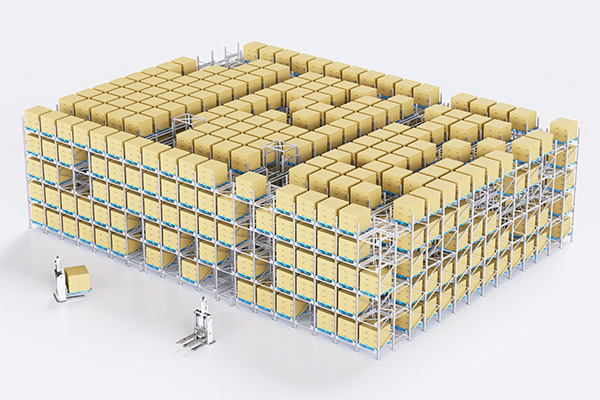
ほとんどの重荷重のASRSプロジェクトは、機械よりも先に建物によって制約される。床はレールとラックを支え、その耐荷能力、平坦性、ジョイント位置が設計に影響を与える。スラブジョイントに沿ったレールは位置を保持できず、荷重を受けるクレーンの脚やシャトルレールからの点荷重は、均一荷重のスラブとは異なる構造的問題である。
ラックは二つ目のインターフェースである。EN 15635は鋼製静的ストレージシステムの適用と保守を規定しており、多くの現場で検査と損傷分類の基準として使用されている[3]。仕様段階で重要なのは、機械のエントリウィンドウはカタログラックではなく、実際に建設されたラックに対して合意される必要があることである。レイアウトが確定する前の調査は、その後の改修費用のごく一部にすぎない。
高さは三つ目のインターフェースであり、単純な数字ではないことが多い。建物の高さは、最上階の倉庫、リフトの高さ、スプリンクラーの設置、煙の排出、メンテナンスアクセスを収容できる必要がある。ラック内のスプリンクラーは倉庫スペースを消費し、それらを無視した重いパレットレイアウトは一段失うことになる。冷蔵庫の絶縁パネルはさらにスペースを消費し、扉のインターロックやエアロックのシーケンスを通過計算に追加する。
温度は設備だけでなく建物自体も変化させる。マイナス25度の環境では、リチウム電池の容量が低下し、潤滑剤の粘度が上昇し、鋼の挙動が変化し、結露がメンテナンスの問題となる。冷蔵庫プロジェクトでは、設計段階でバッテリーと充電戦略を合意しておく必要があり、最初の冬に発見されるべきではない。
高さは、多くの現場ですでに所有している最も安価な容量であり、工学的な課題は許容範囲を失わずにそれをどう活用するかである。六方向シャトルは真の3Dインテリジェント倉庫時代を切り開く<三次元シャトルレイアウトが、知的倉庫管理において垂直空間をどのように利用しているかについて解説している。
位置決め、制御、荷重のセキュリティ under load
位置決めの精度、再現性、許容差の積み重ねは三つの異なるものであり、それらを混同すると、他の制御トピックよりも多くの仕様紛争を引き起こす。垂直転送ユニットが水平シャトルとドッキングするには、二つの機械が合致する必要があるため、厳密な位置決め精度が求められる。移動式通路ロボットが倉庫内の棚に向かってナビゲートする場合は、より緩いナビゲーション精度で十分であり、棚を感知して補正する。±10 mmや±1 mmを同じ比較表で引用しても、機能が明記されていなければ、読者にとって有用な情報にはならない。
許容差の積み重ねは、実際に機械が耐える必要のあるものだ。ラックの位置誤差、レールの整列、車両の位置誤差、パレットの状態は、単一のエントリーウィンドウにまとめられ、そのウィンドウは通常、ラックとパレットによって設定され、機械によるものではない。良いシステムは、入る前に倉庫の棚を測定し、無理に入れようとせず、拒否する。
安全性も同じ論理に従う。ISO 12100はリスク評価とリスク低減のための一般的な枠組みを設定している[4]。無人産業車両とそのシステムは、ISO 3691-4の範囲に入り、その安全要件と検証を規定している[5]。安全に関わる制御機能は、ISO 13849-1の原則に基づいて設計されており、制御システムの安全関連部分の原則を定めている[6]。これらの規格は、機械が何をすべきかを定義し、現場はレイアウト、交通ルール、歩行者インターフェース、メンテナンス体制について責任を持つ。
荷重のセキュリティには独自のリストが必要である。荷重存在感知は、パレットが実際にデッキにあることを確認する。高さ超過や幅超過の検出は、倉庫に入れられない荷物の進入を防ぐ。偏心検出は、荷物がずれた状態で持ち上げられる前に捕捉する。落下防止装置、ブレーキ監視、ロープやチェーンのたるみ検出は、垂直軸を保護する。これらはすべて、トン級システムではオプションではなく、2トンのパレットが落下した場合の結果は、ほうきでは回復できないためである。
ソフトウェア層は、これらの保護をシステム化する場所である。倉庫制御システムは、ミッションを割り当て、ゾーンをロックして二つの車両が同じ倉庫に入るのを防ぎ、充電をスケジュールし、劣化した運用を管理する。成熟した制御層と基本的な制御層を区別するテストは、荷物を積んだ車両が高さで停止した場合のリカバリシナリオである。現場は、稼働前にその手順を設計し、ドキュメント化し、手動リリース方法と安全な荷降ろし方法を準備しておく必要がある。
車両の数が増加するにつれて、制約は機械から、どの機械がどこに行くかを決定する調整層に移行する。Software-Driven Hardware: 六方向シャトル Maximizes Warehouse Efficiency>ソフトウェアのオーケストレーションがシャトルベースのストレージシステムの効率にどのように影響するかについて解説している。
重荷パレットのサイクルタイムとスループット
重荷パレットはサイクルタイムを二つの点で変更します:機械が荷重下でより遅く動くことと、各端での搬送に時間がかかることです。これは荷物ハンドラーがより多くの質量を位置決めし安定させる必要があるためです。標準パレットサイクルから計算されたスループット値は、トン級システムを過大評価することがあり、場合によっては大きく誤ることもあります。
車両が指示された速度に到達する水平脚1つの場合、動作時間はおおよそ距離dを速度vで割ったものに加え、加速度aで割った速度vを加えたものです。ここでdは距離、vは積載速度、aは積載加速度です。第二項は加速と減速のペナルティであり、距離がvの二乗をaで割った値を超えると増加しなくなります。短い脚は加速度に支配され、長い脚は速度に支配されます。
例示的なサイクルは方法を示します。40メートルの水平走行を1.5メートル毎秒の速度と0.4メートル毎秒二乗の加速度で行う場合、動作時間は40を1.5で割った約26秒と、1.5を0.4で割った約3.75秒を合計したもので、約30秒です。12メートルの垂直昇降を0.5メートル毎秒の速度と0.3メートル毎秒二乗の加速度で行うと、約26秒です。各端での搬送に20秒、位置確認と機械間のハンドシェイクに8秒を加えると、1つの脚はおおよそ84秒です。同じ運行でパレットを格納し、別のパレットを取り出す二重サイクルは約130秒です。1時間あたり60回の二重サイクル運行を要求される場合、1台の車両は130で割った約27回の運行が可能です。稼働率と利用率が85%の場合、実稼働は約23回に落ち、そのため必要な車両数は60を23で割った値の切り上げで3台となります。
これらの入力値は例示的なものであり、方法を示すために選ばれたもので、特定の製品を説明するものではありません。検討している車両の測定値に置き換え、85%の数値は契約で合意される計画前提とし、保証された稼働率ではないことに注意してください。
もう二つの制約が答えを形成します。ピーク時の需要、つまり平均需要ではなくピーク需要が車両数を決定します。ピークを逃すことはサービスの失敗となり、追加車両のコストは資本コストです。また、バッテリー戦略も同じ計算に含まれます。より多くの電流を消費する重荷パレット車両は、標準車両と同じ連続運転時間を達成できないため、充電ウィンドウ、充電器の配置、予備バッテリーの方針もスループットモデルの一部として考慮する必要があります。
重荷対応ASRS仕様に記載すべき内容
トン級仕様は、運用開始前に解決すべき疑問を閉じることで価値を発揮します。これらは、サプライヤーが見積もりを出す前に記録すべき重要な項目です。
| RFQ項目 | 仕様内容 | 重要性 |
|---|---|---|
| 荷重定義 | 最大質量、重心偏移、パレットタイプと状態、荷重高さ | 中央に荷重された場合の定格荷重は、偏移やずれた荷重には対応しません |
| デューティサイクル | ピーク時と平均時の運行回数、シフト数、季節変動 | 平均に合わせたサイズはピーク時に不十分となり、単一ピーク日のサイズは車両数を過大に見積もることになります |
| ジオメトリ | ベイ幅、レベルピッチ、最上レベル高さ、ラックの許容差(実績値) | エントリーウィンドウはカタログではなく、実際に設置されたラックによって設定されます |
| 搬送インターフェース | 各ハンドシェイク時のドッキング精度、信号シーケンス、故障挙動 | 書かれていないドッキング許容範囲は設計入力ではなく現場紛争となる |
| 安全性の根拠 | リスク評価責任者、適用される機械基準、安全ガードおよびアクセス戦略 | リスク評価の責任は契約上のギャップであり、技術的なものではない |
| 受け入れ | 試験荷重、試験パレットの状態、サイクル数、稼働可能性測定ウィンドウ | 定義された試験がなければ、受け入れは意見に過ぎなくなる |
システムを実証する実際の受け入れ試験
受け入れは、実運用時に機械が直面する条件を再現し、運ぶ荷重で行う必要がある。つまり、最大質量の試験パレットを使用し、重心偏差を仕様許容範囲内にし、実際のバイジオメトリと実際のリフト高さでサイクルさせ、熱およびバッテリーの挙動を十分に露出させる期間を確保すること。稼働可能性は合意されたウィンドウ内で測定し、合意されたダウンタイム除外を行い、荷重車両を高さから回復させる手順を実演し、記述だけでなく実証すること。
レイアウトを確定する前に確認すべき質問
最大荷重時に最悪許容パレットで何が起こるかを確認する。チェーン内の最も低評価のコンポーネントはどれか、それはどれだけの差があるかを尋ねる。ピーク時の垂直移動のサイクルタイムはどれくらいか、ボトルネックになった場合の計画は何かを尋ねる。リスク評価に署名するのは誰か、実際のラック調査の所有者は誰かを確認する。荷重車両をトップレベルから回復させる方法を尋ねる。これらに数値や手順で答えるサプライヤーは、安心感だけで答えるサプライヤーとは異なる。
最重パレットを最初に送る
ほとんどのトン級プロジェクトは平均的なパレットから仕様を決め、その後実物でテストする。順序を逆にする。取り扱う最も重いパレット、その測定質量、その重心偏差、その状態基準、実際に保持できるラックの許容範囲、ピーク動作数/時間、リフト高さを送ることで、レイアウトは楽観的なケースではなく実際の支配ケースに基づいて設計できる。この単一の変更は、商業条件のいかなる条項よりも多くの立ち上げリスクを排除する。
Zikoo Smart Technologyのエンジニアは、パレットから人への重量物保管システムを設計し、レイアウト確定前に荷重経路に対してこれらの入力をレビューする。info@zikoo-int.comに最重パレットのデータと運用プロファイルを送信し、最初に返ってくる回答はチェーン内の最も弱い部分についてのものであるべきだ。
よくある質問
ASRSのための重量物とみなされるペイロードは何か?
単一の閾値はないが、実用的な区切りは1000kgにある。それ以下は標準的なパレット車両とラックが荷重を扱い、構造が設計の主導にならない。1000kgから2000kgの間では、機械のジオメトリ、レール、パレットの状態が設計を左右し、これを多くの人が重負荷と呼ぶ。おおよそ3000kgを超えると、レール搭載のスタッカークレーンクラスがより適していることが多い。
4方向シャトルシステムは2000kgのパレットを扱えるか?
重負荷用の4方向シャトルモデルは1500kgから2000kgの範囲で提供されているため、その荷重に合わせて車両を指定できる。質問すべきは、システムの他の部分が何に耐えられるかである。1800kgの垂直移動ユニットがチェーン内にある場合、使用可能なシステムペイロードは1800kgとなる。シャトルだけでなく、経路内のすべての移動を確認すること。
より重いASRSは比例して高くつくのか?
それは線形に拡大しないため、増加は買い手が予想しない場所に現れることがあります。構造部品は車両の価格よりも速く成長します:レール、ラック、床の準備、マストセクション、ブレーキ定格、駆動サイズ。建物の工事も増加することが多く、より重い機械はより平らで強いスラブとより厳しいラックの許容範囲を必要とするためです。エネルギーとメンテナンスコストは緩やかに上昇しますが、バッテリー交換の間隔はより重い負荷サイクルの下で短縮されます。
荷重された車両が高さで停止した場合、何が起こるべきか?
稼働前に合意された文書化された復旧手順が必要です。これには、機械の隔離方法、荷物の固定方法、手動リリース方法の使用、そしてそれを行う権限を持つ者が含まれます。1トンクラスの荷重は即席の装置では扱えず、復旧方法は安全性のファイルとサービス契約の両方に影響します。プロジェクト中に書面での納品物として手順を求め、後でサービスコールとして要求しないでください。
参考文献
[1] EN 528:2021、「レール依存型保管・取り出し装置。安全要件」、CEN、2021年。
[2] ISO 8611-1:2021、「材料運搬用パレット。フラットパレット。パート1:試験方法」、ISO、2021年。
[3] EN 15635:2009、「鋼製静的保管システム。保管設備の適用とメンテナンス」、CEN、2009年。
[4] ISO 12100:2010、「機械の安全性。設計の一般原則。リスク評価とリスク低減」、ISO、2010年。
[5] ISO 3691-4:2023、「産業用トラック。安全要件と検証。パート4:無人産業用トラックとそのシステム」、ISO、2023年。
[6] ISO 13849-1:2023、「機械の安全性。制御システムの安全関連部分。パート1:設計の一般原則」、ISO、2023年。
興味があれば、これらの関連記事もご覧ください:
六方向シャトル:コスト削減と効率化のための究極の倉庫ソリューション
標準化がグローバル配送を強化:Zikoo Roboticsの6方向シャトルが海外展開
六方向シャトルは真の3Dインテリジェント倉庫時代を切り開く
六方向シャトルが倉庫のアップグレードを推進し、インテリジェントな自動3D倉庫を構築