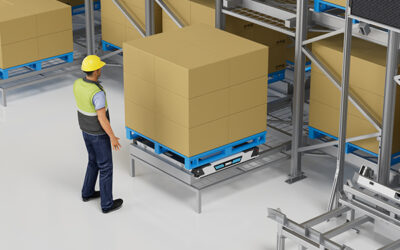
倉庫が建物の敷地を拡張せずにパレット位置を40%増やした場合、効率向上は理論上の話ではありません。手動またはフォークリフトベースの保管が、 四方向シャトル システムに置き換えられるプロジェクトで、この効果は繰り返し確認されています。その仕組みは単純です。通路幅を3メートルから2メートル強に縮小し、単一レーンにパレットを12段積み重ね、水平移動はシャトルが担当し、垂直リフトはエレベーターが管理します。これにより、移動時間、人件費、エネルギー消費を削減するコンパクトで高密度のブロックが実現します。しかし、すべてのシャトルシステムが同じ結果を生むわけではありません。設計段階で行われるハードウェアと制御ソフトウェアの決定が、効率がスプレッドシート上に留まるか、倉庫の現場に現れるかを決定します。
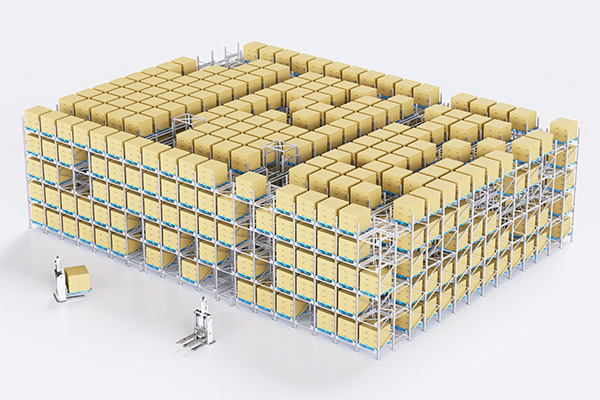
どうやって 高密度ストレージ 平方メートルあたりのスループットを増加させる
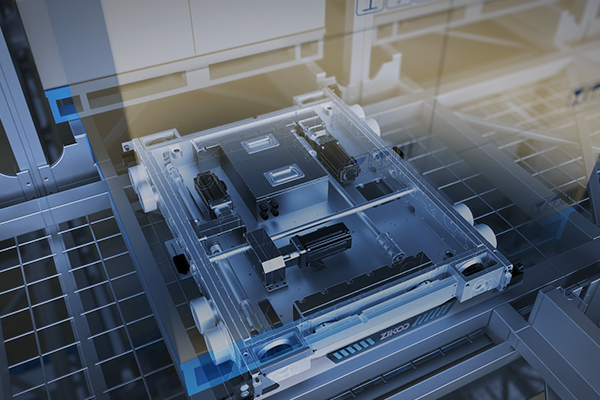
リーチトラックを使用する標準的なパレットラック通路は、床幅約3メートルを占有します。一方、 四方向シャトルシステム はそれを約2.1メートルに縮小し、シャトル本体の厚さはわずか125mmなので、床面のクリアランスはほとんど追加されません。つまり、同じ建物の長さで、30〜40%多くの保管レーンを設置できます。レーンが深いほど、密度は高くなります。通常、8〜12パレットの深さのレーンを設計しています。10段の場合、単一の通路はレベルごとに2つのレーンで20パレットを収容できます。R-botは積載速度1.2m/sで、最も深い位置からのピッキング時間はエレベーターでの移動を含めて平均25秒未満です。ここでの重要な効率指標は、単に平方メートルあたりのパレット数ではなく、平方メートルあたりのスループットです。高密度保管ブロックは、出荷ドックに十分な供給を維持するために、十分に速くパレットを供給する必要があります。これには、シャトルフリートとエレベーター間の連携が必要であり、シャトル速度だけよりもシステムアーキテクチャが重要になるのはこのためです。
シャトル速度よりもシステムアーキテクチャが重要な理由
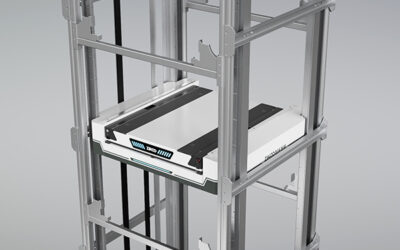
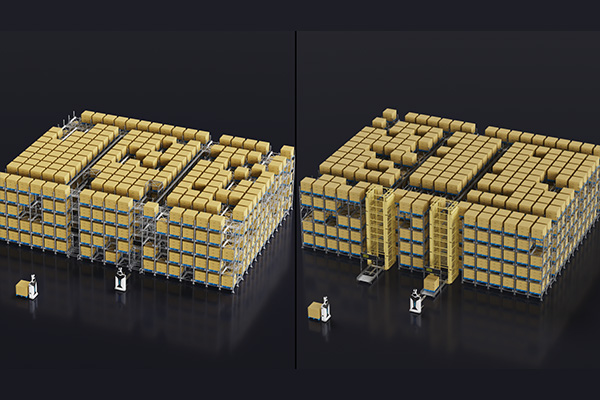
空荷で1.6m/sで移動するシャトルは、空いているエレベーターを待つために時間の30%を費やす場合、1.2m/sのシャトルよりも速くありません。 六方向シャトル セットアップでは、R-botとH-botエレベーターが単一の輸送レイヤーとして機能します。H-botは±1mmの精度で位置決めし、約12秒で積載されたパレットを移送します。シャトルフリートは、エレベーターがアイドル状態にならないようにサイズ設定されています。各レーンとフロアのサイクルタイムを計算し、エレベーターの稼働率を85〜90%に保ち、キューイングを防ぐシャトル数を割り当てます。80%未満ではシャトルに過剰投資しており、95%を超えるとピーク時間中にブロック全体がボトルネックになるリスクがあります。これは経験則ではなく、試運転中に検証するシミュレーション出力です。
システムレベルの設計により、高密度保管ブロックが複数フロアにわたるスループット目標を維持できるかどうかが決まります。<六方向シャトル:高密度と高スループットのための二重エンジンソリューション>は、シャトルフリートと垂直リフトを連携制御レイヤーでペアリングすることで、エレベーターのキューイングが高密度保管のメリットを損なうのを防ぐ方法を説明しています。
倉庫自動化がピッキングエラーと人件費を削減する方法
人件費とエラー率は密接に関連しています。手動倉庫でシフトあたり12km歩くピッカーは、疲労すると位置エラーを起こします。自動システムは、歩行と次の行き先を決定する作業をなくします。WMSは、特定のパレットを取得してピッキングステーションに配送するようにシャトルに指示します。オペレーターはステーションに留まり、システムは毎回正しいパレットを提示します。このパレット・ツー・パーソンモデルを使用した実際の運用では、ピッキングエラー率を0.05%未満に抑えることができました。オペレーターは、15〜20回のパレット移動ではなく、1時間あたり30〜40回のパレット移動を処理できるため、人件費は削減されます。2シフト運用では、人件費削減だけで、最初の18ヶ月以内に年間自動化コストの約60%を相殺します。
真の効率向上:スペース、エネルギー、スループットデータ
すべてのプロジェクトで3つの指標を追跡しています:スペース利用率、パレット移動あたりのエネルギー、および持続的なスループット。6段の8,000パレットの4方向シャトル設置は、通路数を減らし、深段保管を使用することで、通常85〜90%のスペース利用率を達成します。エネルギー消費量は、シャトルとエレベーターの電力を合計して、パレット移動あたり平均0.12kWhです。これは、カウンターバランスフォークリフトの同じ移動の消費量の約4分の1であり、シャトルはフル充電で8時間持続する充電式リチウムバッテリーで動作します。シャトルレーンあたりの持続的なスループットは25〜30パレット/時であり、単一のエレベーターはレートを低下させることなく4〜6段をサービスします。下の表は、これらの指標がシステムタイプ間でどのように比較されるかを示しています。
| システムタイプ | スペース利用率 | パレット移動あたりのエネルギー(kWh) | 持続的なスループット(パレット/時) | 典型的な投資回収期間 |
|---|---|---|---|---|
| フォークリフト&ワイドアイルラック | 45–55% | 0.45–0.60 | 15–20 | — |
| VNA(超狭アイル)トラック | 60–70% | 0.35–0.45 | 18–22 | 3–5年 |
| 四方向シャトル(6階層) | 85–90% | 0.10–0.15 | レーンあたり25–30 | cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits |
| 六方向シャトル(複層) | 88–92% | 0.10–0.14 | レーンあたり30–35 | cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits |
自動化効率がソフトウェア連携なしで低下する場所
効率はハードウェアとWMSのインターフェースで停滞します。シャトルは22秒でパレットを取り出せますが、WMSが次の注文を45秒遅れてリリースすると、スループットは半減します。PTPソフトウェアスタック(WMS/WES/WCS/RCS)は、注文のリリース、シャトルの出動、エレベーターのスケジューリングを同期させ、取り出し間のギャップを5秒未満に保ちます。ある製造プロジェクトでは、WESの動的タスクバッチングアルゴリズムを有効化することで、ハードウェアを追加せずに出荷スループットを19%向上させました。連携層こそが効率化プロジェクトの成否を左右し、シャトルの速度だけではソフトウェア遅延によるアイドル時間を補えません。
自動化ROIの計算は、ハードウェア仕様に焦点を当て続けるため、ソフトウェアの遅延コストを見落としがちです。<PTPインテリジェント倉庫ソフトウェアは、企業のスマートアップグレードを支援します>は、タスクバッチングアルゴリズムとリアルタイムディスパッチがパレット間のギャップを5秒未満に縮め、密集したストレージを持続的なスループットに変える方法を解説しています。
倉庫で2,000パレット以上を扱い、出荷量が1日あたり150パレットを超える場合、4方向シャトルシステムは通常、投資を正当化する効率向上を24ヶ月以内に実現します。パレットの寸法、ラックの高さ、日次スループット目標を[email protected]まで共有してください。施設に特化したスペース利用とスループットのシミュレーションを提供します。予算を割り当てる前に、シャトル構成が目標を満たすかどうかを確認できることが多いです。
購入者がコミットする前に尋ねること Pallet Shuttle System
シャトルの速度はスループットの上限を決めません。
空の状態で1.6 m/sのシャトルは高速ですが、スループットはエレベーターがパレットを迅速にクリアできないと頭打ちになります。私たちはまずエレベーターのサイクルタイムを考慮し、その後に飽和させるために必要なシャトルの数を計算します。ほとんどのプロジェクトでは、仕様書に記載されている最大数ではなく、エレベーターあたり3〜5台のシャトルが必要です。それ以上のシャトルを追加してもコストが増えるだけで、スループットの向上はありません。
4方向シャトルシステムは新しい建物を必要としません。
私たちは、最小6メートルの天井高と1平方メートルあたり2トンの床荷重を持つ既存の倉庫を改修しています。R-botの本体は125mmの厚さで、レールシステムは既存のスラブにボルトで固定されており、深い基礎は必要ありません。制約は通常、柱間隔とドックドアの配置であり、建物の年齢ではありません。
私たちが見る回収期間は2〜3年であり、5年ではありません。
スループットが1時間あたり25パレットを超え、2交代制の運用を行う場合、労働コストの削減とスペースの集約により、投資は通常3年以内に回収されます。変動要因はエネルギーコスト、地域の労働賃金、既に容量いっぱいの建物かどうかです。より多くのストレージが必要だが物理的に拡張できない倉庫は、最初の1年でスペースコストの回避ができ、その点だけでもプロジェクトの正当性があります。
冷蔵環境はシャトルの性能を劣化させません。
R-botは-25°Cで連続運転し、6〜8時間持続する専用の低温リチウムバッテリーを搭載しています。PCBAコーティングは、解凍サイクル中の結露から保護します。冷凍食品倉庫で稼働しているシステムは、加熱充電室なしでフルスループットを維持しています。
ソフトウェアの成熟度が長期的な効率性を決定し、単なる立ち上げ成功だけではありません。
FIFO方式のみでタスクをスケジューリングするWESは、バッチ変更時にシャトルをアイドル状態にします。私たちは、リアルタイムのシャトル位置データと注文優先度を使用して、500ミリ秒ごとにタスクの再シーケンスを行うWESを導入しています。そのダイナミックなスケジューリングは、SKUのプロファイルや注文パターンの変化に伴い、スループットを維持します。サプライヤーを評価する際は、パンフレットだけでなく、ピーク時のWESのタスクキューのスクリーンショットを求めてください。
提案を比較し、見積もりされたスループット数値を独立して収集したプロジェクトデータと照合したい場合は、[email protected]までご連絡いただくか、(+86)-19941778955にお電話ください。比較可能な設置例のベンチマーク数値を共有し、実運用データでサプライヤーの主張を検証できます。
興味があれば、これらの関連記事もご覧ください:
標準化がグローバル配送を強化:Zikoo Roboticsの6方向シャトルが海外展開
六方向シャトルは真の3Dインテリジェント倉庫時代を切り開く
マルチシナリオスマート適応:Zikooの六方向シャトルが倉庫のデジタル変革を推進》