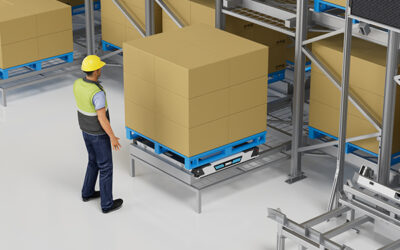
ロボティクスは、パレットの移動とピッキングロジックが同時に変化する場合に、倉庫のピッキング作業を最も効果的に改善します。パレットから人へのシステムでは、シャトルやロボットが適切なパレットを固定されたステーションに運び、オペレーターは長い通路を歩く時間を減らし、注文の組み立てにより多くの時間を費やします。A 四方向シャトル 密集したパレットの保管場所をそのステーションに移動させることができ、ソフトウェアが優先順位を決定します。その利益は二つの点に集中しています:誤ピックの減少と労働時間あたりのピック数の増加です。その利益が維持されるかどうかは、ロボット、シャトル、倉庫ソフトウェアが一つのシステムとしてどのように連携しているかに依存します。
ロボティクスが取り除くことができるピッキングのボトルネック
倉庫のピッキングは、実際のピック作業よりも移動と探索により多くの時間を費やします。手動のパレット作業では、オペレーターは場所に歩いて行き、目視で適切なパレットを識別し、その後同じ経路をたどってステージングレーンに戻ります。ピック自体は数秒で完了しますが、その周囲の動きには数分かかります。ロボティクスは、保管場所を人に移動させることで、その比率を変えます。
私たちがレビューする倉庫プロジェクトでは、最も繰り返し発生する損失は遅いピッカーではありません。探索、歩行、誤ったパレット選択です。正しいパレットを届けるロボットは、最初の二つの損失を取り除きます。ただし、不良在庫データは除きます。WMSが誤ったパレットを指示している場合、ロボットは誤ったパレットをより早く届けます。これが、ピッキングレビューの最初のテストが、ロボット層が動き出す前にパレットの識別、数量、位置が正確かどうかを確認する理由です。
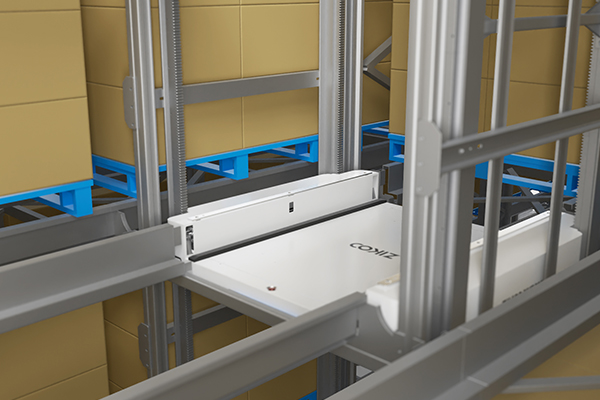
より高速なピッキングを支えるロボットとシャトルのアーキテクチャ
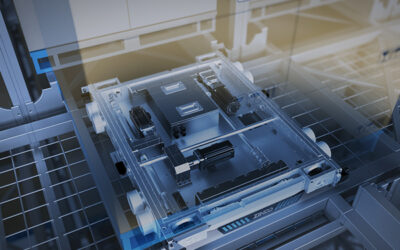
パレットから人へのロボティクスは、ピッキング動作を水平、垂直、ステーションレベルのタスクに分割します。R-bot Four-Way Shuttleのような四方向シャトルは、保管レベルのパレットを四方向に移動させます。その本体は高さ125mmで、ラックの下でも作業でき、モデルによって1200kgから2000kgを運搬できます。階をまたぐ必要がある場合は、H-bot Vertical Bidirectional Shuttleが引き継ぎ、±1mmの精度でパレットを位置決めします。ピッキングステーションでは、オペレーターが一つのパレットを受け取り、注文ラインを完了させ、歩くことなくパレットを送り返します。
通路が狭い場合は、多方向積載ロボットの方が適しています。U-bot Omnidirectional Stacking Robotは、幅2100mmの通路でも作業でき、最大8メートルまで持ち上げることができ、既存のラックブロックに適しています。広い通路を必要としないためです。混合パレットや分割ケースのピッキングには、U-botとAMRの組み合わせが、上部の保管アクセスと下部のAMRピッキングを統合し、最大10,000 SKUを扱うことができます。
| System | 主なピッキング役割 | 測定可能な能力 |
|---|---|---|
| R-bot四方向シャトル | 密集したパレットの取り出しからピッキングステーションまで | 標準モデルで荷重1200kgから2000kg、空荷時速度1.6m/s |
| H-bot垂直双方向シャトル | 階間のパレット移動 | 定格荷重1800kg、±1mmの位置決め |
| U-bot 全方向スタッキングロボット | 狭い通路のパレットアクセス | 荷重1000kg、最大8mのリフト、通路幅2100mm |
| U-bot + AMR 狭い通路ピッキングシステム | パレットと分割ケースの同時ピッキング | 毎時300ピック以上、毎時80パレット以上 |
一つの設定ミスは、ロボットのサイズを総パレット数だけで決定することです。より正確な入力情報は、ピークピック数(時間あたり)、パレットの寸法、床の高さ、フルパレット出荷と分割ケースラインの混合比率です。完成品在庫が多いがピック数が少ない現場は、重い分割ケースの波を扱う3PLとはロボットの要件が大きく異なります。
密集したパレット対人レイアウトでは、水平シャトルと垂直シャトルが一つの制御層で連携し続ける必要があります。<六方向シャトル:コスト削減と効率化のための究極の倉庫ソリューション>は、四方向シャトルの動きと垂直移動が、ピック経路を遅らせることなく、同じフットプリント内により多くの収納位置を詰め込む方法を解説しています。
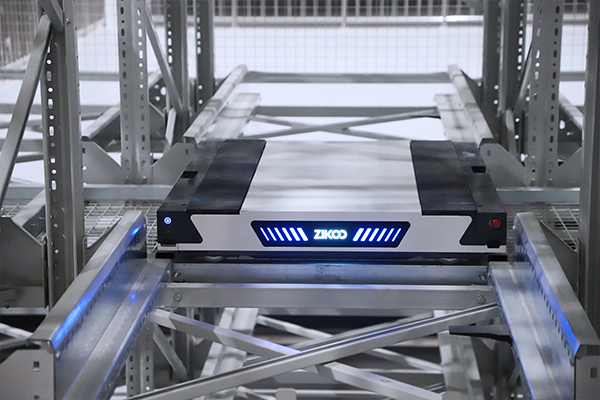
ロボットピッキングの精度を維持するソフトウェア層
機械層は、ソフトウェア層が誤ったタスクを送信すると故障します。パレット対人ピッキングでは、WMSが注文と在庫の状態を管理します。WESは注文のグループ化とリリースを決定し、WCSは設備レベルのコマンドを処理し、RCSは個々のロボットを配車します。Zikooの PTPスマート倉庫ソフトウェア は、これらの層を統合し、ロボット、エレベーター、ピッキングステーションが異なるクロックにずれ込まないようにしています。
プロジェクトの納品観点から、スキャン、移動、ステーション確認のループをソフトウェアが閉じることで、ピックの正確性は向上します。オペレーターがステーションでパレットをスキャンし、その在庫記録が即座に更新されると、次の注文リリースは修正された数量を使用します。シフトの最後にのみスキャンが行われる場合、ロボットはシステムがまだ差し引いていない在庫に無駄な動きをします。そのギャップは、ロボットの速度ではなく、しばしばピッキング率の違いを生む原因です。
ピッキングの正確性は、ディスパッチロジックと在庫状態の同期維持に依存します。<PTPインテリジェント倉庫ソフトウェアは、企業のスマートアップグレードを支援します>は、ソフトウェアスタックがパレットの移動とピッキングタスクを割り当てる方法と、サイクルタイムを削るデッドヘッドトリップを生成しない方法を解説しています。
ピッキングプログラムに混合パレットサイズ、温度管理された倉庫、またはピーク波長が一シフトを超える場合は、レイアウトを確定する前にシャトルモデル、バッテリーの稼働時間、パレットの寸法制限を確認する価値があります。パレットの寸法と日次ピックラインを [email protected] へ送信してください。
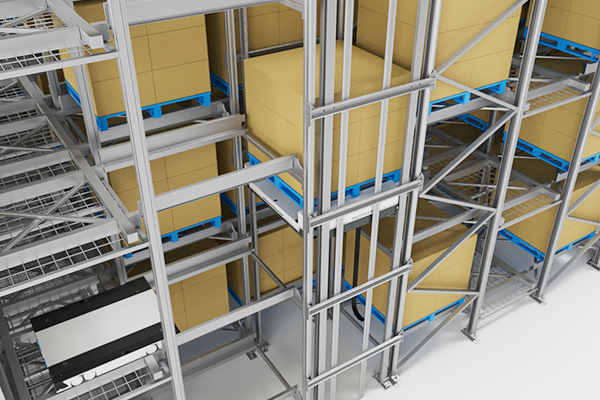
ロボットピッキングの運用適合性に関する質問
すべての倉庫が一度にピッキングの自動化を行う必要はありません。最も適したのは、安定したパレットプロファイル、繰り返し可能な注文ライン、そしてシャトルと制御層の固定コストを回収できる十分な日次ピック数を持つ運用です。パレットの品質が著しく混在し、SKU数が絶えず変動し、明確なピック波がない倉庫は、データの修正に多くの時間を費やし、ロボットの運用時間が減少する可能性があります。失敗のパターンは特有であり、自動化は手動操作が歩いて第二の場所に移動することで隠せるパレットデータの問題を露呈します。
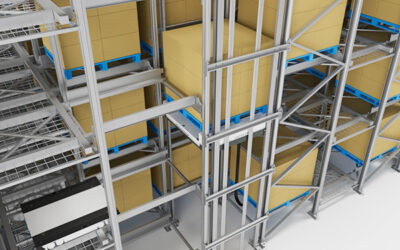
二つ目の適合性の質問はピーク需要の対応です。ロボティクスはピック数を増やすことができますが、真の価値はピーク波設計に現れます。 四方向シャトルシステム 密集したラックを通じてパレットを動かし続けることができ、オペレーターが長距離をカバーする必要がありません。ピーク注文ウィンドウが短いプロジェクトでは、最初に90分の波をマッピングし、トラックのカットオフ前にステーションに到達すべきパレットの数を数えます。ロボットの数は、その計算に従います。
冷蔵・医薬品環境の場合、パレット対人設計はドアの開放時間とスタッフの冷蔵通路内滞在時間も短縮します。これにより、ピッキングの正確性と製品取り扱いのリスクが変わります。
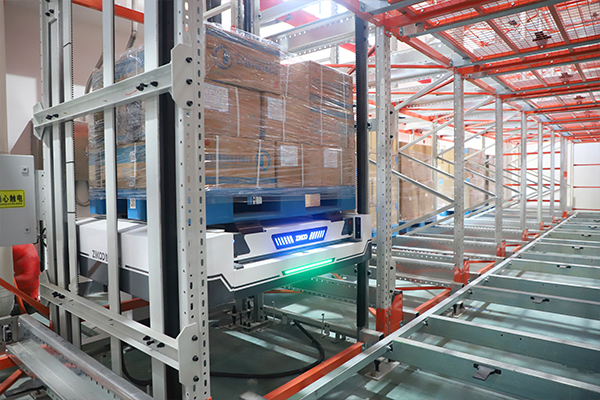
信頼性の高いロボットピッキング設計への最も近いステップ
ロボットピッキングシステムの選定は、大きなコミットメントのように感じられることがあります。特に、ラックの変更、ソフトウェアの統合、ピークスループットが同じプロジェクト計画にある場合です。次の有効なステップは、ハイレベルな提案ではなく、パレットレベルの確認です。パレットの寸法、日次注文ライン、ピークピック数(時間あたり)、施設の高さ、温度範囲を [email protected] へ送信するか、(+86) 19941778955 に電話してください。あなたの通路幅と荷重に合ったロボットとシャトルの組み合わせを確認し、建設や設備に投資する前にソフトウェアの統合が必要な箇所を特定します。
倉庫ピッキングにおけるロボティクスに関する一般的な質問
ロボットピッキングシステムの立ち上げにはどれくらい時間がかかりますか?
ほとんどのパレットから人へのピッキングシステムは、サイト受け入れ開始後3〜6ヶ月で生産に到達します。ラックの設置とソフトウェアの統合には、通常、ロボットの納入自体よりも多くの時間がかかります。変動は建物の状態、パレットの寸法データ、標準注文ウェーブのテストを早期に開始するオペレーターチームの方法から生じます。WMSデータがクリーンで、設置前にラックレイアウトが確認されている場合、スケジュールはロボットがパレットをステージングしている間にデータを修正する場合よりもはるかに予測可能です。
既存の倉庫でロボットピッキングシステムは動作しますか?
高さの明確さと通路幅に依存します。ハイベイシャトルシステムは、垂直移動位置を作るためにラックの補強や再レイアウトが必要な場合があります。U-bot全方向スタッキングロボットは、幅2100mmの通路に適合し、限られた幅の既存ラックブロックに対して侵襲性の低い選択肢となり得ます。実際には、建物の柱グリッド、床の平坦さ、利用可能な天井高を比較し、ラックを変更するか狭いロボットプロファイルを選ぶかを決定します。
ロボットが稼働前にWMSデータがクリーンでない場合はどうなりますか?
一般的な想定は、ロボットが在庫エラーを修正することですが、そうではありません。ロボットは、場所の記録、パレットの識別、または数量が誤っている場合、より早く誤ったパレットを届けます。より良い順序は、まず在庫データを修正し、その後自動化することです。プロジェクトレビューでは、インストールが仮想在庫と調整に多くの時間を費やし、ロボットのサイクルが節約する時間を超えることを何度も見てきました。ロボットの精度は、その背後にあるスキャンメッセージの正確さに依存します。
四方向シャトルと狭い通路用スタッカーロボットのどちらを選ぶべきですか?
プロジェクトレビューでは、パレットの寸法、通路幅、建物の高さから始めます。四方向シャトルは密集した深いレーンストレージに適しており、パレットの動きが多く反復的な場合に最適です。U-botのような狭い通路用スタッカーロボットは、既存のラックベイを維持しながらアクセスの柔軟性を保つ必要がある場合に適しています。決定は、物理的なジオメトリに基づき、特定のロボットタイプへの好みよりも優先されます。パレットの寸法、通路幅、日々のピックラインの情報を[email protected]に共有してください。最終的な建物変更を決定する前に、より適した選択肢を確認します。
興味があれば、これらの関連記事もご覧ください:
Six-Way Shuttle:高密度ストレージ向けのデュアルエンジンソリューション
6方向シャトルシステムが、高密度ストレージ自動化における機械からロボットへの移行を主導
信頼できる4方向シャトルメーカーをお探しですか?Zikoo Roboticsを選びましょう