에 의해서 쉬우에 | 2026년 9월 2일 | 기술 기사
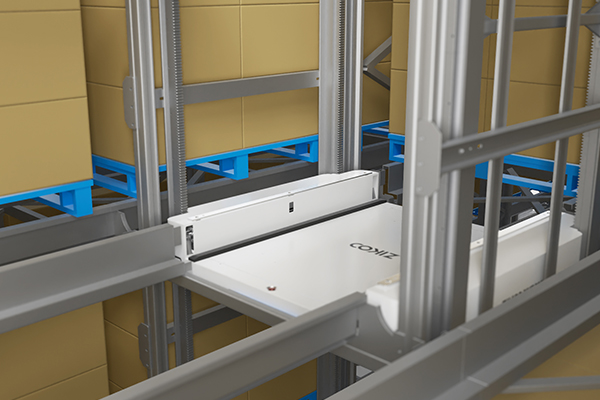
로봇공학은 팔레트 이동과 피킹 로직이 함께 변경될 때 창고 피킹 작업을 가장 효과적으로 향상시킵니다. 팔레트-대-사람 시스템에서는 셔틀이나 로봇이 적절한 팔레트를 고정된 작업장으로 가져오므로, 작업자는 긴 복도를 걷는 시간을 줄이고 더 많은 시간을 사용할 수 있습니다...
에 의해서 쉬우에 | 2026년 9월 1일 | 기술 기사
픽킹 로봇은 SKU 프로필, 주문 프로필, 그리고 이미 구축된 소프트웨어 환경에 적합할 때만 가치를 창출합니다. 구매자와의 대화는 보통 속도와 적재 용량에서 시작되지만, 제가 검토한 프로젝트들은 대부분 그립 호환성 문제로 정체됩니다,...
에 의해서 쉬우에 | 2026년 8월 31일 | 기술 기사
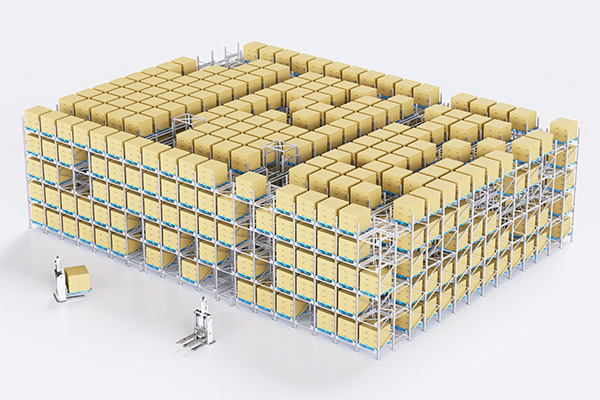
로봇 픽킹 시스템은 모터 또는 컨트롤러 고장으로 인해 처리량을 거의 잃지 않습니다. 제가 검토하는 대부분의 작업에서는 느려짐이 더 일찍 시작됩니다: 팔레트 이동을 기다리는 픽킹 스테이션, 배치 논리를 무시하는 디스패처, 일정에 따라 충전하는 배터리 등...
에 의해서 쉬우에 | 2026년 8월 30일 | 기술 기사
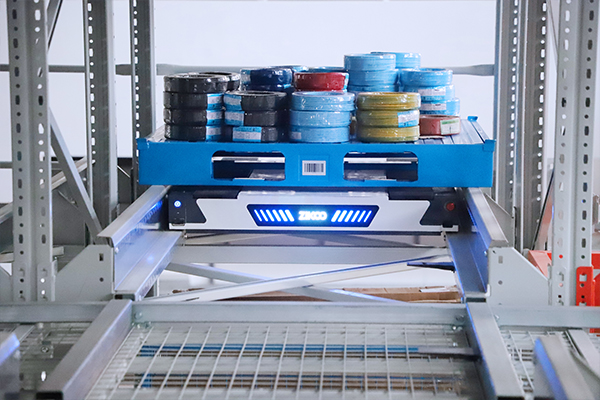
이커머스 창고의 로봇 픽킹 솔루션은 픽커 속도보다 팔레트 흐름에 더 의존합니다. 팔레트 흐름 전에 로봇 범위가 정해지면, 프로젝트가 표류할 수 있습니다: 픽킹 셀은 빠를 수 있지만, 상류 저장은 팔레트를 충분히 빠르게 준비하지 못할 수 있습니다. 제약...
에 의해서 쉬우에 | 2026년 8월 29일 | 기술 기사
로봇 피킹 시스템 선택이 잘못되는 경우는 구매자가 팔레트 흐름을 매핑하기 전에 로봇 속도와 브랜드를 비교할 때입니다. 팔레트 저장 시스템을 10년간 엔지니어링한 경험으로, 팔레트 크기, 팔레트 무게, 시간당 팔레트 위치를 통로 너비보다 우선시했습니다,...