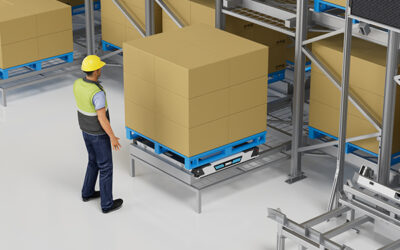
자율형 팓렛 처리는 자재 처리 실험에서 시스템 공학의 영역으로 발전했습니다. 지능형 팓렛 로봇은 단순히 화물을 싣고 다니는 전동 카트가 아닙니다. 그것은 랙 구조 내부에서, 미션 계획에 따라, 그리고 다른 로봇 및 창고 관리 계층과 조화를 이루어 모션 제어, 위치 결정, 에너지 저장, 부하 체결, 창고 소프트웨어 통합을 결합한 제어 차량입니다. 이러한 시스템의 안전 영역은 종종 무인 산업용 트럭 및 그 시스템에 대한 요구 사항을 따릅니다 [1].
지능형 팓렛 핸들링의 하드웨어 아키텍처
팓렛 투 피슨(Pallet-to-Person) 또는 팓렛 투 머신(Pallet-to-Machine) 창고에서 로봇 대수는 일반적으로 이동 방향에 따라 나뉩니다. A 4방향 셔틀 는 랙 통로 내부의 수평 이동을 처리합니다. 수직 양방향 셔틀은 층 간에 팓렛을 이동시킵니다. A cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits 는 좁은 통로와 피킹 지점을 담당합니다. 이러한 이동의 분할이야말로 자율형 팓렛 처리를 확장 가능하게 만드는 요인입니다. 즉, 단일 차량이 모든 것을 잘할 필요는 없습니다.
팓렛 로봇의 지능은 세 가지 계층에서 비롯됩니다. 첫 번째는 속도, 가속도, 정지 정확도 유지와 같은 로컬 제어입니다. 두 번째는 바코드 그리드, 레이저 SLAM, 엔코더, 3D 비전을 결합할 수 있는 내비게이션입니다. 세 번째는 미션 로직으로, 로봇이 창고 제어 소프트웨어로부터 작업을 받고, 경로를 선택하며, 올바른 팓렛을 확인하고, 완료 상태를 보고하는 것입니다.
4방향 셔틀: 고밀도 보관의 주력 제품
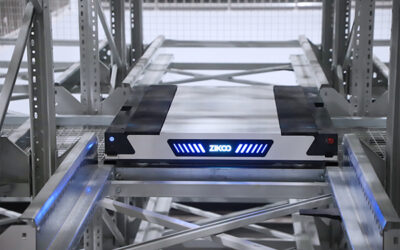
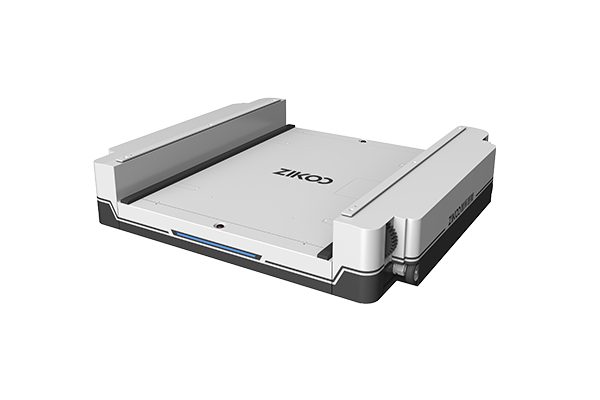
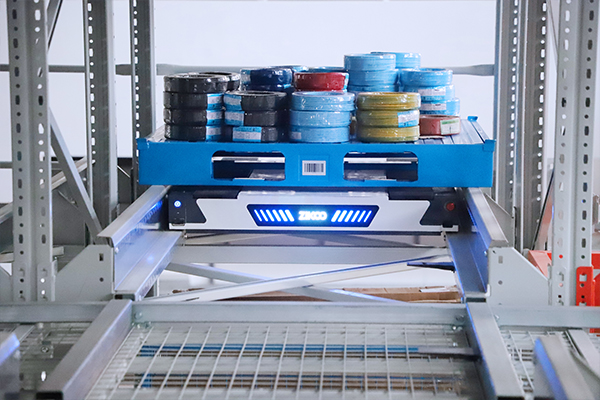
R-bot 4방향 셔틀은 고밀도 팓렛 보관 및 피킹을 위해 설계되었습니다. 대부분의 모델에서 높이가 125mm로, 랙 통로 안쪽의 팓렛 아래로 이동하여 화물을 살짝 들어 올린 후 4방향으로 운반할 수 있습니다. 정격 하중은 모델에 따라 1,200kg에서 2,000kg까지 다양합니다. 표준 구성은 빈 상태에서 1.6m/s, 적재 상태에서 1.2m/s로 이동하며, 대형 팓렛용 고하중 버전은 빈 상태에서 1.35m/s, 적재 상태에서 1.0m/s로 작동합니다.
낮은 본체 높이는 팓렛 처리가 궁극적으로 수직 여유 공간에 관한 것이기 때문에 중요합니다. 로봇이 충분히 얇다면 동일한 건물 높이에 더 많은 보관 층을 배치할 수 있습니다. 차량 높이 대 적재 용량이라는 이러한 공학적 절충안은 고밀도 보관 시스템이 보관할 수 있는 팓렛 수를 결정합니다.
팓렛 설치 면적은 여전히 중요합니다. 대륙 간 팓렛 치수 및 공차는 ISO 6780 등의 표준에 명시되어 있습니다 [2]. 4방향 셔틀은 이론적인 팓렛 크기가 아니라 실제 팓렛의 너비, 깊이, 하단 여유 공간, 판자 상태와 일치해야 합니다. 이것이 바로 셔틀 모델이 팓렛 유형별로 구분되는 이유입니다. 1,200mm, 1,016 × 1,219mm, 1,100mm 및 더 큰 1,400mm 형식은 각각 다른 본체 너비 구성이 필요합니다.
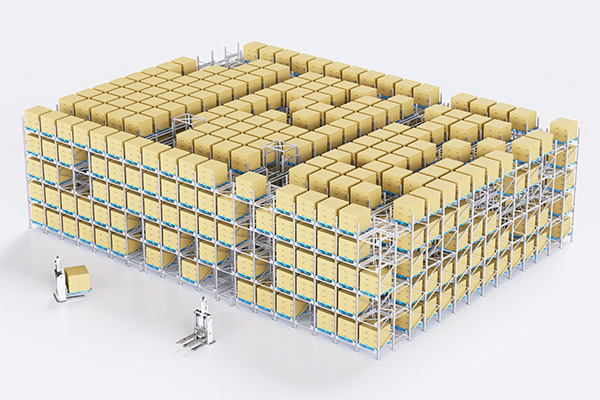
4방향 셔틀은 고밀도 팓렛 투 피슨 창고 보관의 중심에 있습니다. <Smart Storage Revolution: Comprehensive Overview of 사방 셔틀 시스템s for Automatic 3D Warehousess>는 4방향 셔틀 시스템이 자동화된 3D 창고를 레이아웃 개념에서 작동하는 보관 아키텍처로 변환하는 방법을 다룹니다.
6방향 조율: 수직 차원 추가
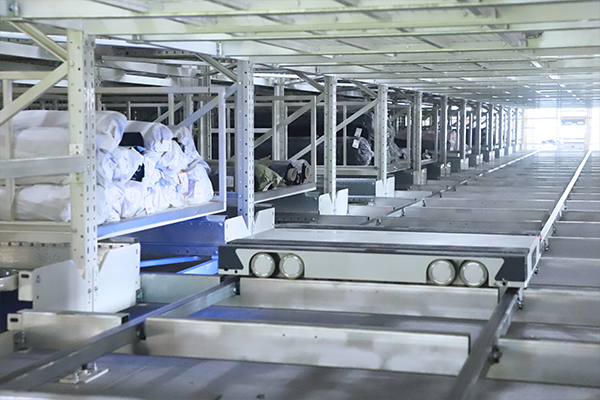
4방향 셔틀은 수평으로 이동합니다. 완전한 3차원 보관 네트워크를 구축하려면 시스템에 수직 리프트가 필요합니다. H-bot 수직 양방향 셔틀은 랙에서 단일 보관 위치를 차지하면서 해당 기능을 수행합니다. 표준 구성에서 1,800kg의 정격 하중을 가지며 ±1mm의 정확도로 화물을 배치합니다. 일반적인 이동 속도는 빈 상태에서 1m/s, 적재 상태에서 0.5m/s이며, 가속도는 빈 상태에서 1m/s², 적재 상태에서 0.3m/s²입니다.
H-bot이 R-bot 4방향 셔틀과 통합되면 그 결과는 다음과 같습니다. 6방향 셔틀 시스템: 4개의 수평 방향과 수직 위아래. 이는 버퍼 존, 피킹 면, 회수 경로가 설계되는 방식을 바꿉니다. 모든 팓렛을 고정된 컨베이어로 이동하는 대신, 시스템은 팓렛을 리프트로 가져와 피킹 층으로 이송하고 통로를 차단하지 않고 빈 팓렛을 보관소로 돌려보낼 수 있습니다.
수직 양방향 셔틀을 추가하면 4방향 셔틀 네트워크가 3차원 자재 시스템으로 바뀝니다. <육방 셔틀, 산업이 스마트 물류를 수용하도록 지원> covers how 육방향 셔틀 시스템s는 다양한 산업 분야에서 고밀도 보관, 수직 이동 및 다층 창고 워크플로를 지원합니다.
WMS, WES, WCS, RCS를 이용한 소프트웨어 오케스트레이션
셔틀은 액추에이터에 불과합니다. 이를 지능적으로 만드는 시스템은 소프트웨어 스택입니다. 자동 팔레트 핸들링에서는 관리 기능이 보통 WMS, WES, WCS, RCS로 분리됩니다. WMS는 어떤 것이 이동해야 하는지 결정합니다. WES는 주문을 배치하고 우선순위와 시퀀스를 정합니다. WCS는 장비에 작업을 할당합니다. RCS는 로봇 수준의 실행을 관리하며, 경로 선택, 교통 제어, 충전, 오류 복구를 담당합니다.
이 분리는 고밀도 저장이 충돌을 일으키기 때문에 팔레트 로봇에게 실용적입니다. 여러 셔틀이 같은 통로, 같은 리프트 또는 같은 피킹 면을 필요로 할 수 있습니다. 미션 오케스트레이터는 경로를 예약하고, 교착 상태를 방지하며, 차단된 차선을 인간의 개입 없이 복구해야 합니다.
단독으로 작동하는 팔레트 로봇만으로는 고SKU, 고처리량 작업에 충분하지 않습니다. 로봇은 작업을 수락하고, 리프트와 컨베이어와 협력하며, 재고를 거의 실시간으로 업데이트하는 완료 메시지를 반환해야 합니다. 그래서 제어 시스템은 차량과 함께 평가되며, 별도의 부가 장치로 간주되지 않습니다.
셔틀 자체는 시스템의 절반에 불과하며, 빠진 계층은 오케스트레이션입니다.PTP 지능형 창고 소프트웨어는 기업의 스마트 업그레이드를 지원합니다이 문서에서는 WMS, WES, WCS, RCS가 어떻게 협력하여 로봇 하드웨어를 적응형 창고 지능으로 전환하는지 설명합니다.
Engineering review: 팔레트 발자국, 저장 높이, 랙 깊이, 목표 팔레트 이동 시간, 냉장 저장 필요 여부를 [email protected]으로 보내십시오. 응답은 장비 목록이 아닌, 셔틀 수, 리프트 포인트, 소프트웨어 통합이 실제 하중 스펙트럼에 어떻게 매핑되는지에 대한 정보를 제공해야 합니다.
좁은 통로 접근을 위한 U-봇 전방향 적재기 로봇
모든 팔레트 위치가 밀집된 셔틀 통로 내부에 있지는 않습니다. 일부 창고는 좁은 통로, 불규칙한 팔레트 유형 또는 저볼륨 피킹 구역을 갖추고 있습니다. U-봇 전방향 적재기 로봇은 이러한 접근 작업에 적합하게 제작되었습니다. U1045 모델은 최소 통로 폭이 2,100mm, U1060 및 U1080 모델은 2,140mm입니다. 리프팅 높이는 4,500mm, 6,000mm, 8,000mm를 커버하며, 정격 하중은 1,000kg입니다.
U-봇은 이중 레이저 SLAM 하이브리드 내비게이션과 팔레트 위치 모델을 구축하는 3D 깊이 카메라를 사용합니다. 카메라는 팔레트가 완벽하게 정사각형이 아니거나 이동된 판자가 있을 때 중요한 ±50mm까지 보정하며, 주행 위치 정확도는 ±10mm입니다.
U-봇과 AMR(자율이동로봇) 좁은 통로 피킹 시스템을 결합하면, 피킹 효율은 시간당 300개 이상에 도달할 수 있으며, 입출고 용량은 시간당 80개 이상의 팔레트입니다. 이러한 시스템은 다중 SKU, 분할 케이스 작업에서 최대 10,000 SKU를 지원할 수 있습니다.
처리량, 밀도, 안전 공학
처리량은 단일 로봇 사양이 아닙니다. 차량 수, 사이클 시간, 리프트 용량, 통로 깊이, 미션 일정의 결과입니다. 교통 제어가 미흡한 빠른 셔틀은 더 나은 시퀀싱을 갖춘 느린 셔틀보다 낮은 실제 처리량을 제공할 수 있습니다. 그래서 자동 팔레트 시스템은 차량 속도뿐만 아니라 시스템 처리량으로 평가됩니다.
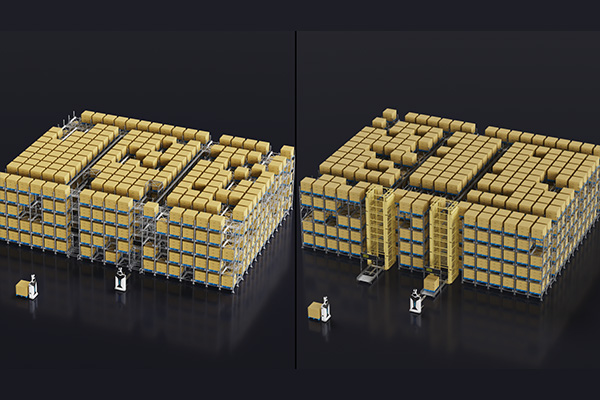
밀도는 비교하기 쉽습니다. 4방향 셔틀 시스템은 랙 통로 내부에서 이동하는 셔틀 덕분에 많은 넓은 통로를 제거할 수 있습니다. 절약된 통로 공간은 동일한 건물 면적 내 저장 위치 수를 늘릴 수 있습니다. 집약 저장 특히 저-중회전율 팔레트, 원자재, 완제품, 냉장 유통 재고에 유용합니다.
레일 유도 팔레트 로봇과 랙 구조 내 저장 및 회수 기계의 안전성은 EN 528 [3]과 같은 표준에 의해 규제됩니다. 이 표준은 레일 의존 저장 및 회수 장비에 대한 안전 이동, 접근, 제어 요구 사항을 규정합니다. 랙 외부에서 이동하는 자율 차량(예: AMR)의 경우, 무인 산업용 트럭의 안전 프레임워크가 적용됩니다 [1].
냉장 저장은 또 다른 계층을 더합니다. -25°C 환경에서는 셔틀 배터리, PCBA 코팅, 충전 포트, 휠 재질이 응축, 저온 방전, 반복 열 순환에 적합하도록 지정되어야 합니다. 냉장 셔틀은 전용 저온 리튬 배터리로 6~8시간 작동할 수 있지만, 충전 전략은 저온 충전 창을 고려해야 합니다.
개념에서 구성까지
지능형 팔레트 로봇 프로젝트는 장비 목록이 아니라 데이터를 기반으로 시작해야 합니다. 일반적으로 다음 정보만으로 최초 엔지니어링 구성을 생성할 수 있습니다: 팔레트 길이, 너비, 높이, 무게; SKU 수; 일일 입출고 팔레트 수; 피크 시간 처리량; 저장 온도; 건물 높이; 기둥 간격; 도크 위치.
이 입력을 바탕으로 시스템 설계는 4방향 셔틀이 적합한지, H-봇 수직 리프트가 필요한지, U-봇이 좁은 통로 접근을 커버해야 하는지 결정할 수 있습니다. 팔레트 프로파일은 종종 셔틀 모델을 결정하며, 처리량 프로파일은 셔틀 수와 리프트 수를 결정합니다. 온도 프로파일은 배터리와 코팅 구성을 결정하며, 건물 높이는 랙에 몇 층을 설계할지 결정합니다.
특수 환경 프로젝트는 추가 제약 조건이 필요할 수 있습니다. 예를 들어, 신에너지 생산 환경에서는 노출된 부품에서 구리, 아연, 니켈, 납을 피하는 차량이 필요하며, 스테인리스 강 구조 프레임을 사용하고, 금속 오염 위험을 줄이기 위해 전 고무 버퍼 휠을 적용해야 합니다.
엔지니어링 팀과 상담하세요
신규 건설, 확장 또는 브라운필드 개조를 위한 자율 팔레트 처리 평가 시, [email protected] 또는 (+86)-19941778955로 Zikoo Smart Technology Co., Ltd에 문의하십시오. 팔레트 크기, 저장 높이, 온도 범위, 목표 입출고 처리량을 포함하세요. 엔지니어링 팀은 적합한 로봇 계열, 수직 리프트 계획, 랙 인터페이스 및 소프트웨어 통합 지점을 설계할 수 있습니다.
자주 묻는 질문
사방 셔틀과 양방향 팔레트 셔틀의 차이점은 무엇인가요?
양방향 셔틀은 일반적으로 하나의 차선 내에서 앞으로 나아가거나 뒤로 이동합니다. 사방 셔틀은 차선을 가로질러 측면 이동도 가능하여, 전송 차량 없이 차선을 변경할 수 있으며 창고의 경로 유연성을 높입니다.
지능형 팔레트 로봇이 냉장 저장고에서 작동할 수 있나요?
네. 냉장 저장고는 저온 리튬 배터리, 결로 방지 전자기기, 저온 작동에 적합한 충전 전략이 필요합니다. 전용 냉장 체인 구성은 -25°C까지 환경에서 6~8시간 동안 작동할 수 있습니다.
6방향 셔틀 시스템이 저장 밀도를 어떻게 향상시키나요?
6방향 셔틀 시스템은 4방향 셔틀의 수평 이동과 수직 양방향 셔틀을 결합한 것입니다. 수직 리프트는 하나의 저장 위치를 차지하며, 팔레트를 층간 이동시켜 랙이 위로 확장될 수 있게 하고, 셔틀은 차선 내에서 수평 이동을 담당합니다.
팔레트 로봇 시스템을 구성하기 위해 어떤 데이터가 필요하나요?
최소한 팔레트 크기, 무게, 저장 높이, 온도 범위, SKU 수, 일일 입출고량, 피크 시간 처리량, 기둥 간격과 같은 건물 제약 조건을 제공해야 합니다. 이러한 입력은 셔틀 모델, 차량 수, 리프트 수, 랙 배치를 결정합니다.
팔레트 로봇은 WMS와 WCS와 어떻게 통합되나요?
로봇은 작업 인터페이스를 통해 창고 제어 계층과 통신합니다. WMS는 주문 또는 재고 이동을 승인하고, WES는 작업을 순서대로 우선순위화하며, WCS는 장비에 작업을 할당하고, RCS는 로봇 내비게이션, 교통, 충전 및 예외 복구를 관리합니다.
참고 문헌
[1] ISO 3691-4:2023, 산업용 트럭 — 안전 요구사항 및 검증 — 4부: 무인 산업용 트럭 및 시스템.
cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits
[3] EN 528:2008, 철도 의존 저장 및 검색 장비 — 안전 요구사항.
관심이 있다면, 관련 기사들을 확인하세요:
Six-Way Shuttle: High-D를 위한 듀얼 엔진 솔루션
스태커 크레인 vs. 사방 셔틀: 어떤 것이 귀하의 ASRS 창고에 가장 적합합니까?
신뢰할 수 있는 사방 셔틀 제조사를 찾고 계신가요? Zikoo Robotics를 선택하세요