AS/RSシステムは、保管ハードウェア、スロッティングロジック、倉庫ソフトウェアが一つの制御ループを形成している場合にのみ、在庫管理を最適化します。私が関わった製造業やサードパーティ物流のプロジェクトでは、最も大きな精度向上は、より速いパレットの移動から得られるのではなく、すべての入庫、移動、ピックを単一の実行可能なトランザクションを通じて行うことから生まれました。これにより、システムが場所にあると考えるものと実際に存在するものとのギャップが解消されます。この記事では、その効果が現れる場所、失敗する場所、そして自動倉庫を導入する前に購入者が確認すべきポイントについて説明します。
手動倉庫において在庫正確性を実際に損なう原因は何ですか
ほとんどの在庫差異は、カウントが間違っている前に発生します。手動倉庫では、パレットは複数の実行経路を通ります。フォークリフトの操縦者は最初の空いている場所にパレットを置くことができ、ピッカーは一層を取り、残りを返すことができ、監督者はWMSを更新せずに大量在庫を移動することができます。それぞれの経路は、その時点では合理的です。これらが集合して、ソフトウェア上の在庫と現場の在庫の二つを生み出します。
次の注文にそのパレットが必要な場合、オペレーターは検索します。パレットが見つからない場合、工程は例外サイクルに移行します。在庫は欠品としてマークされ、新しい安全在庫が注文され、サイクルカウントチームは数時間かけて、1つの見逃された取引から始まった差異を調整します。いくつかのプログラムでは、差異の最大の原因は盗難や損傷ではありませんでした。それは、バルク、ピックフェイス、ステージングエリア間の記録されていない移動でした。
寸法 | マニュアル倉庫 | AS/RS制御倉庫
位置情報の取得 | 操作者によるスキャンまたは手動入力 | 位置確認付きのシステム指示タスク
取引経路 | 複数:フォークリフト、手積み、バルク輸送 | 一つ:WMSタスクからシャトルまたはクレーン
ばらつきの可視性 | サイクルカウントまで遅延 | リアルタイム位置情報状況 |
例外応答 | オペレーター検索と手動調整 | WMSフラグの不一致により次の動きがブロックされる
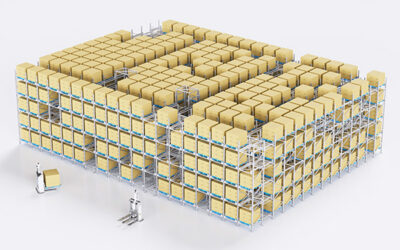
収納形状 | 固定通路とオープンフロア | 動的スロッティングを備えた密集ラック
その一回の取引の違いが主な理由です 自動倉庫システム 在庫の正確さは、保管密度が向上する前にすでに向上します。
AS/RSシステムが在庫データを実行済みの動きに変える方法
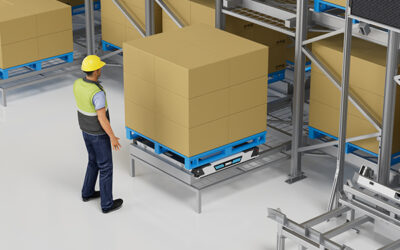
変更点は倉庫にロボットがいることではありません。各パレットの移動が、開始場所、目的地、確認が定義されたシステムタスクになることです。WMSは、注文の優先順位、スロッティングルール、在庫ポリシーに基づいて何を動かすべきかを決定します。WCSまたはRCSは、その決定を機械コマンドに変換します。シャトルまたはクレーンが移動を実行し、報告を返します。
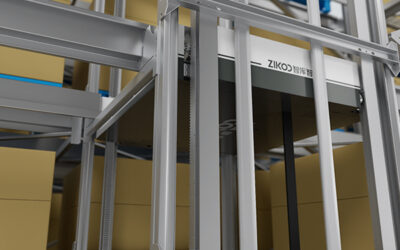
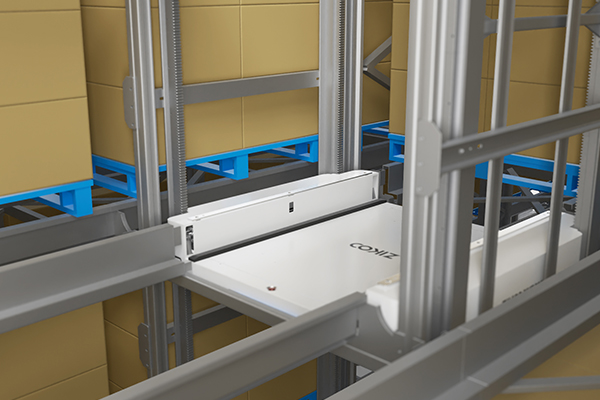
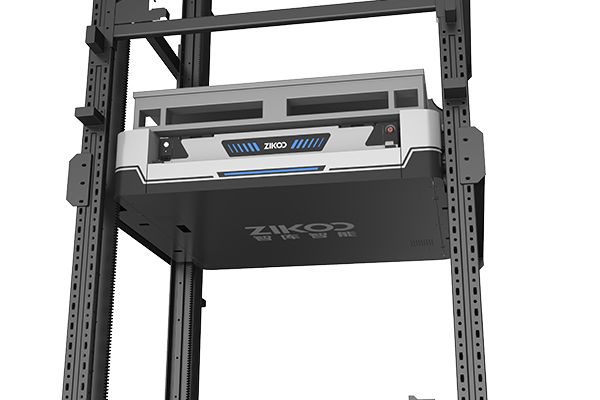
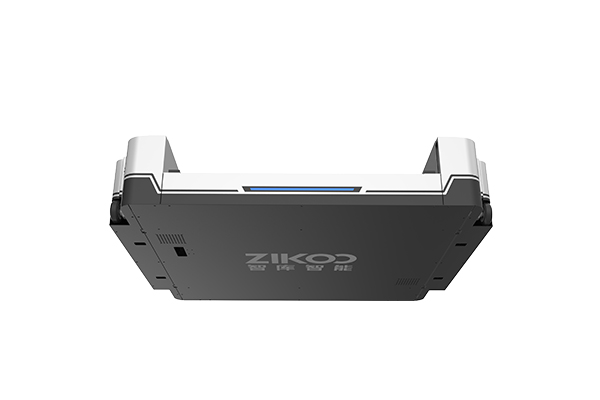
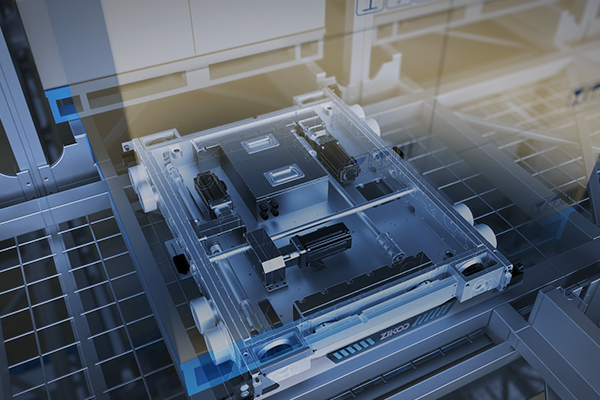
において 四方向シャトル システムでは、R-ボットはラックのフェイスを横断し、リフトから離れて移動します。一方、H-ボットの垂直シャトルはレベルの変更を担当します。両者はソフトウェアと同じ位置マップの下で動作します。H-ボットの位置決め精度は±1mmであり、システムはどのパレットセルがサービスされたかを把握しており、単に通路だけを認識しているわけではありません。そのレベルの確認により、在庫の差異を生む手動の曖昧さはほとんど排除されます。
Zikooの PTPスマート倉庫ソフトウェア ハンドルはWMS、WES、WCS、RCS層を同じシステムで管理し、異なるベンダーがインターフェースをつなぎ合わせる際に発生する引き継ぎギャップを解消します。これにより、在庫最適化は検索問題ではなく、スロッティングの問題となります。頻繁に動くSKUは出荷地点の近くに配置できます。遅くて長いテール在庫は深いレーンに置いても、アクセス可能な床面積を消費しません。注文パターンが変化した場合でも、WMSは一晩で再スロットを行い、物理的な作業を必要としません。
AS/RS在庫の増加は、ストレージマシンだけでなくソフトウェア層に依存しています。<ソフトウェア駆動のハードウェア:[六方向シャトル](https://www.zikooint.com/solution/r-bot-h-bot-six-way-shuttle-dense-storage-system)は倉庫の効率を最大化します>は、WMS/WCSハンドシェイクがハードウェアの設計されたスループットに到達するかどうかを決定する理由を説明します。 密な収納 ハードウェアが設計通りのスループットに到達するかどうかは、WMS/WCSハンドシェイクによって決まります。
最大在庫増加が現れる場所
密集型ストレージは、在庫切れやサイクルカウントエラーのコストが高い運用で最も効果的です。コールドチェーンが一例です。冷凍庫内の未記録の動きは、労働コストよりも高くつきます。扉を開けて温かい空気を取り込み、温度回復時間を短縮します。R-botの四方シェルターは-15°Cまでの温度で動作し、コールドチェーンバージョンは-25°Cの専用リチウム電池を使用します。これにより、スタッフが長時間チャンバー内に滞在せずに、保管と取り出しが可能になり、システムは位置とバッチデータを最新に保ちます。
高SKUの流通や製造原材料の倉庫ももう一つの例です。倉庫に数千の異なる速度のSKUがある場合、手動のスロッティングは追いつきません。AS/RSシステムは、最も速いパレットを前方ゾーンに移動させ、遅い在庫を奥深くに保ちます。ソフトウェアはすべてのシフトを記録し、補充は実際の位置状況に基づいて行われ、既に古くなった印刷リストに頼りません。
医薬品やバッチ追跡運用は、AS/RSがロットと有効期限のデータをタスクレベルで保持することでメリットを得ます。同じ動きでパレットを取り出す際に、WMSが品質保留、誤ったロット、早期有効期限を検出するとブロックされることがあります。これにより、在庫管理が単なるカウント作業からコントロールプロセスに変わります。
密集型ストレージレイアウトは、在庫スロッティングの計算方法を変えます。<PTP【インテリジェント倉庫】プラットフォーム:柔軟でスマートな物流エコシステムの構築>は、WMS、WES、WCS、RCSが一つのプラットフォームで連携し、パレットの移動と在庫状況を整合させる仕組みを説明します。
AS/RS在庫管理の規律が薄い場合に失敗すること
自動化は、誤ったマスターデータを修正しません。パレットの寸法、重量、SKUルールが誤っている場合、システムは高速で誤った動きを実行します。宣言されたサイズと一致しないパレットはリフトで拒否されるか、最悪の場合、シャトルを妨げるセルに受け入れられます。在庫記録は取引完了を示していても、実際のパレットはずれたり誤った場所に置かれたりしています。これはシステム設計時にテストする特定の故障モードです:WMSは、シャトルがパレットを置き、セルをクリアした後にのみ、WCSから位置確認を受け取る必要があります。
もう一つの弱点は例外処理です。予期しないパレットやブロックされたレーンに遭遇した場合、回復手順が定義されていなければ、オペレーターは独自に考案します。通常、それはソフトウェア外の手動オーバーライドを意味します。その瞬間から、物理在庫と論理在庫のギャップが再び現れます。
スロッティングルールにも所有者が必要です。密集型ストレージシステムは自動的に再スロットできますが、ルールセットが季節性に合わせて変わらない場合、システムは単に最適でない在庫形状を自動化します。ハードウェアは動作しますが、在庫管理は平均的なままです。
密集型ストレージシステムはスループットとスペースを重視して設計されていますが、同時に出荷近くに保持できる在庫量も変化させます。<六方シャトル:コスト削減と効率化のためのスマート倉庫ツール>は、六方シェルターのコスト側面と、密度だけではROIを決定できない理由を説明します。
SKUのベースに混合パレットサイズ、バッチ管理された在庫、または遅い動きの割合が高い場合は、システム範囲を確定する前にパレット寸法検証と位置確認ルールを確認してください。パレットのプロファイル、SKU数、現在のピッキング方法を[email protected]に送るか、(+86)-19941778955に電話して、運用に適したシャトルモデルとWCSロジックを確認し、リトロフィットを強制しないようにしてください。
AS/RS投資を最終決定する前に確認すべきこと
ほとんどの倉庫チームは、在庫変動の痛みを定量化する前に感じています。彼らは、在庫カウントがずれ、ピッカーが探し、プランナーが余分な安全在庫を持つことを知っています。自動化の決定は、必要なコストが単一のマシンの価格ではなく、その周囲の統合システムのコストであるため、しばしば停滞します。
次の実用的なステップは、レイアウトとデータの見直しです。現在のサイト図面、パレットサイズ、速度別のSKU数、在庫変動を共有してください。そこから、Zikooは、実際の注文プロファイルに対して、R-botとH-botの組み合わせ、必要なラック構造、PTPソフトウェア層の範囲を見積もります。そのレビューにより、明確なストレージ容量、予想スループット、在庫を同期させるために必要なデータコントロールが得られます。
詳細を[email protected]に送信するか、(+86)-19941778955にお電話ください。最初の出力は容量チェックであり、契約ではありません。
在庫管理の自動化前にバイヤーが尋ねること
なぜAS/RS在庫の正確性はシステム稼働後も依然として失敗するのか?
ほとんどの失敗はハードウェアの故障ではありません。マスターデータの欠落、未定義の例外処理、またはWMSとWCSの確認ロジックがループを閉じていないことから生じます。パレットの寸法が間違っている場合、シャトルはリフトで拒否することがありますが、ソフトウェアがクリア信号を待たない場合、在庫記録は完了として表示され続けることがあります。修正はロボットのメンテナンスを増やすことではありません。実際のパレットプロファイルに対して稼働開始時のテストを行い、ブロックされたレーン、エラーコード、手動オーバーライドごとに書面によるリカバリープロセスを準備することです。
AS/RS導入前にクリーンなWMSは必要ですか?
いいえ、しかしトランザクション主導にできるWMSが必要です。一般的な誤解は、オートメーション開始前に在庫データが完璧でなければならないということです。それは現実的ではありません。重要なのは、WMSがすべてのパレットに場所を割り当て、そのタスクをWCSに送信し、確認を受け取ることができることです。AS/RSは、目的地が有効でない動作を拒否するため、よりクリーンなデータを強制する仕組みとなり得ます。クリーンアップは設定とテストの段階で行われ、投資を始める前に完了します。
AS/RSはバッチ追跡と有効期限管理された在庫を扱えますか?
それはWMSがバッチ属性をどのようにマッピングしているかに依存します。ロット番号、有効期限、品質状態がパレット記録に付随している場合、システムは取り出し時に不適合在庫をブロックできます。バッチデータが紙や別のスプレッドシートにのみ存在する場合、AS/RSは正しいパレットを動かしますが、不完全なデータからの決定を強制できません。実用的なステップは、シャトルの設定前にバッチ管理に使用されるWMSのフィールドがタスクインターフェースの一部であることを確認することです。
私たちの倉庫が利益を得るかどうか最も早く知る方法は?
速度ではなくギャップを測定することから始めてください。前四半期から2つの数字を抽出します:手動の場所検索を必要としたピックの割合とサイクルカウント修正に費やした時間です。その後、現在のパレット寸法とSKUの速度を、利用可能なラックとシャトルの組み合わせと比較してください。検索と調整の時間が高ボリュームのSKUや冷蔵庫内に集中している場合、その利益は迅速に見えることが多いです。倉庫の寸法、SKU数、現在のピッキングフローを[email protected]に共有してください。こちらでその確認を行います。
興味があれば、これらの関連記事もご覧ください:
信頼できる4方向シャトルメーカーをお探しですか?Zikoo Roboticsを選びましょう
六方シャトル:コスト削減と効率化のためのスマート倉庫ツール
6方向シャトルシステムが、高密度ストレージ自動化における機械からロボットへの移行を主導