4방향 셔틀 시스템s는 셔틀 속도만큼이나 소프트웨어에 의해 점점 더 평가받고 있습니다. 다중 셔틀 시스템이 피크 작업 부하에서도 원활하게 유지되는지 결정하는 구성 요소는 창고 제어 시스템(WCS)입니다. 이 기사는 4방향 셔틀 + WCS 미션 오케스트레이션: WCS 계층이 하는 일, 셔틀, 수직 리프트, 작업장을 어떻게 조율하는지, 그리고 가동 전 어떤 수용 기준이 중요한지 설명합니다.
제어 스택 내에서 WCS의 위치
팔레트-투-퍼슨 자동화에서는 보통 네 개의 소프트웨어 계층이 실행 책임을 공유합니다. WMS는 재고, 위치, 주문 관리를 담당합니다. WES는 작업을 파동으로 시퀀싱하고 인력을 균형 있게 배치합니다. WCS는 시스템 수준에서 실시간 장비 미션을 관리합니다. RCS는 개별 로봇의 모션과 하위 제어를 수행합니다.
| 계층 | Primary role | 일반적인 결정 시점 |
|---|---|---|
| WMS | 재고, 위치 마스터, 주문 처리 | 시간 단위: 시간에서 일일 |
| WES | 파동 생성, 인력 균형, 주문 해제 | 분 |
| WCS | 미션 디스패치, 교통 제어, 예외 처리 | 초 이하에서 초 단위 |
| RCS | 로봇 궤적, 모터 제어, 안전 인터록 | 밀리초 |
산업 가이드라인은 일관되게 WCS를 WMS와 WES 아래의 장비 대상 실행 계층으로 위치시키며, 작업을 로봇 수준 지시로 변환합니다 [1]. 4방향 셔틀 시스템의 경우, RCS는 개별 로봇 컨트롤러 또는 중앙 컨트롤러에 위치할 수 있으며, WCS는 시스템 수준을 유지합니다. 일부 공급업체는 WCS와 RCS를 통합하기도 하지만, 미션 오케스트레이션과 기계 제어는 업그레이드 가능성과 결함 격리를 위해 개념적으로 분리되어야 합니다.
미션 오케스트레이션이 실제로 하는 일
미션 오케스트레이션은 단일 알고리즘이 아닙니다. 이는 일련의 조율된 행동 집합입니다.
- 미션 분해: 하나의 WMS 출고 주문이 여러 미션으로 나뉩니다—셔틀 A는 레인에서 회수, 리프트 B는 3층에서 수락, 셔틀 C는 피킹 스테이션으로 배송.
- 디스패치 및 경로 계획: WCS는 위치, 배터리 상태, 유지보수 상태, 교통 상황에 따라 셔틀을 선택하며, 단순히 가장 가까운 로봇 논리만을 따르지 않습니다.
- 교통 및 교착 상태 제어: 교차로, 차선 예약, 리프트 윈도우가 스케줄링되어 차량군이 스스로 정체되지 않도록 합니다.
- 예외 복구: 고장 난 셔틀이나 리프트는 재배차, 임무 재계획 및 주문 재할당을 유발합니다.
- 안전 상태 처리: 라이트 커튼, 비상 정지(E-stop) 구역, 안전 속도 제한 및 인터록 기능은 기능 안전 관행 [2]에 따라 설계된 제어 장치를 통해 작동합니다.
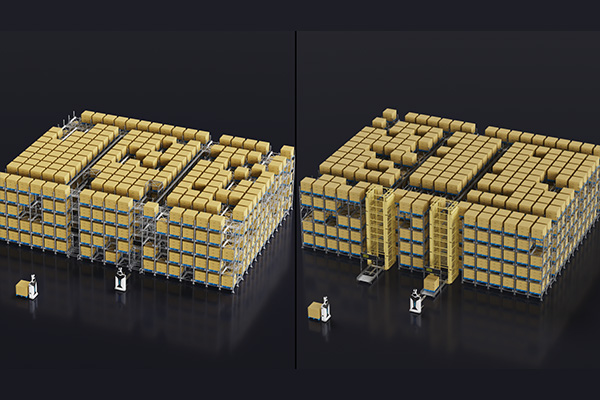
미션 오케스트레이션은 고밀도 스토리지 고정형 설비 라우팅에서 소프트웨어 정의형 자재 흐름으로 전환되는 영역입니다. <Six-Way Shuttle System은 고밀도 스토리지 자동화에서 기계에서 로봇으로의 전환을 주도합니다.>는 셔틀 제어 아키텍처가 기계 스타일의 로직에서 로봇 스타일의 미션 실행으로 진화하는 방식을 다룹니다.
소프트웨어의 결정을 실행해야 하는 하드웨어
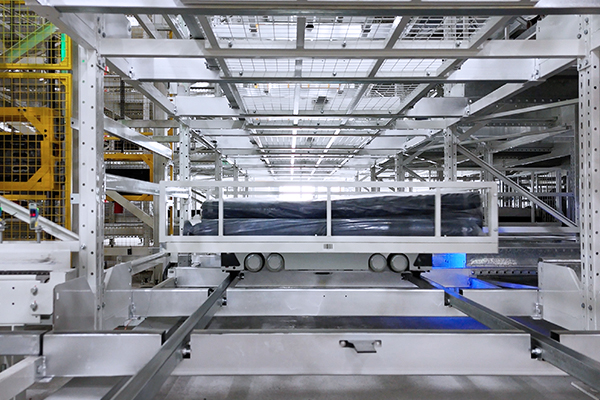
WCS(창고 제어 시스템)는 물리적 차량군이 지원하는 범위 내에서만 실행할 수 있습니다. 지쿠(Zikoo)의 R-bot 4방향 셔틀은 125mm의 본체 높이를 사용하고, 랙 평면 내에서 4방향으로 이동하며, 특수 파레트 규격을 위해 최대 2,000kg의 적재 등급으로 제작됩니다. 적재 시 표준 주행 속도 1.2m/s, 공차 시 1.6m/s는 미션 플래너에게 예측 가능한 사이클 타임 기준을 제공하며, 7~8시간의 배터리 지속 시간은 교대 근무 수준의 에너지 계획을 가능하게 합니다. 콜드 스토리지(냉장·냉동창고) 환경에서는 저온 리튬 배터리 구성이 -25°C에서의 작동을 지원합니다.
H-bot 수직 양방향 셔틀은 수직 이송 허브 역할을 합니다. ±1mm의 위치 정밀도, 표준 모델 기준 1,800kg의 정격 하중, -25°C에서 45°C까지의 작동 범위를 제공합니다. 이 셔틀은 층, 랙, 작업대를 하나의 6방향 셔틀 네트워크로 연결합니다. 좁은 통로 파레트 피킹(Pallet-to-Person) 작업을 위해, U-bot 전방향 적재 로봇은 2,100mm에 불과한 좁은 통로에서도 작동하며 최대 8m 높이까지 리프팅할 수 있습니다.
미션 오케스트레이션이 어려워지는 이유
실제 운영에서는 세 가지 조건이 견고한 WCS 설계와 취약한 성능을 가릅니다. 첫째, 수직 리프트 주변의 교통 상황은 종종 진정한 병목 현상입니다. WCS가 셔틀 미션과 H-bot의 용량을 조율하지 못하면 리프트가 직렬 제약 조건이 됩니다. 둘째, 정밀한 랙 형상이 중요합니다. 랙 변형, 여유 공간, 파레트 상태는 미션의 첫 시도 성공 여부에 영향을 미칩니다. 고정식 랙 표준은 기계적 시운전 중에 사용되는 공차를 정의합니다 [3]. 셋째, 입고, 보충, 출고 워크플로우는 독립되어 있지 않으며 동일한 셔틀을 두고 경쟁합니다.
미션 오케스트레이션은 SKU가 많은 혼합 작업으로도 확장됩니다. U-bot이 상단 보관을 담당하고 AMR(자율이동로봇)이 하단 낱개 피킹을 처리할 때, 제어 계층은 피킹 스테이션을 정체시키지 않으면서 다양한 장비 속도, 작업 우선순위 및 예외 경계를 유지해야 합니다.
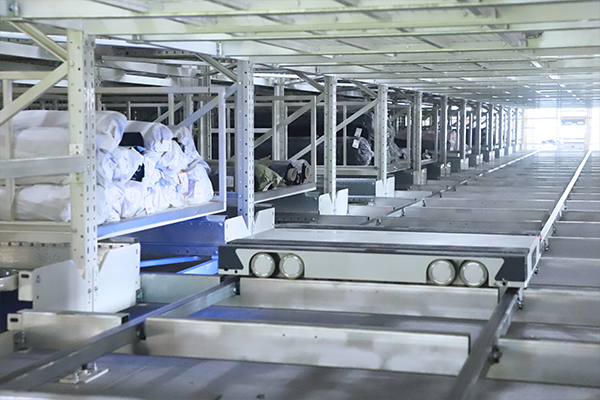
미션 오케스트레이션은 또한 스토리지 플랫폼이 수직 이송과 다층 파레트 흐름을 처리하는 방식에 따라 달라집니다. <PTP 지능형 창고 Platform: Building a Flexible and Smart Logistics Ecosystem>는 파렛트-투-퍼슨 시스템에서 WMS/WES/WCS/RCS 모듈이 입고, 보관 및 피킹을 조정하는 방법을 다룹니다.
미션 오케스트레이션을 위한 인수 기준
구매자는 서류상에 나타난 셔틀 속도를 그대로 수용해서는 안 됩니다. 대신 미션 수준의 테스트를 정의해야 합니다:
- 최악의 시간대 주문 프로필로 스트레스 테스트를 수행합니다.
- P50 및 P95 미션 완료 시간.
- 수동 개입 없는 교착 상태(Deadlock) 복구.
- 엘리베이터 고장 시뮬레이션 및 자동 주문 재할당.
- 배터리 교체 및 유지보수 시간대가 처리량에 미치는 영향.
- WMS/ERP 인터페이스 지연 시간 및 재시도 동작.
동일한 로봇 수가 아니라 동일한 주문 조합에서 시스템을 비교하십시오. 장비 수만으로는 미션 수준의 처리량을 예측할 수 없기 때문입니다. 업계의 성능 보고는 점점 더 시스템 수준의 지표에 초점을 맞추고 있습니다 [4].
미션 오케스트레이션이 실제 운영 단계로 넘어가면, 시스템 인수는 단순한 사이클 타임 계산뿐만 아니라 동적 테스트를 포함해야 합니다. <cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits cURL Too many subrequests by single Worker invocation. To configure this limit, refer to https://developers.cloudflare.com/workers/wrangler/configuration/#limits Best> covers the architectural comparison that informs throughput and flexibility expectations.
입찰을 요청하기 전에 공급업체에 실제 일일 주문 곡선, 팔레트 치수, SKU 회전율 및 건물 제약 조건을 제공하십시오. 지쿠(Zikoo)의 엔지니어링 팀은 이러한 입력 데이터를 사용하여 셔틀 수, 엘리베이터 위치 및 충전 전략을 시뮬레이션합니다. 미션 수준의 구성 검토를 원하시면 info@zikoo-int.com으로 문의하시거나 (+86)-19941778955로 전화해 주십시오.
미션 수준 타당성 검토 받기
가장 강력한 WCS 설계는 일반적인 셔틀 수가 아니라 귀사의 데이터에서 시작됩니다. 지쿠 스마트 테크놀로지(Zikoo Smart Technology Co., Ltd.)는 팔레트 투 퍼슨(Pallet-to-Person) 로보틱스를 구축하며, PTP 스마트 웨어하우스 소프트웨어 WMS, WES, WCS 및 RCS 기능을 갖추고 있습니다. 이 팀은 전력, 콜드체인, 신에너지, 제조업, 제약 및 제3자 물류(3PL) 프로젝트를 지원합니다.
SKU 목록, 시간당 처리량 피크, 팔레트 크기 및 중량, 건물 도면, 현재 WMS/ERP 인터페이스를 준비하십시오. 투자에 앞서 엔지니어링 시뮬레이션을 논의하려면 info@zikoo-int.com으로 보내거나 (+86)-19941778955로 전화해 주십시오.
자주 묻는 질문
WCS와 RCS의 차이점은 무엇인가요?
WCS는 시스템 수준에서 미션을 관리합니다. 어떤 셔틀이 어떤 작업을 어떤 순서로 수행해야 하며 트래픽은 어떻게 제어해야 하는지를 다룹니다. RCS는 내비게이션, 가속, 위치 지정 및 센서 처리를 포함한 개별 차량의 이동을 실행합니다. 일부 아키텍처에서는 RCS가 차량에 내장되고 WCS가 중앙에 위치합니다. 어떤 경우에는 두 기능이 결합되어 있지만, 미션 로직을 차량 제어와 분리하면 일반적으로 장애 처리와 향후 업그레이드가 단순화됩니다.
모든 4방향 셔틀 시스템에 WCS가 필요한가요?
단순한 반자동 래인 이동을 넘어선 모든 다중 셔틀 작업에는 미션을 디스패치, 조정 및 복구하는 제어 계층이 필요합니다. 소규모 단일 래인 시스템은 리모컨이나 PLC 로직으로 제어할 수 있지만, 처리량이 높은 다중 셔틀 보관에는 트래픽 관리, 엘리베이터 조정, 주문 시퀀싱 및 예외 재할당을 위해 WCS 수준의 오케스트레이션이 필요합니다.
WCS는 어떻게 셔틀 교착 상태를 방지합니까?
차선 및 교차로 예약, 주행 방향 규칙, 그리고 리프트 윈도우 스케줄링을 통해 방지합니다. WCS는 예약 그래프를 구축하여 마지막으로 남은 통로를 차단할 수 있는 새로운 작업을 거부합니다. 장비가 작업 중에 고장 나면 시스템이 경로를 재계획하고, 전체 셔틀군(Fleet)에 여유 예비 능력이 있을 경우 대체 셔틀이나 리프트로 작업을 우회시킬 수 있습니다.
기존 WMS를 4방향 셔틀 WCS와 연동할 수 있습니까?
대체로 가능하며, API, 웹 서비스, 데이터베이스 뷰, 플랫 파일 또는 메시지 큐를 통해 연동됩니다. 연동 시에는 주문 메시지, 작업 확인, 재고 이동 및 오류 상태를 정의해야 합니다. WMS가 소규모의 실행 가능한 작업을 생성하지 못하는 경우, 일반적으로 WES 계층이 추가됩니다. 계약 체결 전에 공급업체에 연동 데이터 카탈로그와 실가동 시뮬레이션을 요청하십시오.
WCS 설계 검토 전에 어떤 데이터를 준비해야 합니까?
크기, 중량, 회전율을 포함한 SKU 마스터 데이터; 시간당 입출고 피크 수치; 웨이브당 주문 라인 수; 팔레트 유형; 기둥 그리드와 유효 높이가 포함된 건축 도면; 운영 캘린더 및 교대 근무 모델; WMS/ERP 버전 및 인터페이스 제약 사항; 가동률 기대치를 준비하십시오. 이러한 입력 데이터를 통해 공급업체는 단순한 이론적 사이클 타임 제시를 넘어 실제 작업 처리량을 시뮬레이션할 수 있습니다.
참고 문헌
[1] MHI, “창고 제어 시스템: WMS와 자동화의 가교,” MHI, 미국 노스캐롤라이나주 샬럿, 2023.
[2] ISO 13849-1:2023, 기계 안전 — 제어 시스템의 안전 관련 부품 — 제1부: 설계 일반 원칙, ISO, 스위스 제네바, 2023.
[3] EN 15620, 강재 정적 보관 시스템 — 공차, 변형 및 클리어런스, CEN, 벨기에 브뤼셀, 2021.
[4] MHI, 2024 연례 산업 보고서: 협업 공급망, MHI, 미국 노스캐롤라이나주 샬럿, 2024.
관심이 있다면, 관련 기사들을 확인하세요:
소프트웨어 기반 하드웨어: 육방 셔틀이 창고 효율성을 극대화하다
스마트 냉장 유통 시대: 육방향 셔틀 시스템이 최대 밀도로 저장 효율성을 재정의하다
표준화는 글로벌 배송 역량을 강화합니다: 지쿠 로보틱스 육방 셔틀이 해외로 확장됩니다